Range Pro™ 100 골프공 수거 로봇

고지 사항 및 규제 정보
 
캘리포니아
 
법령 65
 
이 제품에는 암, 선천성 기형, 기타 생식 기능 장애를 일으키는 것으로 캘리포니아 주에 알려진 화학 물질이 함유되어 있습니다.
 
전자기 호환성 인증
미국: 이 장치는 FCC 규칙 파트 15을 준수합니다. 작동은 다음 두 가지 조건을 따릅니다. (1) 이 장치는 유해한 간섭을 유발해서는 안 되며, (2) 이 장치는 원하지 않는 작동을 유발할 수 있는 간섭을 포함하여 수신할 수 있는 모든 간섭을 허용해야 합니다.
FCC ID: 2AJYU-8PYA007, TFB-1004
이 장치에는 캐나다 혁신과학경제개발부의 면허 면제 무선 표준 규격(RSS)을 준수하는 면허 면제 송신기/수신기가 포함되어 있습니다. 작동은 다음 두 가지 조건을 따릅니다. (1) 이 장치는 간섭을 유발해서는 안 됩니다. (2) 이 장치는 원하지 않는 장치 작동을 유발할 수 있는 간섭을 포함하여 모든 간섭을 허용해야 합니다.
IC: 23761-8PYA008, 5969A-1004
호주
뉴질랜드
Image Image
일본
 
Image  


소개
 

경고
작동 지침을 따르지 않거나 Toro 공식 판매 대리점에서 교육을 받지 않으면 사망하거나 중상을 입을 수 있습니다.
  • 이 장비의 안전성과 성능을 최대한 확보하고 올바르게 작동하려면 이 사용 설명서의 내용을 주의 깊게 읽고 충분히 숙지하십시오.
  • 안전 수칙과 교육 자료를 비롯하여 안전한 작동 방법에 대한 자세한 내용은 www.Toro.com을 참조하십시오.
 

사용 목적

이 골프공 수거 로봇은 전문 작업자가 골프 연습장에서 자율적으로 프로그래밍된 방식으로 골프공을 수거하는 데 사용하도록 설계되었습니다. 주로 골프 코스에서 골프공을 수거하도록 설계되었습니다. 이 골프공 수거 로봇은 일반적으로 골프 코스 관리를 위해 로봇 잔디깎이와 함께 사용됩니다. 골프공 수거 로봇, 배터리, 충전 스테이션 및 기지국을 본래의 사용 목적 이외의 용도로 사용하면 사용자와 주변 사람이 위험에 처할 수 있습니다.
이 정보를 주의 깊게 읽고 제품을 올바르게 작동하고 유지관리하는 방법과 부상 및 제품 손상을 방지하는 방법을 숙지하십시오. 사용자는 제품을 올바르고 안전하게 작동할 책임이 있습니다.

지원받기

제품 안전과 사용법 교육 자료, 액세서리 관련 정보 등이 필요하거나 판매점 연락처 정보를 얻거나 제품을 등록하려면 www.Toro.com을 방문하십시오.
서비스, Toro 순정 부품 또는 추가 정보가 필요하면 지정 서비스점 또는 Toro 고객 서비스에 연락하여 제품의 모델 번호와 일련 번호를 알려 주십시오. 이러한 번호는 제품의 일련 번호판에서 확인할 수 있습니다. 마련된 빈칸에 이 번호를 적어 두십시오.
중요  
모바일 기기에서는 일련번호 데칼(장착한 경우)의 QR 코드를 스캔하여 보증, 부품 및 기타 제품 정보를 열어볼 수 있습니다.
 
모델 번호:
일련 번호:

설명서 규칙

본 설명서는 잠재적인 위험에 대해 설명하고 있으며, 권장 예방 조치를 따르지 않을 경우 심각한 부상이나 사망을 초래할 수 있는 위험에 대해서는 안전 경고 기호로 표시합니다.
Graphic
G405934
본 설명서에서는 2가지 단어를 사용하여 정보를 강조합니다. 중요는 특별한 기계적 정보에 대한 주의를 환기시키며 참고는 특별한 주의를 기울일 필요가 있는 일반 정보를 강조합니다.
안전 경고 분류
이 설명서 및 장비에 표시된 안전 경고 기호는 사고를 방지하기 위해 준수해야 하는 중요한 안전 메시지를 식별합니다.
안전 경고 기호는 안전하지 않은 활동 또는 상황에 대해 경고하는 정보를 표시하고 위험 경고 또는 주의라는 용어로 정의됩니다.
위험
위험은 피하지 않으면 사망 사고 또는 심각한 부상으로 이어지는 임박한 위험 상황을 표시합니다.
 
경고
경고는 피하지 않으면 사망 사고 또는 심각한 부상이 발생할 수 있는 잠재적인 위험 상황을 표시합니다.
 
주의
주의는 피하지 않으면 경미하거나 중등도의 부상이 발생할 수 있는 잠재적인 위험 상황을 표시합니다.


안전성
 

일반 안전 사항

  • 장비 운전자/감독관은 다른 사람 또는 다른 사람의 재산에 사고 또는 위험이 발생할 경우 이에 대한 책임을 져야 합니다.
  • 장비를 사용하기 전에 모든 지침과 경고 사항을 읽고 숙지한 후 준수하십시오.
  • 장비를 부적절하게 사용하거나 정비하면 중상을 입거나 사망할 수 있습니다. 이러한 위험을 줄이려면 모든 안전 지침을 준수하십시오.
  • 아이들이나 교육받지 않은 사람이 장비를 운전하거나 정비하지 못하게 하십시오. 책임감 있고 훈련을 받았고 지침을 잘 알고 있는 사람, 그리고 신체적으로 장비를 작동하고 정비할 수 있는 능력이 있는 사람만 장비를 작동하게 하십시오.

작동 안전

  • 장비를 작동하기 전에 물리적 장벽(예: 낮은 울타리 또는 경계 와이어)이 설치되어 있는지 확인하거나 작업 영역의 경계가 위험 요소로부터 최소 8 m 떨어지도록 설정되어 있는지 확인하십시오.
  • 작동 중에는 주변 사람과 어린이가 장비 및 충전 스테이션에 가까이 가지 못하게 하십시오.
  • 장비를 수동으로 작동할 때는 항상 긴 바지와 튼튼한 미끄럼 방지 신발 등 적절한 복장을 착용하십시오.
  • 모든 안전 보호 장치가 제자리에 설치되어 있고 정상적으로 작동하는지 확인한 후 장비를 작동하십시오.
  • 장비를 사용할 영역을 점검하고 장비 작동을 방해할 수 있는 모든 물체를 제거하십시오.
  • 장비의 막힘을 제거하거나 정비 또는 운반하기 전에 정지 버튼을 누르고 모든 움직이는 부품이 정지할 때까지 기다리십시오.
  • 장비 위와 아래에 있는 움직이는 부품에 손과 발을 가까이하지 마십시오.
  • 무리하게 몸을 뻗지 마십시오. 항상 안정된 자세와 균형을 유지하십시오. 이렇게 하면 예기치 않은 상황에서 장비를 더 잘 제어할 수 있습니다. 장비를 학습시킬 때는 걷고 절대로 뛰지 마십시오.
  • 장비 위에 서거나 앉거나 올라타지 말고, 다른 사람도 그렇게 하지 못하게 하십시오.
  • 장비가 물체에 부딪히거나 비정상적으로 진동하기 시작하면 즉시 장비를 끄고 모든 움직임이 멈출 때까지 기다린 후 장비의 손상 여부를 점검하십시오. 작동을 재개하기 전에 필요한 모든 수리를 완료하십시오.
  • 다음과 같은 경우에는 장비의 정지 버튼을 누르고 모든 움직임이 멈출 때까지 기다린 후 장비를 비활성화하십시오.
    • 장비의 막힘을 제거하기 전
    • 장비 및 충전 스테이션을 점검, 청소 또는 유지보수하기 전
    • 장비가 이물질에 부딪히거나 사고가 발생하거나 고장 난 경우: 작동을 재개하기 전에 장비의 손상 여부를 점검하고 수리하십시오.
    • 장비가 비정상적으로 진동하기 시작하는 경우: 작동을 재개하기 전에 장비의 손상 여부를 점검하고 수리하십시오.
  • 장비 또는 충전 스테이션 위에 어떠한 물체도 올려놓지 마십시오.
  • 장비, 소프트웨어, 충전 스테이션 또는 기지국을 개조하지 마십시오.
  • 장비의 제어 장치나 안전 장치를 개조하거나 우회하지 마십시오.
  • 개조된 장비, 충전 스테이션 또는 기지국을 사용하지 마십시오.
  • 작업 영역에 물을 주거나 관개하는 동안에는 장비를 사용하지 않는 것이 좋습니다.
  • 화재, 감전 또는 부상의 위험을 방지하려면 Toro에서 승인한 액세서리만 사용하십시오.
  • 장비를 취급하기 전에 장비의 정지 버튼을 누르십시오.
  • 손상된 전원 코드를 연결하지 마십시오. 전원이 공급되고 있는 손상된 코드를 만지지 마십시오.
  • 악천후 시에는 충전 스테이션 전원 공급 장치를 사용하지 마십시오.

유지보수 안전

  • 장비를 정비하기 전에 장비 아래쪽의 전원 스위치를 Off(꺼짐) 위치로 돌리십시오.
  • 어린이가 장비를 청소하거나 유지보수하지 못하게 하십시오.
  • 장비 위와 아래에 있는 움직이는 부품에 손과 발을 가까이하지 마십시오.
  • 움직이는 부품에 접촉하면 심각한 부상을 입을 수 있습니다. 장비를 정비하기 전에 장비를 끄십시오.
  • 수거 롤러가 마모되거나 손상되지 않았는지 자주 점검하십시오.
  • 필요에 따라 안전 라벨 및 지침 라벨을 유지관리하거나 교체하십시오.
  • 최상의 성능을 위해 순정 Toro 교체 부품 및 액세서리만 사용하십시오. 다른 교체 부품 및 액세서리는 위험할 수 있습니다.

배터리 및 충전 스테이션 안전

  • 장비 또는 충전 스테이션의 충전 단자를 청소할 때는 비전도성 도구(천 또는 부드러운 브러시)를 사용하십시오. 그렇지 않으면 손상이 발생할 수 있습니다.
  • 충전 스테이션과 장비의 충전 단자가 더러우면 깨끗하고 마른 천으로 닦으십시오.
  • 배터리를 정비할 때는 장신구를 착용하지 말고 긴 머리는 뒤로 묶으십시오.
  • 배터리를 분해하거나 열지 마십시오.
  • 배터리를 깨끗하고 건조하게 유지하십시오.
  • 장비가 비정상적으로 뜨겁거나 연기 또는 이상한 냄새가 나면 사용하거나 충전하지 마십시오.
  • 누출된 배터리액은 피부와 눈에 자극을 주거나 화학적 화상을 일으킬 수 있습니다.
  • 배터리에서 액체가 누출되면 배터리 내부의 액체가 피부나 눈에 닿지 않도록 하십시오. 접촉한 경우 해당 부위를 다량의 물로 씻고 의사의 진료를 받으십시오.
  • 흘러나온 배터리액은 모래와 같은 비활성 흡수재를 사용하여 제거하십시오.
  • 사용한 배터리는 올바르게 폐기하십시오.
  • 배터리를 불 속에 버리지 마십시오. 셀이 폭발할 수 있습니다. 현지 규정에 혹시라도 특별 폐기 지침이 있는지 확인하십시오.
  • 배터리를 잘못 취급하면 화재, 폭발 또는 화학적 화상의 위험이 발생할 수 있습니다.
  • 배터리를 분해하지 마십시오.
  • 배터리는 승인된 배터리로만 교체하십시오. 다른 종류의 배터리를 사용하면 화재가 발생하거나 부상을 입을 위험이 있습니다.
  • 배터리를 어린이의 손이 닿지 않는 곳에 보관하십시오.
  • 제조업체가 해당 장비용으로 승인한 배터리만 사용하십시오. 해당 장비용으로 설계되지 않은 배터리는 사용하지 마십시오.
  • 손상되거나 개조된 배터리는 사용하지 마십시오. 이러한 배터리는 예측할 수 없는 작동으로 인해 화재, 폭발 또는 부상 위험을 초래할 수 있습니다.
  • 악천후에는 장비 사용을 피하고, 특히 낙뢰 위험이 있을 때는 사용하지 마십시오.
  • 손상되거나 변형되었거나 지나치게 뜨거운 배터리는 사용하거나 충전하지 마십시오. 손상된 배터리는 발열, 파열, 누액, 발화 또는 폭발을 일으킬 수 있습니다.
  • 배터리는 지정된 용도로만 사용하십시오.
  • 배터리가 심하게 과충전되면 폭발성 가스가 발생할 수 있습니다.
  • 배터리에 기계적 충격을 가하지 마십시오.
  • 손상되었거나 정상적으로 작동하지 않는 충전 스테이션은 사용하거나 작동시키지 마십시오.
  • 충전 스테이션을 멀티탭이나 연장 코드에 연결하지 마십시오.
  • 갑작스럽거나 강한 충격을 받은 충전 스테이션은 작동시키지 마십시오.
  • 해당 장비용으로 설계된 충전 스테이션만 사용하십시오.
  • 감전 위험을 줄이려면 충전 스테이션을 정비하거나 청소하기 전에 전기 콘센트에서 플러그를 뽑으십시오.
  • 권한이 없는 경우 충전 스테이션을 수리하거나 열거나 분해하려고 하지 마십시오.
  • 충전 스테이션의 정비나 수리가 필요하면 공식 서비스 대리점에 맡기십시오. 충전 스테이션을 분해하지 마십시오.

보관 안전

  • 장비를 사용하지 않을 때는 어린이나 사용 권한이 없는 사람이 접근할 수 없는 건조하고 안전한 실내 장소에 보관하십시오.

안전 문구와 지침 데칼

Image
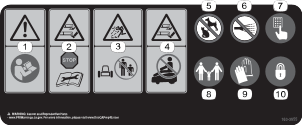
안전 문구 데칼과 지침은 운전자의 눈에 쉽게 보이며 잠재적인 위험이 있는 모든 부분에 부착되어 있습니다. 손상되거나 유실된 데칼은 교체하십시오.
데칼 부품: 163-3955
Graphic
s_decal163-3955
  1. 경고—사용 설명서를 읽으십시오.
  2. 손발 절단 위험—정비하기 전에 장비를 끄십시오.
  3. 튀는 물체 위험—주변 사람들이 가까이 오지 못하게 하십시오.
  4. 손발 절단 위험—장비에 올라타지 마십시오.
  5. 반려동물과 기타 동물이 장비에 가까이 오지 못하게 하십시오.
  6. 장비에 물을 뿌리지 마십시오.
  7. 장비는 액세스 코드로 보호됩니다.
  8. 주변 사람들이 가까이 오지 못하게 하고 어린이를 감독하십시오.
  9. 블레이드를 정비할 때는 보호 장갑을 착용하십시오.
  10. 장비에는 도난 방지 시스템이 장착되어 있습니다.


제품 개요
 

RTK GPS 개요

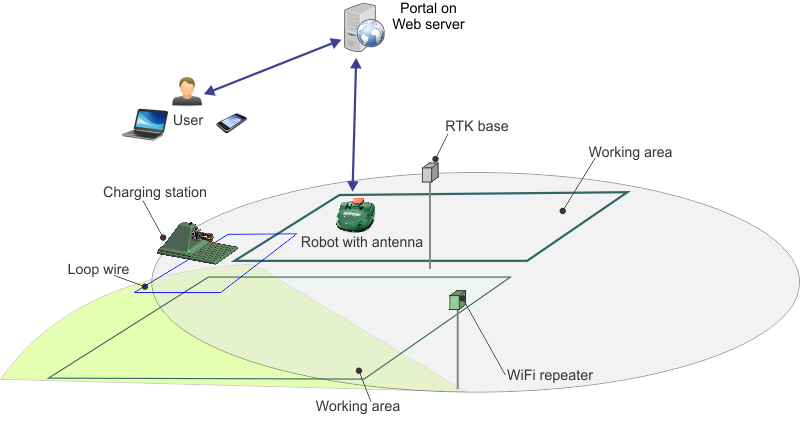
  • GNSS(글로벌 위성 항법 시스템)를 사용하여 위성으로부터 수신한 표준 GPS 위치 데이터의 정확도는 5~10 m입니다. 이는 위성으로부터 수신된 신호가 대기 및 환경 조건으로 인해 왜곡되기 때문입니다. RTK(실시간 이동측량) 기법을 사용하면 보다 정밀하게 위치를 측정할 수 있습니다.
  • 이 기법에서는 고정된 위치에 설치되어 위성으로부터 GNSS 신호를 수신하는 RTK 기지국을 사용합니다. 기지국은 고정되어 있으므로 수신되는 데이터는 기지국의 정확한 위치를 기준으로 합니다.
  • 또한 로봇에는 안테나가 장착되어 있어 위성으로부터 GNSS 신호를 수신하여 위치를 파악합니다. RTK 기지국과 로봇은 모두 다양한 위성군(GPS, GLONASS, Galileo, BeiDou)으로부터 GNSS 신호를 수신합니다. 그러나 로봇은 이동하기 때문에 로봇의 위치 측정 정확도는 고정된 기지국보다 낮습니다.
  • RTK 기지국은 각 위성에 대한 보정 데이터를 계산하여 로봇에 전송합니다. 그런 다음 로봇은 이러한 보정값을 사용하여 2~3 cm의 위치 정확도를 확보할 수 있습니다. 이러한 정확한 위치 지정을 통해 로봇은 정의된 패턴을 따라 일련의 직선 경로로 필드 전체를 작업할 수 있습니다.
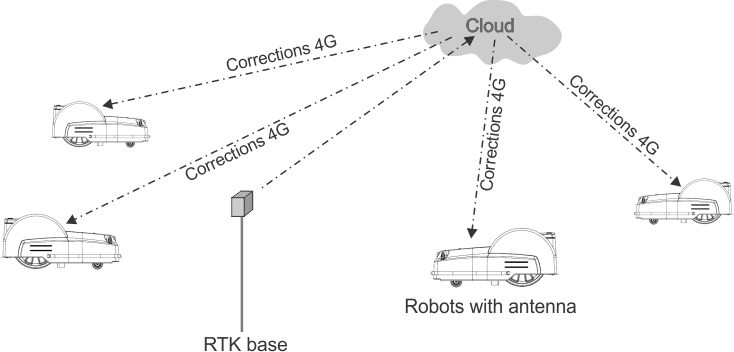
4G를 사용하여 클라우드를 통해 보정할 수도 있습니다. 이 경우 장애물이 보정 데이터의 전송을 방해하지 않으며 기지국은 최대 15 km 거리에서 로봇 수에 제한 없이 연결할 수 있습니다.
4G를 사용한 보정값 전송
Graphic
G520851
하나의 기지국에서 여러 로봇에 보정값을 제공할 수 있지만, 보정값의 일관성을 유지하려면 각 로봇은 하나의 기지국에서만 보정값을 수신해야 합니다.
RTK GPS 예초 시스템의 기본 구성품
Graphic
G520852
이 항목에서는 로봇의 기계적 특성을 설명합니다.
사용자는 사용자 인터페이스를 사용하여 로봇을 직접 제어할 수 있습니다. 웹 서버에서 실행되는 포털에 로봇이 등록되면:
  • 로봇은 사용자가 볼 수 있는 정보를 이 서버로 전송할 수 있습니다.
  • 사용자는 로봇에 명령을 내리고, 성능을 평가하고, 구성을 조정할 수 있습니다.
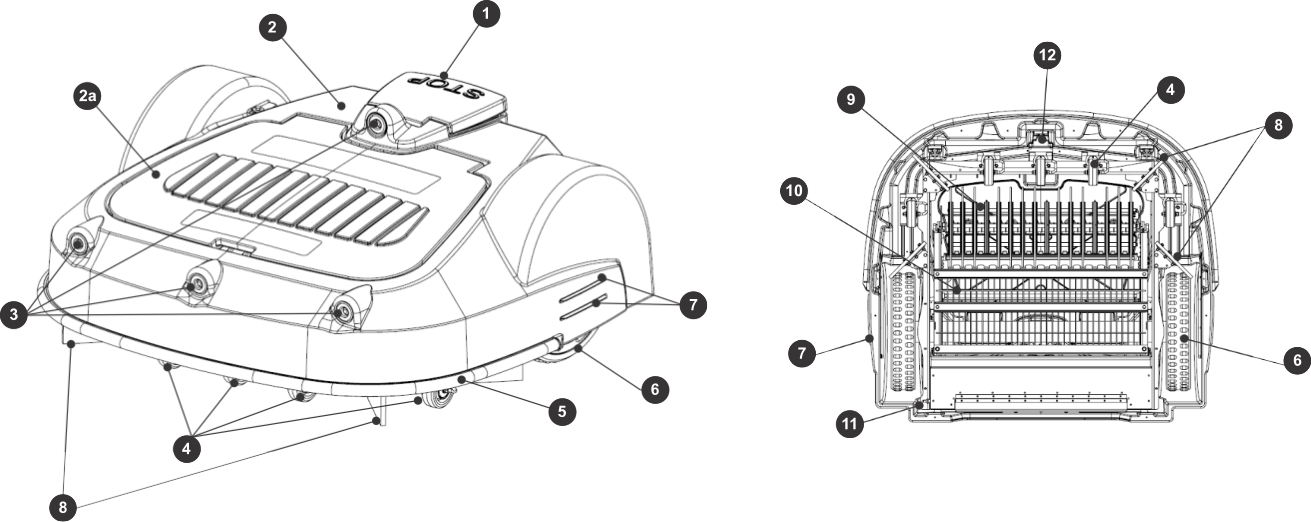
Range Pro 100 제품 개요
상단 보기
Graphic
G537619
Graphic
G536774
  1. 정지 버튼
  2. 본체
    2a: 수거 바구니 덮개
  3. 장애물 감지 소나 센서
  4. 앞바퀴
  5. 범퍼
  6. 뒷바퀴
  7. 충전 접점
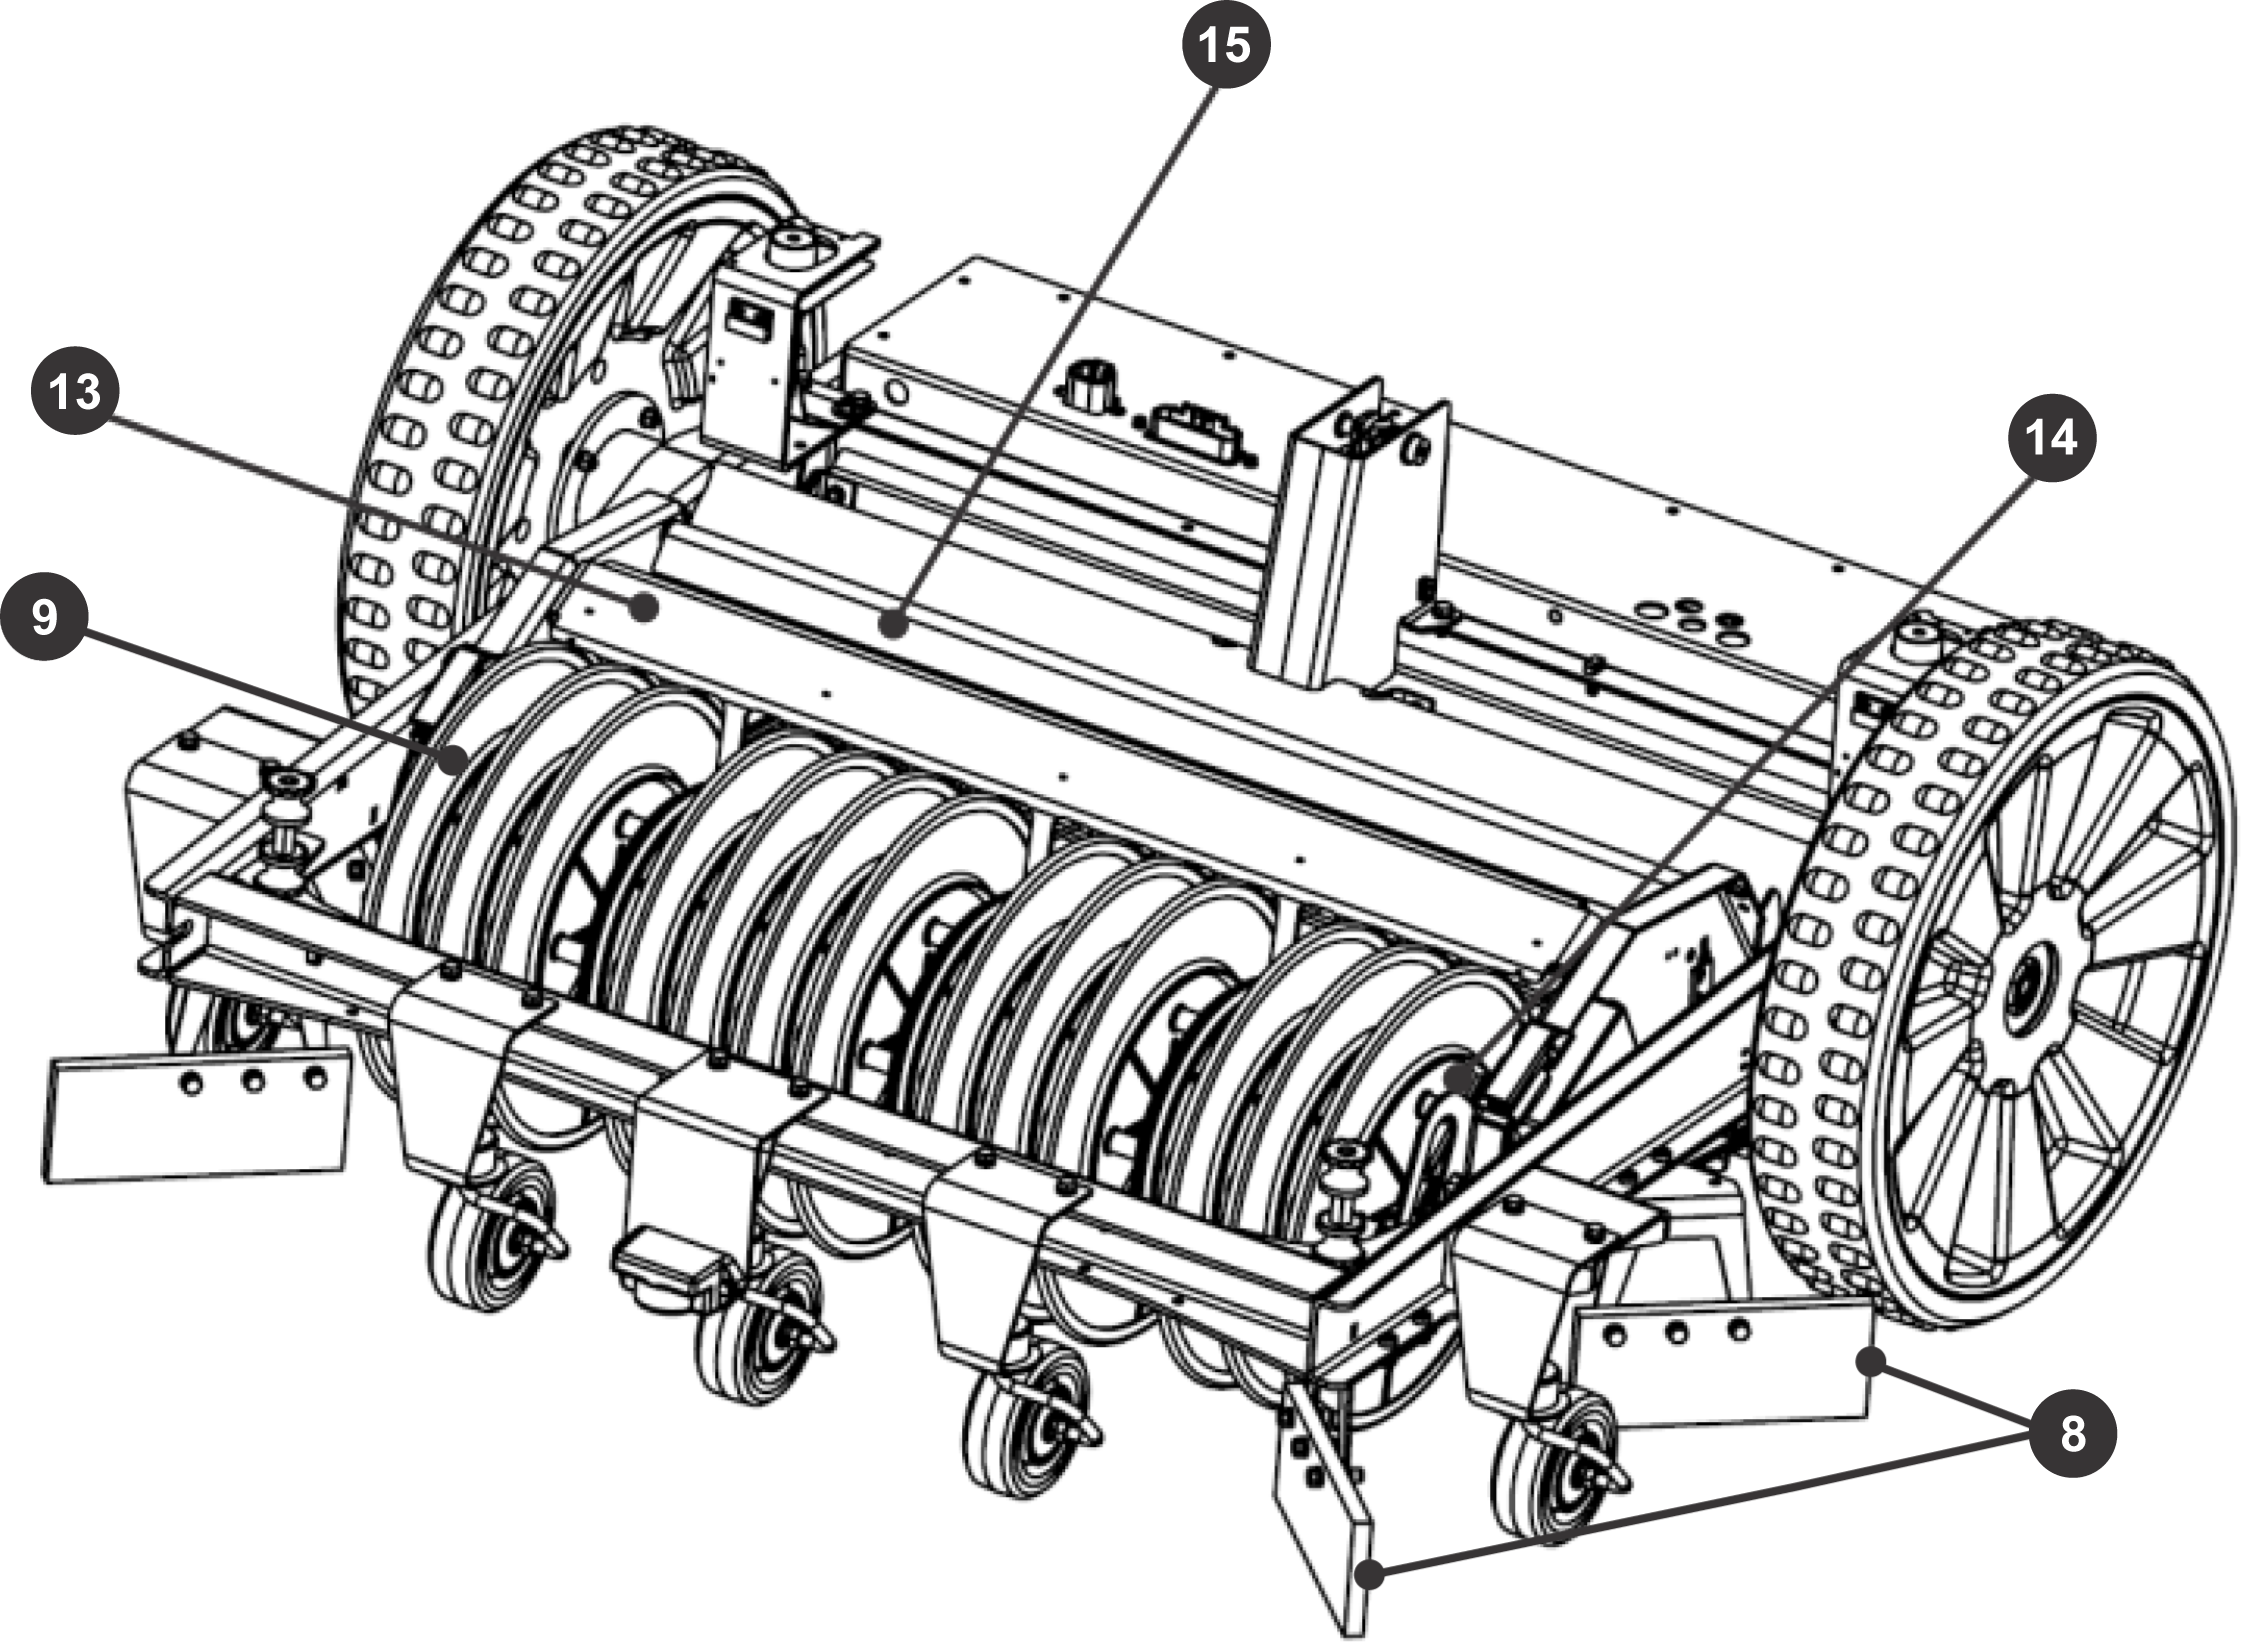
  8. 골프공 방향 전환판
  9. 수거 롤러
  10. 수거 바구니
  11. 전원 스위치
  12. 코일
  13. 골프공 계수용 밴드
  14. 회전 속도 감지기
  15. 수거 바구니 가득 참 감지기
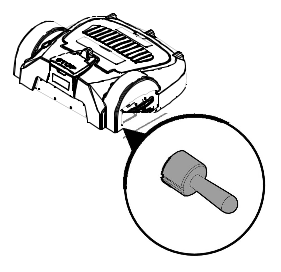
전원 스위치
Image
전원 스위치는 로봇 후면 오른쪽의 셸 아래에 있습니다.
로봇을 작동하려면 전원 스위치를 장비 앞쪽의 ON(켜짐) 위치로 옮깁니다.
장기간 사용하지 않거나 겨울철에 보관할 경우 전원 스위치를 장비 뒤쪽의 OFF(꺼짐) 위치로 옮깁니다.
RTK GPS 안테나
Graphic
G536775
셸 전면 중앙에 설치된 전용 GNSS 안테나입니다. 위성으로부터 로봇의 전역 위치 데이터를 수신하는 데 사용됩니다.
일련번호 데칼
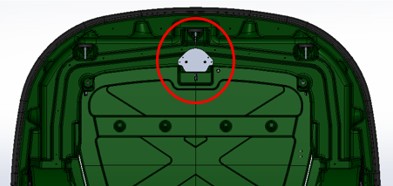
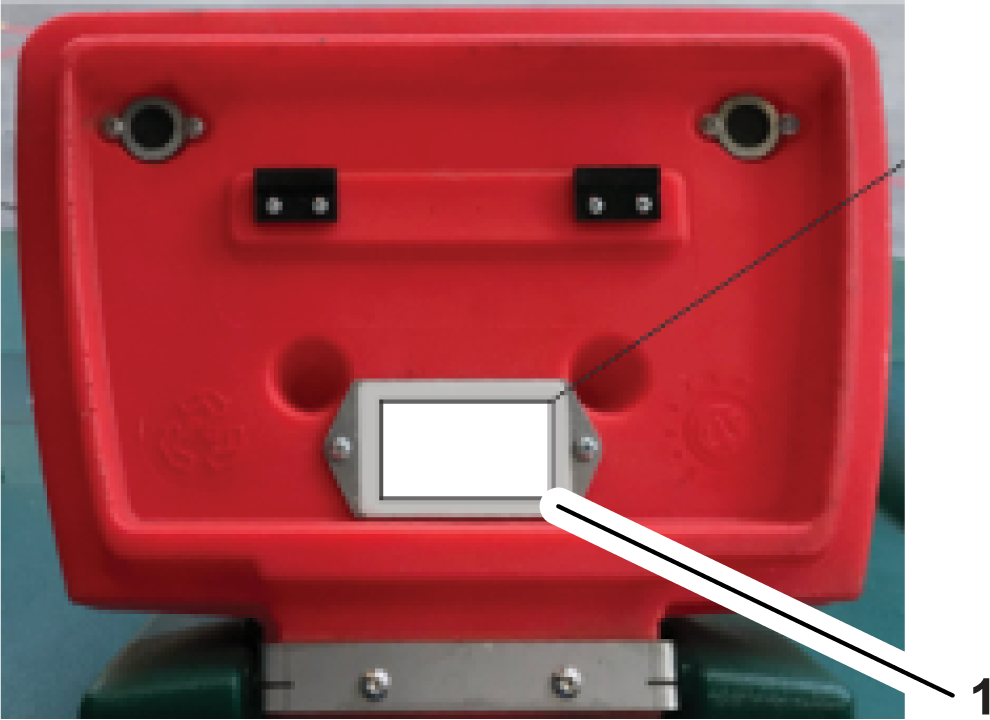
식별 라벨은 아래 그림과 같이 정지 버튼 덮개 안쪽에 있습니다.
Graphic
G541779
  1. 일련번호 데칼
센서 개요
장비에는 안전한 작동을 보장하는 다양한 센서가 장착되어 있습니다. 이러한 센서는 로봇이 이동 경로에 있는 장애물을 감지하고 대응할 수 있도록 합니다.
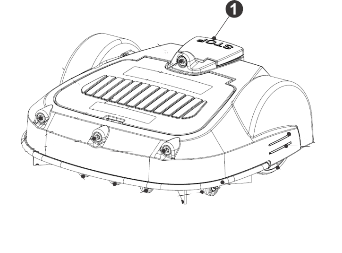
정지 버튼
Graphic
G539543
정지 버튼 은 로봇 상단의 잘 보이는 위치에 있습니다. 이 버튼을 누르면 로봇이 이동 및 예초 작업을 중지합니다. 정지 버튼은 덮개 역할도 하며, 이를 들어 올리면 로봇의 제어 사용자 인터페이스에 접근할 수 있습니다. 로봇을 다시 시작하려면 이 제어 인터페이스를 사용하여 명령을 내려야 합니다.
장애물 감지 소나 센서
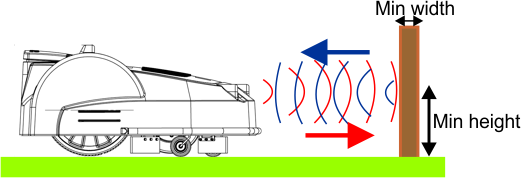
로봇에는 장애물을 감지하기 위한 여러 개의 소나 센서가 장착되어 있습니다. 소나 센서가 장애물을 감지하면 로봇이 속도를 줄입니다.
소나 센서를 이용한 장애물 감지
Graphic
G536780
로봇은 저속으로 장애물에 살짝 접촉합니다. 로봇은 뒤로 이동한 후 60°~120° 사이에서 임의의 방향을 선택합니다.
이 센서들은 다음과 같은 물체를 감지할 수 있습니다.
  • 높이가 400 mm 이상인 물체
  • 모든 각도에서 폭이 50 mm 이상인 물체
주변에 장애물이 보이지 않는데도 로봇이 계속 저속으로 이동한다면 센서에 문제가 있는 것입니다. 이 경우 문제를 분석하는 데 도움을 받으려면 서비스 팀에 문의해야 합니다. 소나 케이싱 내부의 결로, 케이블 커넥터 풀림 또는 소나 전자장치 손상 등 여러 가지 원인이 있을 수 있습니다. 기술자 메뉴(9) > 서비스 > 소나 및 기술자 메뉴(9) > 서비스 > 테스트 > 소나를 사용하여 문제를 분석할 수 있습니다.
범퍼
범퍼는 로봇이 장애물에 접촉했을 때 이를 감지하는 압력 센서입니다. 범퍼가 장애물에 닿으면 로봇은 뒤로 이동한 다음 장애물을 피할 수 있을 때까지 방향을 바꿉니다.
코일
유도 코일은 경계선 와이어 내에 발생하는 자기장의 세기를 감지합니다. 자기장의 세기는 와이어 위치에서 가장 강하며, 이를 감지한 로봇은 정지한 후 방향을 바꾸어 새로운 방향으로 예초를 계속합니다.
기울기 센서
기울기 센서는 로봇이 작업 중인 경사면의 각도를 감지합니다. 허용 각도를 초과하면 알림이 발생하고 로봇이 이동을 멈춥니다.
전복 센서
전복 센서는 로봇이 뒤집혔는지 또는 로봇이 뒤집힌 상태에서 누군가 모터를 작동시키려고 하는지 감지합니다.
온도 센서
온도 센서는 주변 온도를 측정하며, 온도가 너무 낮으면 로봇이 작동하지 않도록 합니다. 로봇이 작동할 수 있는 최저 온도는 작동 매개변수로 설정됩니다.

부착 장치/액세서리

Toro가 승인한 부착 장치와 액세서리를 사용하여 장비의 성능을 확장하거나 향상시킬 수 있습니다. 승인된 부착 장치와 액세서리 전체 목록을 보려면 지정 서비스점이나 Toro 지정 판매 대리점에 연락하거나 www.Toro.com을 방문하십시오.
장비를 최적 성능으로 사용하거나 안전 인증을 계속 보장 받으려면 순정 Toro 교체 부품과 액세서리만 사용하십시오.
규격
참고: 사전 통지 없이 규격과 설계가 변경될 수 있습니다.
용량
최대 작업 면적
30,000 m2
권장 작업 면적
24,000 m2
작업 속도
3.6 km/h
표준 최대 경사도
30%(17°)
일일 골프공 수거량
평균 = 15,600개 최대 = 19,500개
수거 폭
956 mm
수거 바구니 용량
골프공 320~350개
최대 소음 수준
1 m에서 61 dB(A) 5 m에서 52 dB(A)
배터리
유형
LiFePO4
공칭 전압
25.6 V
공칭 용량
19.2 Ah
에너지
491.5 Wh
최소 완전 충전 시간
80분
충전 1회당 평균 작업 시간
240분
연평균 전력 소비량
620 kWh(연간 11개월 사용 기준)
중량 및 치수
중량[kg]
85 kg
길이[mm]
118 cm
폭[mm]
134 cm
높이[mm]
54 cm
소프트웨어 및 모니터링
보안 PIN 코드
지원
GPS 위치 확인
RTK
서버 및 앱을 통한 로봇 관리
표준
지능형 기능
소나를 이용한 장애물 감지
4
GPS를 통한 스테이션 복귀
지원
여러 시작 구역
지원
여러 필드
지원, 2군데 이상
스테이션당 여러 로봇
최대 2대의 로봇이 배출 피트 스테이션을 사용할 수 있습니다.
들림 센서
미탑재
후진 센서
탑재. 로봇의 방향을 변경하도록 합니다.
안전 범퍼
전자식
기울기 센서
탑재. 로봇이 41° 넘게 기울어지면 정지하도록 합니다.


운전
 

사용자 인터페이스 디스플레이

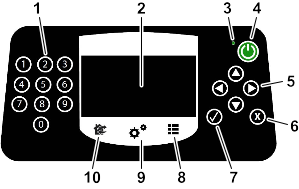
정지 버튼 덮개 아래에는 로봇의 작동을 관리하는 온보드 컴퓨터가 내장된 스마트 박스가 있습니다.
이 인터페이스를 통해 현재 상태를 확인하고, 설정을 변경하고, 특정 명령을 내릴 수 있습니다.
Graphic
G537257
  1. 숫자 버튼
    메뉴 항목을 선택하고 숫자 값을 입력하는 데 사용합니다.
  2. LED 화면
    현재 상태를 표시합니다.
  3. LED
    사용자 인터페이스가 ON(켜짐) 상태임을 나타내는 표시등입니다.
  4. 켜기 버튼
    사용자 인터페이스를 켭니다.
  5. 탐색 버튼
    화살표 버튼을 사용하여 메뉴 옵션을 선택할 수 있습니다.
  6. 뒤로 버튼
    현재 메뉴를 종료하고 이전 단계로 돌아갑니다.
  7. 확인 버튼
    작업이나 설정을 확정합니다.
  8. 서비스 메뉴 버튼
    정비 담당자가 가장 자주 사용하는 여러 명령을 제공합니다. 서비스 설정 메뉴를 참조하십시오.
  9. 설정 메뉴 버튼
    작동 설정을 지정할 수 있습니다. 설정 메뉴를 참조하십시오.
  10. 작업 메뉴 버튼
    여러 작동 명령을 내릴 수 있습니다. 작업 메뉴를 참조하십시오.
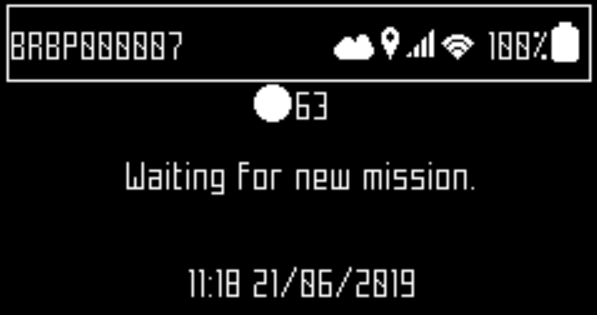
LED 화면
Graphic
G536858
이름
로봇 이름입니다. 서비스 설정 메뉴 > 장치 > 장치 정보 > 로봇 이름에서 로봇 이름을 변경할 수 있습니다.
클라우드 Image
로봇이 웹 포털에 연결되어 있음을 나타냅니다.
GPS Image
로봇이 4개 이상의 위성을 수신하고 있으며 현재 위치를 파악하고 있음을 나타냅니다. GPS 표시가 깜박이면 로봇이 충분한 수의 위성 신호를 수신하지 못하고 있음을 나타냅니다. 수신 중인 위성 수를 확인하려면 서비스 설정 메뉴 > 장치 > 장치 정보를 선택합니다.
모바일 신호 강도 Image
로봇이 모바일 신호를 수신하고 있음을 나타냅니다.
모바일 연결 없음 Image
이 아이콘은 모바일 연결이 없음을 나타냅니다.
WiFi/모바일 연결 Image
로봇이 WiFi 클라이언트로 연결되어 있음을 나타냅니다. 깜박이면 연결을 시도 중인 것입니다. 계속 켜져 있으면 연결된 상태입니다.
WiFi 없음 Image
WiFi 설정이 꺼져 있음을 나타냅니다.
WiFi 액세스 포인트(AP) Image
로봇이 WiFi 액세스 포인트로 구성되어 있으며 클라이언트의 연결을 기다리고 있음을 나타냅니다.
배터리 충전 수준
배터리 충전율입니다.
바구니 내 골프공
Image
현재 바구니에 있는 골프공 수를 표시합니다.
메시지
로봇의 현재 상태 또는 알람 상태를 표시합니다.
사용자 인터페이스 명령
3개의 메뉴에서 명령 영역을 사용할 수 있습니다
Image 작업
로봇에 직접 실행할 수 있는 여러 작업을 제공합니다.
Image 설정
로봇의 작동을 제어하는 매개변수를 정의합니다.
Image 서비스 설정
작업자와 기술자가 가장 자주 사용하는 일련의 명령을 제공합니다.
아래 표에는 이 3개의 메뉴에서 사용할 수 있는 모든 명령이 나열되어 있습니다.
명령/매개변수
경로
활성화 코드
서비스 설정 > 장치
APN
서비스 설정 > 장치 > 장치 정보
골프공 개수 조건
서비스 설정 > 비우기 조건
부트로더 버전
서비스 설정 > 장치 > 시스템 버전
Brain 버전
서비스 설정 > 장치 > 시스템 버전
유휴 시 브레이크
서비스 설정 > 작동
PIN 코드 변경
서비스 설정 > 보안 > PIN 코드
충전 후 머물기
작업
날짜 형식
서비스 설정 > 지역 매개변수
장치 정보
서비스 설정 > 장치
구역별 작업 비율 편집
서비스 설정 > 작동
PIN 코드 활성화
서비스 설정 > 보안 > PIN 코드
충전하러 가기
작업
IP 주소
서비스 설정 > 연결
언어
서비스 설정 > 지역 매개변수
위도
서비스 설정 > 장치 > 장치 정보
경도
서비스 설정 > 장치 > 장치 정보
MAC 주소
서비스 설정 > 장치 > 장치 정보
허용되는 최대 단기 주기 횟수
서비스 설정 > 작동
최저 온도
서비스 설정 > 작동
모드
서비스 설정 > 연결
PIN 코드
서비스 설정 > 보안
로봇 이름
서비스 설정 > 장치
일정
설정
네트워크 검색
서비스 설정 > 연결
일련번호
서비스 설정 > 장치 > 장치 정보
소프트웨어 버전
서비스 설정 > 장치 > 시스템 버전
SSID
서비스 설정 > 연결
충전 후 스테이션에 머물기
작업
시스템 잠금
설정
시스템 버전
서비스 설정 > 장치
시간대
서비스 설정 > 지역 매개변수
단위 체계
서비스 설정 > 지역 매개변수
버전
서비스 설정 > 장치 > 시스템 버전
수신 가능한 위성
서비스 설정 > 장치 > 장치 정보
작업 메뉴 Image
이 메뉴에서 사용할 수 있는 작업은 장비의 현재 상태에 따라 달라집니다.
  • 로봇이 작업 구역에 있을 때
  • 로봇이 충전 스테이션에 있을 때
작업 실행
  1. Image을 클릭합니다.
  2. 위쪽 Image 및 아래쪽 Image 화살표를 눌러 원하는 명령을 선택하거나, 명령 앞에 표시된 숫자에 해당하는 키를 누릅니다.
  3. Image을 누릅니다.
  4. 덮개를 닫습니다.
    참고: 10초 이내에 덮개를 닫지 않으면 작업이 취소되며 이 절차를 다시 수행해야 합니다.
    참고: 덮개를 닫아 접점이 연결된 것으로 보이는데도 작업이 시작되지 않으면 정비 설명서를 참조하십시오.
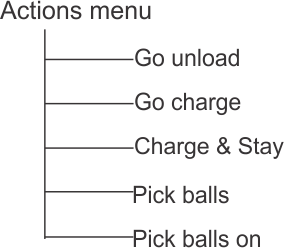
로봇이 필드에 있을 때의 작업
필드의 작업 메뉴 개요
Graphic
G536868
이러한 작업은 로봇이 충전 스테이션에 있지 않을 때 수행할 수 있습니다.
중요  
항상 정지 버튼을 눌러 로봇을 먼저 정지하십시오.
 
이러한 작업은 정상 작업 일정 중에 로봇이 정지되었거나 알람이 발생하여 정지된 경우 수행합니다. 알람이 발생한 경우 이러한 작업을 수행하기 전에 문제를 해결해야 합니다.
  • 골프공 비우러 가기
    스테이션으로 이동하여 골프공을 비웁니다.
  • 충전하러 가기
    충전 스테이션으로 돌아가 배터리를 충전한 다음 예초 작업을 재개합니다.
  • 충전 후 머물기
    충전 스테이션으로 돌아가 새로운 명령이 내려질 때까지 그곳에 머뭅니다.
  • 골프공 수거
    중단되었던 작업 일정을 계속합니다.
  • 골프공 수거 켜기
    이 옵션은 둘 이상의 구역이 정의되어 있을 때 나타납니다. 로봇이 작업할 구역을 선택할 수 있습니다. 구역은 서로 인접해 있어야 하며 작업 시간 비율이 0%보다 커야 합니다.
로봇이 충전 스테이션에 있을 때의 작업
스테이션의 작업 메뉴 개요
Graphic
G536870
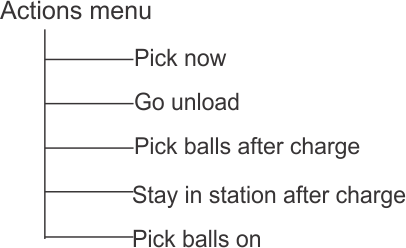
이러한 작업을 사용하여 일반 작업 일정을 무시할 수 있습니다.
  • 지금 수거
    충전 스테이션에서 나와 작업을 계속합니다.
  • 골프공 비우러 가기
    배출 피트로 이동하여 골프공을 비운 다음 작업을 계속합니다.
  • 충전 후 골프공 수거
    배터리가 충전될 때까지 충전 스테이션에 머문 다음 작업을 계속합니다.
  • 충전 후 스테이션에 머물기
    명령이 내려질 때까지 충전 스테이션에 머뭅니다.
  • 골프공 수거 켜기
    선택한 구역에서 작업을 계속합니다.
설정 메뉴 Image
이러한 명령을 사용하여 로봇의 작동을 제어하는 설정을 지정할 수 있습니다.
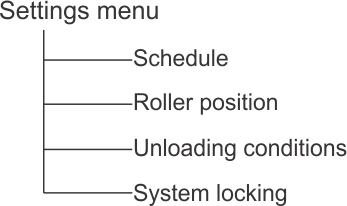
설정 메뉴 개요
Graphic
G536871
추가 참조: LCD 설정.
일정
이 명령을 사용하여 로봇의 작업 일정을 설정할 수 있습니다. 로봇이 작업을 위해 구획 또는 GPS 구역에 진입할 수 있는 시간과 진입할 수 없는 시간을 설정합니다.
참고: 웹 포털에서도 일정을 설정할 수 있으며, 이 방법을 권장합니다.
  • 요일별로 작업 일정을 설정할 수 있습니다.
  • 각 요일, 구획 및 GPS 구역별로 여러 작업 시간대를 설정할 수 있습니다.
  • 설정한 각 시간대는 활성화(적용)하거나 비활성화(무시)할 수 있습니다.
  • 특정 요일의 특정 구획에 설정한 일정을 다른 요일로 복사할 수 있습니다.
  • 전체 일정을 무시하고 로봇이 항상 작업하도록 설정할 수 있습니다.
작업 일정 정의
  1. 참고: 로봇 출고 시 기본 일정은 연속으로 작업하도록 설정되어 있습니다.
    Image을 누릅니다.
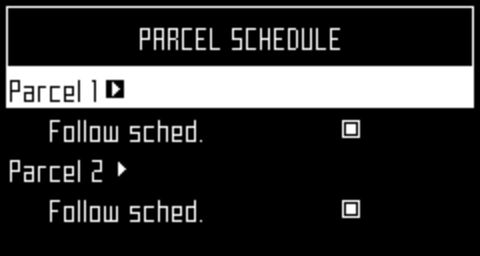
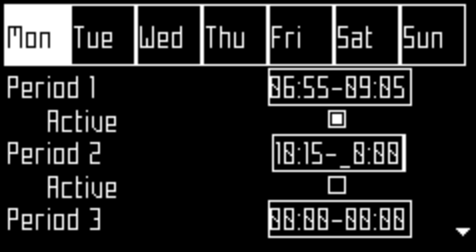
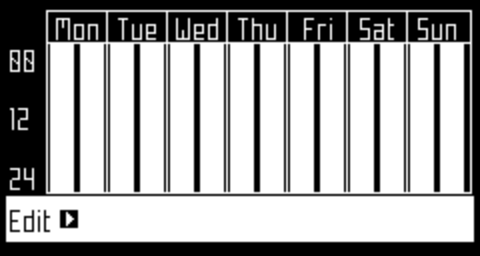
  2. 위쪽 Image 및 아래쪽 Image 화살표를 눌러 일정을 선택한 다음 Image을 누릅니다. 아래와 같은 화면이 나타납니다. 아래 예에서는 작업 구획이 두 개 설정되어 있으므로 각 요일에 두 개의 열이 표시됩니다. 이 화면에는 현재 일정이 표시되며, 흰색 블록은 로봇이 해당 작업 구획에서 작업하는 시간을 나타냅니다.
    Graphic
    G525111
    참고: 기본적으로 모든 시간대가 흰색으로 표시되며, 이는 로봇이 연속으로 작업함을 의미합니다.
  3. 화살표 키를 사용하여 편집을 선택하고 Image을 누릅니다.
    Graphic
    G525112
  4. 일정을 편집하려면 작업 구획을 선택하고 Image을 누릅니다.
  5. 왼쪽 및 오른쪽 화살표를 사용하여 원하는 요일을 선택한 다음 Image을 누릅니다.
    Graphic
    G525113
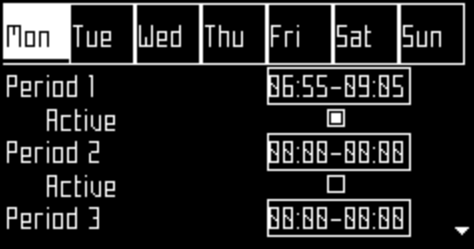
  6. 아래쪽 화살표를 사용하여 해당 요일의 원하는 시간대를 선택하고 Image을 누릅니다.
    Graphic
    G525114
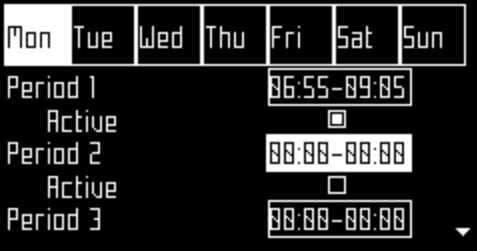
  7. 숫자 키패드를 사용하여 커서가 깜박이는 위치에 시작 및 종료 시간을 입력한 다음 Image을 누릅니다.
    Graphic
    G525116
  8. 아래쪽 화살표 키를 눌러 활성화 확인란을 선택합니다.
  9. Image을 눌러 설정한 작업 시간대를 활성화합니다.
    참고: 위 그림에서는 시간대 1이 활성화되어 있고 시간대 2는 비활성화되어 있습니다.
  10. 필요한 모든 요일과 시간대에 대해 이 과정을 반복합니다.
    참고: 설정한 일정을 다른 요일로 복사할 수 있습니다.
  11. Image을 눌러 위에 표시된 작업 구획 일정 화면으로 돌아갑니다.
  12. 화살표를 사용하여 일정 따르기를 선택합니다. 로봇이 설정한 일정에 따라 작업하도록 Image을 눌러 버튼을 켜짐 상태로 선택합니다. 선택을 해제하면 로봇이 일정을 무시하고 연속으로 작업합니다.
    중요  
    GPS 구역의 일정을 생성할 때는 해당 구역과 연결된 경계선 설치 작업 구획의 일정을 연속 작업으로 설정해야 합니다. 즉, 전체가 흰색으로 표시되어야 합니다.
     
한 요일의 일정을 다른 요일로 복사
  1. 위의 절차에 따라 하루의 예초 일정을 설정합니다.
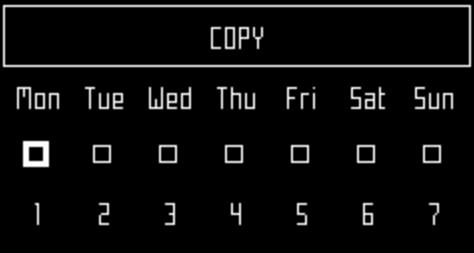
  2. 필요한 시간대를 모두 설정한 후 아래쪽 화살표 키를 사용하여 복사를 선택합니다. Image을 누릅니다.
    Graphic
    G525118
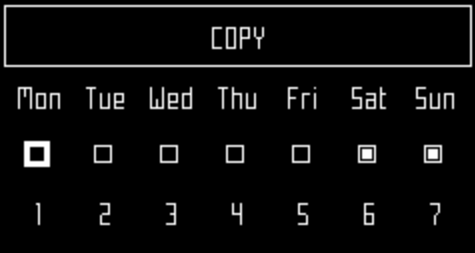
  3. 일정을 복사할 요일에 해당하는 숫자 키를 누릅니다. 여러 요일을 선택할 수 있습니다.
    Graphic
    G525119
  4. Image을 누릅니다.
  5. Image을 눌러 일정 개요로 돌아갑니다.
작업 일정 무시하기
  1. Image을 누릅니다.
  2. 편집을 선택합니다.
  3. Image을 누릅니다.
  4. 화살표 키를 사용하여 일정 따르기를 선택합니다. Image을 눌러 버튼의 선택을 해제합니다.
롤러 위치
Graphic
G536879
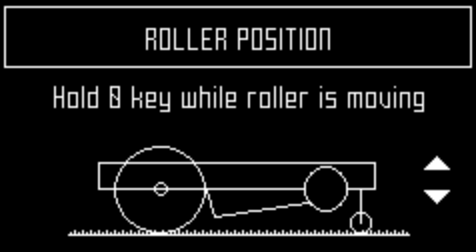
이미지에는 현재 롤러 위치(낮음, 중간 또는 높음)가 표시됩니다.
0 키를 길게 누른 상태에서 키보드의 위쪽 또는 아래쪽 화살표 키를 눌러 롤러를 이동합니다.
비우기 조건
세 가지 조건을 사용하여 로봇이 수거 바구니에 있는 골프공을 비우도록 설정할 수 있습니다.
참고: 여러 조건을 조합하여 사용할 수 있습니다.
비우기 시간
이 조건을 사용하면 지정된 시간이 경과한 후 로봇이 골프공을 비웁니다.
비우기 시간을 선택하고 원하는 시간을 분 단위로 입력합니다. Image을 누릅니다.
이 조건을 사용하지 않으려면 값을 0분으로 설정합니다.
골프공 개수 조건
이 조건을 사용하면 수거 바구니에 설정된 개수의 골프공이 들어 있을 때 로봇이 골프공을 비웁니다.
골프공 개수 조건을 선택하고 원하는 골프공 개수를 입력합니다. Image을 누릅니다.
참고: 수거 바구니에 담을 수 있는 최대 골프공 개수는 350개입니다.
이 조건을 사용하지 않으려면 값을 0으로 설정합니다.
수거 바구니 가득 참 감지
이 조건을 사용하면 수거 바구니가 가득 찼을 때(즉, 골프공이 350개 들어 있을 때) 로봇이 골프공을 비웁니다.
수거 바구니 가득 참 감지를 선택하고 Image을 누릅니다.
참고: 여러 조건을 조합하여 사용할 수 있습니다.
  • 비우기 시간 간격 및 골프공 개수 조건 조건을 사용하는 경우 조건 중 하나가 충족되면 로봇이 골프공을 비웁니다.
  • 수거 바구니 가득 참 감지 조건을 골프공 개수 조건과 함께 사용하면 골프공 개수가 정확하지 않은 경우에도 골프공을 비울 수 있습니다.
  • 수거 바구니 가득 참 감지 조건을 비우기 시간 간격과 함께 사용하면 설정된 시간이 경과하기 전에 수거 바구니가 가득 찬 경우에도 골프공을 비울 수 있습니다.
시스템 잠금 Image
이 명령을 사용하여 로봇을 잠가 사용하지 못하도록 할 수 있습니다. 로봇의 작업 예정 시간에 필드 구역이 사용 중인 경우 유용합니다. 시스템 잠금이 해제될 때까지 로봇은 작동하지 않습니다.
참고: 특정 명령을 실행하기 전에 입력해야 하는 PIN 코드를 활성화할 수도 있습니다.
LCD 설정
LCD 설정 수정
  1. Image을 몇 초 동안 누릅니다.
    Graphic
    G525132
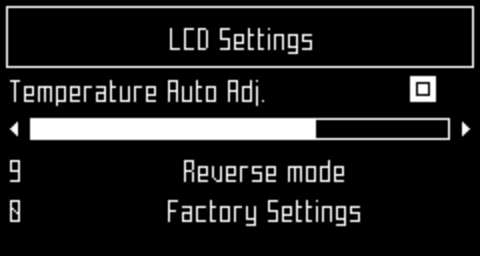
  2. 오른쪽 Image 및 왼쪽 Image 화살표 버튼을 눌러 명암비를 변경합니다.
  3. 위쪽 Image 및 아래쪽 Image 화살표를 눌러 온도에 따른 자동 조정을 선택합니다. 이 옵션을 켜면 주변 온도에 따라 LCD 명암비가 자동으로 조정됩니다. Image을 눌러 이 옵션을 선택하거나 선택을 해제합니다.
  4. 9 키를 눌러 흑백 색상을 반전합니다.
  5. 0 키를 눌러 공장 출고 시 설정으로 복원합니다.
  6. Image을 눌러 이 메뉴를 종료합니다.
서비스 설정 메뉴 Image
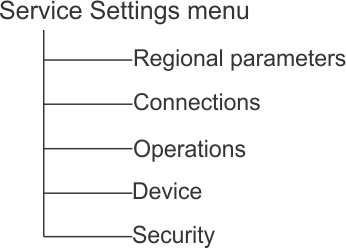
Graphic
G525136
지역 매개변수
이 메뉴에서 날짜 형식, 로봇의 시간대, 메뉴에 사용되는 언어 및 단위 체계를 설정할 수 있습니다.
날짜 형식
날짜 형식은 DD/MM/YYYY(일/월/년) 또는 MM/DD/YYYY(월/일/년)로 설정할 수 있습니다.
시간대
왼쪽 및 오른쪽 화살표 키를 사용하여 원하는 시간대를 선택합니다.
언어
왼쪽 및 오른쪽 화살표 키를 사용하여 원하는 언어를 선택합니다.
단위 체계
왼쪽 및 오른쪽 화살표 키를 사용하여 원하는 단위 체계를 선택합니다. 표시되는 각 값의 단위가 함께 표시됩니다.
연결
다음과 같은 이유로 로봇을 네트워크에 연결해야 합니다.
  • 로봇이 웹 서버의 포털과 통신하도록 하면 사용자가 로봇의 상태를 모니터링할 수 있습니다.
  • 로봇 소프트웨어 업데이트 기능을 통해 로봇이 정기적으로 원격 서버에 연결하여 새 소프트웨어 버전이 있는지 확인할 수 있습니다. 업데이트가 있으면 로봇은 평소와 같이 작업을 계속하면서 백그라운드에서 업데이트 다운로드를 시작합니다. 다음 충전이 끝날 때까지 새로 다운로드한 소프트웨어가 로봇에 설치됩니다.
IP 주소
로봇의 작동 모드에 따른 현재 IP 주소를 표시합니다. 모드에는 모바일, VPN, Wi-Fi가 있습니다.
모드
로봇의 작동 모드를 설정할 수 있습니다. 설정 항목에는 꺼짐, 클라이언트, 액세스 포인트, 네트워크 검색, SSID가 있습니다.
꺼짐
로봇이 네트워크에 연결되지 않습니다.
클라이언트
로봇이 클라이언트로서 선택한 네트워크에 연결됩니다.
액세스 포인트
로봇이 내장 모뎀을 사용하여 사용자가 접속할 수 있는 자체 Wi-Fi 네트워크를 생성합니다.
네트워크 검색
이 옵션은 로봇이 네트워크에 연결되어 있지 않거나 Wi-Fi 네트워크를 감지할 수 없을 때 표시됩니다.
SSID
로봇이 연결된 Wi-Fi 네트워크의 이름을 표시하며, 이를 변경할 수 있습니다. {네트워크 이름}을 선택하고 Image을 누릅니다.
네트워크 목록이 나타납니다.
네트워크 개요
  • 굵은 글씨로 표시된 항목은 로봇이 연결한 적이 있는 네트워크입니다.
  • 일반 글씨로 표시된 항목은 사용 가능하지만 사용한 적이 없는 네트워크입니다.
  • [*]는 로봇이 현재 연결된 네트워크를 나타냅니다.
  • [!]는 로봇이 연결된 네트워크가 WPA 또는 WPA2 기술로 암호화되어 있지 않음을 나타냅니다. 따라서 이 네트워크는 보안이 취약하며, [!]는 경고를 나타냅니다.
  • [-]는 해당 네트워크가 비활성화되었음을 나타냅니다.

다른 알려진 네트워크에 연결

  1. 다른 알려진 네트워크에 연결하려면 해당 네트워크를 선택하고 Image을 누른 다음 네트워크 활성화를 선택합니다.
  2. 현재 네트워크의 설정을 변경하려면 해당 네트워크를 선택하고 Image을 누릅니다. 다음 작업을 수행할 수 있습니다.
    • 네트워크 비활성화: 로봇과 해당 네트워크의 연결을 해제합니다. 이 상태는 목록의 네트워크 이름 앞에 [-]로 표시됩니다.
    • 비밀번호 변경: 이 장비에서 네트워크에 접속할 때 사용하는 비밀번호를 변경할 수 있습니다.
    • 네트워크 삭제: 로봇에 저장된 해당 네트워크 정보를 삭제합니다.

로봇을 클라이언트로 사용

정상적인 작동을 위해 로봇을 Wi-Fi 클라이언트로 설정하는 것이 좋습니다. 이렇게 하면 로봇이 웹 서버의 포털과 통신할 수 있습니다.
  1. Image을 누릅니다.
  2. 연결을 선택하고 Image을 누릅니다.
  3. 모드를 선택하고 클라이언트로 설정합니다. 로봇이 Wi-Fi 네트워크에 연결되어 있지 않은 경우, 네트워크 검색 옵션을 선택하면 네트워크를 검색하고 사용 가능한 네트워크 목록을 표시합니다.
  4. 원하는 Wi-Fi 네트워크를 선택하고 Image을 누릅니다.
  5. 키보드를 사용하여 네트워크 비밀번호를 입력합니다.
  6. V를 선택하고 Image을 누릅니다.
작동
이 메뉴에서 여러 작동 매개변수를 설정할 수 있습니다.
최저 온도
로봇이 작동할 수 있는 최저 온도를 설정합니다.
구역별 작업 비율 편집 Image
이 옵션을 사용하여 정의된 각 구역에 할당된 비율 값을 확인하고 수정할 수 있습니다. 구역에 할당된 비율 값에 따라 로봇이 해당 구역에서 작업을 시작하는 빈도가 결정됩니다. 로봇이 특정 구역에서 작업하도록 정의된 일정이 이러한 비율 값보다 우선합니다.
롤러 막힘 감지
이 옵션을 선택하면 롤러가 적절한 속도, 즉 초당 1회전을 초과하는 속도로 회전하는지 감지합니다. 회전 속도가 감소하는 것은 일반적으로 골프공이 롤러에 끼어 있기 때문입니다. 롤러가 막힌 상태에서 로봇이 계속 작업하면 잔디가 손상될 위험이 있습니다. 이러한 상황이 발생하면 로봇은 최고 속도로 이동한 다음 롤러를 지면에 내려 골프공을 빼내어 롤러의 막힘을 해소하려고 합니다. 이 동작을 2~3회 시도하며, 롤러의 막힘을 해소하지 못하면 스테이션으로 이동하여 알람을 발생시킵니다.
유휴 시 브레이크
이 옵션을 켜면 로봇이 정지해 있을 때 하나 이상의 브레이크가 작동합니다. 다음과 같은 경우 로봇이 경사면 아래로 미끄러지지 않도록 합니다.
  • 알람으로 인해 로봇이 정지한 경우
  • 사용자가 로봇을 수동으로 정지한 경우
  • 정지 버튼 덮개가 열려 있는 경우
이 옵션으로 인해 브레이크가 작동한 경우 5를 눌러 브레이크를 해제하거나 다시 작동시킬 수 있습니다. 로봇이 다시 정상적으로 작업을 시작하면 브레이크도 해제됩니다.
작업 지형이 평평한 경우에는 이 옵션을 설정할 필요가 없으며, 기본적으로 OFF(꺼짐)으로 설정되어 있습니다.
허용되는 최대 단기 주기 횟수
이 매개변수는 로봇이 매우 짧은 주기를 수행한 후 스테이션으로 복귀하는 횟수가 몇 회에 도달하면 알람을 발생시킬지를 설정합니다.
이 매개변수는 골프공 수거 로봇에 특히 유용합니다. 골프공이 끼어 “수거 바구니 가득 참 감지기” 플랩이 닫히지 않으면 로봇은 수거 바구니가 항상 가득 찬 것으로 판단하여 계속 루프를 돌면서 배출 피트 스테이션으로 복귀합니다.
장치
이 메뉴에서는 장치의 특성을 확인하고 로봇 이름을 변경할 수 있습니다.
로봇 이름 변경
기본적으로 로봇 이름은 일련번호로 설정되어 있습니다.
  1. Image을 누릅니다.
  2. 화살표 키를 눌러 장치 정보를 강조 표시한 다음 Image을 누릅니다.
  3. 로봇 이름을 강조 표시하고 Image을 누릅니다.
  4. 현재 이름을 삭제하려면 뒤로 화살표를 강조 표시하십시오.
  5. 영숫자 키보드를 사용하여 새 이름을 입력하십시오. 입력할 문자를 하나씩 강조 표시하고 Image을 눌러 선택합니다.
  6. 맨 아래 행의 V 를 강조 표시하고 Image을 누르십시오.
  7. Image을 눌러 새 이름을 적용하십시오.
  8. Image을 눌러 기본 메뉴로 돌아갑니다.
활성화 코드
활성화 코드는 각 로봇과 함께 제공되는 등록 카드에 기재된 네 자리 숫자 코드입니다.
장치 정보에 액세스
  1. Image을 누릅니다.
  2. 화살표 키를 눌러 장치를 강조 표시한 다음 Image을 누릅니다.
  3. 장치 정보를 강조 표시하고 Image을 누릅니다.
  4. 화살표 키 Image,Image을 사용하여 목록을 스크롤합니다.
장치 정보 옵션
로봇 이름
로봇의 이름입니다.
일련번호
로봇의 일련번 니다.
위도
로봇의 현재 위치에 해당하는 위도입니다.
경도
로봇의 현재 위치에 해당하는 경도입니다.
수신 가능한 위성
장치가 현재 감지할 수 있는 위성의 수입니다.
APN
액세스 포인트 네트워크의 식별자입니다.
MAC 주소
MAC 주소입니다.
시스템 버전
소프트웨어 버전
현재 소프트웨어 버전입니다.
  • 세부 정보
Brain 버전
현재 인공지능(AI) 버전입니다. 문제를 보고할 때 이 정보를 사용하십시오.
  • 부트로더 세부 정보
소프트웨어 구성 요소 목록을 표시합니다. 문제를 보고할 때 여기에 표시된 값을 사용하십시오.
  • 펌웨어 세부 정보
소프트웨어 구성 요소 목록을 표시합니다. 문제를 보고할 때 여기에 표시된 값을 사용하십시오.
보안
보안 메뉴에서 PIN 코드 사용을 활성화하거나 비활성화할 수 있습니다.
참고: 기본 PIN 코드는 0000입니다. 아래 메뉴를 표시하려면 0000을 입력해야 합니다.
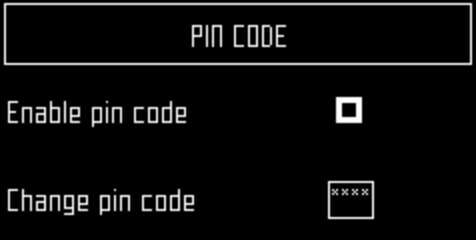
PIN 코드 Image
특정 명령을 실행하기 전에 입력해야 하는 PIN 코드를 설정하고 적용할 수 있습니다.
PIN 코드가 이미 활성화되어 있으면 해당 PIN 코드를 입력해야 합니다. 그러면 다음 화면이 표시됩니다.
참고: PIN 코드를 잊어버린 경우 서비스 기술자에게 문의해야 합니다.
Graphic
G536886
PIN 코드 활성화
  1. 확인란을 선택합니다. Image을 눌러 설정을 전환합니다.
    PIN 코드 활성화 꺼짐 Image
    PIN 코드 활성화 켜짐 Image
  2. Image을 눌러 새 설정을 적용합니다.
이제부터 특정 명령을 실행하려면 먼저 PIN 코드를 입력해야 합니다.
PIN 코드 변경
PIN 코드를 변경할 수 있습니다.
  1. 필요한 숫자를 입력하고 Image을 누릅니다.


유지보수
 

유지보수 개요

  • 유지보수란 예초 시즌 동안 정기적으로 수행해야 하는 일련의 작업을 말합니다.
  • 정비 주기는 로봇의 작업 부하에 따라 어느 정도 달라지지만, 최소한 1년에 한 번은 공인 기술자에게 정비를 받는 것이 좋습니다.
  • 최적의 성능을 유지하기 위해 로봇을 정비할 때 로봇을 개조하려고 하지 마십시오. 작동에 지장을 주거나 사고를 일으키고 부품을 손상시킬 위험이 있습니다.
    참고: 비정상적인 작동이나 손상이 발견되면 기술자에게 문의하십시오.
  • 이러한 유지보수 절차를 수행할 때는 다음 안전 수칙을 준수해야 합니다.
    • 장비 정지: 장비를 취급하기 전에 항상 전원을 끄고 모든 움직이는 부품이 멈출 때까지 기다리십시오.
    • 다음과 같은 경우에는 먼저 작동 방지 장치를 작동시키십시오.
      • 장비를 정비하거나 들어 올리기 전.
      • 막힌 부분을 뚫기 전.
      • 장비를 점검, 청소 또는 정비하기 전.
      • 이물질과 충돌한 후 장비의 손상 여부를 점검하기 전.
      • 장비가 비정상적으로 떨릴 경우.
      • 장비를 안전하게 작동할 수 있도록 모든 너트, 볼트 및 나사를 단단히 조여 두십시오.
      • 장갑 착용: 장비를 취급할 때는 항상 보호 장갑을 착용해야 합니다.
      • 항상 OEM(원래 장비 제조업체)의 순정 부품을 사용하십시오. 비순정 부품을 사용하면 사고 위험이 있을 뿐 아니라, 이로 인해 발생한 손상에 대해서는 보증이 무효화됩니다.
권장 유지보수 일정
참고: 로봇의 일반 사용자는 권장 주기에 따라 이러한 절차를 수행해야 합니다.
참고: 예초 시즌 동안 모든 나사, 너트 및 볼트가 제대로 조여져 있는지 정기적으로 점검해야 합니다. 느슨한 부품은 모두 조이고, 손상되었거나 문제의 징후가 있는 경우 Toro 공식 판매 대리점에 문의하십시오.
유지보수
정비 주기
유지보수 절차
각 사용 이전 또는 매일
40시간마다
매 6개월
매년 또는 보관 전

청소

장비 청소
비가 오거나 습한 날씨에는 움직이는 부품인 바퀴와 커팅 헤드에 진흙과 잔디가 쌓이지 않도록 해야 합니다. 이러한 부품은 매일 점검하고 청소해야 합니다.
  1. 빨간색 버튼을 눌러 로봇을 정지시키십시오.
  2. 장비를 뒤쪽으로 눕히십시오.
  3. 장비의 전원을 끄십시오.
  4. 송풍기, 압축 공기 또는 와이어 브러시를 단독으로 또는 함께 사용하여 쌓인 잔디와 먼지를 모두 제거하십시오.
  5. 물기를 짠 부드러운 천이나 스펀지로 본체를 닦으십시오.
  6. 본체가 매우 더러우면 비눗물을 사용하십시오.
    중요  
    용제는 절대 사용하지 마십시오.
     
충전 접점 청소
  1. 충전 접점 표면이 깨끗해질 때까지 280방 사포로 문지르십시오.
범퍼 청소
  1. 범퍼 소재에 손상이 없는지 확인하십시오. 베이거나 찢어진 부분이 있으면 Toro 공식 판매 대리점에 문의하십시오.
  2. 물기를 짠 천으로 범퍼를 청소하십시오.
    중요  
    물을 사용하지 마십시오.
     
소나 센서 청소
소나 센서가 정상적으로 작동하려면 센서를 깨끗하게 유지해야 합니다. 모든 센서가 정상적으로 작동해야 합니다. 센서 중 하나라도 정상적으로 작동하지 않으면 알림이 발생합니다.
  1. 진흙, 잔디 또는 먼지를 모두 제거하고 젖은 천으로 닦으십시오.
    중요  
    물을 사용하지 마십시오.
     
앞바퀴 청소
  1. 와이어 브러시나 천을 사용하여 진흙과 잔디를 모두 제거하십시오.
  2. 바퀴가 원활하게 회전하고 유격이 과도하지 않은지 확인하십시오. 유격이 과도하면 바퀴를 교체하십시오.
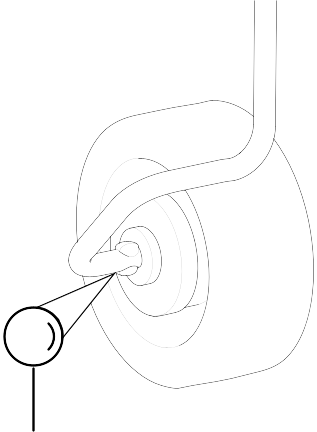
앞바퀴 차축 청소
    Graphic
    G593911
  1. 브러시나 천 또는 둘 다를 사용하여 앞바퀴 차축을 청소하십시오.
  2. 차축을 육안으로 점검하십시오. 문제가 있으면 차축을 교체하십시오.
뒷바퀴 청소
  1. 와이어 브러시를 사용하여 진흙과 잔디를 모두 제거하십시오.

전기 시스템 유지보수

배선 점검
  1. 장비의 정비 준비를 하십시오.
  2. 로봇 하부의 배선을 육안으로 점검하십시오. 문제가 발견되면 Toro 공식 대리점에 문의하십시오.
배터리 정비
로봇의 자동(프로그램에 따른) 작동은 배터리 수명을 최적화합니다. 로봇이 작업 주기를 스스로 관리하도록 두는 것이 좋습니다. 작업 주기가 평소보다 유난히 짧아 보이면 Toro 공식 판매 대리점에 문의하여 배터리 상태를 점검받으십시오.
참고: 포털에서 이러한 작업 주기를 모니터링할 수 있습니다.


보관
 

장비 보관

  1. 장비를 완전히 충전하십시오.
  2. 장비의 전원을 끄십시오.
  3. 장비를 청소하십시오.
  4. 건조하고 외부 환경으로부터 보호되며 서리가 끼지 않는 장소에 장비를 보관하십시오.
    참고: 덮개 시설이나 방수포로 충전 스테이션을 보호하십시오.
    충전 스테이션의 전원을 끌 필요는 없습니다.

보관 후 장비 사용 준비

  1. 장비의 전원을 켜십시오.
  2. 충전 스테이션에 전원을 연결하십시오.
  3. 배터리 전압을 확인하십시오. 배터리 잔량은 사용자 인터페이스 화면에서 확인할 수 있습니다.
  4. 로봇을 작동시키고 충전 스테이션으로 복귀하는지 확인하십시오.


알림
 

Image
이 로봇은 유럽 표준을 준수합니다.
Image
재활용: 폐전기와 전자제품은 분리수거 대상입니다. 현행 규정에 따라 로봇을 재활용하십시오.
배터리의 아이콘
Image
배터리를 취급하고 사용하기 전에 관련 문서의 내용을 숙지하십시오.
Image
배터리가 물에 닿지 않도록 하십시오.
Image
주의 - 배터리를 취급하고 사용할 때 각별히 주의하십시오. 배터리를 압착하거나 가열, 소각, 단락 또는 분해하거나 액체에 담그지 마십시오. 누액 또는 파열의 위험이 있습니다. 0°C 미만에서는 충전하지 마십시오. 사용 설명서에 명시된 충전기만 사용하십시오.
Image
배터리를 재활용하십시오. 배터리 재활용 지침은 사용 설명서를 참조하십시오.
Image
배터리의 극성을 나타냅니다.


약어
 

APN
액세스 포인트 이름(GSM)
BMS
배터리 관리 시스템
LFP
리튬 인산철
UWB
초광대역
CPU
중앙 처리 장치
GPS
범지구 위치 결정 시스템
AP
액세스 포인트(Wi-Fi)
RTK
실시간 이동측량
GNSS
글로벌 위성 항법 시스템
PoE
이더넷 전원 공급
RTCM
무선 해상 서비스 기술 위원회(실시간 GNSS 데이터 전송 표준)


용어집
 

경계 모드
로봇이 필드의 가장자리에서 잔디를 예초하는 모드입니다. 이 작업은 일주일에 여러 번 수행됩니다.
주기
주기는 로봇의 한 번의 작업을 의미합니다. 로봇이 스테이션을 떠날 때 시작되고, 스테이션으로 돌아오거나 작업 주기를 중단시키는 문제가 발생할 때 종료됩니다.
엔터티
하나의 사이트 내에서 운영되는 로봇과 사용자의 그룹입니다. 엔터티에 속한 로봇에 대한 정보는 웹 포털에서 확인할 수 있습니다.
GPS 탐색 구역
경계 검색 프로세스를 통해 정의되는 RTK GPS 구역입니다. 전체 작업 영역을 포함합니다. 이후 이 구역을 복사하고 편집하여 하위 구역을 생성함으로써 로봇의 작업 효율을 최적화할 수 있습니다.
GPS 지점
로봇이 스테이션으로 복귀하거나 스테이션을 출발할 때 사용하는 구역 내의 특정 지점입니다. 이 지점은 위도와 경도로 정의됩니다. 로봇은 이 지점까지 직접 이동한 다음 이동 경계와 루프 와이어를 따라 스테이션으로 복귀합니다.
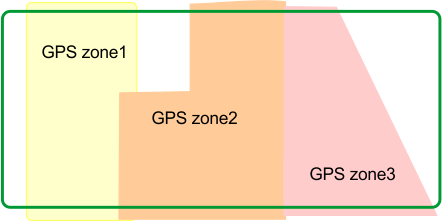
GPS 구역
GPS 구역은 일련의 GPS 좌표로 정의됩니다. 추가 와이어와 채널을 사용하지 않고도 와이어로 구성된 구역을 세분화할 수 있습니다.
와이어로 구성된 구역 내 GPS 구역
Graphic
G520046
로봇이 각 구역에서 최적의 효율로 작업하도록 일정을 설정할 수 있으므로 작업 영역을 보다 유연하게 정의할 수 있습니다.
유휴
정지 버튼을 사용하여 현재 작업을 종료하면 로봇이 유휴 모드로 전환됩니다. 기본적으로 로봇은 15분 후 절전 모드로 전환됩니다.
아일랜드
로봇이 특정 영역 내부에서 작업하지 못하도록 주변 와이어에 특별히 설치한 루프입니다. 주변 와이어를 장애물 주위로 배치하고 진입 와이어와 복귀 와이어를 서로 나란히 배치합니다.
지도
포털에 표시되는 로봇 이동 경로 지도입니다.
매핑
로봇이 GPS 데이터를 사용하여 구축한 정보입니다.
진입 금지 구역
GPS로 정의된 진입 금지 구역은 GPS 좌표로 정의된 필드 내 영역으로, 로봇은 어떠한 자율 작동 상태에서도 이 영역에 진입할 수 없습니다. GPS로 정의된 진입 금지 구역은 경계 검색 중 감지할 수 없는 영역을 로봇의 작업 영역에서 제외하는 데 사용됩니다. GPS로 정의된 진입 금지 구역을 사용하면 로봇이 가장 효율적인 예초 패턴을 미리 계산할 수 있습니다. GPS로 정의된 진입 금지 구역은 일반적으로 아일랜드 및 유사 아일랜드를 통해 처리하는 장애물을 작업 영역에서 제외하는 데 사용됩니다.
장애물
로봇이 피해야 하는 필드 내 물체입니다. 장애물은 영구적(예: 나무, 가구)이거나 일시적(예: 동물)일 수 있습니다. 장애물은 센서로 감지됩니다. 주변 와이어에 루프를 만들어 "아일랜드" 또는 "유사 아일랜드"를 형성함으로써 영구적인 장애물을 피할 수 있습니다.
구역
주변 와이어 내부에서 예초할 영역입니다. 하나의 와이어에는 하나 이상의 구역이 연결됩니다. 여러 구역을 정의할 수 있습니다.
비율
로봇이 특정 구역에서 작업하는 시간의 비율을 나타냅니다. 구역이 하나뿐인 경우 로봇은 작업 시간의 100%를 해당 구역에서 보냅니다.
주변 와이어
필드 표면 아래에 설치되어 로봇이 작업하는 영역을 정의하는 와이어입니다. 주변 와이어로 정의된 영역을 “구역”이라고 합니다.
유사 아일랜드
진입 와이어와 복귀 와이어 사이에 일정한 거리를 유지하면서 주변 와이어를 장애물 주위로 배치합니다.
로봇 상태 값
RTK GPS 구역
패턴 예초를 수행하는 로봇의 작업 영역입니다. RTK GPS 구역은 로봇이 주변 와이어를 따라 한 바퀴 이동하여 정의합니다.
사이트
로봇이 작업하는 영역을 포함한 전체 영역입니다.
절전
해제되지 않은 알람이 발생한 후 15분이 지나면 로봇이 절전 모드로 전환됩니다. 절전 모드에서 2일이 지나면 로봇이 꺼짐 모드로 전환됩니다. 배터리 충전 수준이 낮아지는 경우에도 꺼짐 모드로 전환됩니다. 절전 모드에서는 배터리 손상 위험을 줄이기 위해 로봇이 최소한의 전력만 사용합니다.
다음 방법으로 로봇의 절전 모드를 해제할 수 있습니다.
시작 구역
로봇이 작업을 시작할 위치를 결정하는 구역 내의 지정된 위치입니다.
스테이션 루프
스테이션 루프는 로봇을 스테이션으로 유도하기 위해 충전 스테이션 주변에 설치하는 짧은 와이어입니다. 로봇이 스테이션 루프 내에 있음을 감지하면 스테이션에 도착할 때까지 와이어를 따라 이동합니다.
주변 잔디 구역
필드 주변에 있으며 예초하지 않는 잔디 구역입니다.
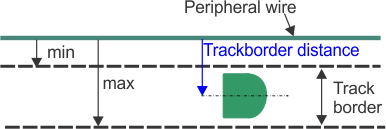
이동 경계
로봇이 이동하는 구역 가장자리의 일정한 폭을 가진 잔디 영역입니다. GPS를 사용하지 않는 경우 로봇은 스테이션에서 출발하거나 스테이션으로 복귀할 때 이동 경계를 따라 이동합니다. "스테이션 복귀 루프" 역할을 하는 와이어에는 이동 경계가 지정되지 않습니다.
이동 경계
Graphic
G525155
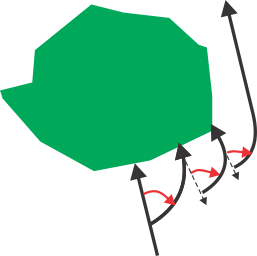
이동 경계는 주변 와이어 옆에 위치하며, 설치 매개변수로 설정된 최소 및 최대 치수에 따라 정의됩니다. 이동 경계의 폭은 로봇보다 넓습니다. 로봇이 이동 경계 내에서 이동할 경로는 무작위로 선택됩니다. 이를 통해 로봇이 동일한 경로를 반복해서 이동하여 필드에 바퀴 자국을 만드는 것을 방지합니다. 로봇이 이동 경계 내에서 장애물을 만나면 센서에 의해 후진한 다음 임의의 각도로 회전하여 이동을 계속합니다. 필요한 경우 이 동작을 여러 번 반복할 수 있습니다.
이동 경계 내 장애물 회피 기동
Graphic
G520315