Installationskrav för 4G
RTK
4G RTK gör det möjligt
för roboten att arbeta inom ett område som inte definieras
av en begränsningskabel. Det här avsnittet
beskriver de olika kraven för robotdrift med 4G RTK.
Översikt över RTK GPS
- Standarddata för GPS-positionering
som hämtas från satelliter med GNSS (Global Navigation Satellite
System) har ett mätfel på mellan
5 och 10 meter. Detta beror på att signalen som tas emot
från en satellit förvrängs på grund av atmosfäriska
och miljömässiga förhållanden.
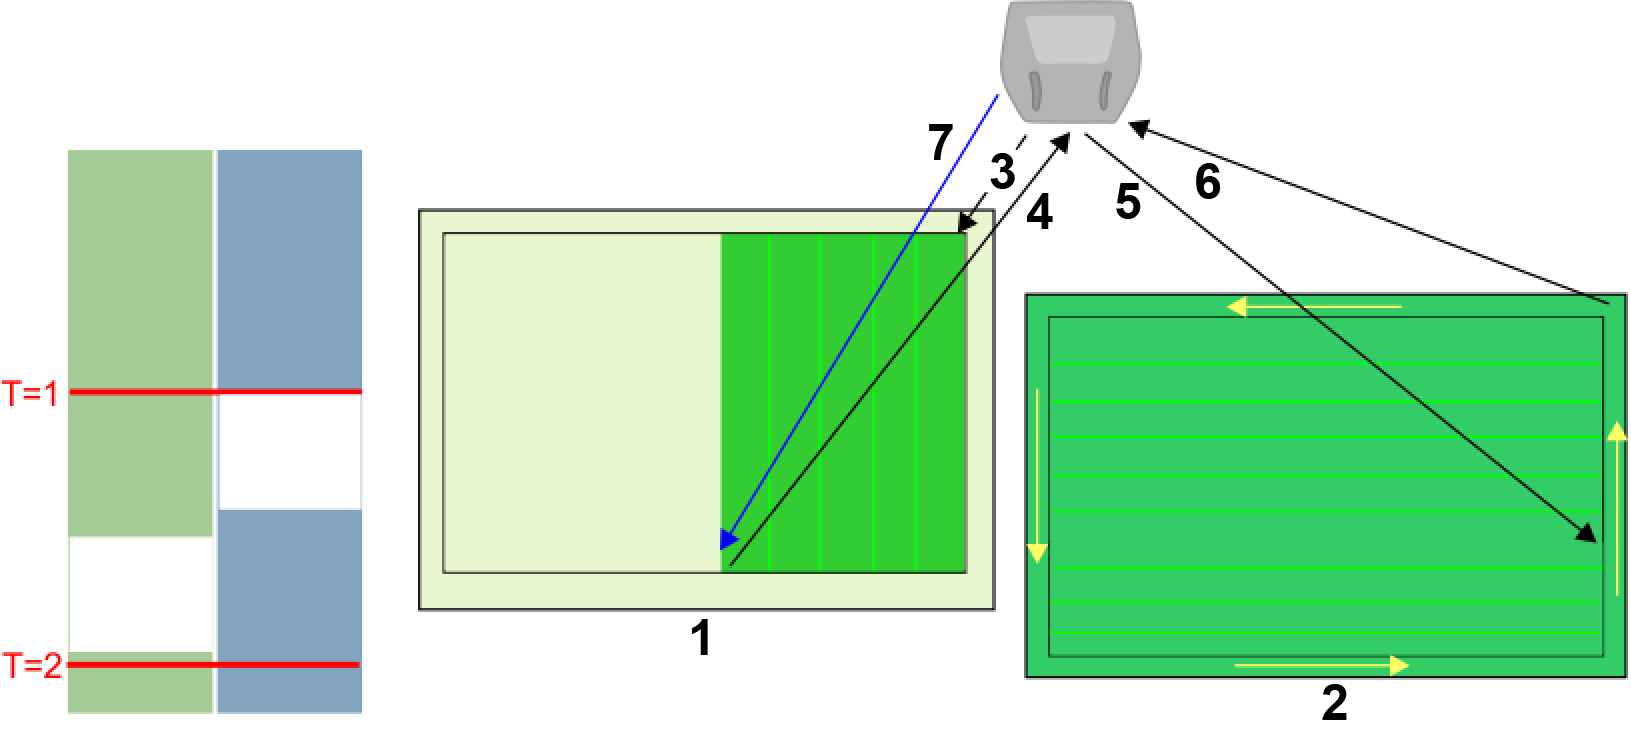
Positionering med högre precision kan uppnås med hjälp
av RTK-teknik (Real-Time Kinematic).
- Det innebär att en RTK-basstation som är placerad på
en fast position används för att ta emot GNSS-signaler från
satelliter. Eftersom basstationen är
fast är de data som den tar emot kopplade till dess exakta plats.
- Robotarna är också utrustade
med antenner som tar emot GNSS-signaler från satelliter för
att bestämma sin position. Både basstationen
och robotarna tar emot GNSS-signalerna från satelliter
i olika konstellationer (GPS, GLONASS, Galileo, BeiDou). Eftersom
robotarna rör sig är dock bedömningen
av deras position mindre exakt än för den fasta basen.
- Korrigeringsdata för varje
satellit beräknas via en molnbaserad server och RTK-basstationen
skickar dessa till roboten. Roboten använder
dessa korrigeringar för att uppnå positionsnoggrannhet.
Tack vare den exakta positioneringen kan roboten följa ett
definierat mönster och täcka fältet
i en serie raka linjer.
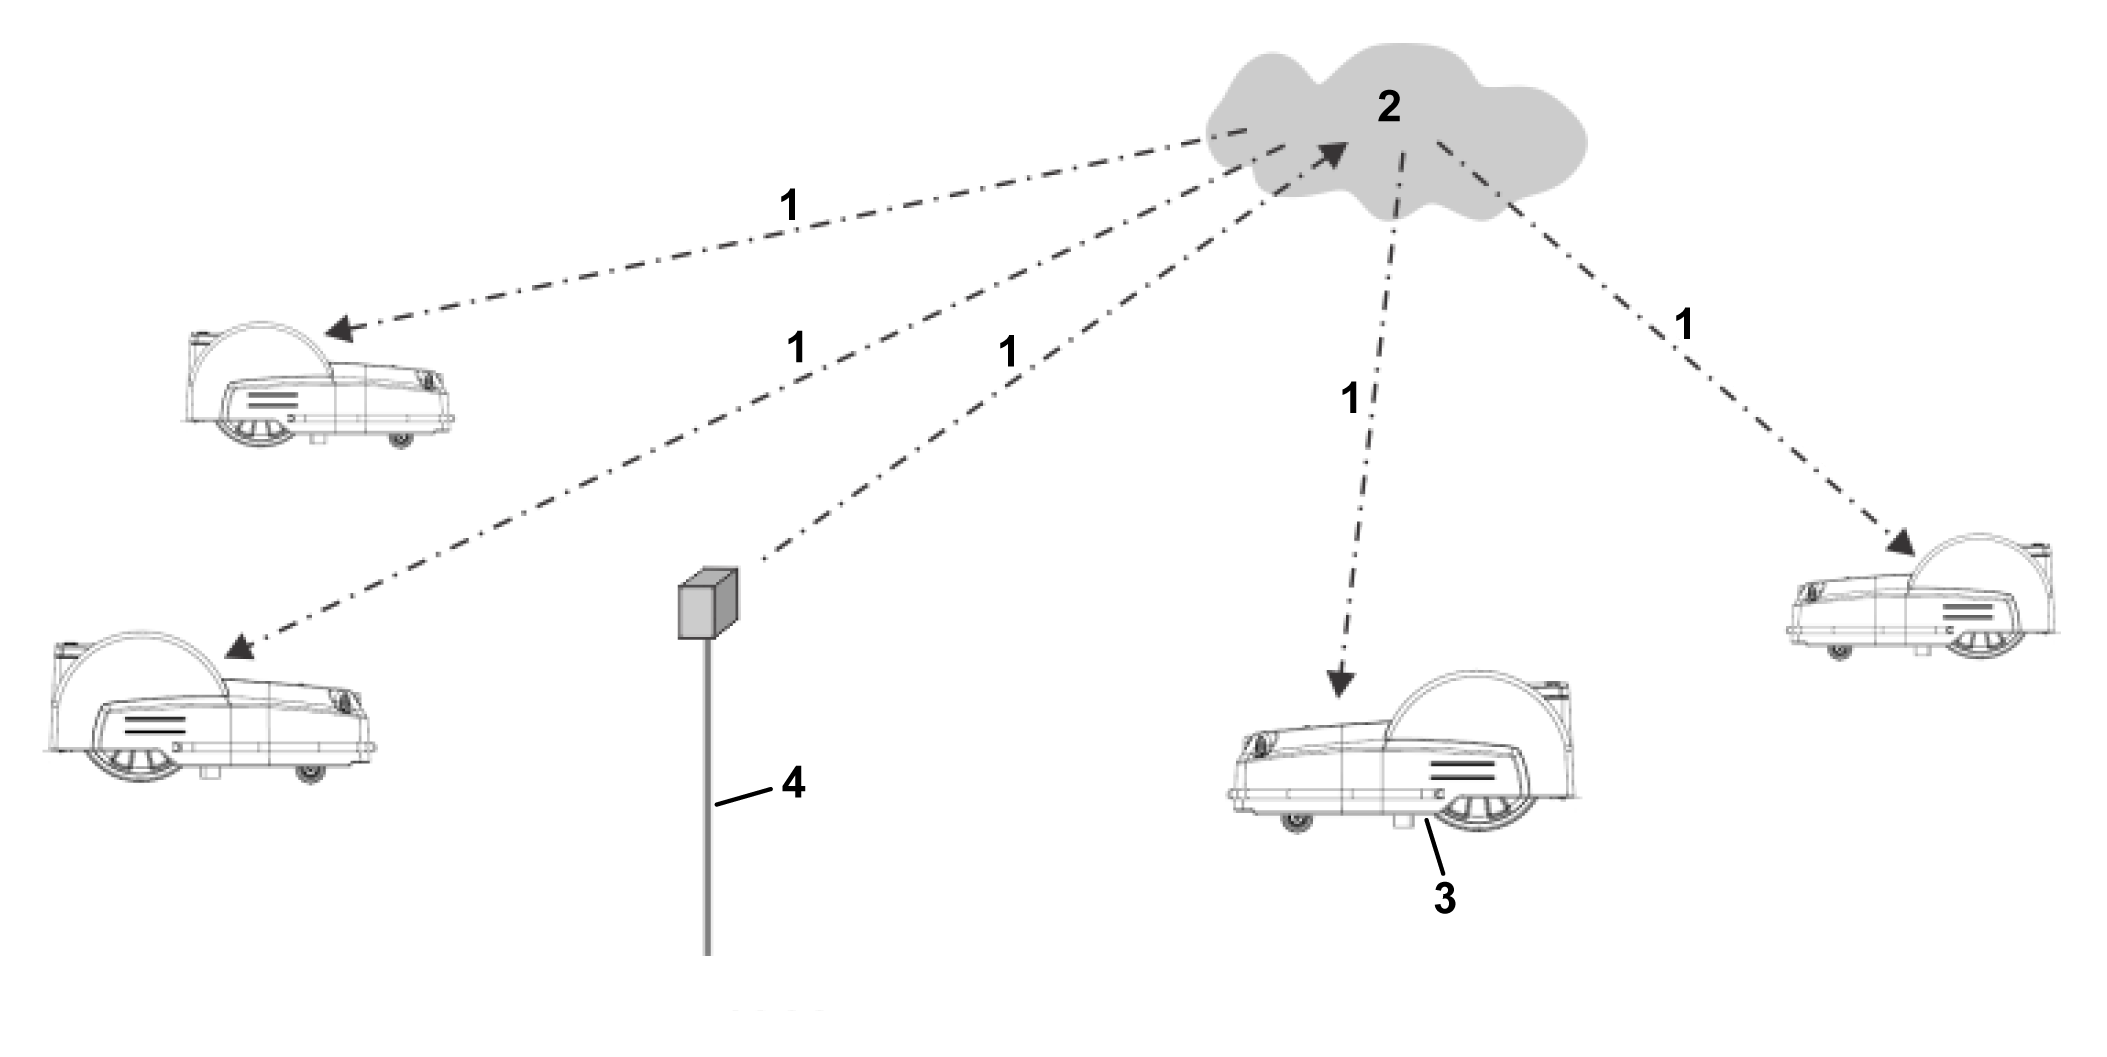
Korrigeringar
kan också göras via molnet via 4G-mobilnätet. I det
fallet finns inga hinder som stör överföringen av korrigeringsdata
och basen kan ansluta till ett obegränsat
antal robotar på avstånd på upp till 15 km.
Överföra
korrigeringar via 4G-mobilnätet
G578572
-
4G-korrigeringar
-
Moln
-
Robot med antenn
-
RTK-basstation
En enda basstation kan förse
flera robotar med korrigeringar, men varje robot får endast ta
emot korrigeringar från en basstation för
att se till att korrigeringarna är konsekventa.
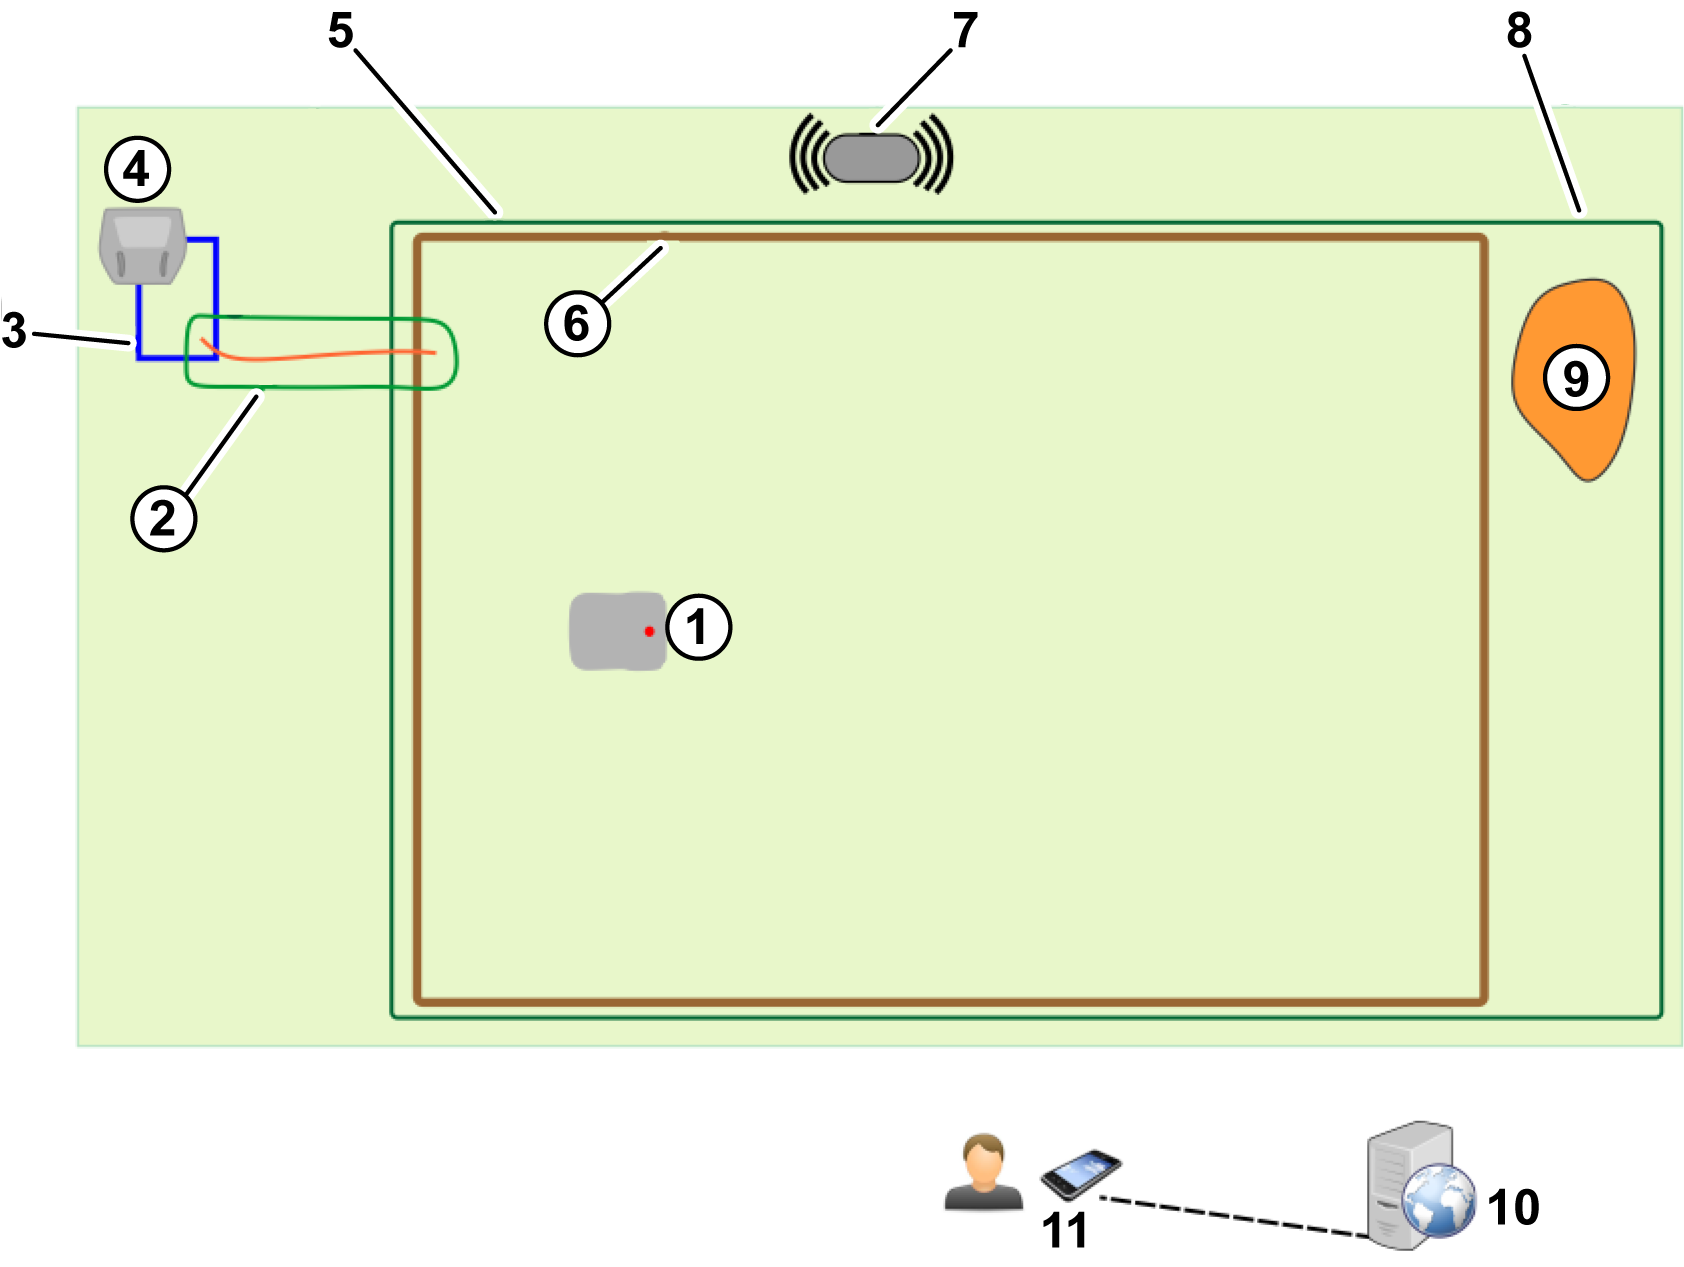
Grundkomponenter
i RTK GPS-klippsystemet
G603215
-
Robot med antenn
-
Rutt med ruttzon
-
Slingkabel
-
Laddstation
-
Arbetsområde
-
Intern GPS-zon
-
RTK-basstation
-
Hela området
-
NoGo-zon (förbjuden zon)
-
Portal på webbserver
-
Användare
I det här avsnittet beskrivs
robotens mekaniska egenskaper.
En användare kan styra roboten
direkt med hjälp av användargränssnittet. Efter att
en robot har registrerats på portalen som
körs på en webbserver:
- kan roboten skicka information
till servern som användaren kan se.
- Användaren kan utfärda
kommandon till roboten, bedöma dess prestanda och justera konfigurationen.
Områdeskrav
GPS-signalkvalitet
Ett viktigt kriterium som avgör
om en plats är lämplig för en trådlös installation
är kvaliteten på GPS-signalen.
Obs! GPS-signalens kvalitet nära områdets gräns (längs
GPS-arbetsområdets kant) måste vara 2.
För de områden där
GPS-signalen är otillräcklig kan trådbundna parceller
användas som en del av installationen. De kan kopplas
samman med andra arbetsområden och stationsslingan
med hjälp av navigeringsrutter.
GPS-signalens kvalitet
beror på saker som väderförhållanden, satellitkonstellationer
och fältförhållanden. Det är viktigt
att du tar hänsyn till detta när du bedömer
platsen.
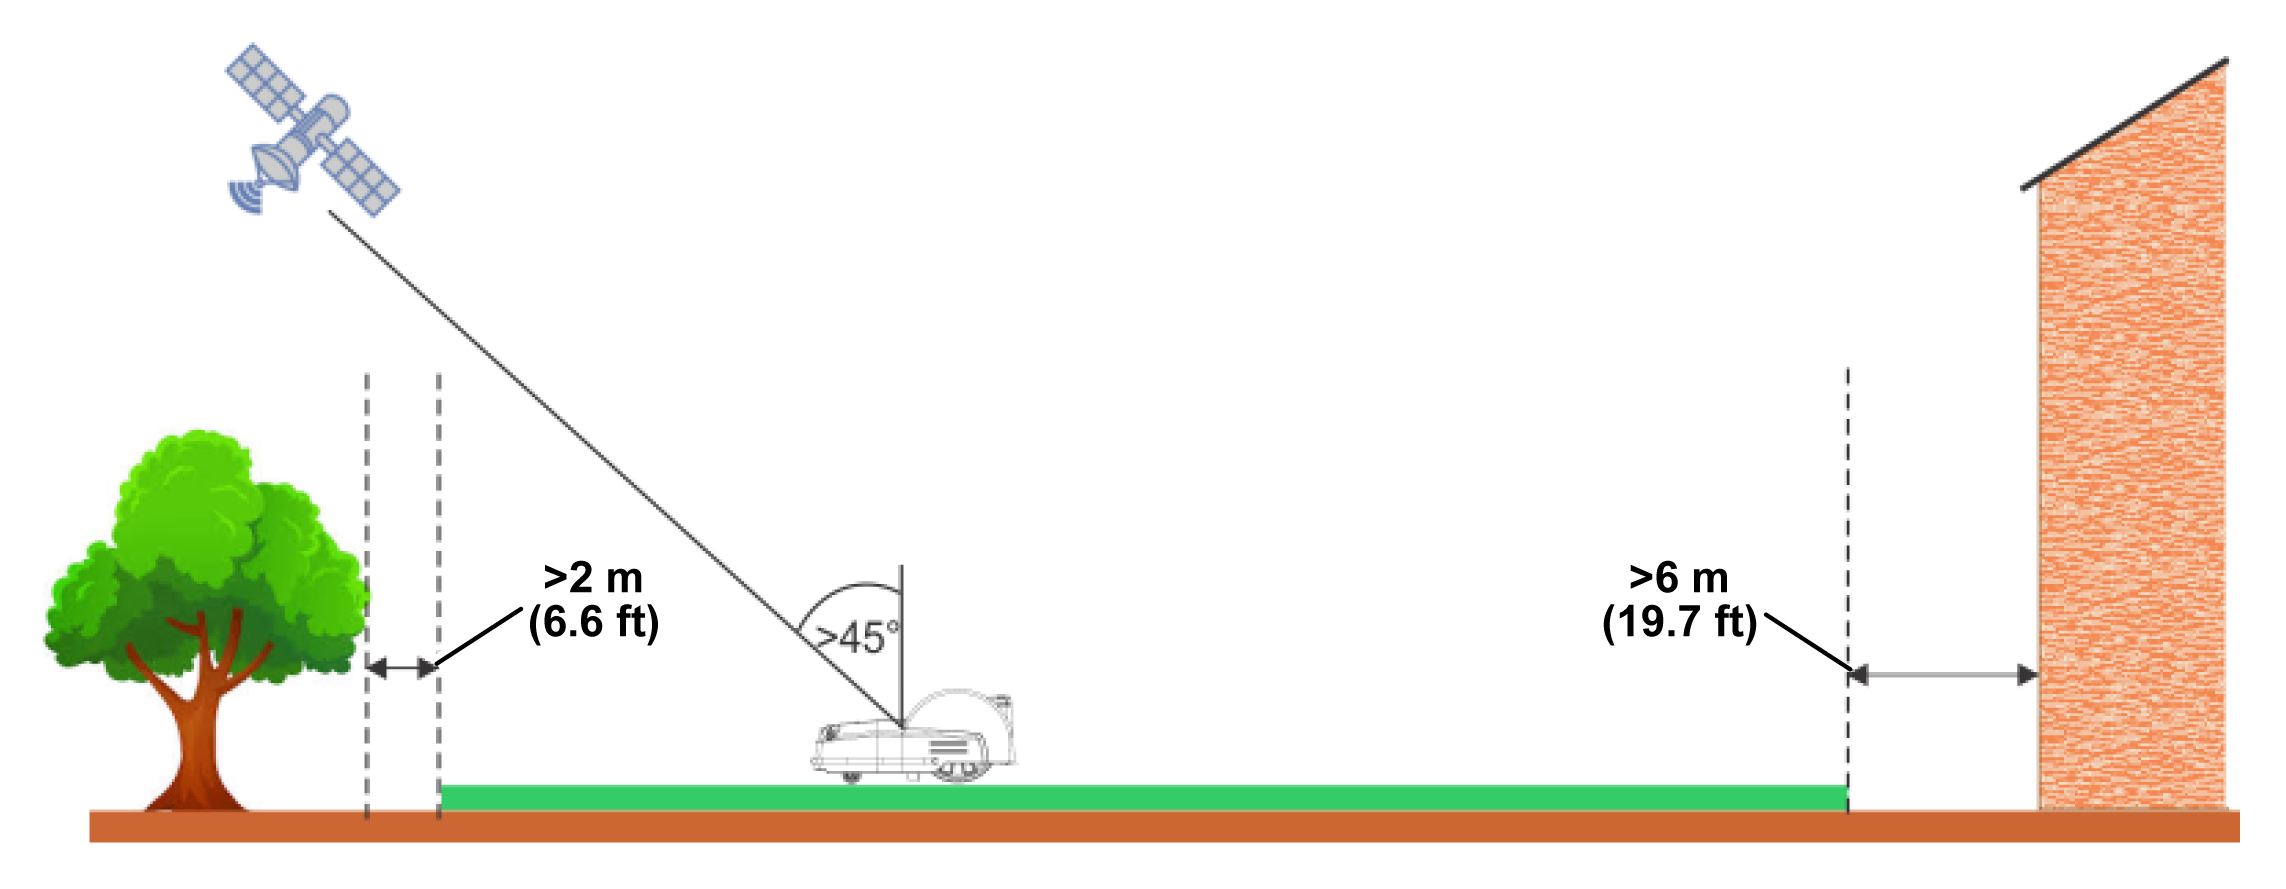
Fri sikt
Obs! Det är viktigt för en 4G RTK-installation att det finns
en fri sikt över hela området för robotarna och RTK-basstationen.
Träd och byggnader kan minska
signalnivån. Det är viktigt att komma ihåg att på
vintern, när träden är kala, kan du få en
signalnivå som är högre än
på sommaren när träden står i löv och när
roboten behöver arbeta.
Kritiska avstånd till byggnader
och träd visas i följande figur.
Sluttningar
Den
maximalt tillåtna lutningen vid GPS-gränsen är 30 %
(17°) eller 45 % (24°) för lutningsmodellversionerna
(S).
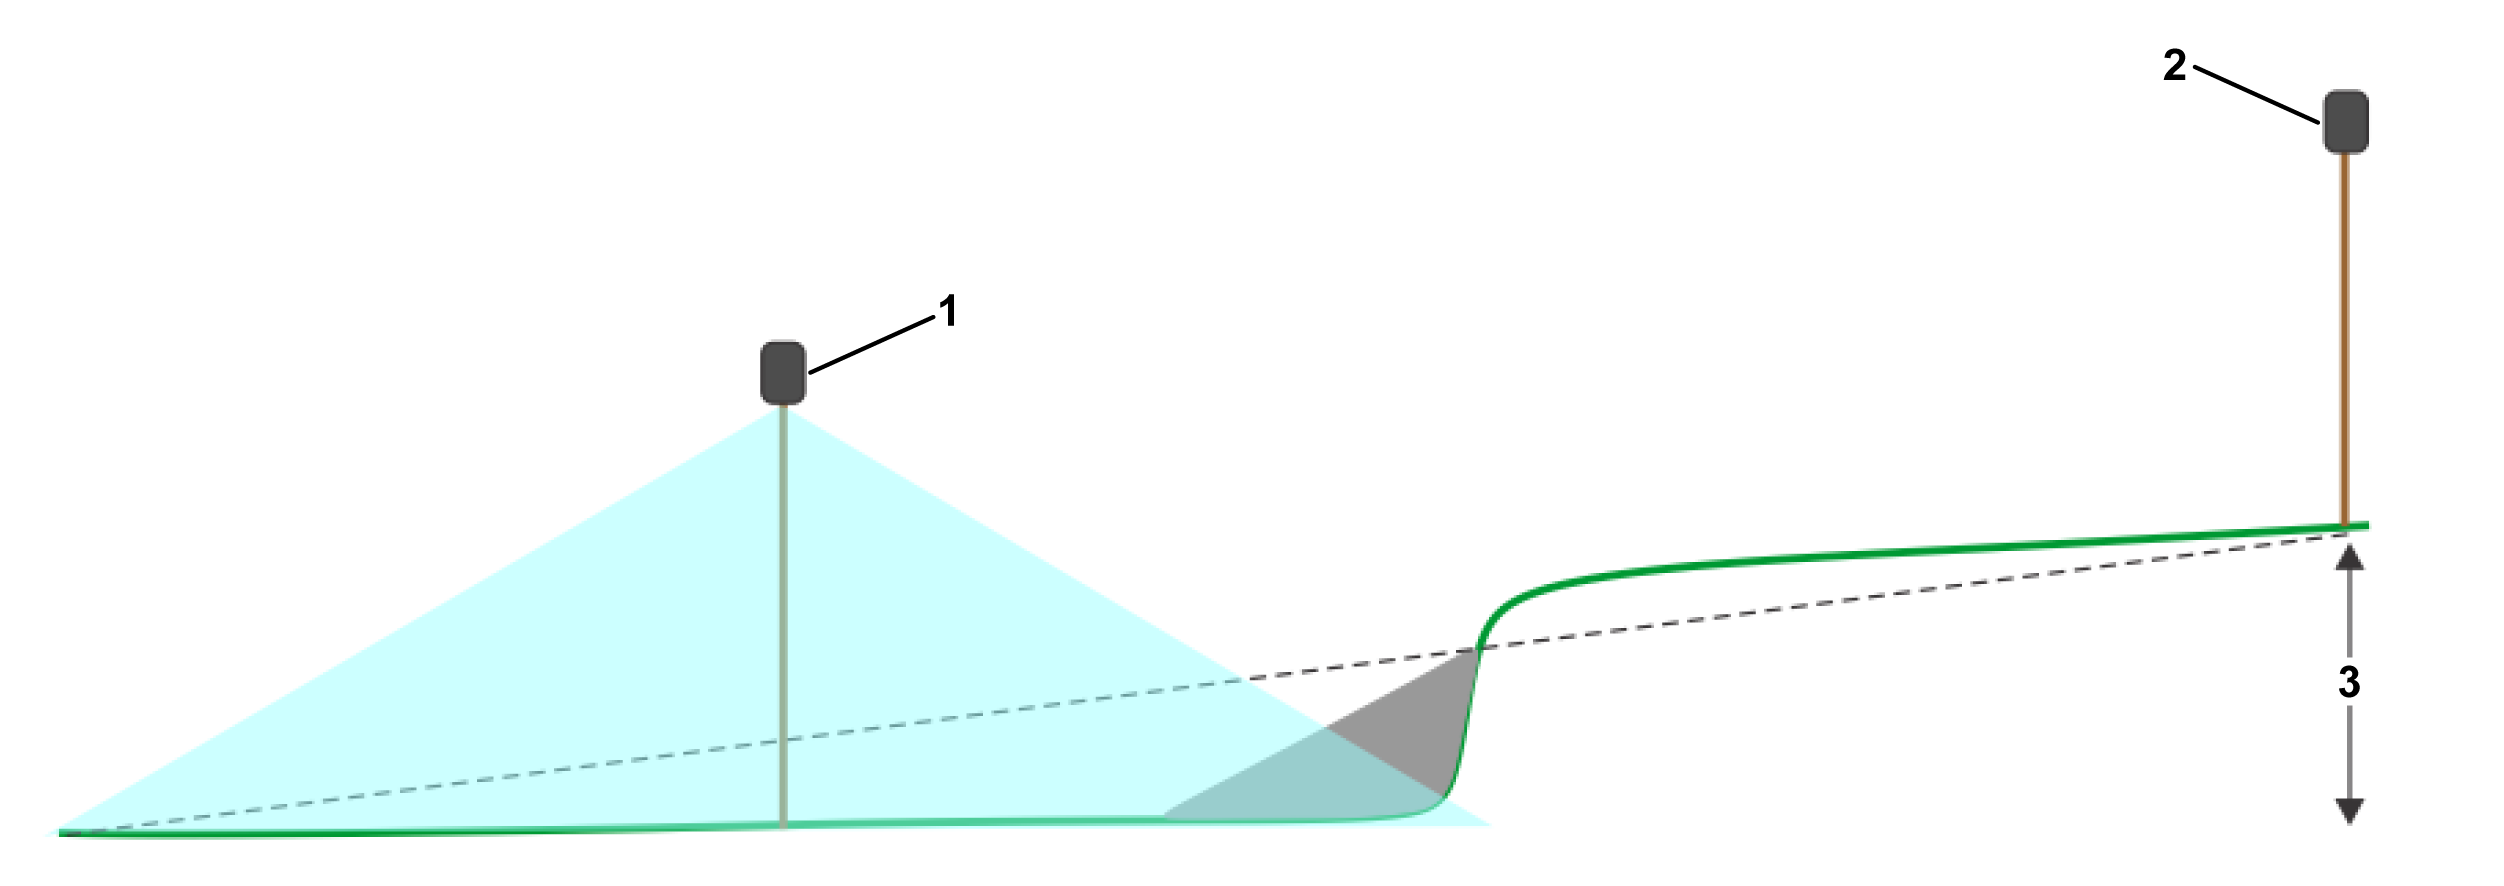
Om korrigeringarna av RTK-data
överförs via Wi-Fi kan korta och branta backar orsaka problem.
Dessa kan orsaka en skugga som döljer
satellitsignalerna. I en sådan situation kan en Wi-Fi-repeater
eller 4G användas.
G578586
-
Wi-Fi-repeater
-
RTK-basstation
-
Max: 3 m
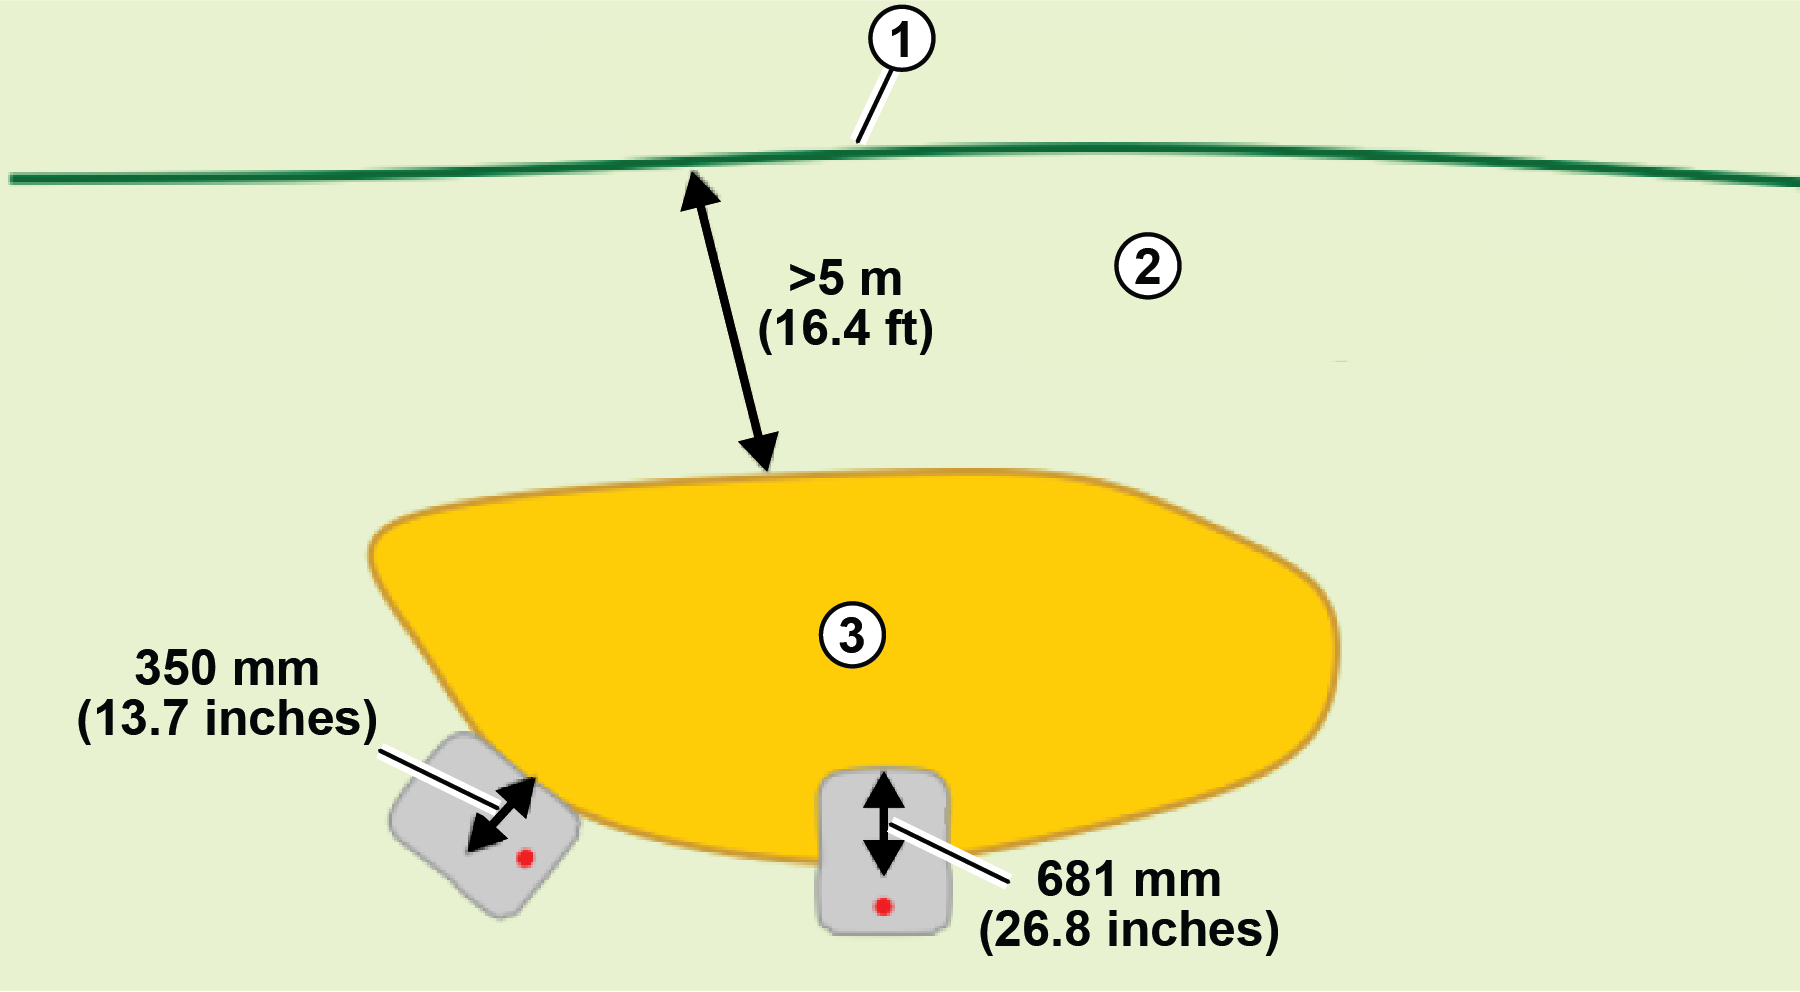
Avstånd från skadliga inslag
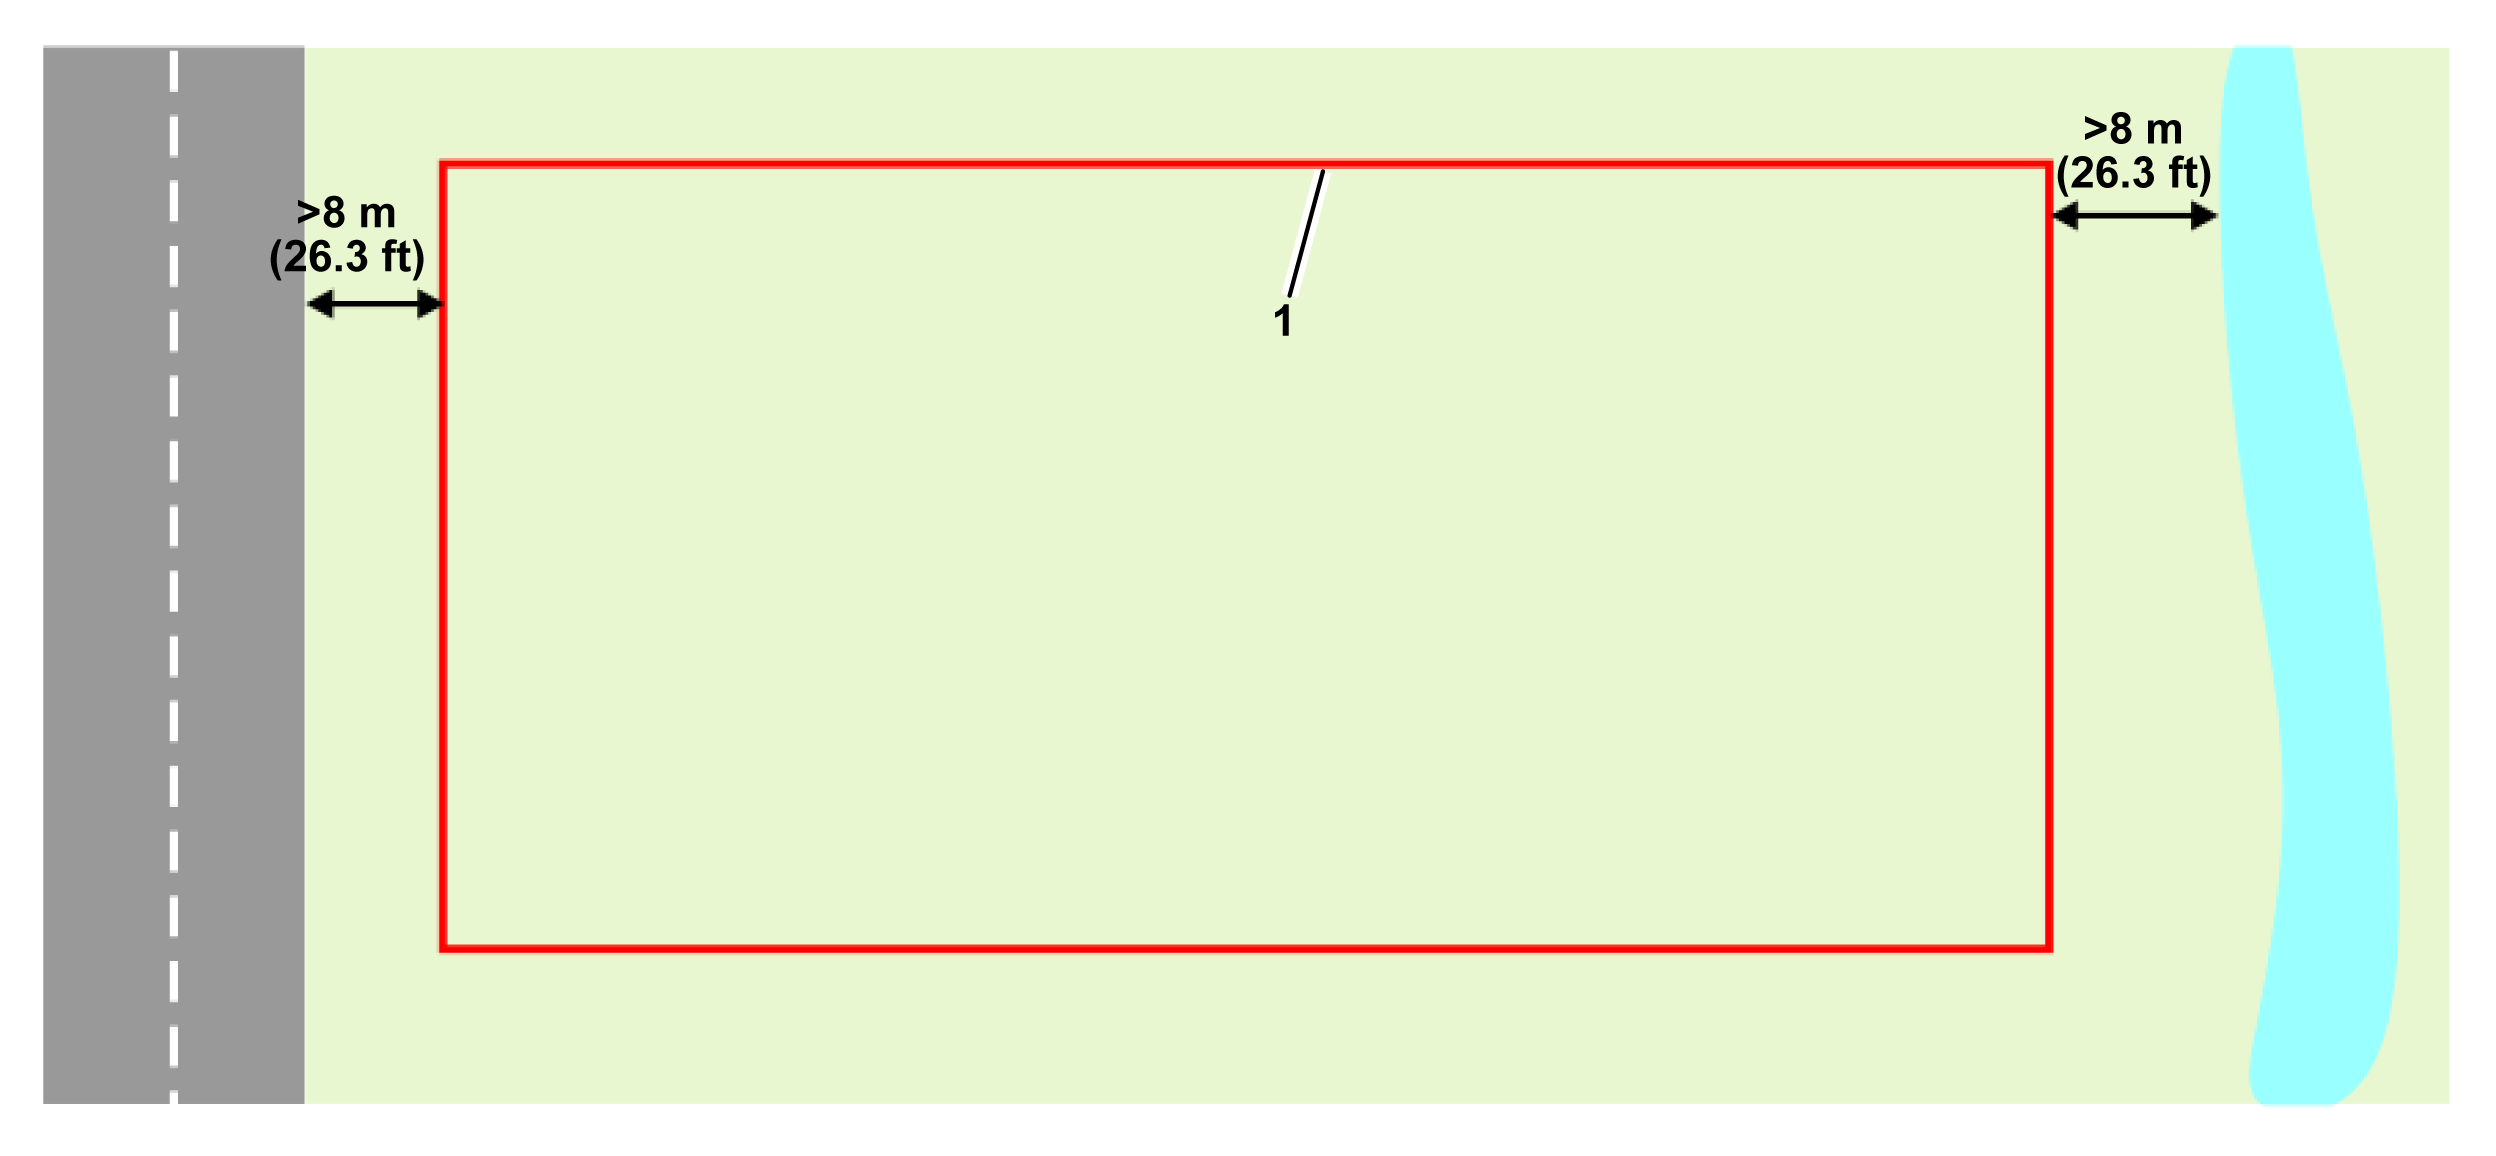
Om avståndet mellan ett skadligt
inslag och arbetsområdets gräns (X) i följande figur
är mindre än 8 m, måste en fysisk barriär
på minst 15 cm i höjd installeras.
Skadliga
inslag är bland annat vägar och vatten.
G578587
-
Gräns för GPS-säkerhetsområdet
Form och storlek
Områdets
form och storlek är mindre viktig än arbetsområdets
komplexitet inom det området. Beräkningen av GPS-rutten
beror på det övergripande arbetsområdet,
dess form och om det innehåller komplexiteter som smala passager,
hinder och förbjudna zoner. Stora och
komplexa områden kan hanteras genom att använda flera arbetsområden.
Krav för GPS-signal
Problem i installationen kan innebära
att roboten inte tar emot en GPS-signal med tillräckligt hög
kvalitet. De signalnivåer som krävs
för olika driftsmoment listas i följande avsnitt, tillsammans
med de åtgärder som roboten vidtar när signalen är
för låg för det nödvändiga
driftsmomentet.
Signalkvalitetsnivåer kan
ses i appen via knappen Technician menu (Teknikermeny) > Sensors data (Sensordata) > GPS.
Gränsdetektering via fjärrkontroll
Erforderlig signalnivå: => 2.
Robotåtgärder: Inga
En ikon visas
i smartphoneappen som informerar användaren om att punkten inte
kan registreras.
Kontroll av gränser
Erforderlig signalnivå: => 2.
Robotåtgärder: efter 10 minuter
utfärdar roboten följande meddelande: ”Exakt position förlorad.
Kontrollera anslutningen med referensbasstationen.” (”Precise position lost. Check connection
with reference base station.”)
GPS-navigering
Detta
driftsmoment syftar på att roboten använder GPS-navigering
för att lämna eller återvända till stationen med
eller utan förbjudna zoner.
Erforderlig signalnivå: => 2.
GPS-signalens
kvalitetsnivå måste vara => 2.
Robotens åtgärder:
- Efter 5 minuter startar roboten
om RTK-modulen.
- Efter 30 minuter roterar
roboten sig själv för att bättre rikta in antennen
mot satelliterna.
- Efter 3 timmar utlöses
ett larm.
Lämna stationen för arbete med mönster
Detta syftar på att
roboten lämnar stationen längs stationens slingkabel.
Krav
på signalnivå: > 1,2.
Robotens åtgärder:
- Efter 5 minuter startar roboten
om RTK-modulen.
- Efter 3 timmar utlöses
ett larm.
Lämna stationsslingkabeln för att börja arbeta
Detta syftar
på att roboten lämnar stationens slingkabel och börjar
arbeta i mönsterläge.
Erforderlig signalnivå: => 2.
Robotåtgärder: efter 10 minuter
återvänder roboten till stationen med hjälp av stationens
slingkabel och försöker starta uppgiften igen.
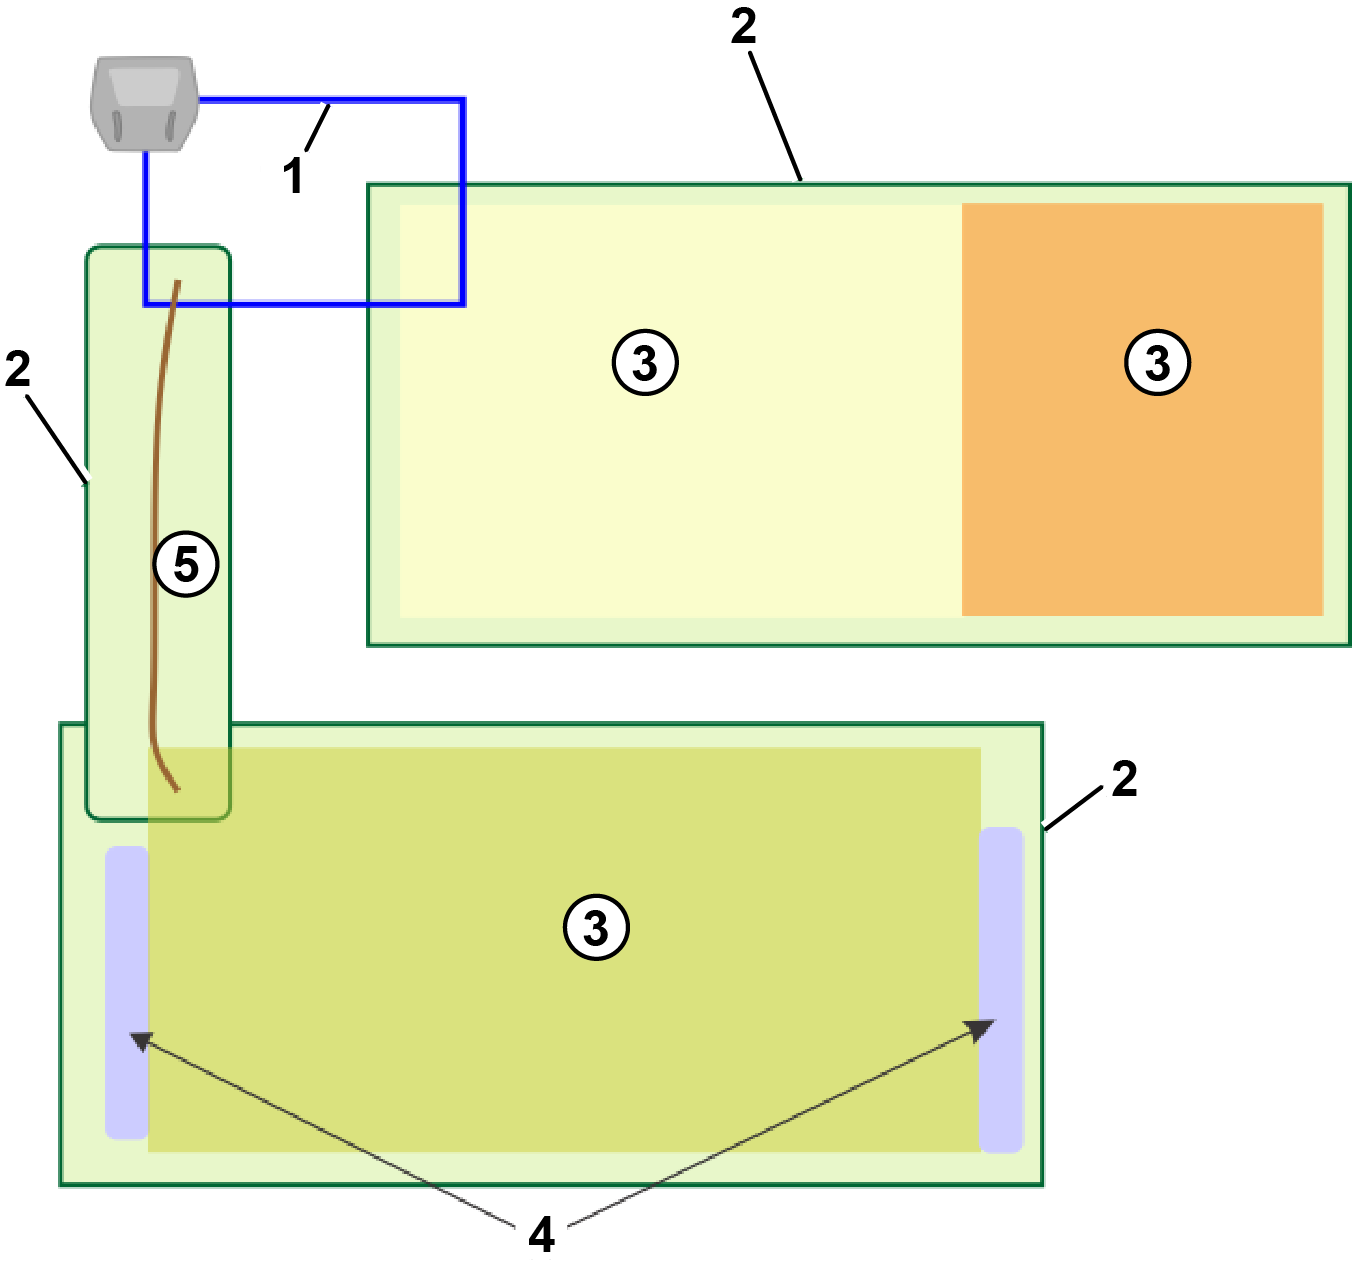
4G RTK GPS-zoner
När det inte finns
en fysisk begränsningskabel definieras arbetsområden av
GPS-koordinater.
G600656
-
Slingkabel
-
Arbetsområden. Dessa skapas
automatiskt runt rutter och omger interna GPS-zoner för roboten.
-
Interna GPS-zoner där roboten
kan arbeta vid olika tidpunkter och under olika förhållanden.
-
Förbjudna zoner där
roboten inte får arbeta.
-
Rutt
Områdesplan
Området
som roboten arbetar i definieras genom arbetsområden vars gränser
definieras antingen med en begränsningskabel eller
4G RTK. Vidare kan interna GPS-arbetsområden,
förbjudna zoner och rutter skapas för att styra klippfrekvens,
mönster eller annan användarinmatning.
Stationens slingkabel
Du måste använda en
slingkabel för stationen för att roboten ska kunna komma
åt laddstationen.
Arbetsområdet
Detta definierar det yttre omfånget
för robotens arbetsområde. Det är ytterst viktigt att
roboten inte rör sig utanför denna
zon.
- Minst en zon måste konfigureras
och betecknas som arbetsområde.
- Ett arbetsområde kan användas
för att omsluta en intern GPS-zon.
- Arbetsområdet definieras
av ett förfarande för att detektera gränserna. Efter
detekteringen krävs det att arbetsområdet måste
verifieras.
- Definitionen av arbetsområdet
kan endast göras av användare som har rollen som tekniker.
Användarroller anges på webbportalen.
- De konfigurationsparametrar som
används för att definiera arbetsområdet registreras.
Alla ändringar av dessa parametrar kräver
verifiering och bekräftelse.
- Om några ändringar av
parametrarna upptäcks (t.ex. om RTK-basstationens position har
ändrats) eller om anslutningen till basstationen
förloras, kommer roboten att stoppas.
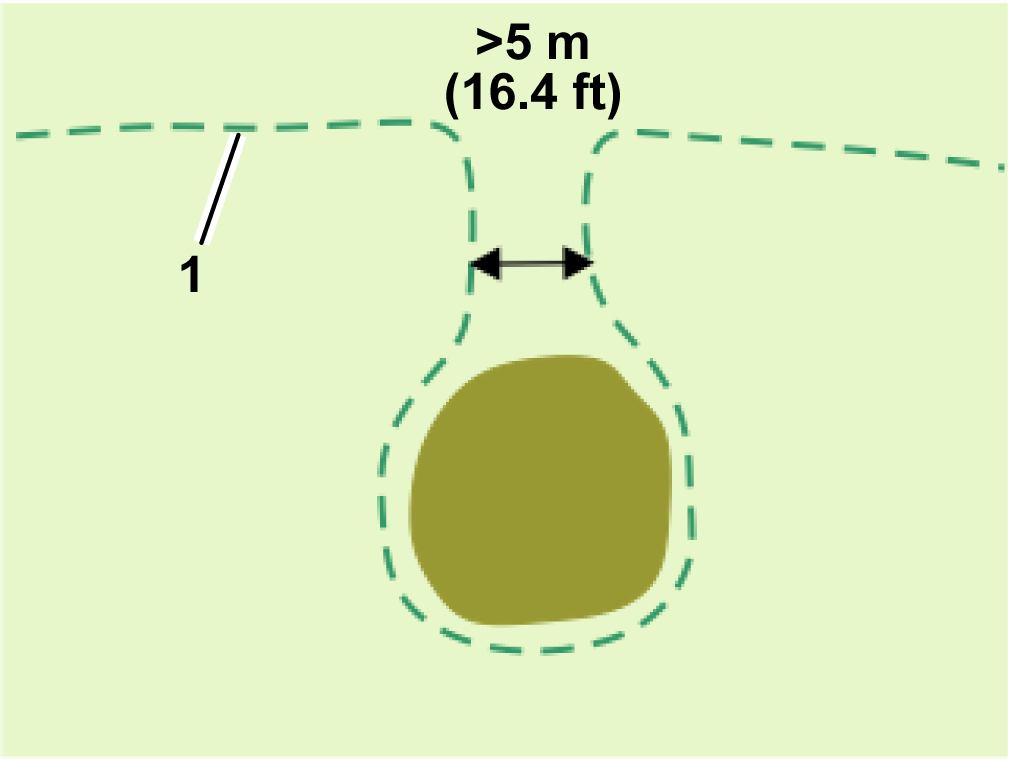
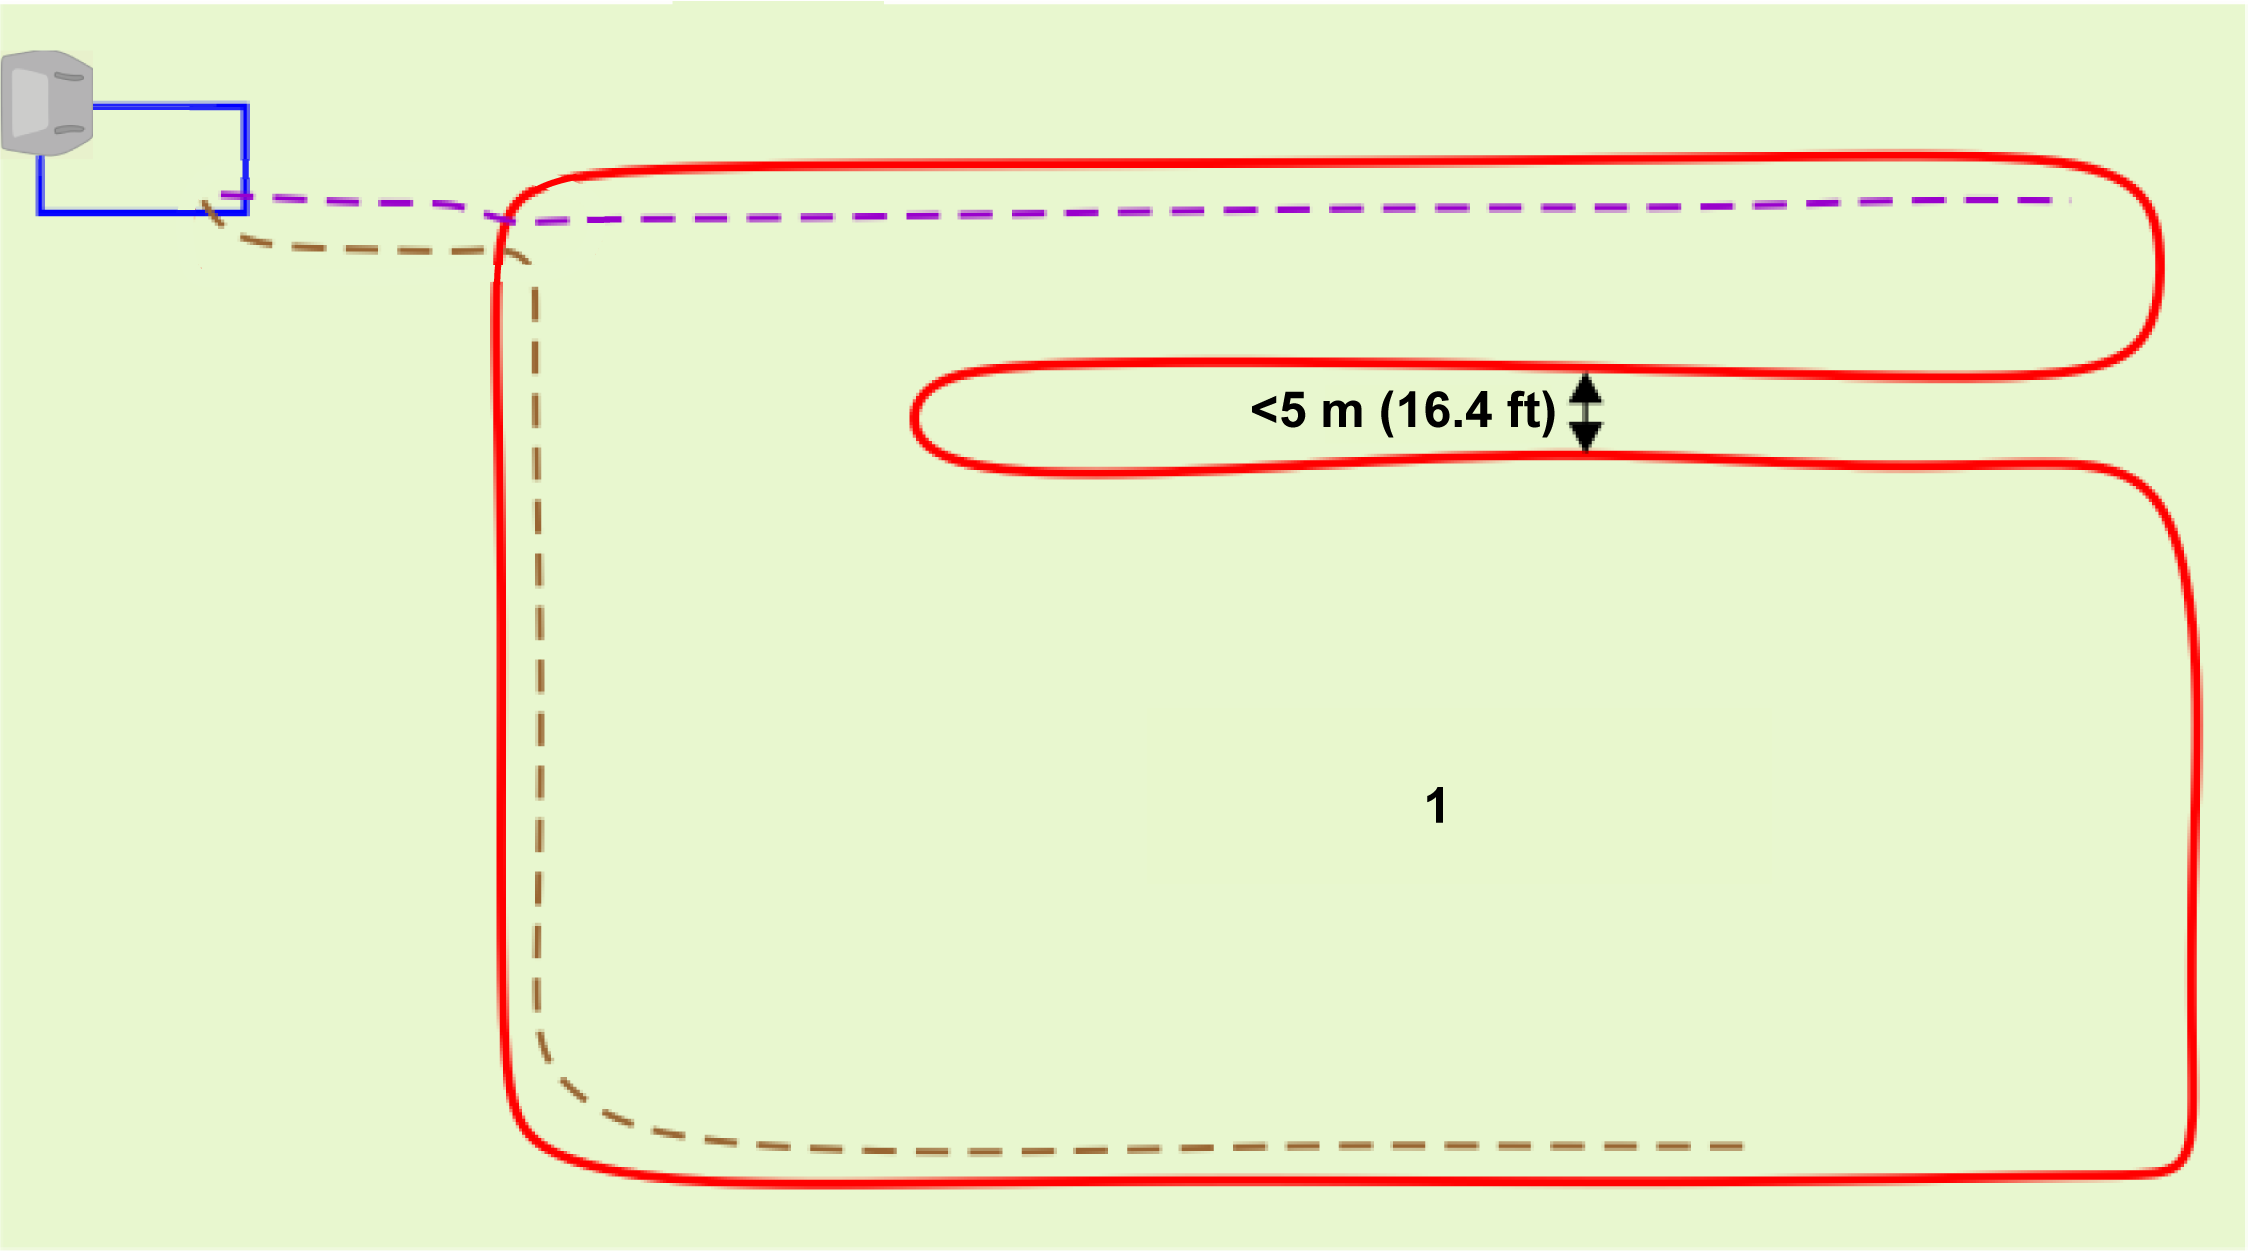
- Om ett område innehåller
en smal passage mellan arbetsområdets kanter måste passagen
vara minst 5 m bred.
G580699
-
Arbetsområdets gräns
Interna GPS-zoner
- Du kan definiera valfritt antal
interna GPS-zoner för att optimera robotdriften. Detta görs
genom att definiera områdena där
roboten arbetar vid särskilda tidpunkter och frekvenser.
- Alla dessa interna zoner måste
ligga inom det övergripande arbetsområdet.
- De behöver inte definieras
genom ett förfarande för att detektera gränserna. De
kan definieras och redigeras på webbportalen
eller i appen av alla användartyper som har tillgång
till roboten.
- Klipphöjden i de olika interna
GPS-zonerna är densamma som i det omgivande arbetsområdet.
Förbjudna zoner (undantagszoner)
Förbjudna zoner (undantagszoner)
är områden, vanligtvis runt hinder, där roboten inte
får gå in.
- Förbjudna zoner måste
definieras genom ett förfarande för gränsdetektering.
- De kan endast definieras eller
ändras av användare med användarrollen Tekniker.
- Gränser för förbjudna
zoner måste verifieras.
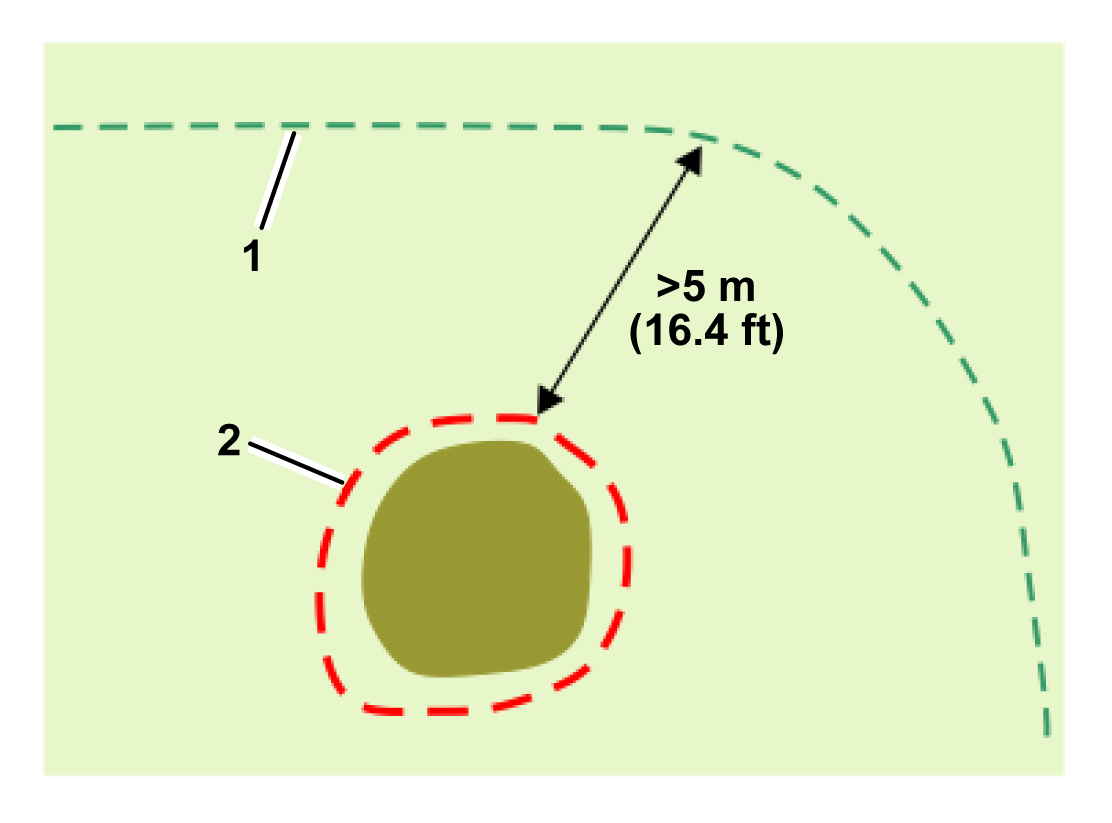
- Förbjudna zoner måste
vara minst 5 m från arbetsområdets kant och andra förbjudna
zoner.
- Förbjudna zoner måste
vara minst 1 m breda i alla riktningar.
- Långa förbjudna zoner
måste vara minst 5 m breda.
Rutter
Rutter är
ett användbart och effektivt sätt att koppla samman separata
arbetsområden. Dessa arbetsområden kan vara trådbundna
parceller eller 4G RTK-zoner. Det finns ingen
gräns för hur många områden som kan kopplas samman
med rutter.
- En rutt omsluts automatiskt av
ett arbetsområde efter att rutten skapats.
- Rutter kan placeras utanför
andra arbetsområden.
- De kan endast definieras eller
ändras av användare med användarrollen Tekniker.
- Rutter måste detekteras genom
processen för punktdetektering.
- Ruttgränser måste verifieras.
- Rutter kan ha olika bredder.
- Rutter kan ha förgreningar.
När dessa är korrekt kopplade till huvudrutten markeras
de med en blå prick.
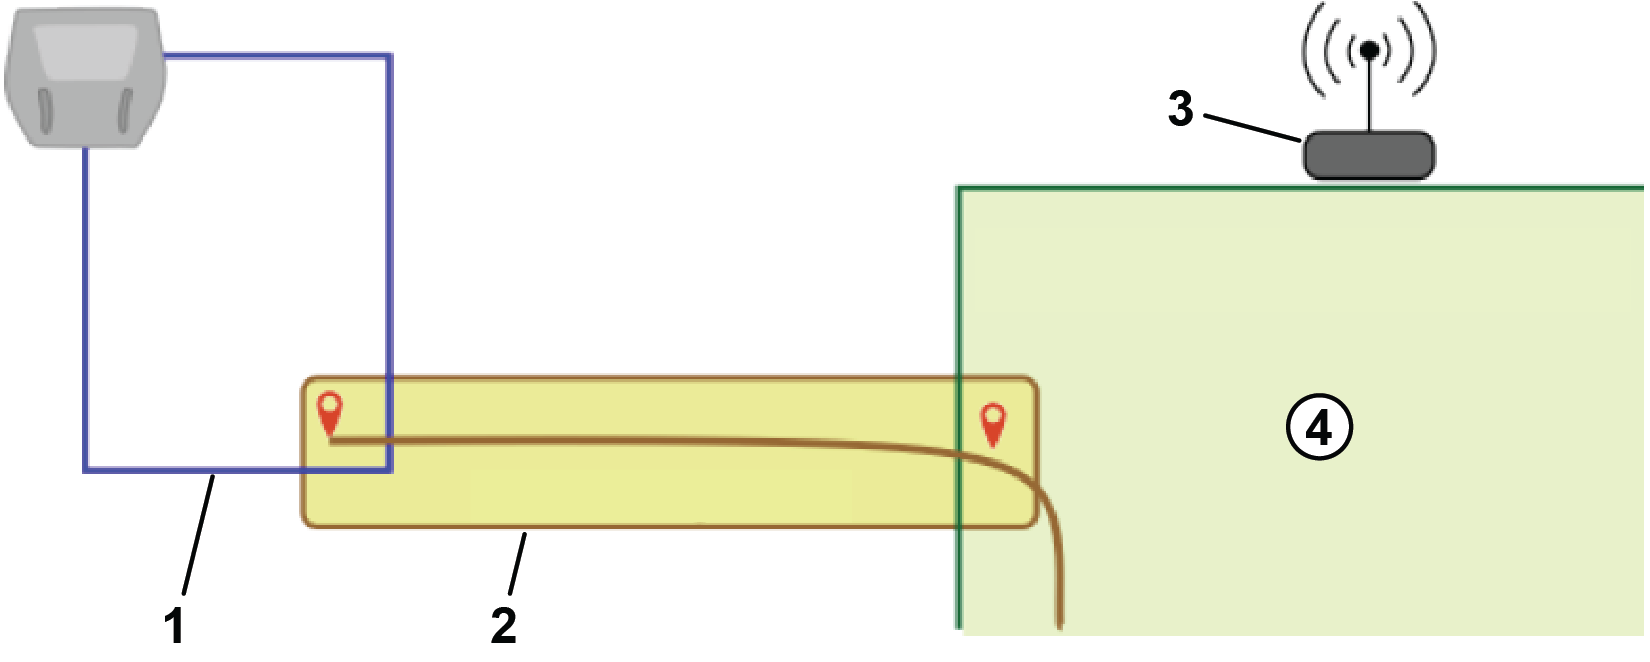
- Om man använder rutter måste
en av rutterna börja vid stationsslingan och hela ruttens bredd
måste korsa slingkabeln.
Trådbundna parceller
Trådbundna parceller kan
användas för de områden där GPS-signalens kvalitet
är otillräcklig för att en 4G RTK-zon ska kunna
definieras.
Station och slinga
Minst en slingkabel måste
installeras runt stationen för att roboten ska kunna lämna
och återvända till stationen. Ett arbetsområde
eller en rutt måste överlappa stationens
slingkabel. Även om installationen kan innehålla flera arbetsområden
eller rutter (eller trådbundna parceller),
behöver bara en överlappa stationsslingan, även om
flera arbetsområden och rutter kan överlappa
den.
Det här avsnittet definierar
de kritiska måtten som är associerade med slingan för
en 4G RTK-installation.
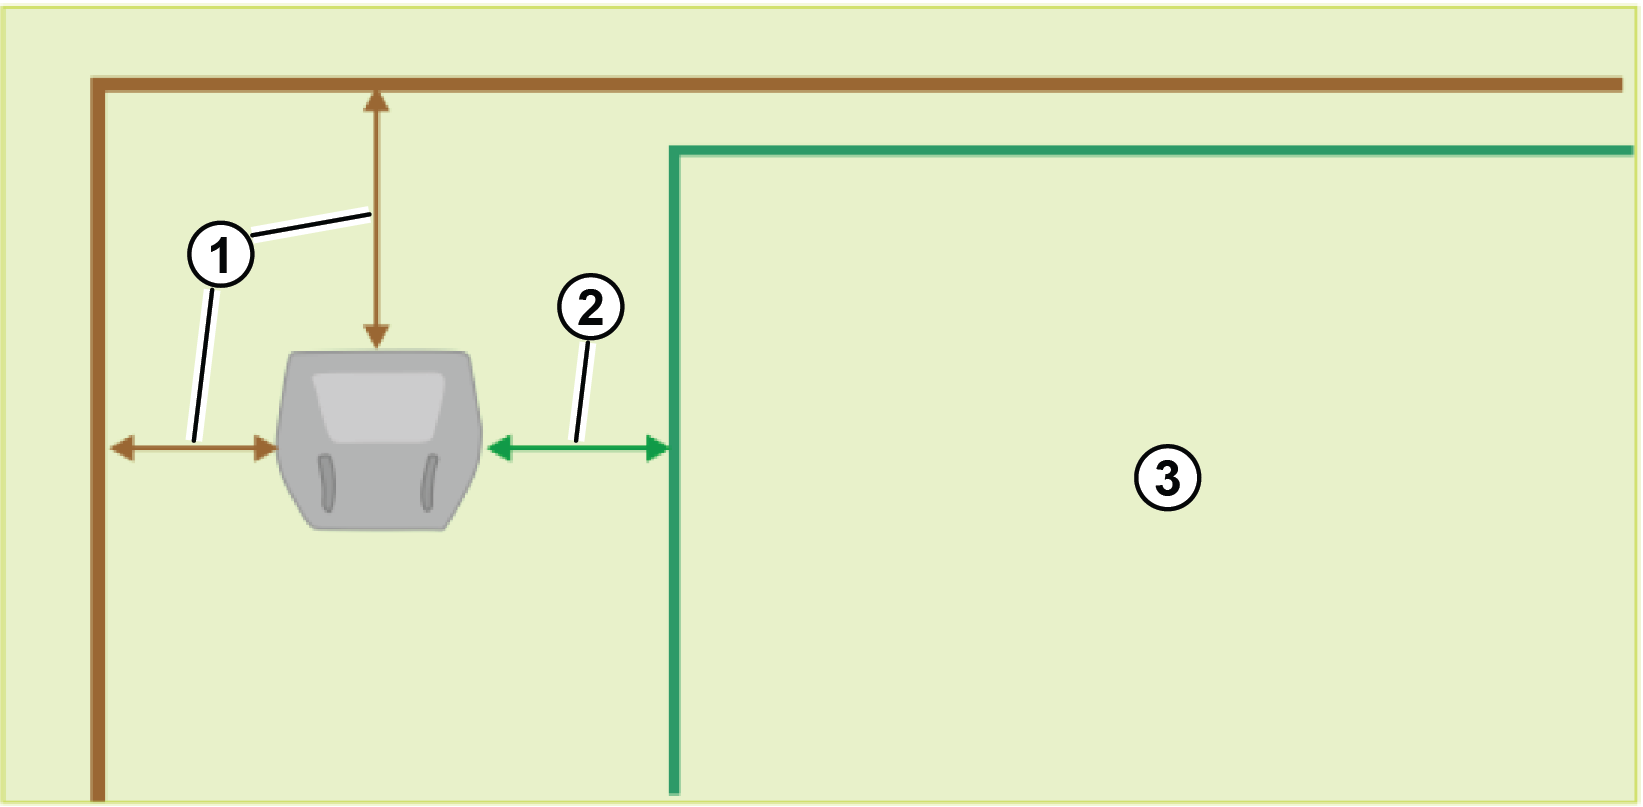
Krav på stationens placering
Följande villkor gäller:
- GPS-signalnivån som roboten
upptäcker när den är på stationen måste vara
minst 1,2.
- Stationen måste vara placerad
minst 0,5 m från alla hinder.
- Stationen måste vara placerad
minst 0,5 m från alla gränser för arbetsområden.
G600677
-
Avstånd: > 0,5 m
från alla hinder
-
Avstånd: > 0,5 m
från alla gränser för arbetsområden
-
Arbetsområde
Fullständig information om
val av plats för stationen finns i laddstationens bruksanvisning.
Krav på slingans mått
Följande villkor gäller:
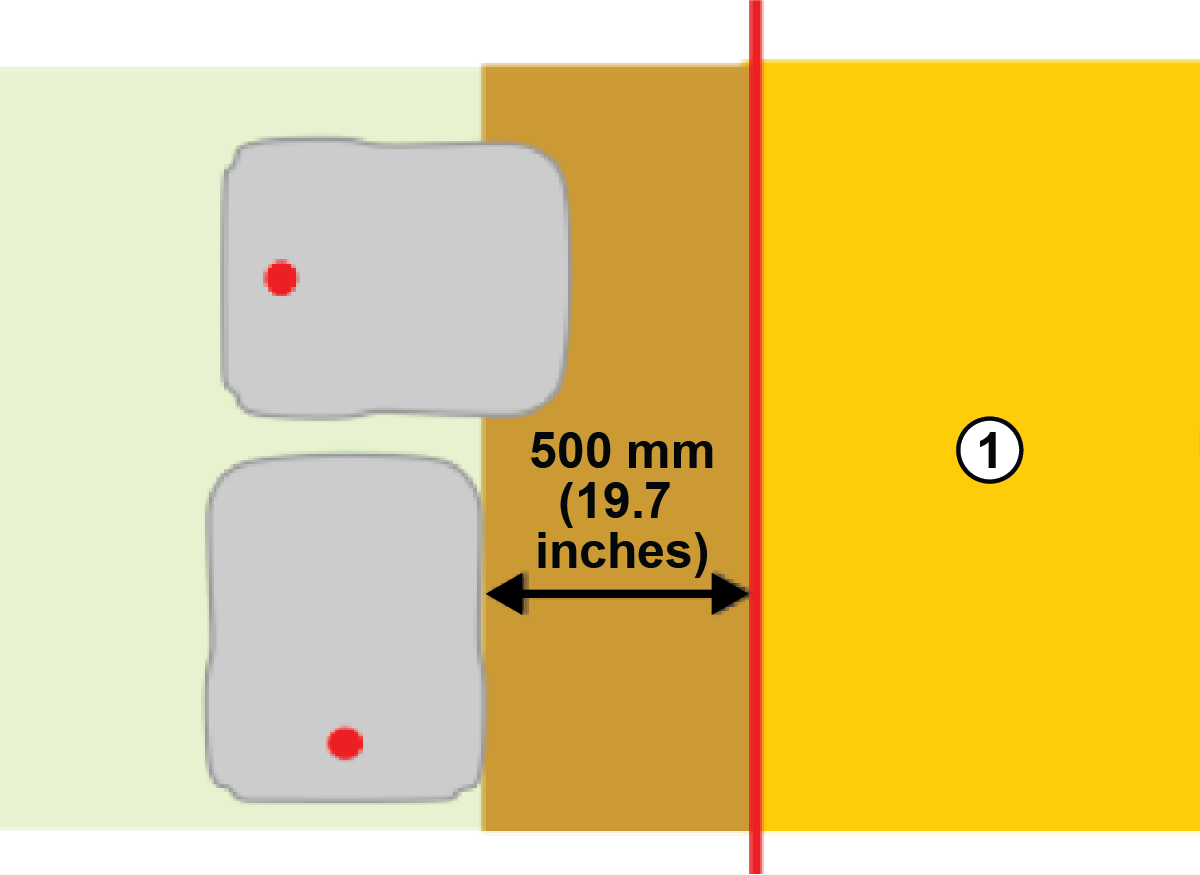
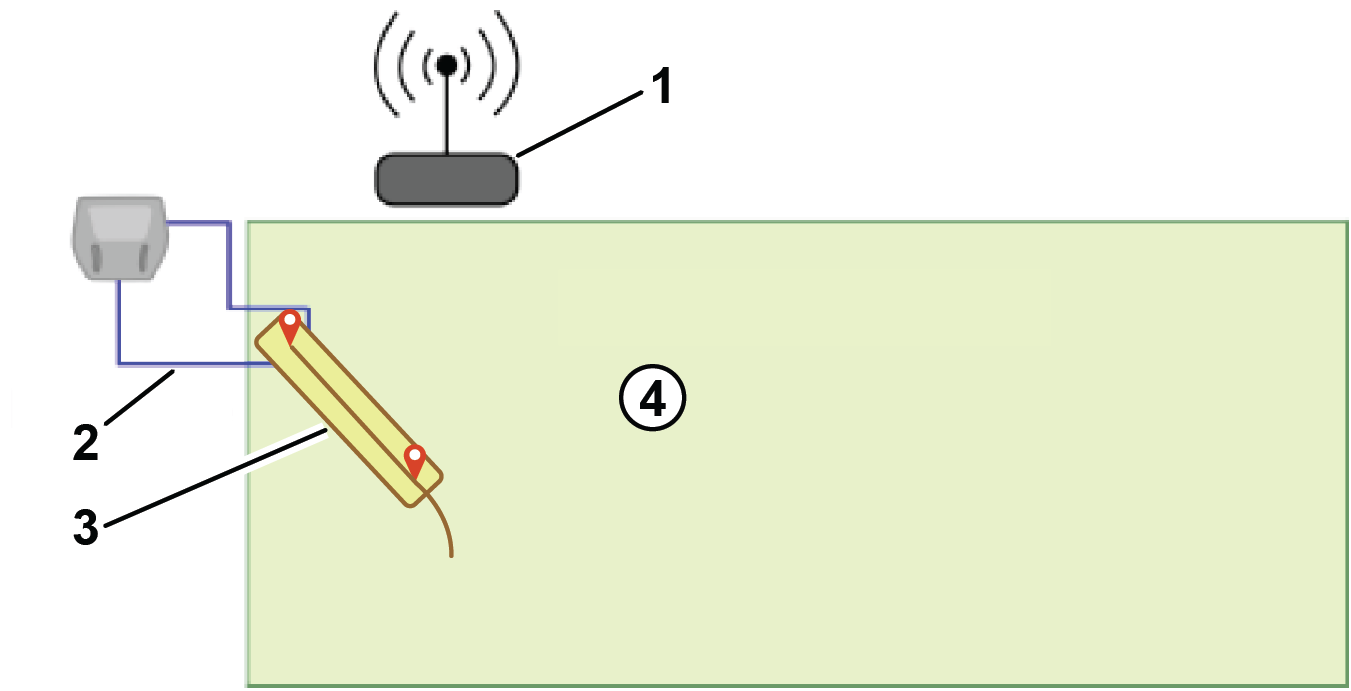
- Stationsslingan måste överlappa
arbetsområdet eller en rutt och ställas in som dess angränsande
parcell.
- Signalnivån inom det överlappande
området måste vara 2.
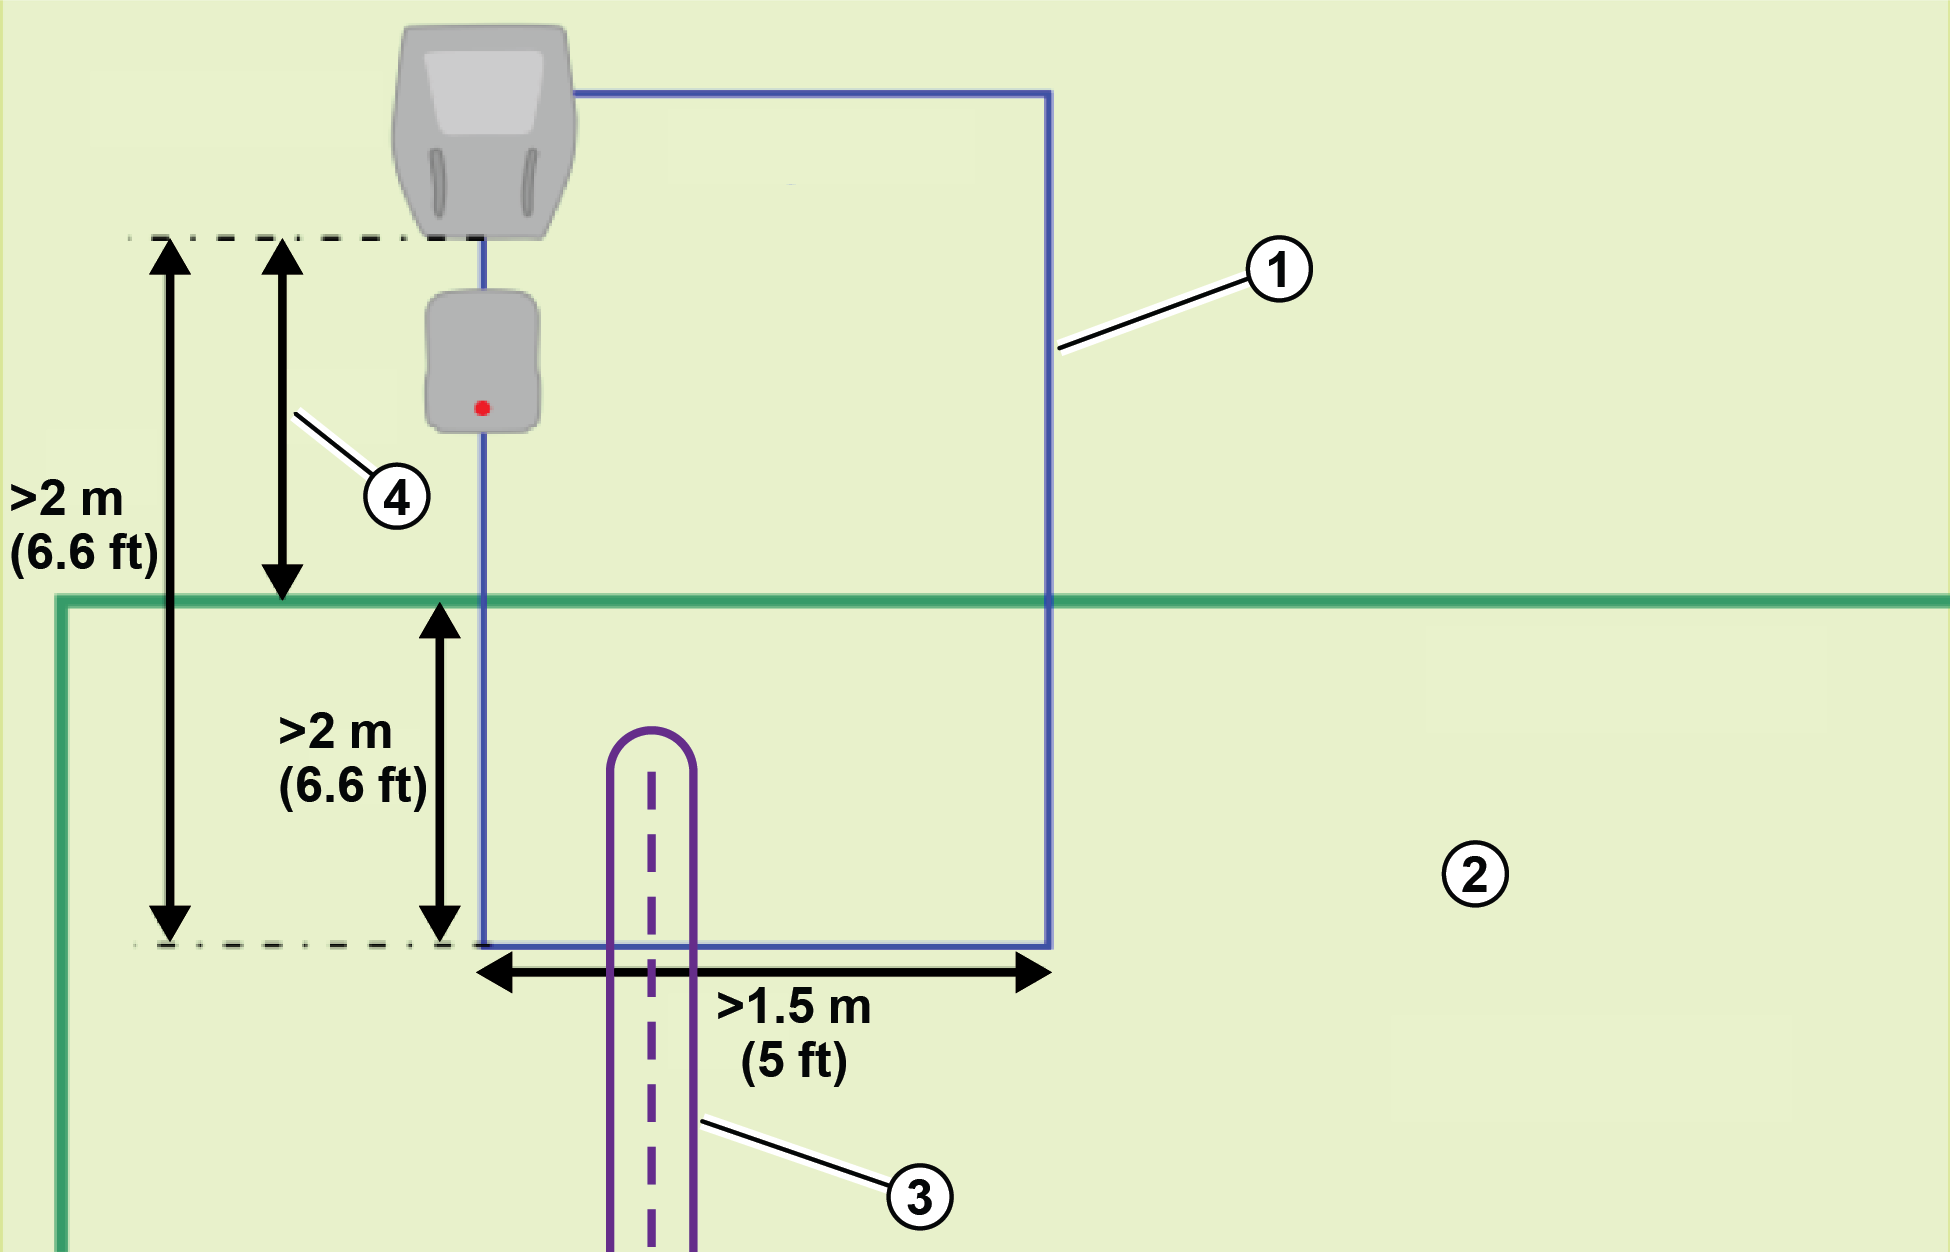
- Stationsslingan måste överlappa
arbetsområdet eller rutten med minst 1,5 m på bredden.
- Stationsslingan måste överlappa
arbetsområdet eller rutten med minst 2 m på höjden.
- Längden på den raka
kabeln på den inkommande sidan måste vara minst 2 m.
- Laddstationen måste vara
minst 0,5 m från arbetsområdet.
- Du måste definiera en mekanism
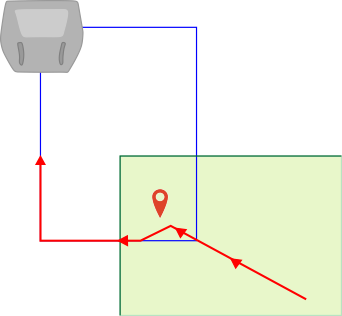
för att roboten ska kunna återvända till stationsslingan.
Detta kan vara en rutt eller en GPS-återvändningspunkt.
G600829
-
Slingkabel
-
Arbetsområde
-
Rutt
-
Avstånd: laddstationen måste
vara > 0,5 m från alla gränser för arbetsområden
Fullständig information om
val av plats för stationen finns i laddstationens bruksanvisning.
Krav avseende rutter
Rutter är ett användbart
och effektivt sätt att koppla samman separata arbetsområden.
Dessa arbetsområden kan vara trådbundna
parceller eller 4G RTK-zoner. Det finns ingen gräns för
hur många områden som kan kopplas samman med rutter.
Minsta ruttbredd och krav för GPS-signal
Rutter har en definierad bredd.
Som standard är bredden 3 m. Minimivärdet är 1,4 m
och maxvärdet är 10 m. När roboten navigerar
längs rutten tar den en slumpmässig
väg mellan början och slutet av banan för att minska
risken för att spår uppstår i gräset.
Rutter gör
det möjligt för roboten att navigera längs relativt
smala passager. Den maximala hastigheten och klipphuvudenas
funktion när roboten navigerar längs rutten
kan konfigureras så att zoner kan förbindas med smala och
svåra passager.
En GPS-signalnivå på
2 krävs i det område där rutten ska skapas.
Rutter skapas
och upptäcks på samma sätt som arbetsområden.
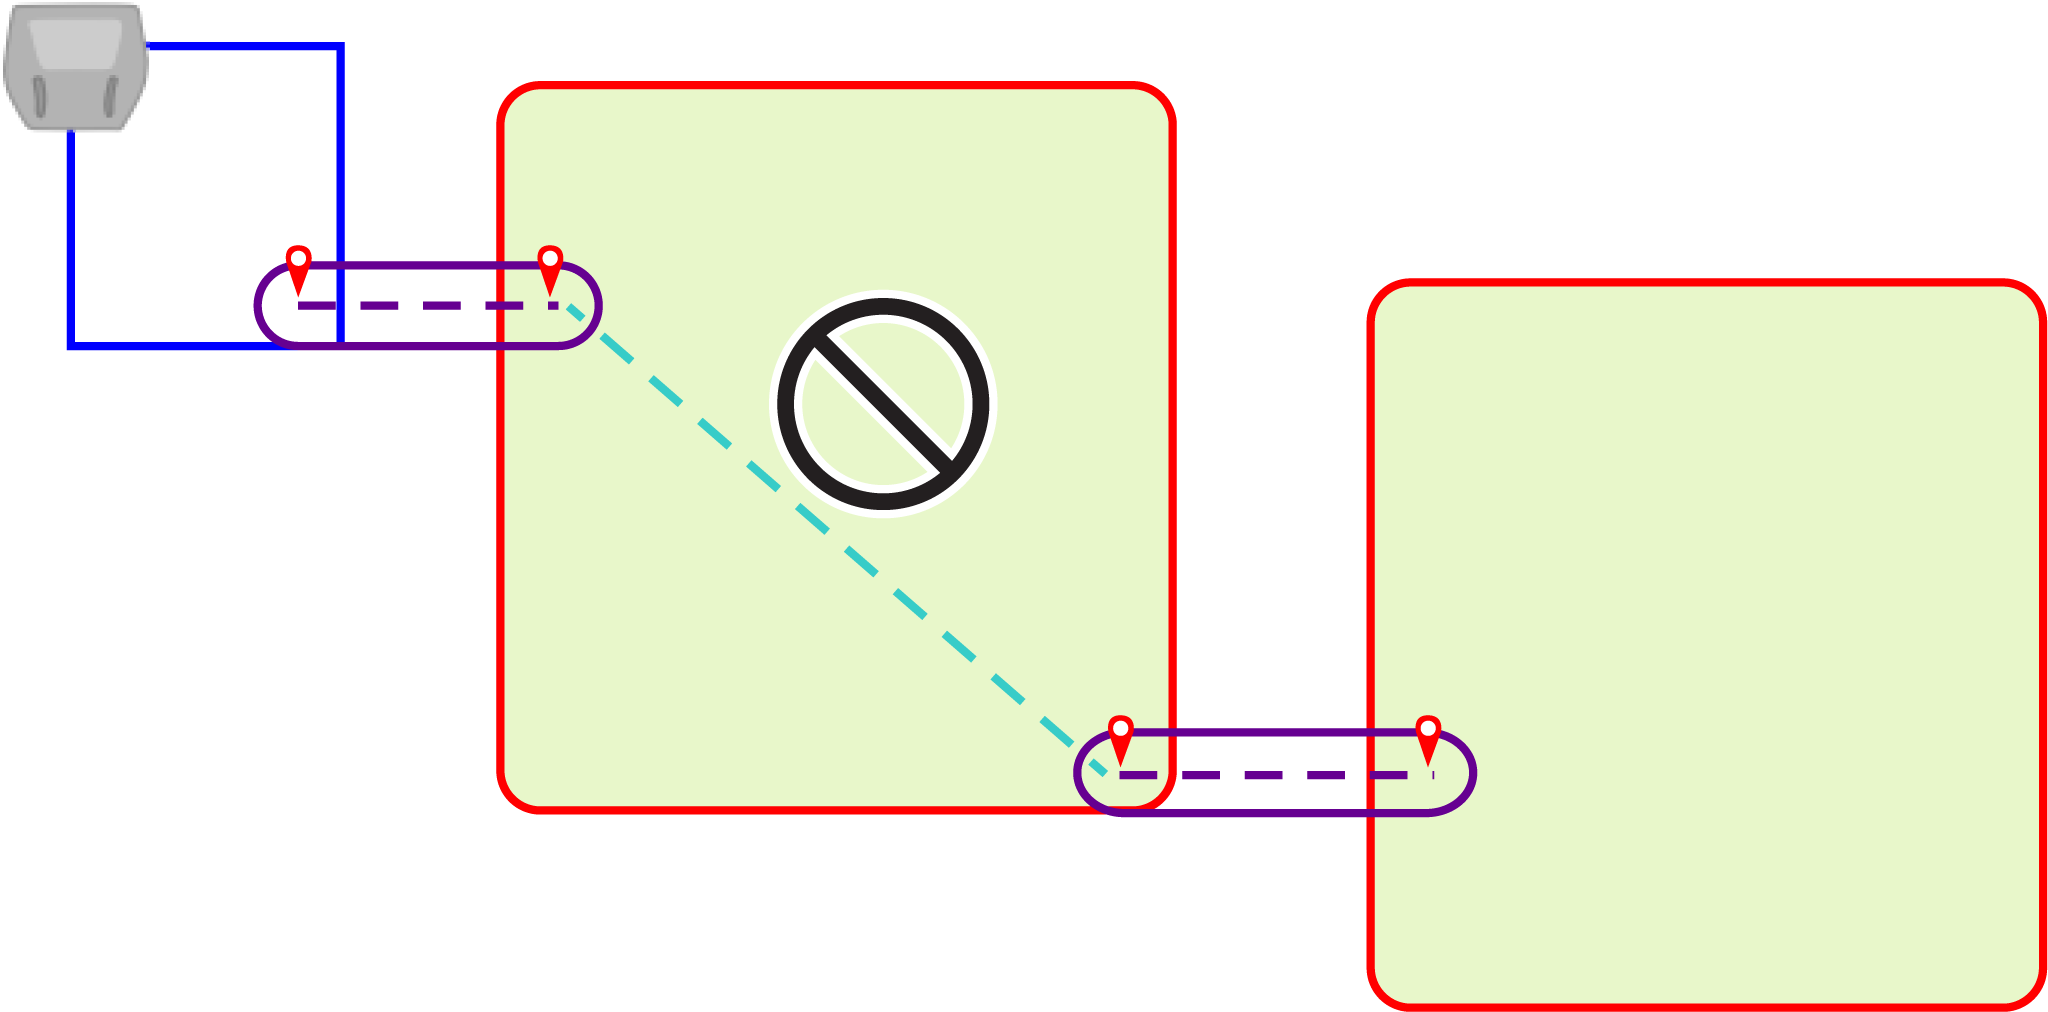
Rutter måste överlappa zonerna de binder samman
Start- och slutpunkterna
måste ligga inom alla sammankopplande arbetsområden eller
stationsslingor.
Om ruttzonen överlappar ett
arbetsområde behöver du inte ställa in zonerna som
angränsande parceller.
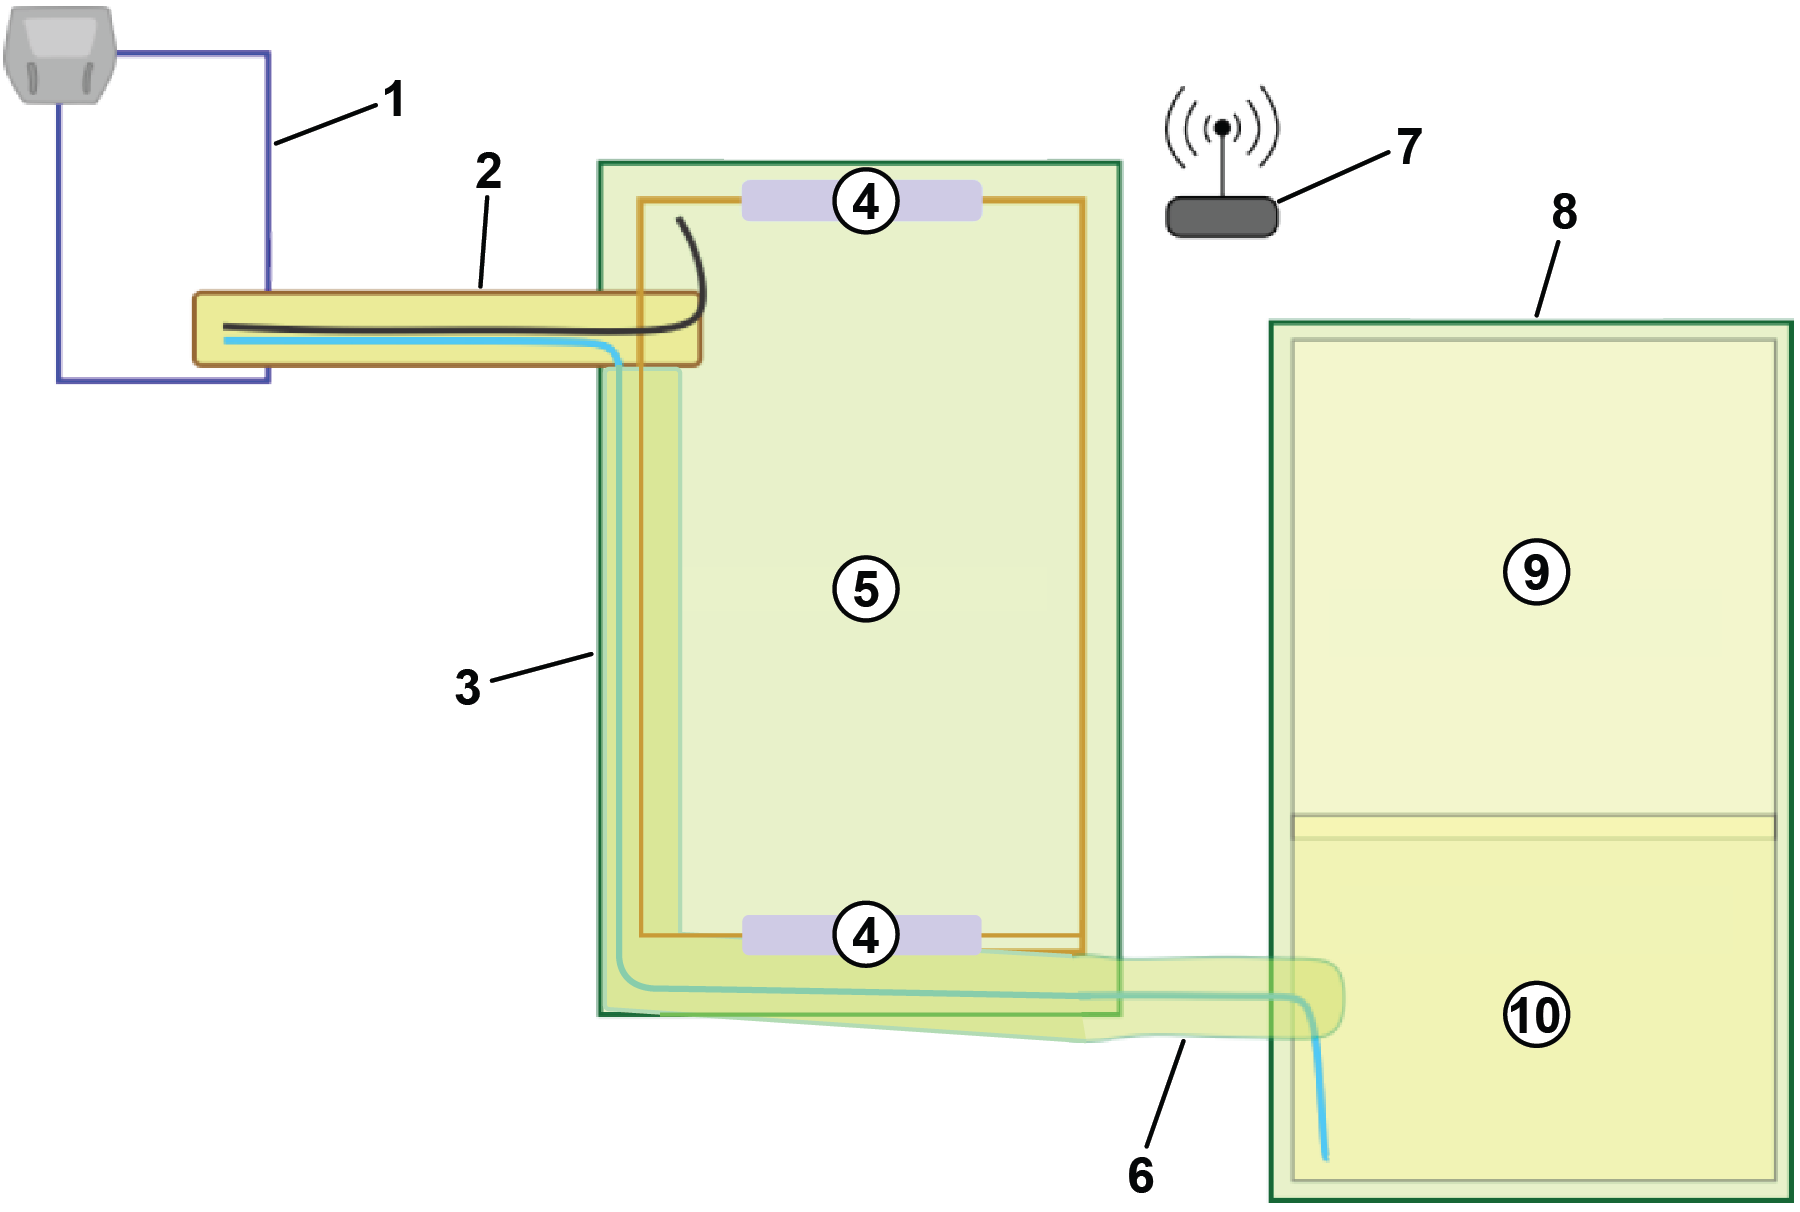
Rutter kan ansluta trådlösa och trådbundna parceller
Rutter kan
användas för att koppla samman trådlösa och trådbundna
områden. I alla 4G RTK-installationer måste stationen vara
omgiven av en slingkabel.
Det är
också möjligt att använda trådbundna arbetsområden
för de områden där GPS-signalnivån inte är
tillräckligt hög för att använda
ett 4G RTK-område.
G614943
-
Slingkabel
-
Ruttzon
-
Rutt
-
Trådlöst arbetsområde
-
Trådbundet arbetsområde
När en ruttzon överlappar
ett trådbundet arbetsområde måste ruttzonen ställas
in som angränsande parcell och slinga enligt
den föregående figuren.
Där rutterna överlappar
med trådlösa arbetsområden finns det inget behov av
att ställa in områdena som angränsande.
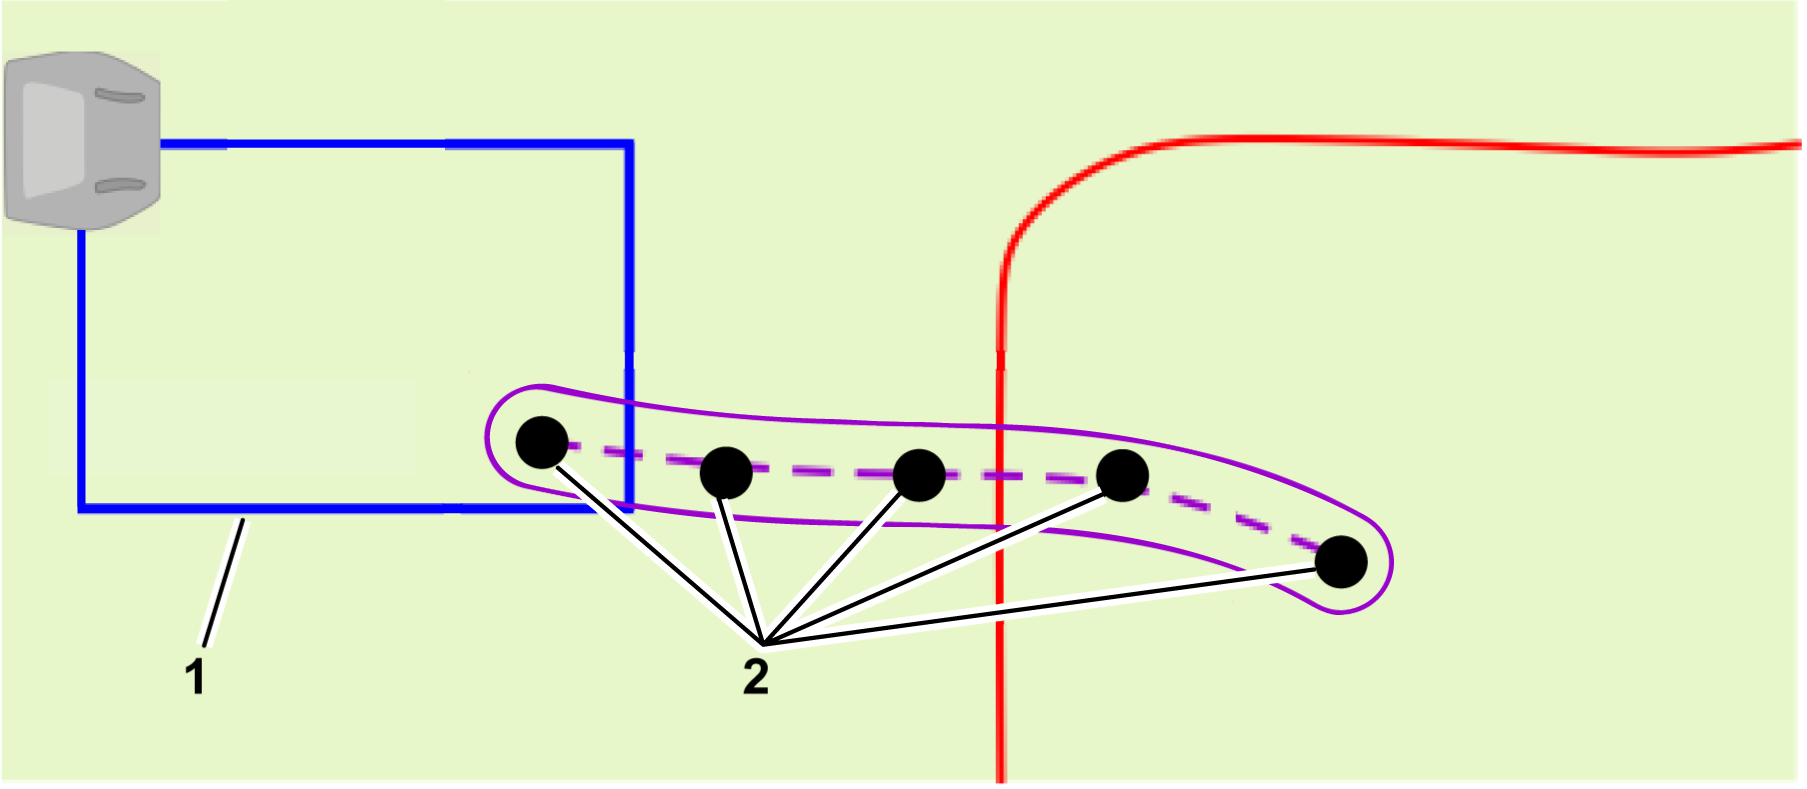
Detektera rutter
Rutter
är en serie GPS-brytpunkter. Dessa definieras genom samma detekteringsförfarande
som när du detekterar en områdesgräns.
Följande villkor gäller:
- När roboten detekterar en
rutt som ansluter till slingparcellen måste den
första punkten som detekteras ligga inom slingkabelns område.
Den angränsande parcellen måste också ställas
in på slingan.
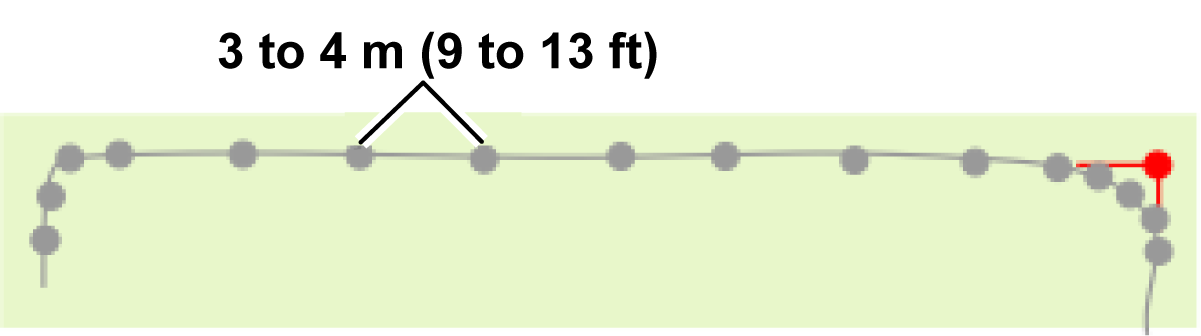
- Lägg inte till för många
punkter när du detekterar en rutt. På raka avsnitt räcker
det med ett avstånd på 3 till 4 m mellan
punkterna. På böjda avsnitt ska punkterna
ligga närmare varandra. Genom att begränsa antalet punkter
kan roboten navigera snabbt och smidigt.
- Minst en punkt på rutten
måste ligga i området som binds samman. Normalt finns flera
punkter i arbetsområdet för att underlätta
robotnavigering av rutter.
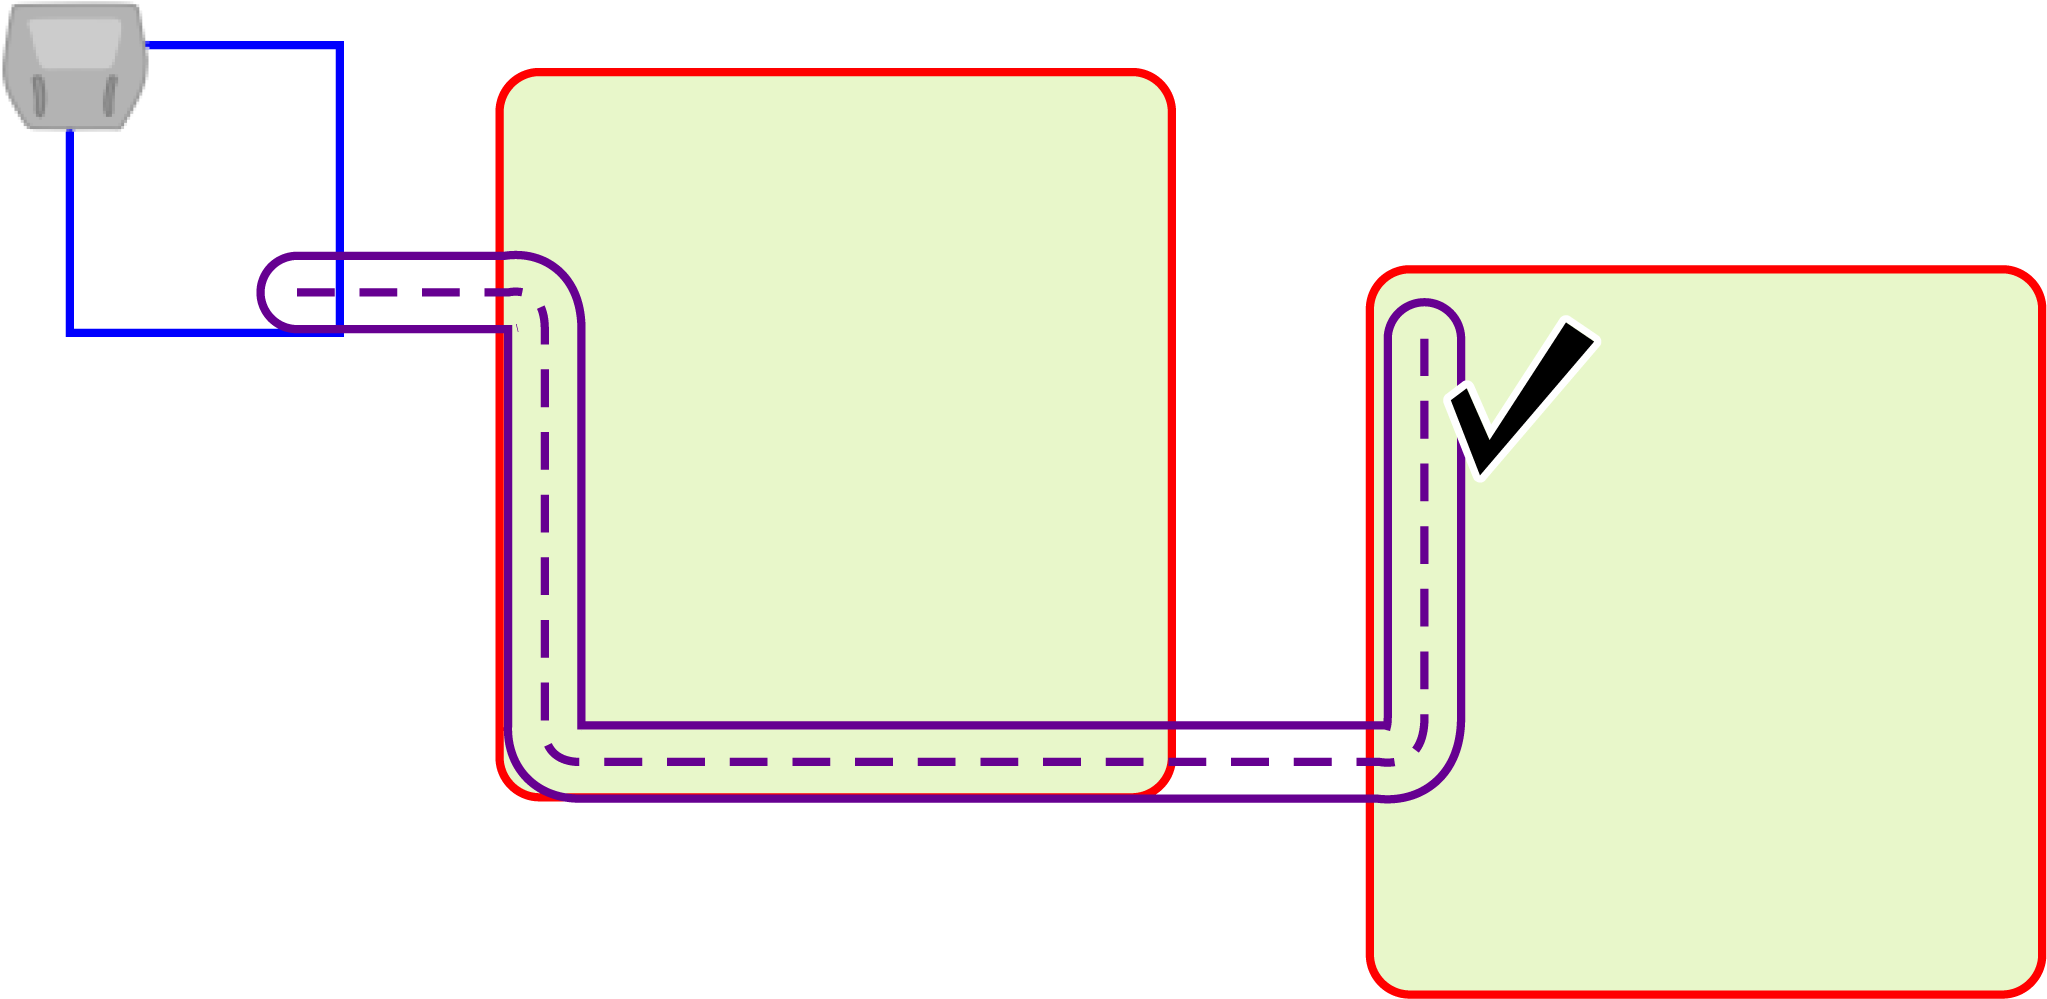
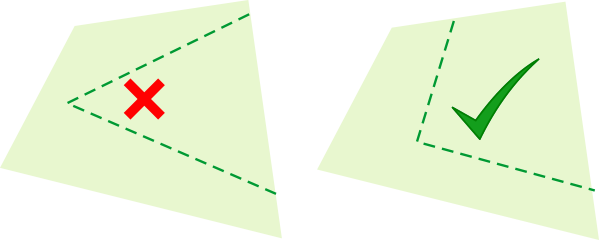
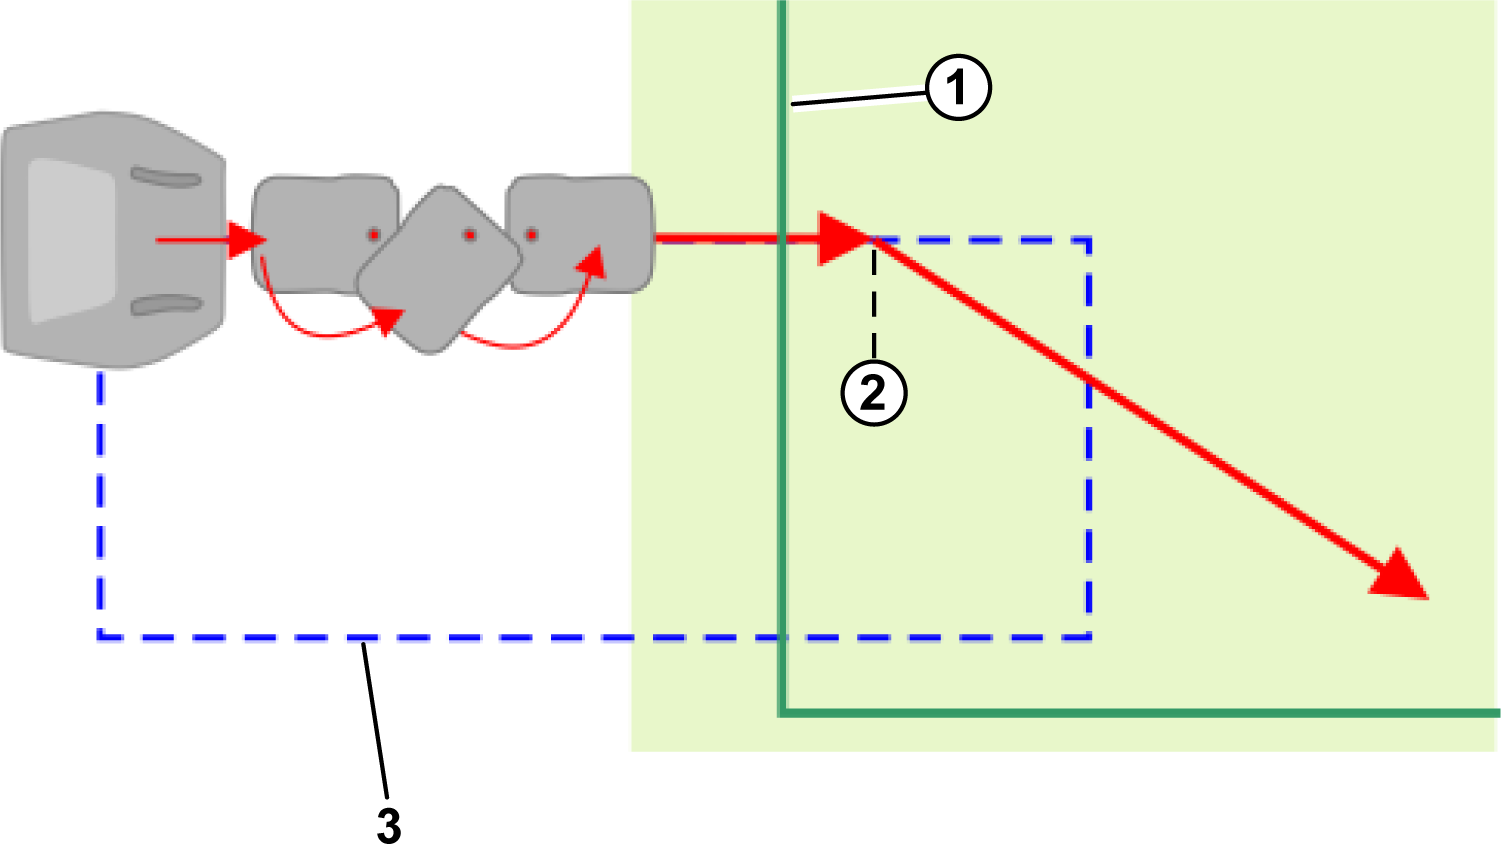
Ruttdesign
När du
skapar rutter är det bättre att använda enstaka långa
rutter i stället för segmenterade rutter. Detta illustreras
i följande figur:
Segmenterade rutter rekommenderas
inte eftersom roboten kommer att använda GPS-navigering för
att flytta från slutet av ena rutten
till början av den andra. Detta kommer sannolikt att skapa spår
i gräset eftersom roboten alltid kommer att följa exakt
samma bana.
Vi rekommenderar också att
rutterna sträcker sig långt in i målarbetsområdet.
Detta förbättrar navigeringen avsevärt för roboten
när den behöver återvända
till stationen.
Flera rutter kan konfigureras
i samma område. Roboten kommer automatiskt att optimera banan
enligt de tillgängliga rutterna och målområdet.
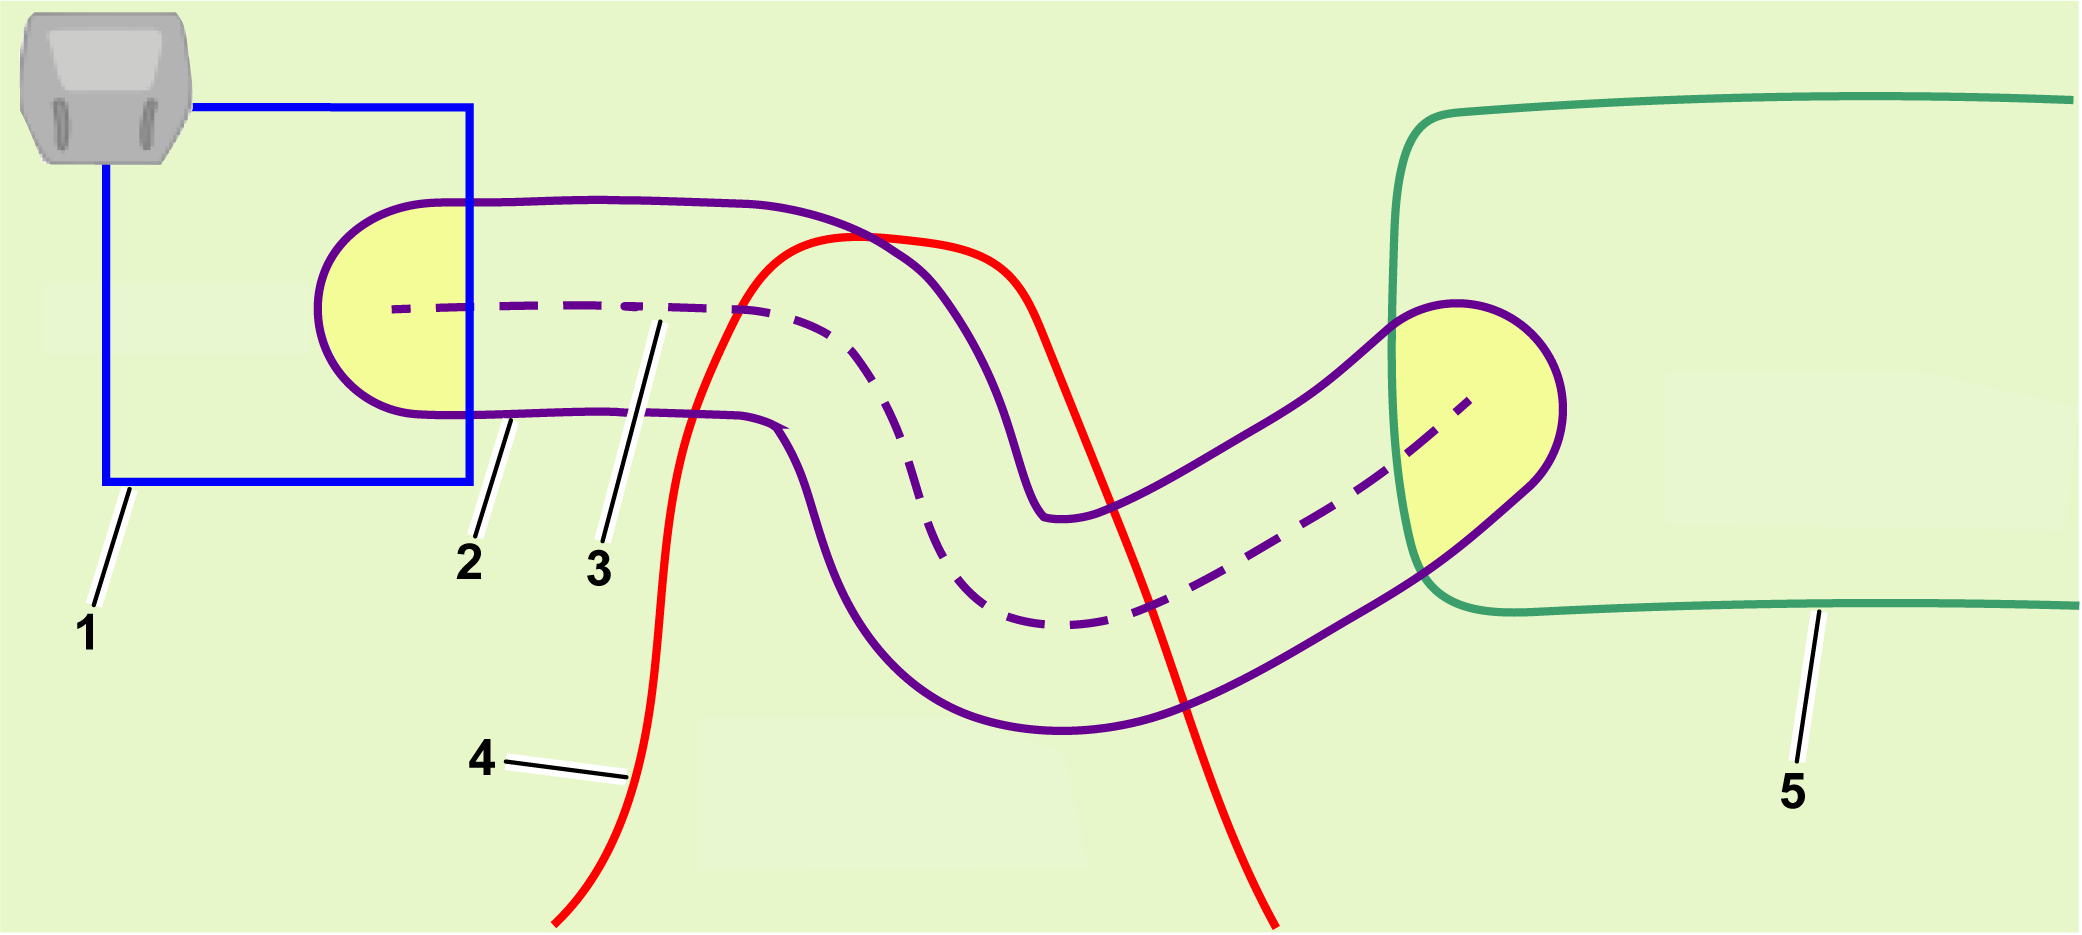
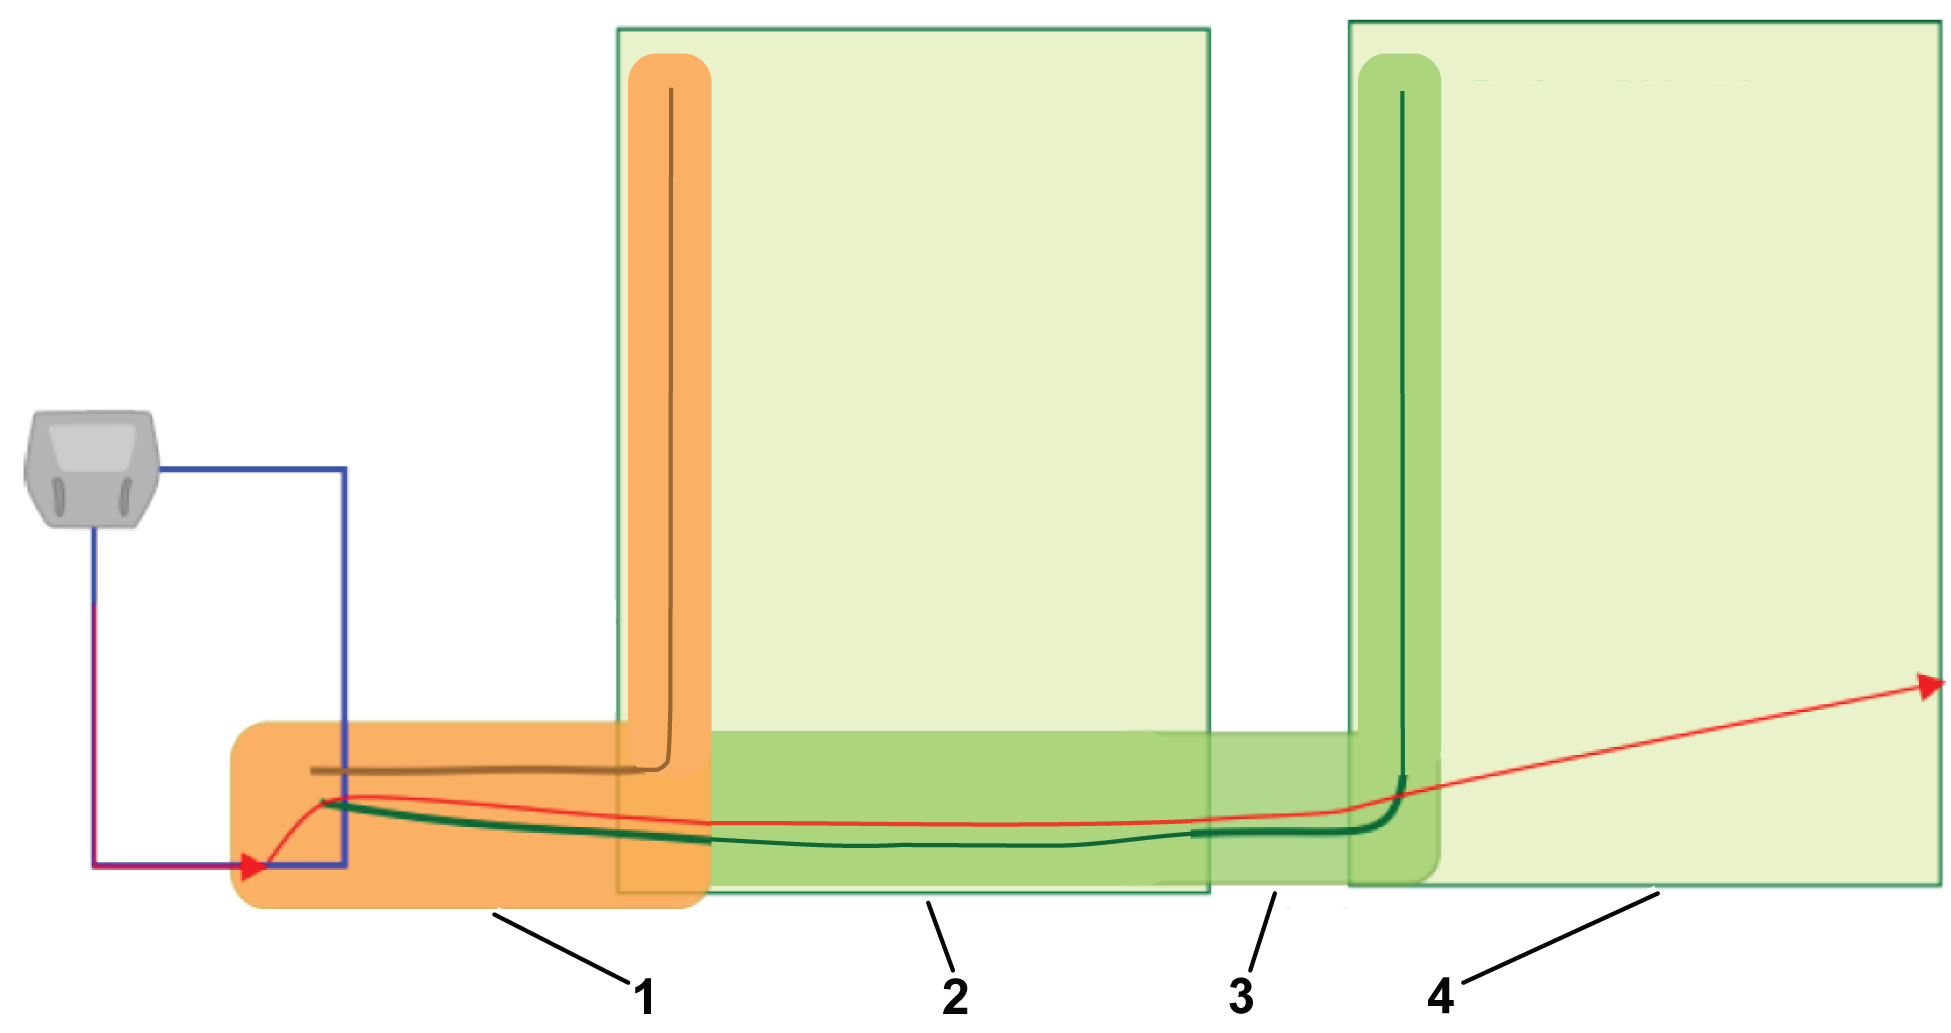
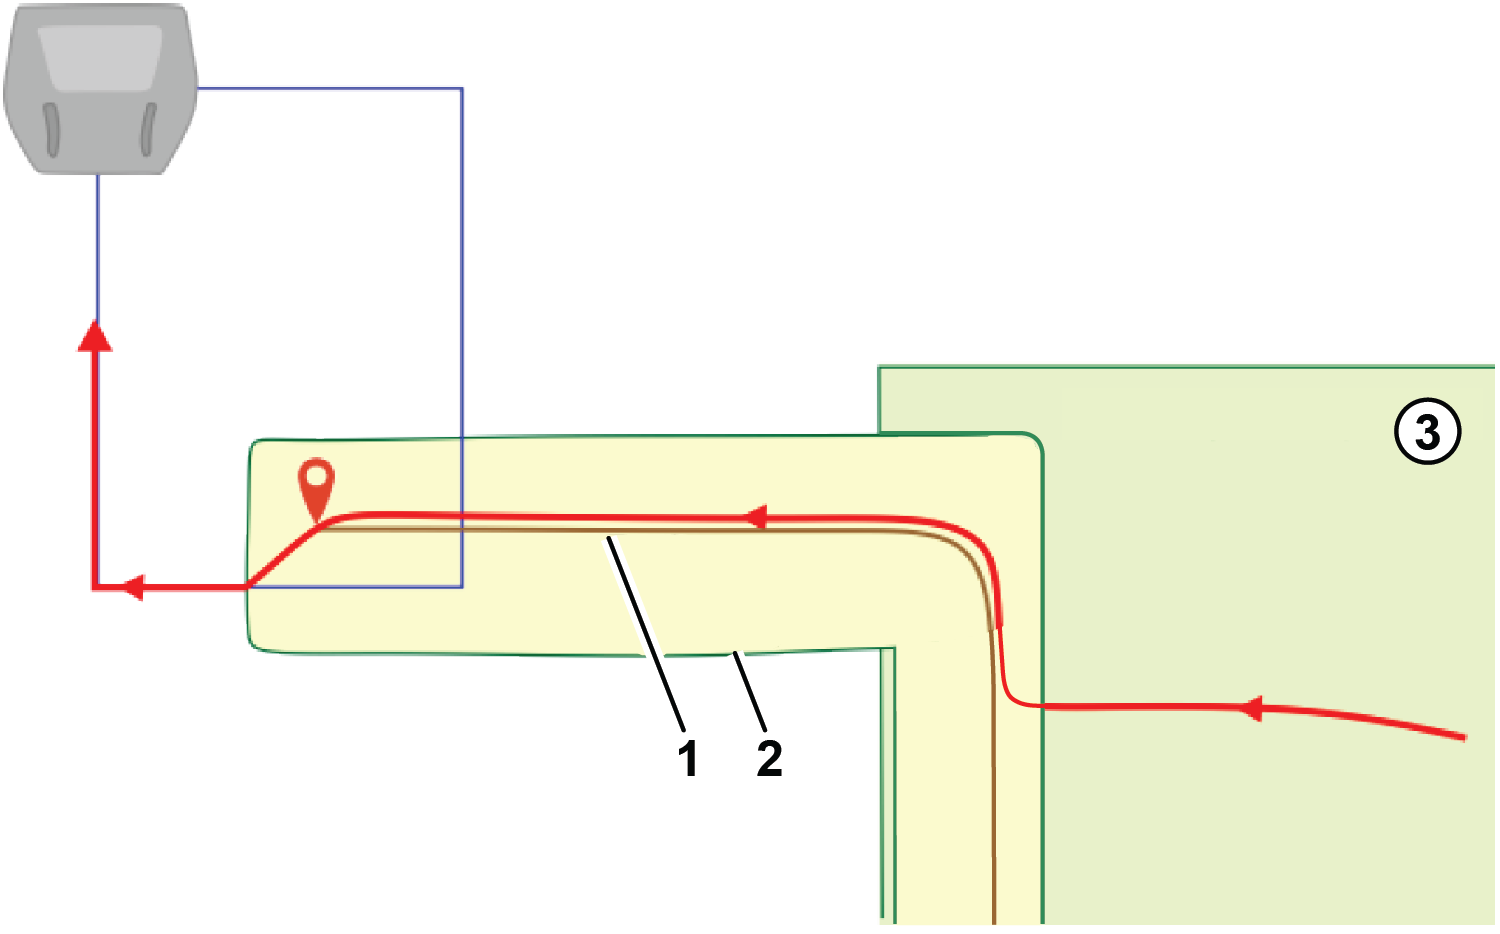
Automatisk detektering av ruttzoner
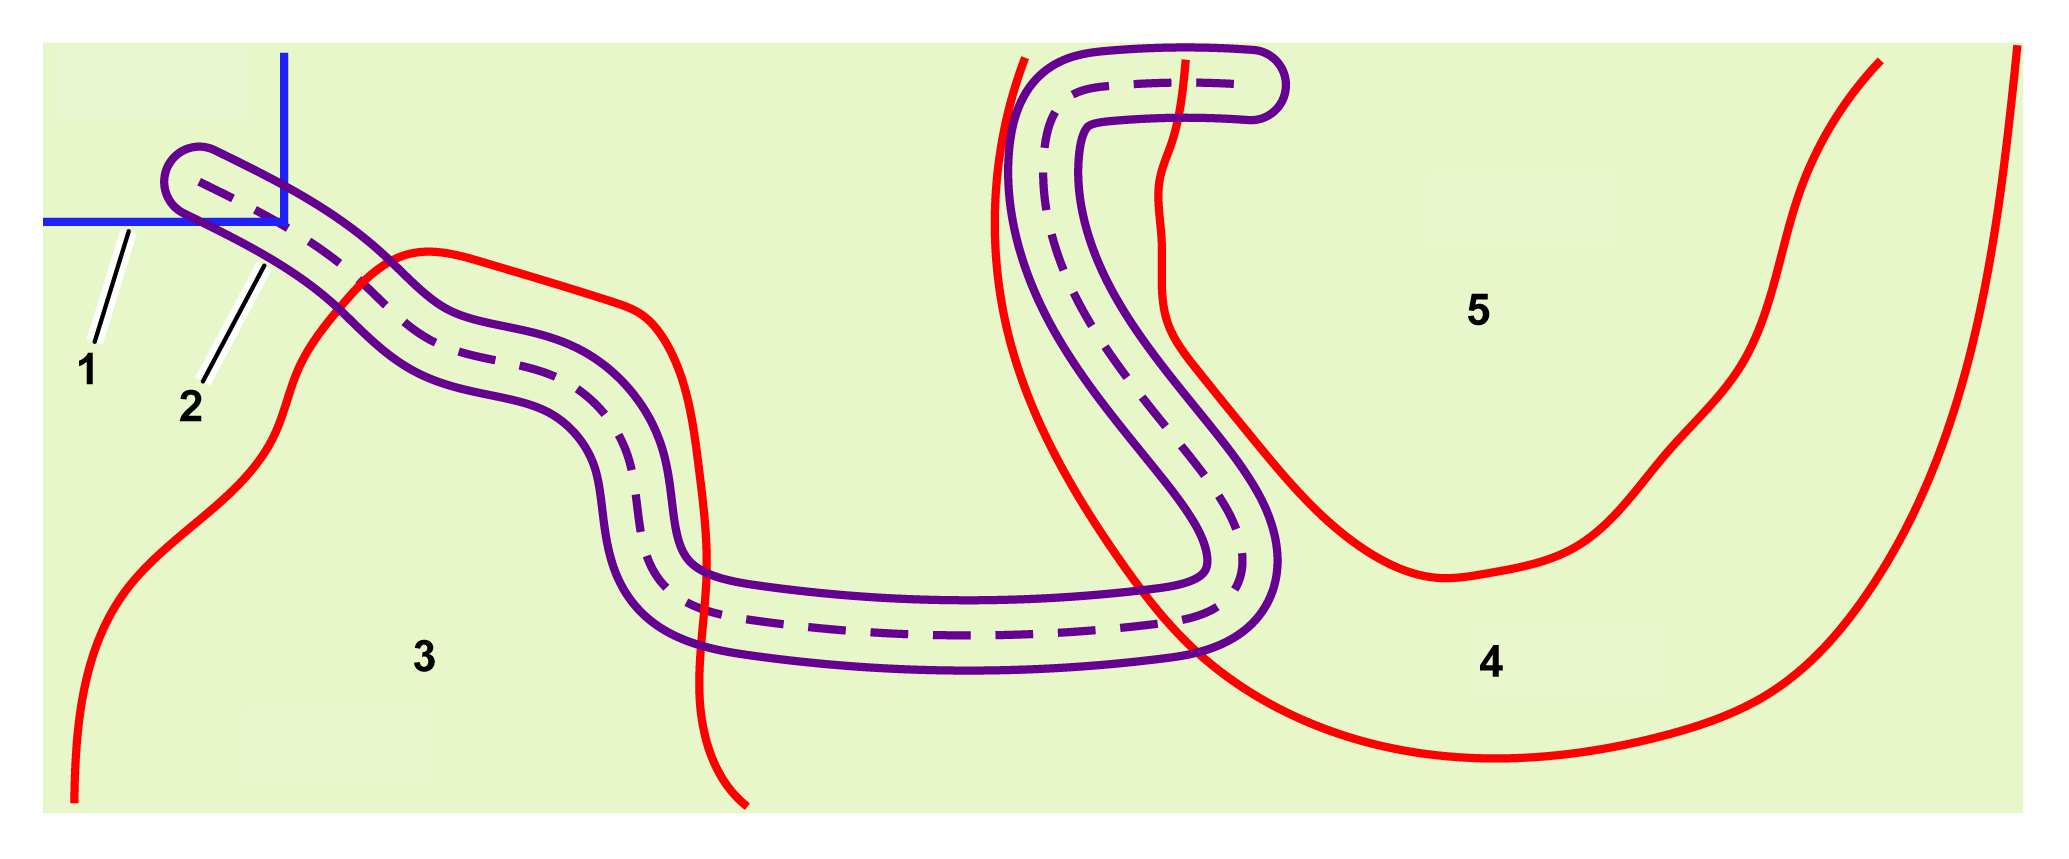
Rutten som visas nedan passerar
genom flera områden. Roboten känner automatiskt igen de
områden som den passerar.
G578630
-
Slingkabel
-
Rutt
-
Område 1
-
Område 2
-
Område 3
Den här listan visas som
en del av ruttens egenskaper när den visas på portalen.
I det här exemplet beskrivs rutten som:
- från parcell: slinga
- Till parcell: Område 1,
Område 2, Område 3
RTK-basen
RTK-basen kan
använda antingen Wi-Fi eller 4G för att överföra
datakorrigeringar till robotarna. Kraven och konfigurationen
av installationen beror på vilken metod som används.
Detaljer om var och en av dessa baser finns i motsvarande basbruksanvisning.
Bruksanvisningen inkluderar:
- En beskrivning av basen och dess
driftsfunktioner.
- Krav och förfarande för
installation.
- Felsökning av basen
- Information om Wi-Fi-repeatern.
Krav avseende permanenta
hinder
Roboten detekterar
tillfälliga hinder med sina sensorer. I det här avsnittet
handlar det om permanenta hinder som roboten
måste undvika när den beräknar sitt arbetsmönster
och när den arbetar.
Alla sådana hinder måste
omges av ett arbetsområde eller en förbjuden zon. Båda
betraktas som säkra gränser.
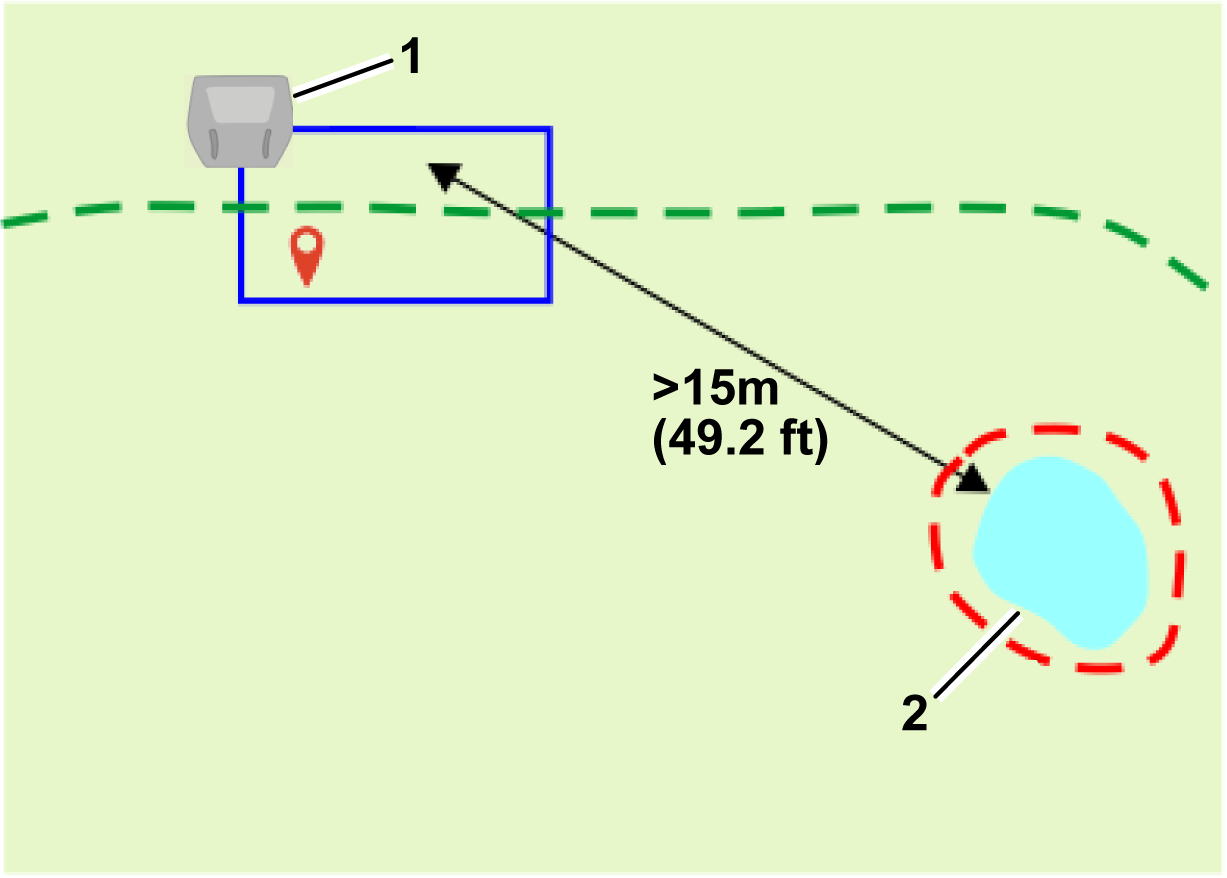
Laddstation
Stationen
måste ha minst 15 m avstånd från alla hinder.
G614955
-
Laddstation
-
Hinder
Vattendrag
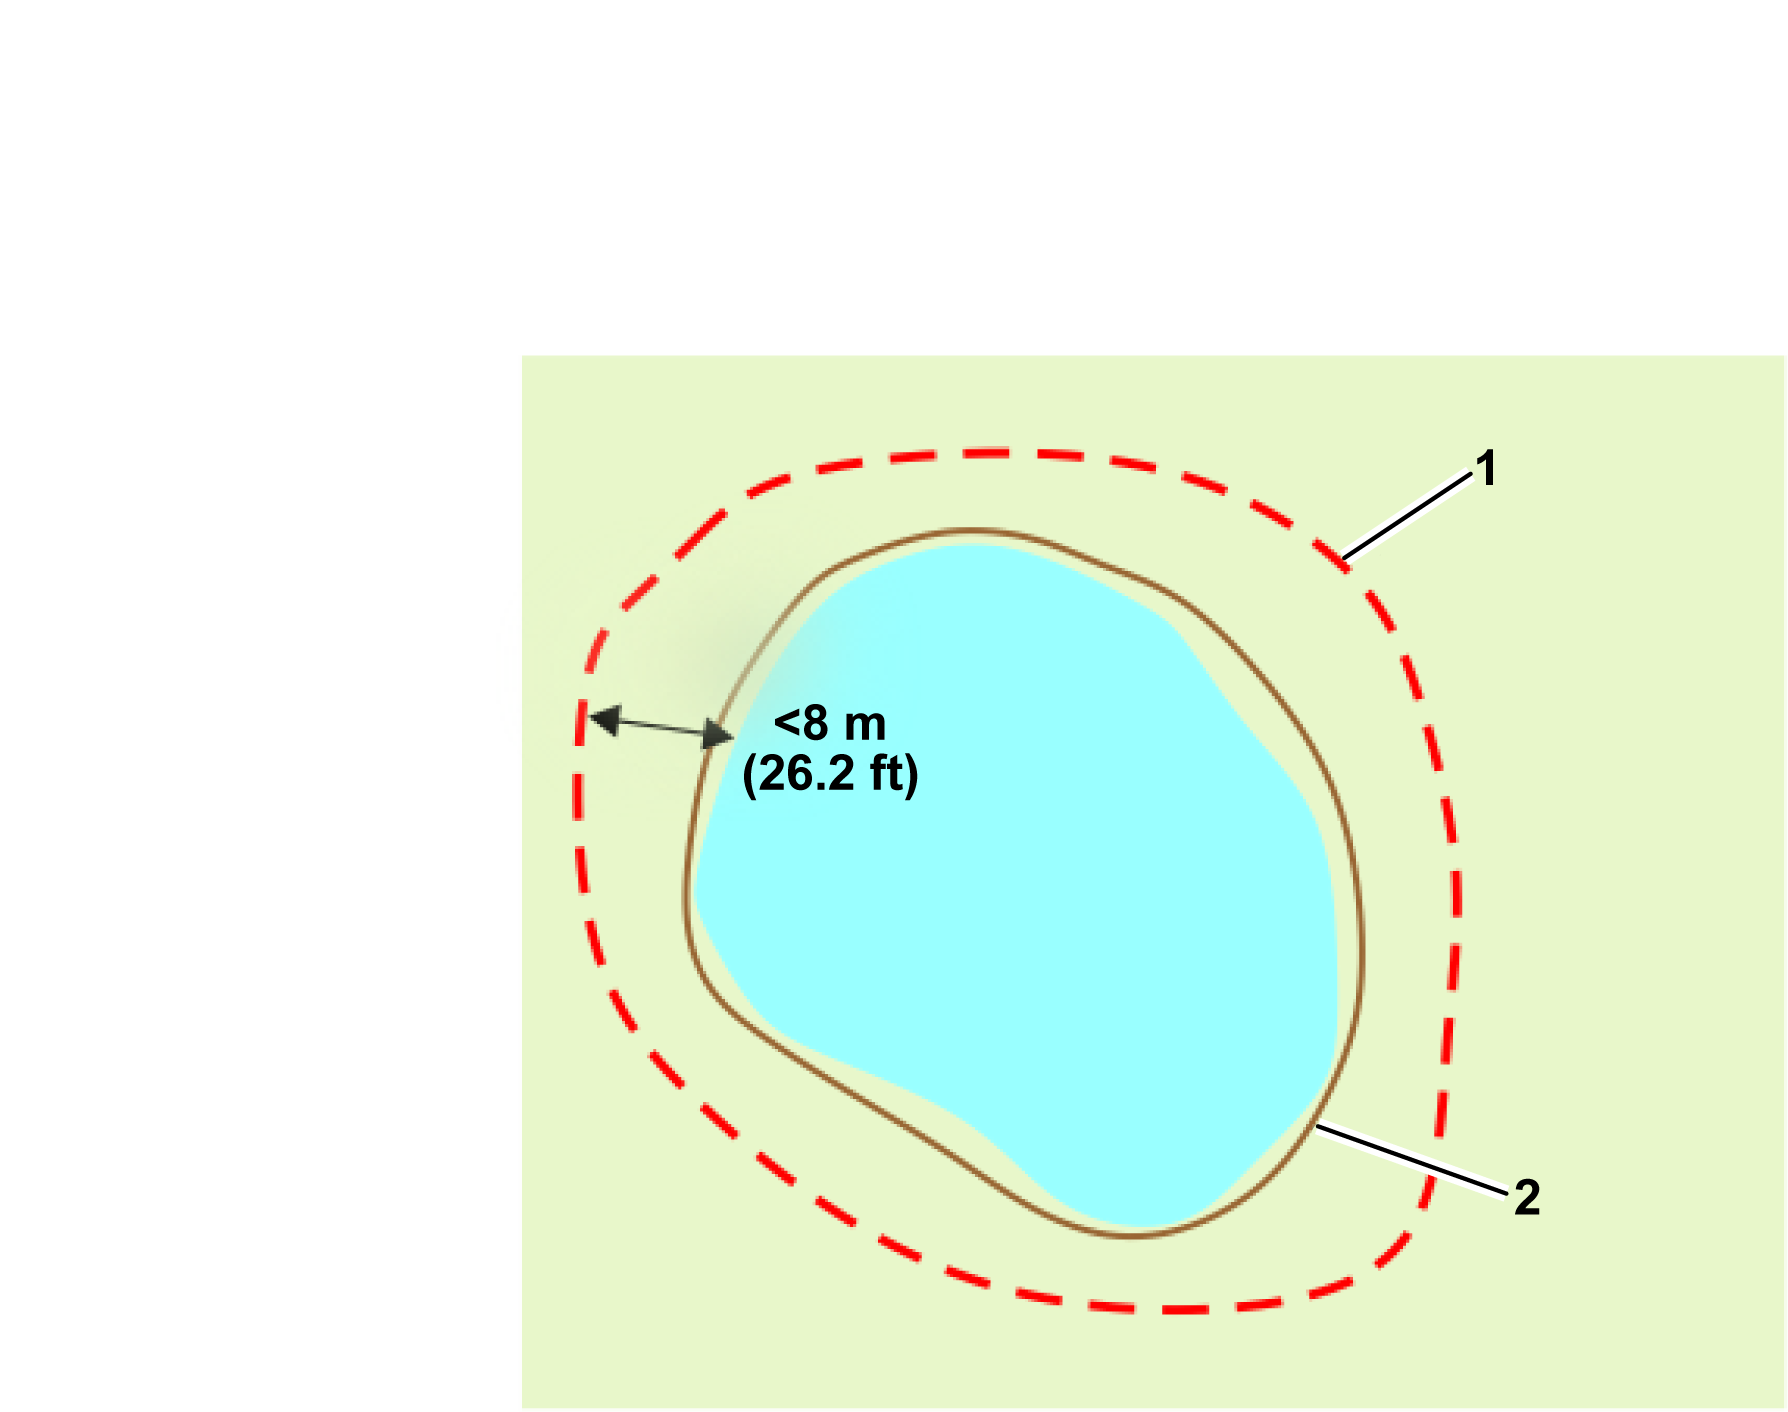
Vatten är
särskilt skadligt för robotarna och måste omges av
en förbjuden zon eller ett arbetsområde.
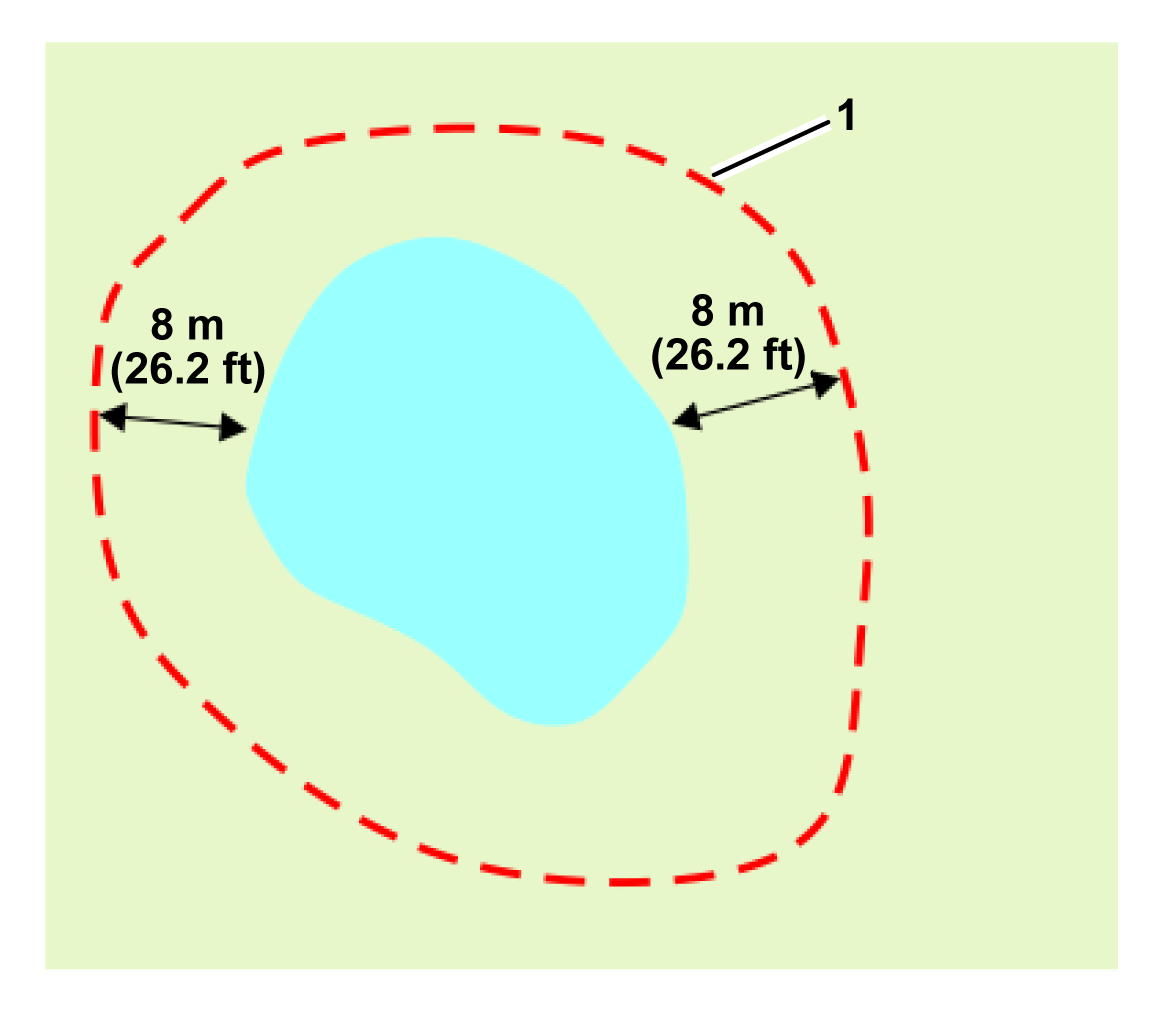
Gränsen
för den NoGo Zone (förbjudna zonen) eller arbetsområdet
måste vara minst 8 m från vattnets kant.
G578632
-
NoGo Zone (Förbjuden zon)
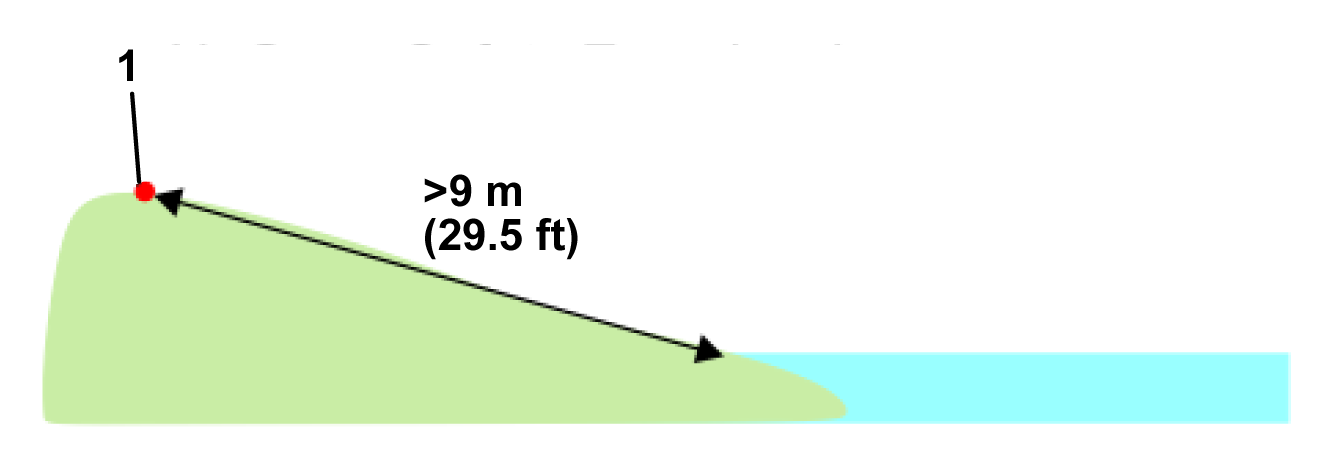
Om marken lutar ner mot vattnet
krävs ett avstånd på minst 9 m mellan gränsen
för arbetsområdet eller den förbjudna zonen
och vattnets kant.
Om det inte är möjligt
att ha minst 8 m mellan vattnets kant och den förbjudna
zonen, måste en fysisk barriär som är minst
15 cm hög installeras runt vattnet.
G603251
-
NoGo Zone (Förbjuden zon)
-
Fysisk barriär
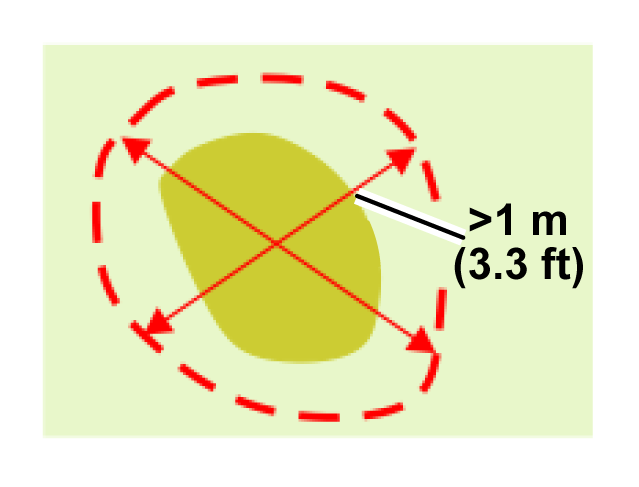
Mått avseende hinder
En förbjuden zon måste
vara minst 1 m i alla riktningar.
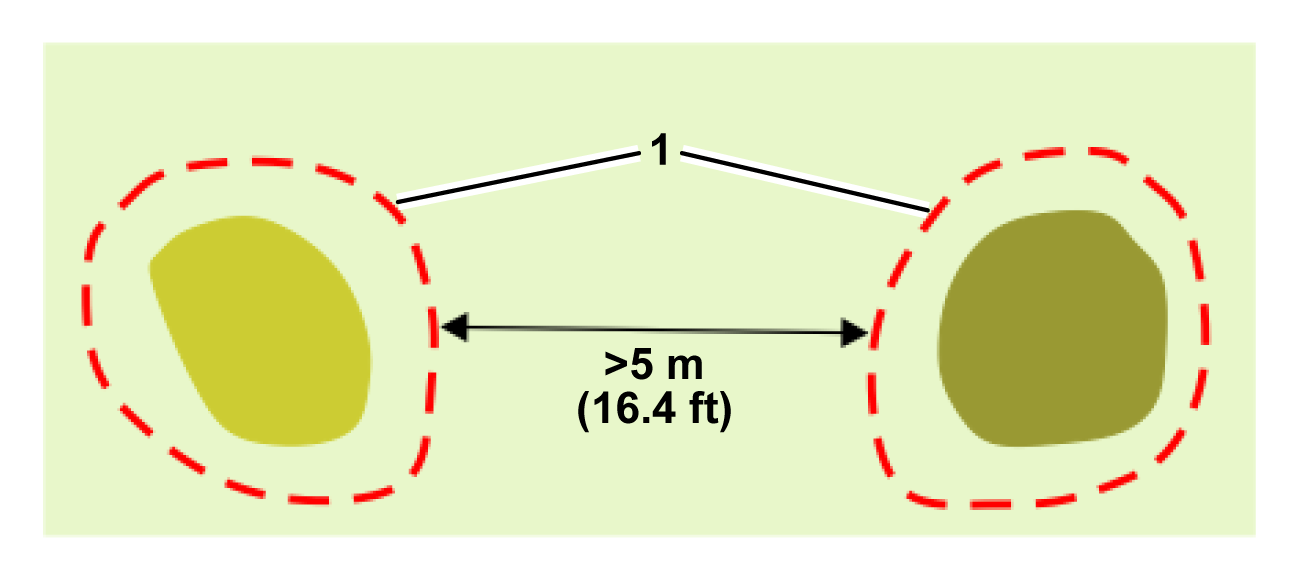
Minsta avstånd mellan de
förbjudna zonerna är 5 m.
G578636
-
(NoGo Zones (Förbjudna zoner)
En förbjuden zon måste
vara minst 5 m från gränsen till arbetsområdet
där roboten arbetar.
G578637
-
Arbetsområdets gräns
-
NoGo Zone (Förbjuden zon)
Om ett hinder är mindre än
5 m från gränsen till arbetsområdet där roboten
arbetar, bör arbetsområdets gräns anpassas till
att gå runt hindret. Enligt följande
figur går arbetsområdets gräns runt hindret:
G580699
-
Arbetsområdets gräns
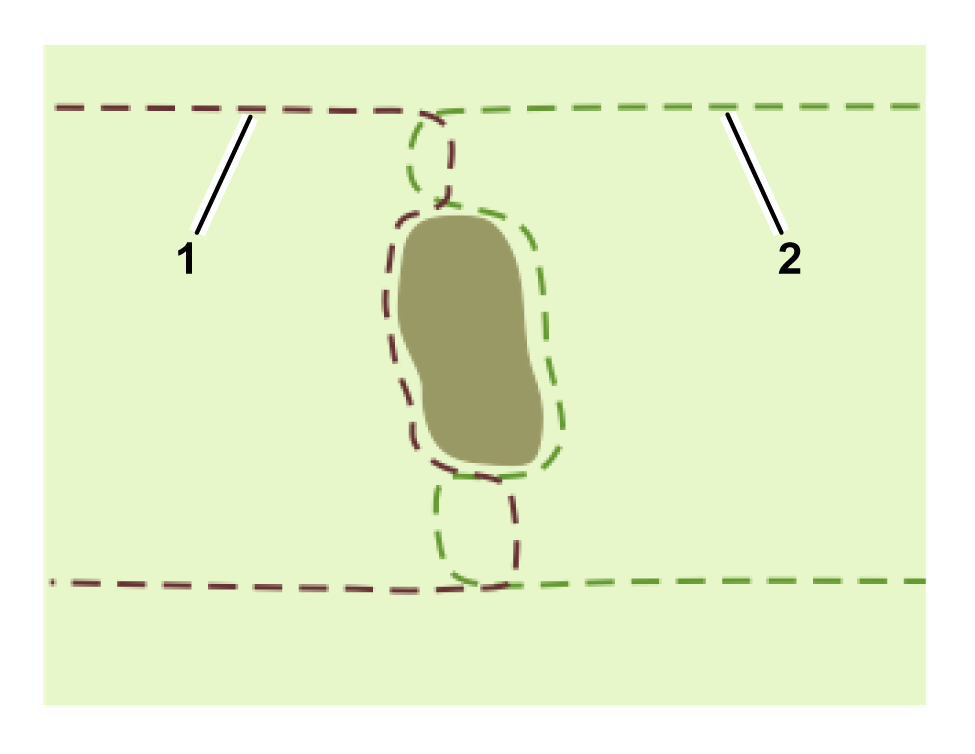
Det måste finnas ett minsta
avstånd på 5 m mellan de gränsavsnitt som närmar
sig och lämnar hindret. Detta innebär att det
kommer att finnas ett område med en bredd på
minst 5 m där roboten inte arbetar. För att övervinna
detta kan du använda två överlappande
arbetsområden.
G578638
-
Gräns för arbetsområde 1
-
Gräns för arbetsområde 2
Användningsfall för
4G RTK
En stationsslinga krävs för
att roboten ska kunna nå stationen. Minst ett GPS-arbetsområde
eller en rutt måste vara ansluten till stationsslingan. Det rekommenderas att använda
rutter istället för en GPS-återvändningspunkt
för roboten vid återvändande till stationen.
Obs! För en 4G RTK-installation måste GPS-signalnivån 2
vara tillgänglig för att arbetsområden och förbjudna
zoner ska gälla.
Enskilt GPS-arbetsområde anslutet till slingan
G601025
-
RTK-bas
-
Slingkabel
-
Rutt (rekommenderas)
-
GPS-arbetsområde
- Området är öppet.
Det finns inga träd som begränsar sikten mellan robotarna,
basen och satelliterna.
- GPS-signalen ligger på nivå
2 över hela området.
- Basen kan monteras på fyra
meters höjd på en byggnad.
- GPS-arbetsområdet eller rutten
överlappar stationens slingkabel med minst 4 m × 4 m.
Slingan är inställd som grannparcellen
till arbetsområdet eller rutten.
Enskilt GPS-arbetsområde
anslutet till slingan med en rutt
G601026
-
Slingkabel
-
Rutt
-
RTK-bas
-
GPS-arbetsområde
- Området är öppet.
Det finns inga träd som begränsar sikten mellan robotarna,
basen och satelliterna.
- GPS-signalnivån är 2
över hela området (exklusive laddstationen).
- Basen kan monteras på fyra
meters höjd på en byggnad.
- Rutten överlappar stationens
slingkabel med minst 4 m × 4 m. Slingan är
inställd som grannparcellen till arbetsområdet eller
rutten.
- Rutten sträcker sig långt
in i arbetsområdet. Detta hjälper roboten när den navigerar
tillbaka till stationen.
Separerade arbetsområden
sammankopplade med rutter
G601027
-
Slingkabel
-
Rutt 1
-
GPS-arbetsområde 1
-
NoGo Zones (Förbjudna zoner)
-
Intern GPS-zon 1
-
Rutt 2
-
RTK-bas
-
GPS-arbetsområde 2
-
Intern GPS-zon 2
-
Intern GPS-zon 3
- Två separata arbetsområden
kan anslutas med rutter.
- Rutt 2 passerar genom båda
GPS-arbetsområdena.
- Rutterna sträcker sig in
i arbetsområdet för att underlätta för roboten
att ta sig tillbaka till stationen var den än befinner
sig när den behöver återvända
till stationen.
- Arbetsområde 2 är uppdelat
i två interna GPS-zoner för att optimera robotens drift.
- Arbetsområde 1 inkluderar
två NoGo-zoner (Förbjudna zoner). Förbjudna zoner används
ofta runt målstolparna på fotbollsplaner
för att undvika att roboten fastnar i näten.
Arbetsområde som innehåller
en smal passage
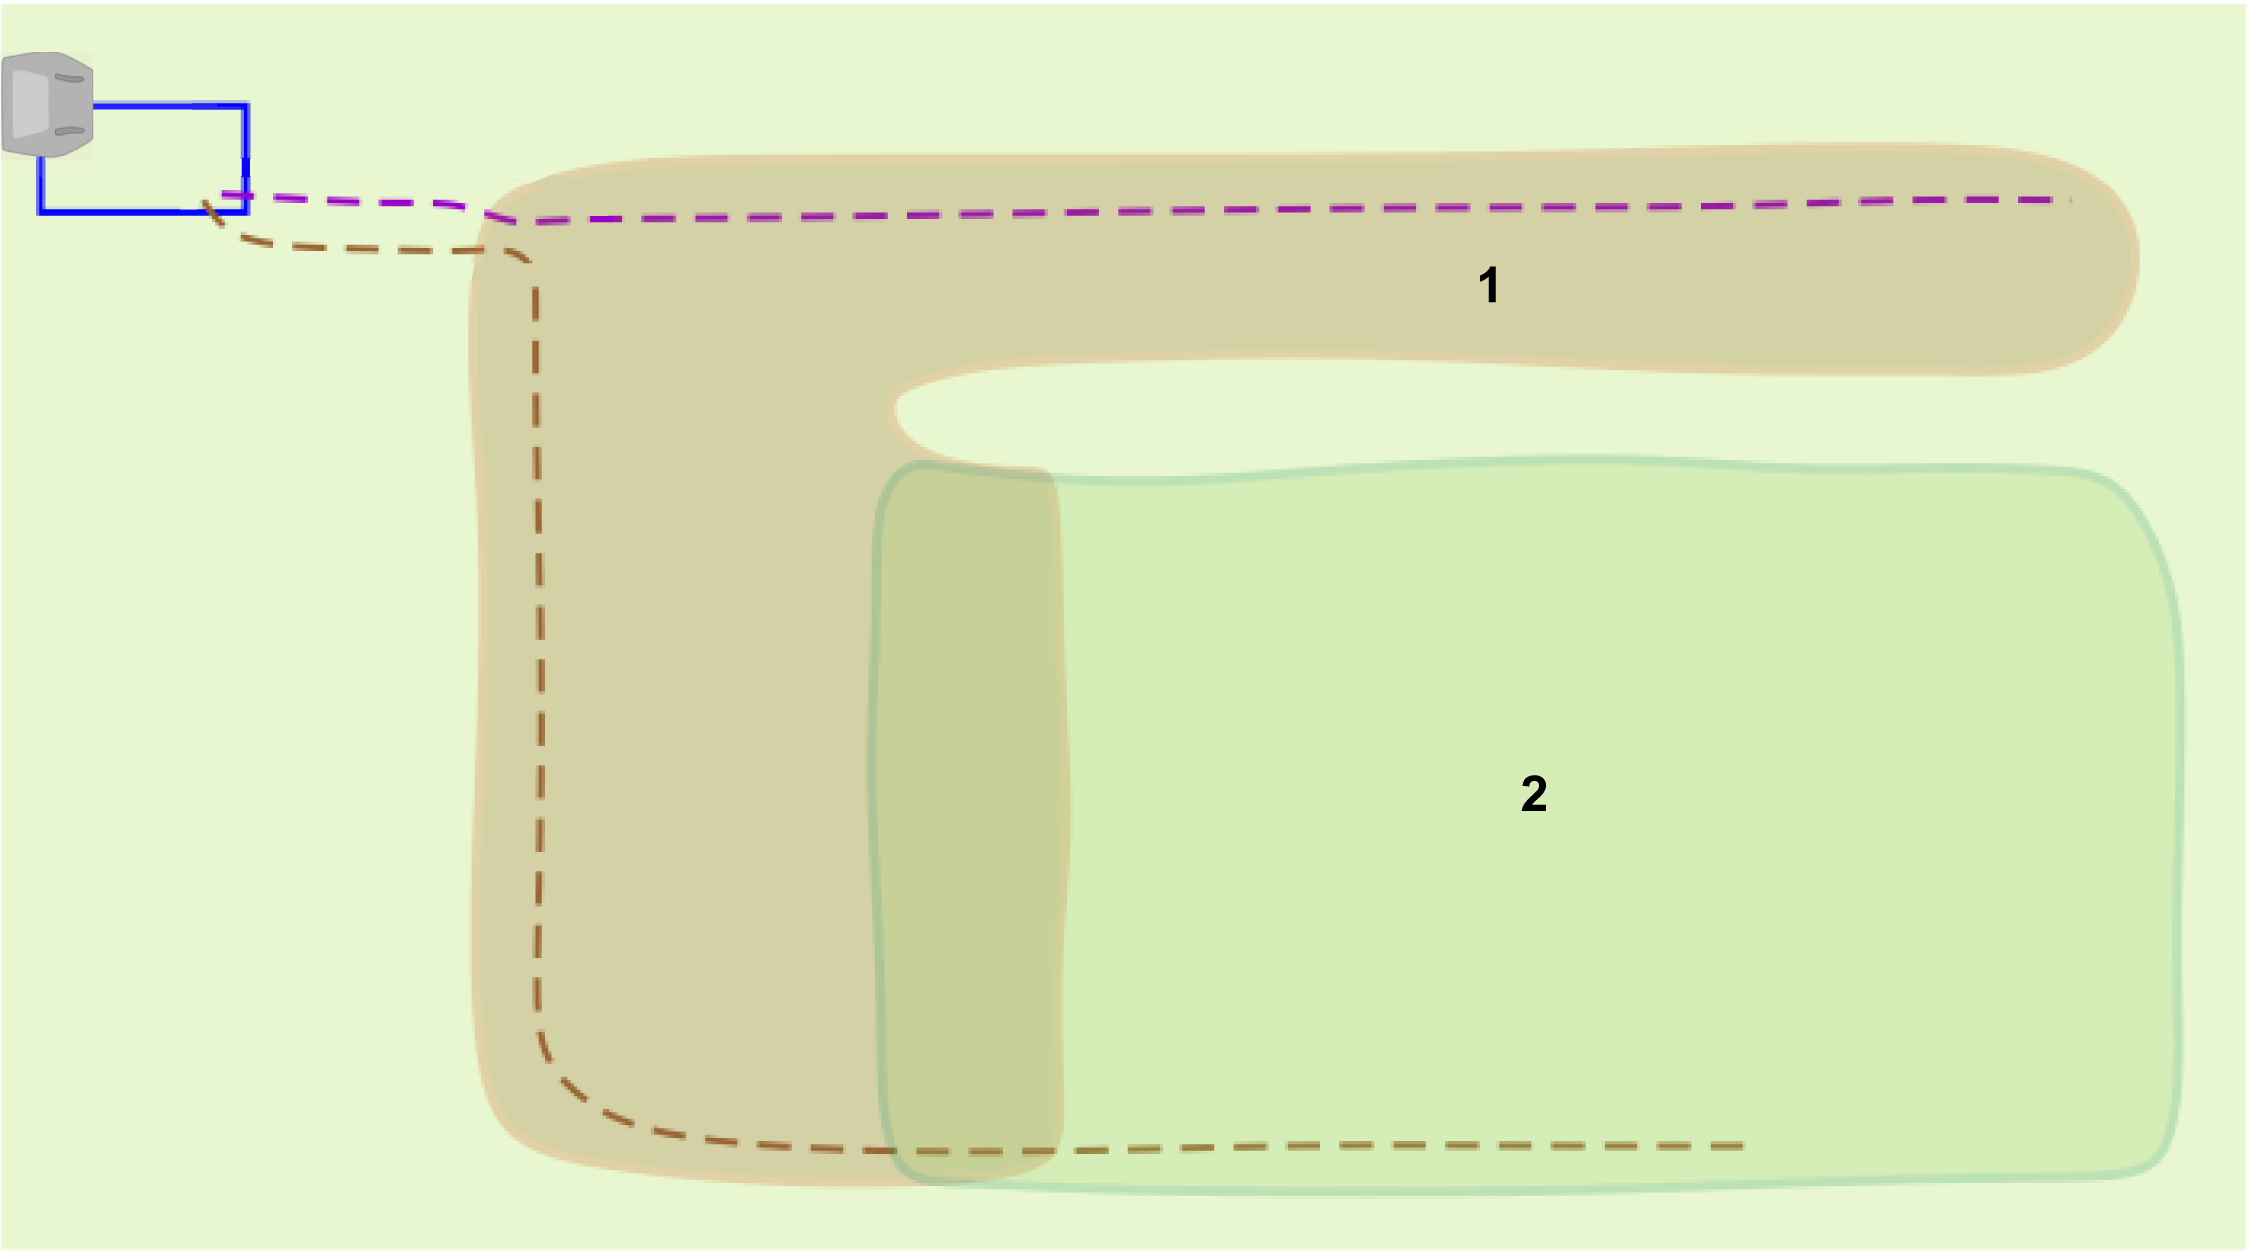
I det här exemplet innehåller
arbetsområdet en passage där avståndet mellan angränsande
sektioner av arbetsområdets gräns är
mindre än 5 m. Den här situationen kan orsaka problem
och du bör använda konfigurationen som visas i följande
figur i stället. I den här konfigurationen
har två separata zoner definierats för att undvika att ha
angränsande sektioner som ligger för nära.
G614957
-
GPS-arbetsområde 1
-
GPS-arbetsområde 2
Felsökning
Under en 4G RTK-installation där
det inte finns någon begränsningskabel är det avgörande
att roboten endast fungerar inom sitt arbetsområde.
Ett antal konfigurationsparametrar, som anges under installationen,
övervakas. Om någon av dessa modifieras
genereras ett fel och roboten slutar fungera.
Dessa kritiska parametrar
är:
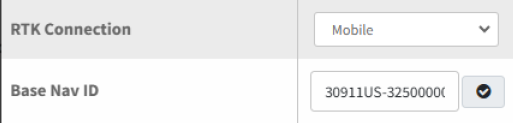
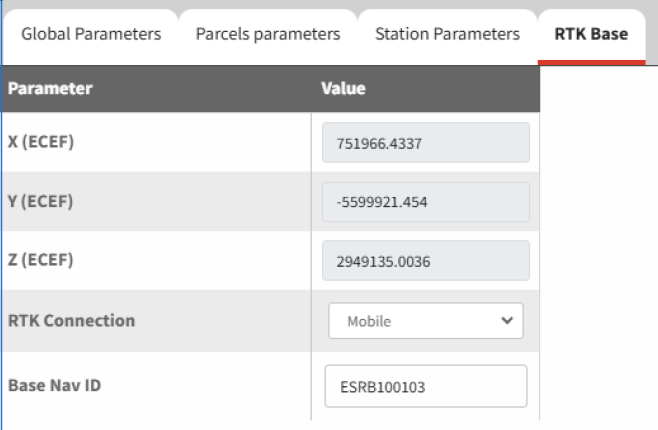
- RTK-basstationsmätning – i referensposition.
- Basstationens ID.
- GPS-koordinaterna för alla
GPS-arbetsområden som används. Detta inkluderar inte de
arbetsområden (eller interna GPS-zoner)
som har 0 % arbetstid.
- GPS-koordinaterna för alla
förbjudna zoner.
- Tillståndet för alla
GPS-arbetsområden (om de har lagts till eller tagits bort).
- Tillståndet för alla
GPS förbjudna zoner (om de har lagts till, tagits bort, aktiverats
eller inaktiverats).
- Wi-Fi-lösenordet, om Wi-Fi
används.
När en
ny uppgift startas detekteras alla ändringar automatiskt och
roboten kommer inte att starta uppgiften. Orsaken till
problemet kan visas i vyn GeoLink-översikt i robotens
gränssnitt. Detta bör visas automatiskt, men kan även
visas genom att välja Teknikerns meny (9) > Infrastruktur > GeoLink-översikt. Åtgärda eventuella
problem som saknar bock. Denna information kan också visas i
appen genom att välja knappen Teknikerns meny och välja TURF PRO NAV. Åtgärda eventuella
problem som finns med en gul triangel eller röd cirkel på
skärmen.
Mer information om alla meddelanden
som visas i den här vyn finns i den tekniska bruksanvisningen.
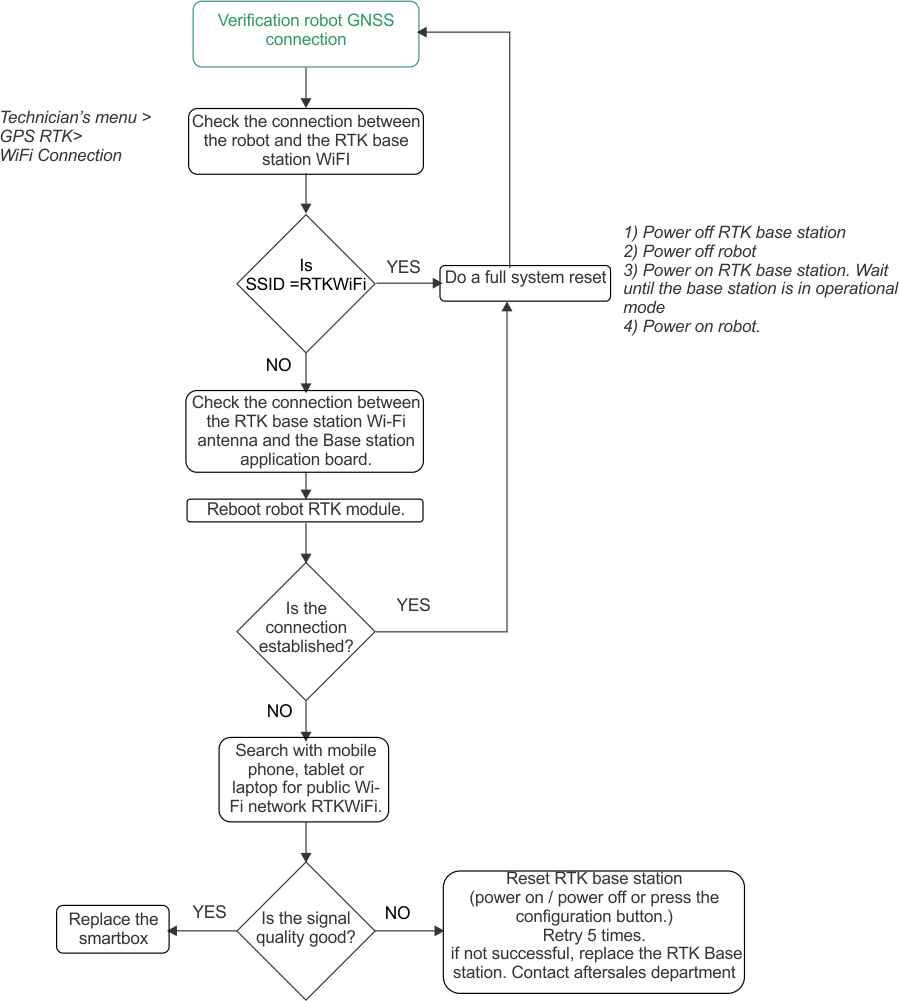
Felsöka RTK GPS-installationer
Detta förfarande används
för att identifiera problemet när GPS-signalkvaliteten är
för låg. Signalkvalitetsnivåer kan visas
i Teknikerns meny (9) > GPS RTK (Technician's menu
(9) > GPS RTK). Detta förfarande består av ett antal steg
som bör utföras i ordning.
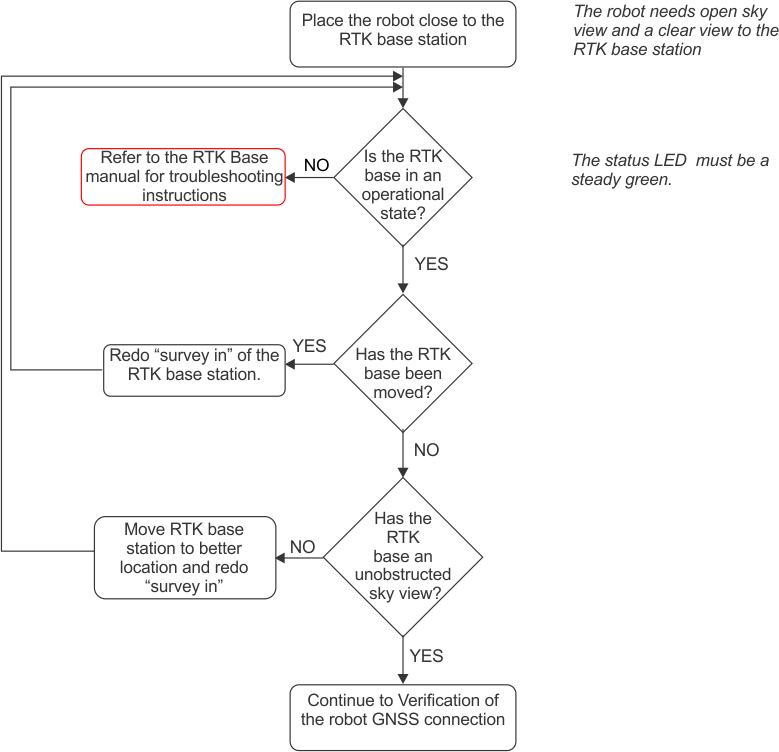
Verifiera GNSS-anslutningen för RTK-basstationen
Obs! Efter varje åtgärd, ska du alltid vänta några
minuter för att verifiera om GPS-signalens kvalitet har ökat
till RTK-kvalitetsnivå > 1,2.
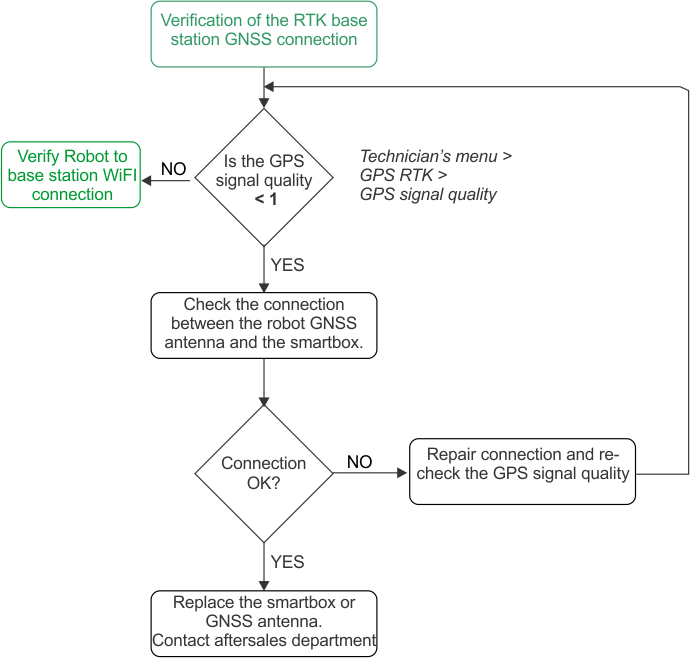
Verifiera robotens GNSS-anslutning
Obs! Efter varje åtgärd, ska du alltid vänta några
minuter för att verifiera om GPS-signalens kvalitet har ökat
till RTK-kvalitetsnivå > 1,2.
Verifiera Wi-Fi-anslutningen mellan roboten och RTK-basstationen
Obs! Efter varje åtgärd, ska du alltid vänta några
minuter för att verifiera om GPS-signalens kvalitet har ökat
till RTK-kvalitetsnivå > 1,2.
Bilagor
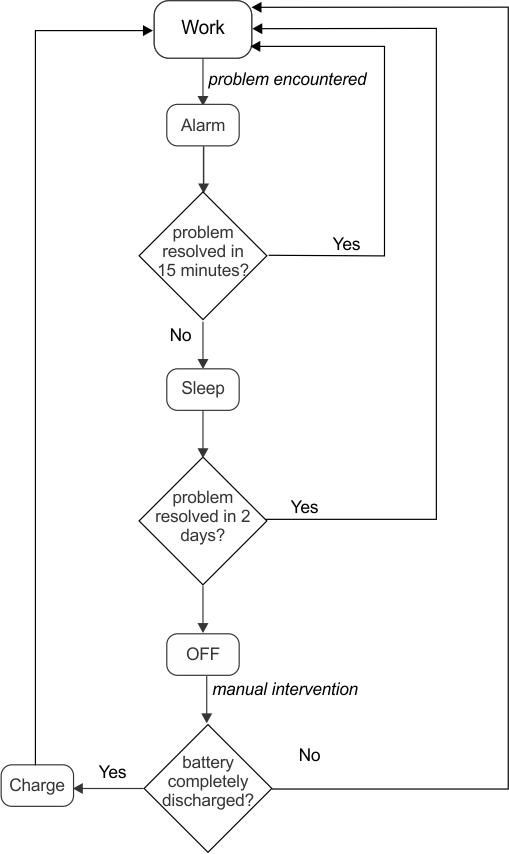
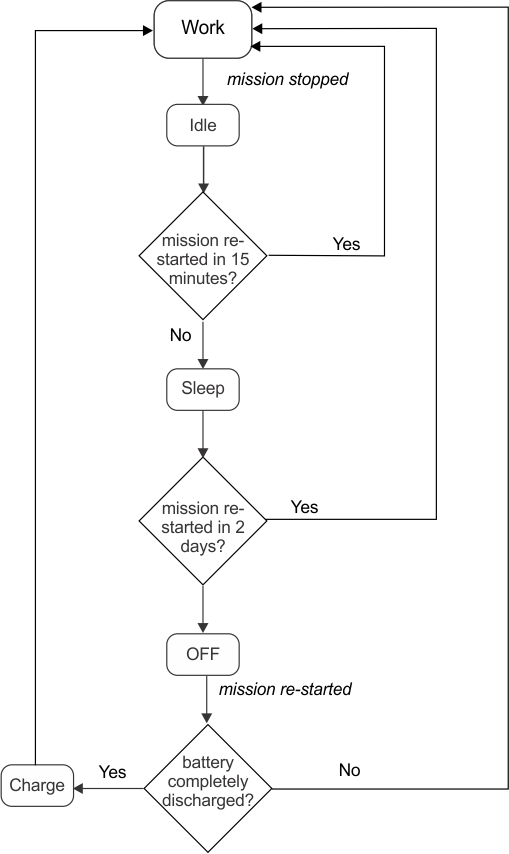
Inaktivt tillstånd.
Ett villkor kan uppstå som
gör att roboten stoppar sin autonoma klippningsuppgift och går
in i ett inaktivt tillstånd. Orsaker
till detta kan vara:
- Roboten har stött på
ett problem och har utfärdat ett larm.
- Uppgiften har stoppats manuellt.
I
båda dessa situationer finns det mekanismer för att hantera
robotens strömförbrukning.
Larm
När roboten stöter på
ett problem registrerar den ett larm, vilket så småningom
kommer att kräva en manuell åtgärd.
Om larmet inte
har tagits bort efter 15 minuter går roboten in i viloläge.
I detta läge reducerar roboten sin strömförbrukning
genom att stänga av allt utom modemet.
Obs! Viloläge aktiveras endast om roboten har varit påslagen
i mer än en timme.
Den förblir
i viloläge i två dagar, eller tills batteriet når en
mycket låg nivå, varefter den stänger av sig själv.
Detta
kommer att kräva manuell åtgärd: ta bort larmet och
återuppta det autonoma arbetsläget, eller flytta roboten
till en laddstation för att ladda
batteriet.
Uppgiften stoppades
I det här fallet kommer roboten
att gå in i ett viloläge. Som standard går roboten
in i viloläget efter 15 minuter så som
beskrivs ovan och där strömförbrukningen
reduceras till ett minimum. Den förblir i viloläge i två
dagar, eller tills batteriet når en
mycket låg nivå, varefter den stänger av sig själv.
Innan
roboten återupptar arbetet utför den ett självtest
för att kontrollera integriteten hos hela systemet (inklusive
elektronik, sensorer, mekanik och programvara).
- Om självtestet lyckas, återgår
roboten till det autonoma arbetstillståndet.
- Om självtestet misslyckas
registrerar roboten ett larm, vilket kommer att kräva en åtgärd.