Turf Pro™ 200-robotplæneklipper


Indledning
 

Konventioner i betjeningsvejledningen

Denne vejledning advarer dig om mulige farer og giver dig særlige sikkerhedsoplysninger ved hjælp af advarselssymbolet, der angiver en fare, som kan forårsage alvorlig personskade eller død, hvis du ikke følger de anbefalede forholdsregler.
Graphic
G405934
Denne betjeningsvejledning bruger to ord til at fremhæve oplysninger. Vigtigt henleder opmærksomheden på særlige mekaniske oplysninger, og Bemærk angiver generel information, som det er værd at lægge særligt mærke til.
Denne vejledning bruges sammen med betjeningsvejledningen til Turf Pro 200.


Sikkerhed
 

Generelt om sikkerhed

  • Maskinens operatør/tilsynsførende er ansvarlig for eventuelle ulykker eller farer, der måtte ramme andre mennesker eller disses ejendom.
  • Læs, forstå og følg alle disse anvisninger og advarsler, før du bruger maskinen.
  • Ukorrekt brug eller vedligeholdelse af maskinen kan medføre alvorlig personskade eller død. Følg alle sikkerhedsanvisninger for at mindske denne risiko.
  • Maskinen må aldrig betjenes eller vedligeholdes af børn eller uuddannet personale. Maskinen må kun betjenes eller vedligeholdes af personer, som er ansvarlige, uddannede, fortrolige med anvisningerne og fysisk i stand til det.

Betjeningssikkerhed

  • Før maskinen betjenes, skal det sikres, at der er en fysisk barriere (f.eks. et lavt hegn eller en skelledning), eller at grænsen for driftsområdet befinder sig mindst 8 m væk fra farer.
  • Hold omkringstående og børn væk fra maskinen og ladestationen under brug.
  • Brug passende beklædning, herunder lange bukser og kraftigt, skridsikkert fodtøj, når du betjener maskinen manuelt.
  • Betjen ikke maskinen, medmindre alle sikkerhedsanordninger er monteret og fungerer korrekt.
  • Efterse området, hvor maskinen skal betjenes, og fjern alle genstande, som kan forstyrre maskinens drift.
  • Skæreknivene er skarpe. Berøring af skæreknivene kan medføre alvorlig personskade. Tryk på stopknappen, og vent, til alle bevægelige dele er standset, før du renser, udfører service på eller transporterer maskinen.
  • Hold hænder og fødder væk fra bevægelige dele på og under maskinen.
  • Undgå at strække dig for langt. Sørg for at opretholde ordentligt fodfæste og balance til enhver tid. Dette giver bedre kontrol over maskinen i uventede situationer. Gå, når du træner maskinen – løb aldrig.
  • Du må ikke stå, sidde eller køre på maskinen eller lade andre gøre det.
  • Hvis maskinen rammer en genstand og/eller begynder at vibrere unormalt, skal du straks slukke den og vente på, at al bevægelse standser, før du undersøger den for skader. Foretag alle nødvendige reparationer, inden driften genoptages.
  • Tryk på stopknappen på maskinen, vent på, at alle bevægelige dele standser, og deaktiver maskinen i følgende situationer:
    • Før du fjerner blokeringer på maskinen
    • Før maskinen (især skæreknivene) og ladestationen kontrolleres, rengøres eller vedligeholdes
    • Når maskinen rammer et fremmedlegeme, er i en ulykke eller går i stykker. Undersøg maskinen for skader, og foretag reparationer, inden driften genoptages
    • Hvis maskinen begynder at vibrere unormalt. Undersøg maskinen for skader, og foretag reparationer, inden driften genoptages
  • Anbring ikke genstande på hverken maskinen, ladestationen eller strømforsyningen.
  • Foretag ikke ændringer på maskinen, softwaren, ladestationen eller basestationen.
  • Du må ikke ændre eller tilsidesætte maskinens betjeningsanordninger eller sikkerhedsanordninger.
  • Brug ikke en modificeret maskine, ladestation eller basestation.
  • Vi anbefaler, at du ikke bruger maskinen under vanding af arbejdsområdet.
  • Brug kun tilbehør, der er godkendt af Toro, for at undgå risiko for brand, elektrisk stød eller personskade.
  • Tryk på stopknappen på maskinen, og vent, indtil skæreknivene er standset helt, før du håndterer maskinen.
  • Tilslut ikke en beskadiget netledning. Rør ikke ved en strømførende beskadiget ledning.
  • Brug ikke strømforsyningen til ladestationen i dårligt vejr.


Krav til installation af 4G RTK
 

4G RTK gør det muligt for robotten at arbejde inden for et område, der ikke er defineret af en perifer ledning. Dette afsnit beskriver de forskellige krav til, at en robot kan fungere ved hjælp af 4G RTK.

Oversigt over RTK GPS'en

  • En almindelig GPS' positionsdata, der hentes fra satellitter ved hjælp af GNSS (Global Navigation Satellite System), er nøjagtige til mellem 5 m og 10 m. Dette skyldes, at det signal, der modtages fra en satellit, er forvrænget på grund af atmosfæriske og miljømæssige forhold. Positionsbestemmelse med højere præcision kan opnås ved hjælp af RTK-teknik (Real-Time Kinematic).
  • Denne teknik indebærer brug af en RTK-basestation, der placeres et fast sted, og som modtager GNSS-signaler fra satellitter. Eftersom basestationen står ét bestemt sted, vil de data, den modtager, være tilknyttet dens nøjagtige placering.
  • Robotterne er også udstyret med antenner, der modtager GNSS-signaler fra satellitter for at bestemme deres position. Både basestationen og robotterne modtager GNSS-signalerne fra satellitter i forskellige konstellationer (GPS, GLONASS, Galileo, BeiDou). Eftersom robotterne bevæger sig rundt, er bestemmelsen af deres position dog mindre præcis end positionsbestemmelsen for den fastgjorte basestation.
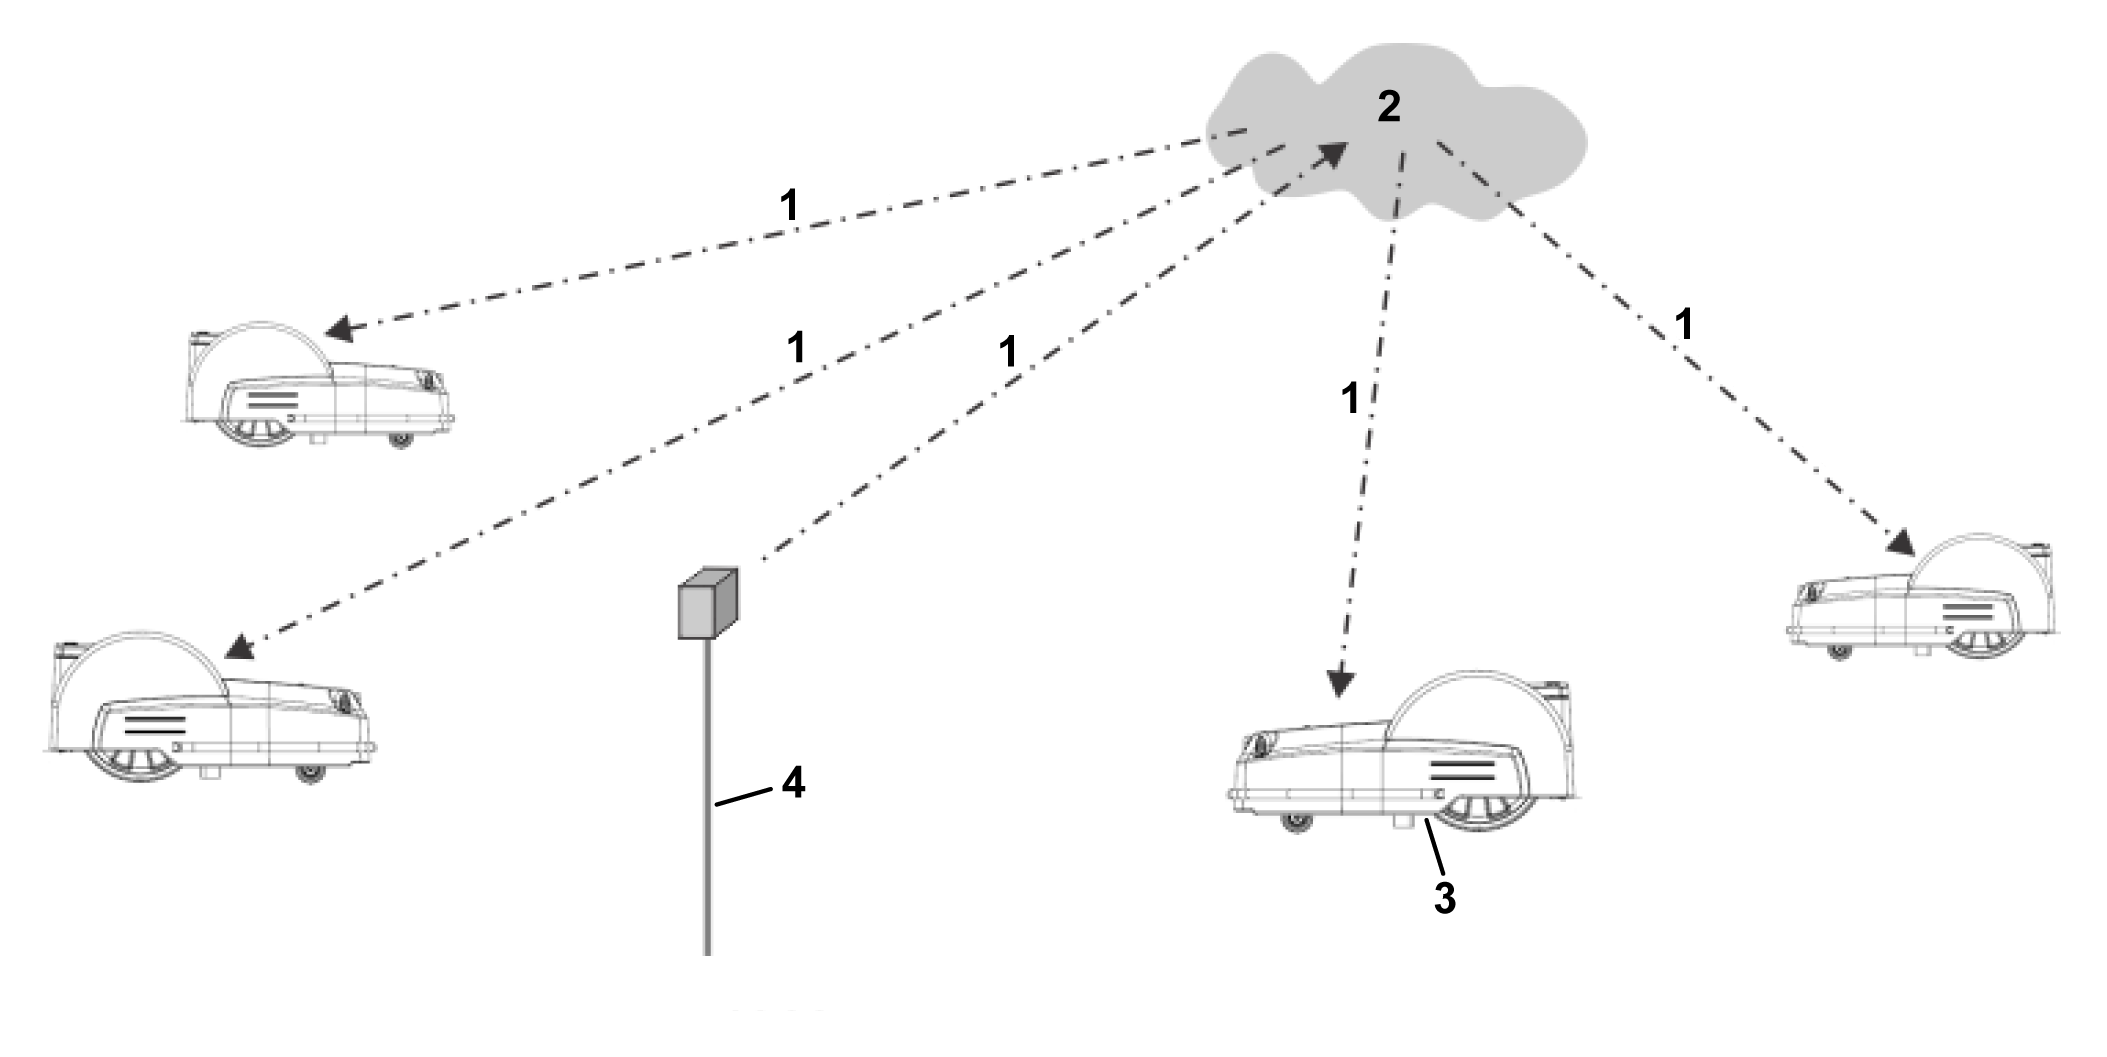
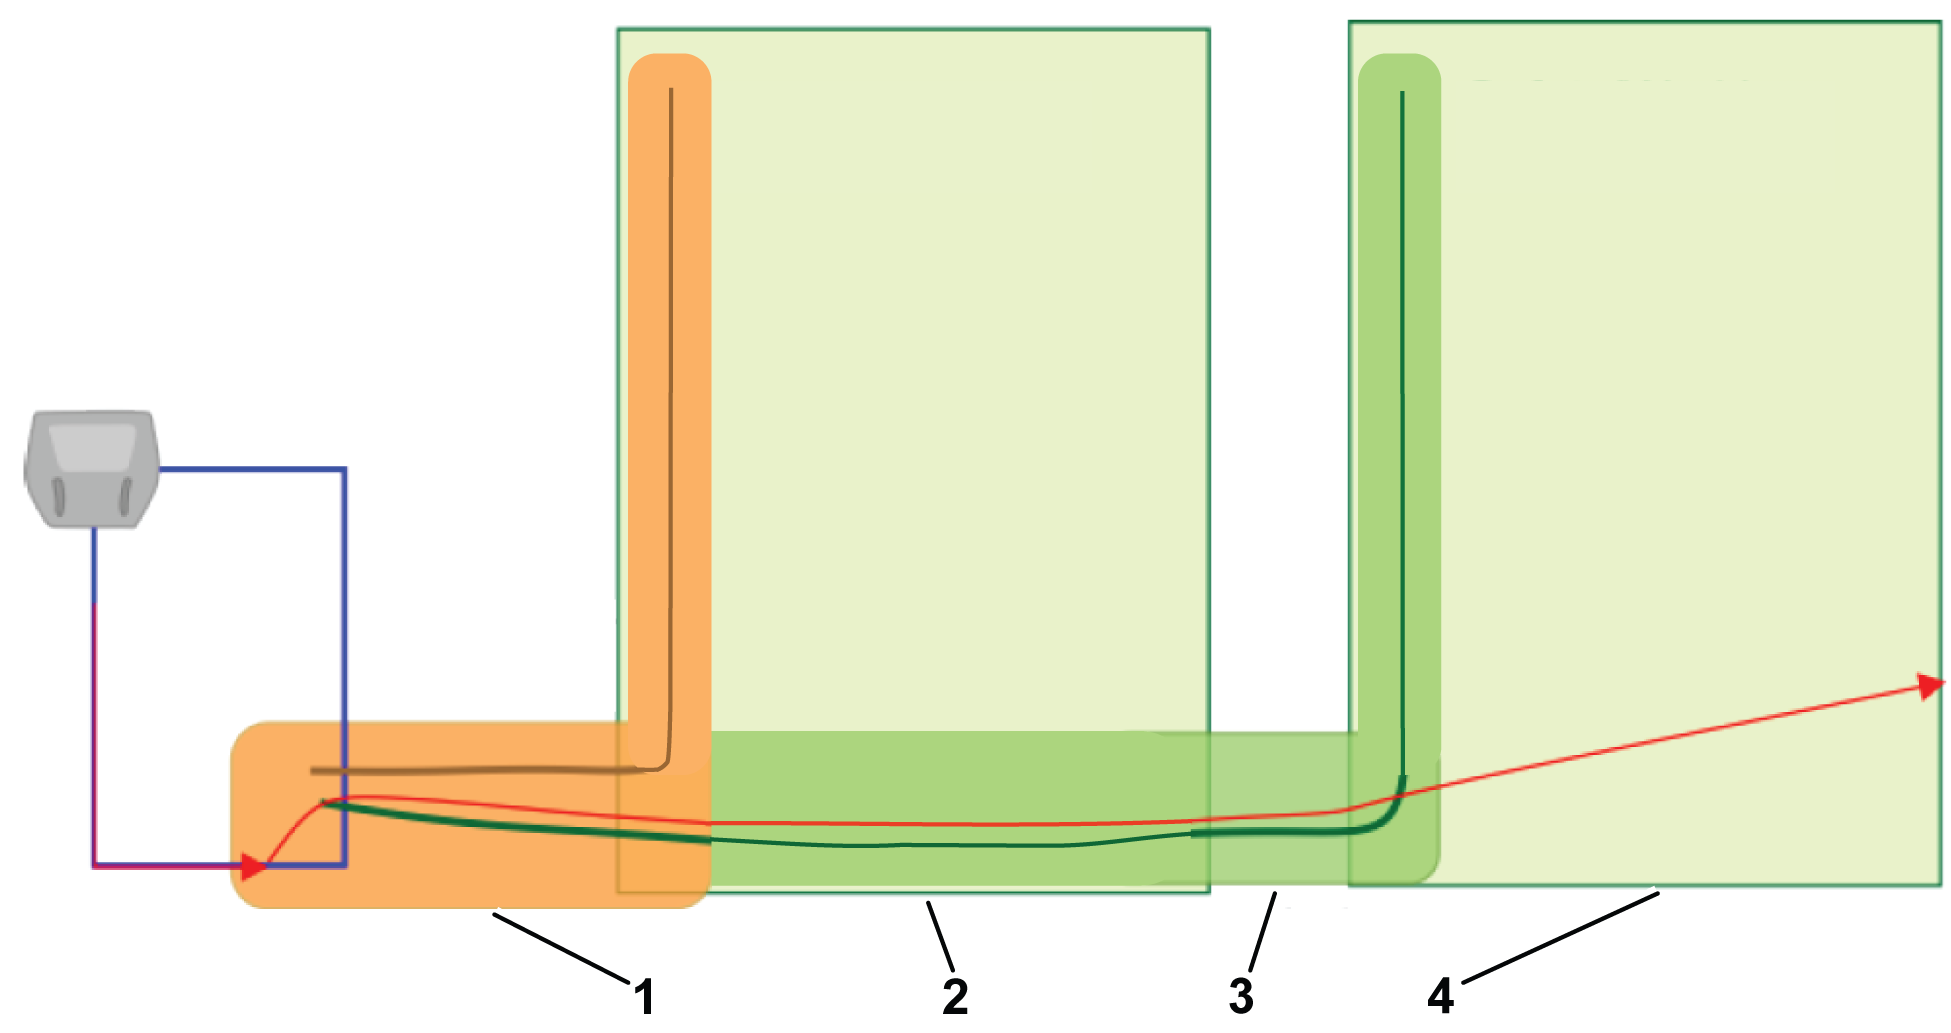
  • RTK-basestationen beregner via en cloudbaseret server korrektionsdata for hver af satellitterne og sender disse data til robotten. Robotten bruger disse korrektioner til at opnå positionsnøjagtighed. Med en sådan nøjagtig positionsbestemmelse er robotten i stand til at følge et fastlagt mønster og dække banen i en række lige linjer.
Korrektioner kan også foretages via clouden ved hjælp af en 4G-mobilenhed. I dette tilfælde vil forhindringer ikke hindre overførslen af korrektionsdata, og basestationen kan oprette forbindelse til et ubegrænset antal robotter i afstande på op til 15 km.
Overførsel af korrektioner ved hjælp af en 4G-mobilenhed
Graphic
G578572
  1. 4G-korrektioner
  2. Cloud
  3. Robot med antenne
  4. RTK-basestation
En enkelt basestation kan sende korrektioner til flere robotter, men hver robot må kun modtage korrektioner fra 1 basestation, så korrektionerne forbliver ensartede.
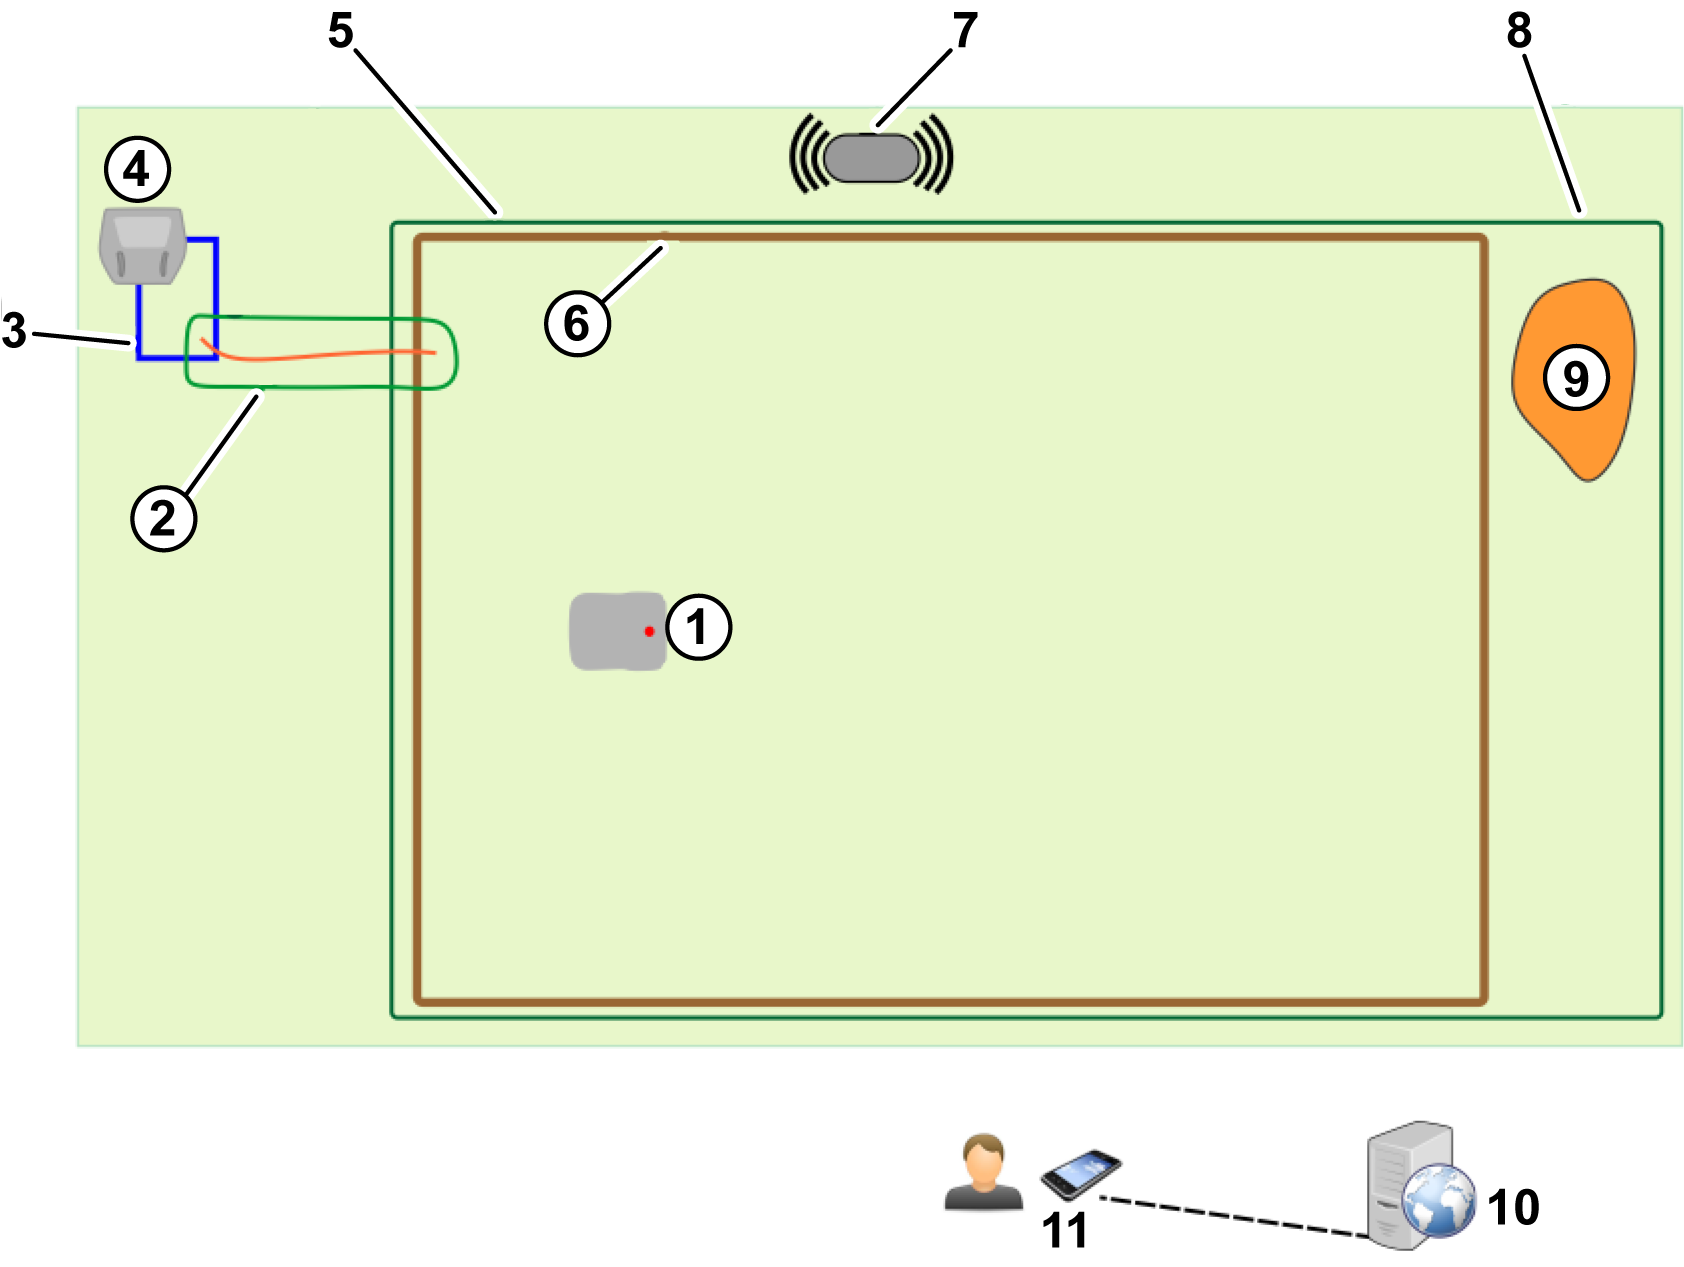
Grundlæggende komponenter i RTK GPS-klippesystemet
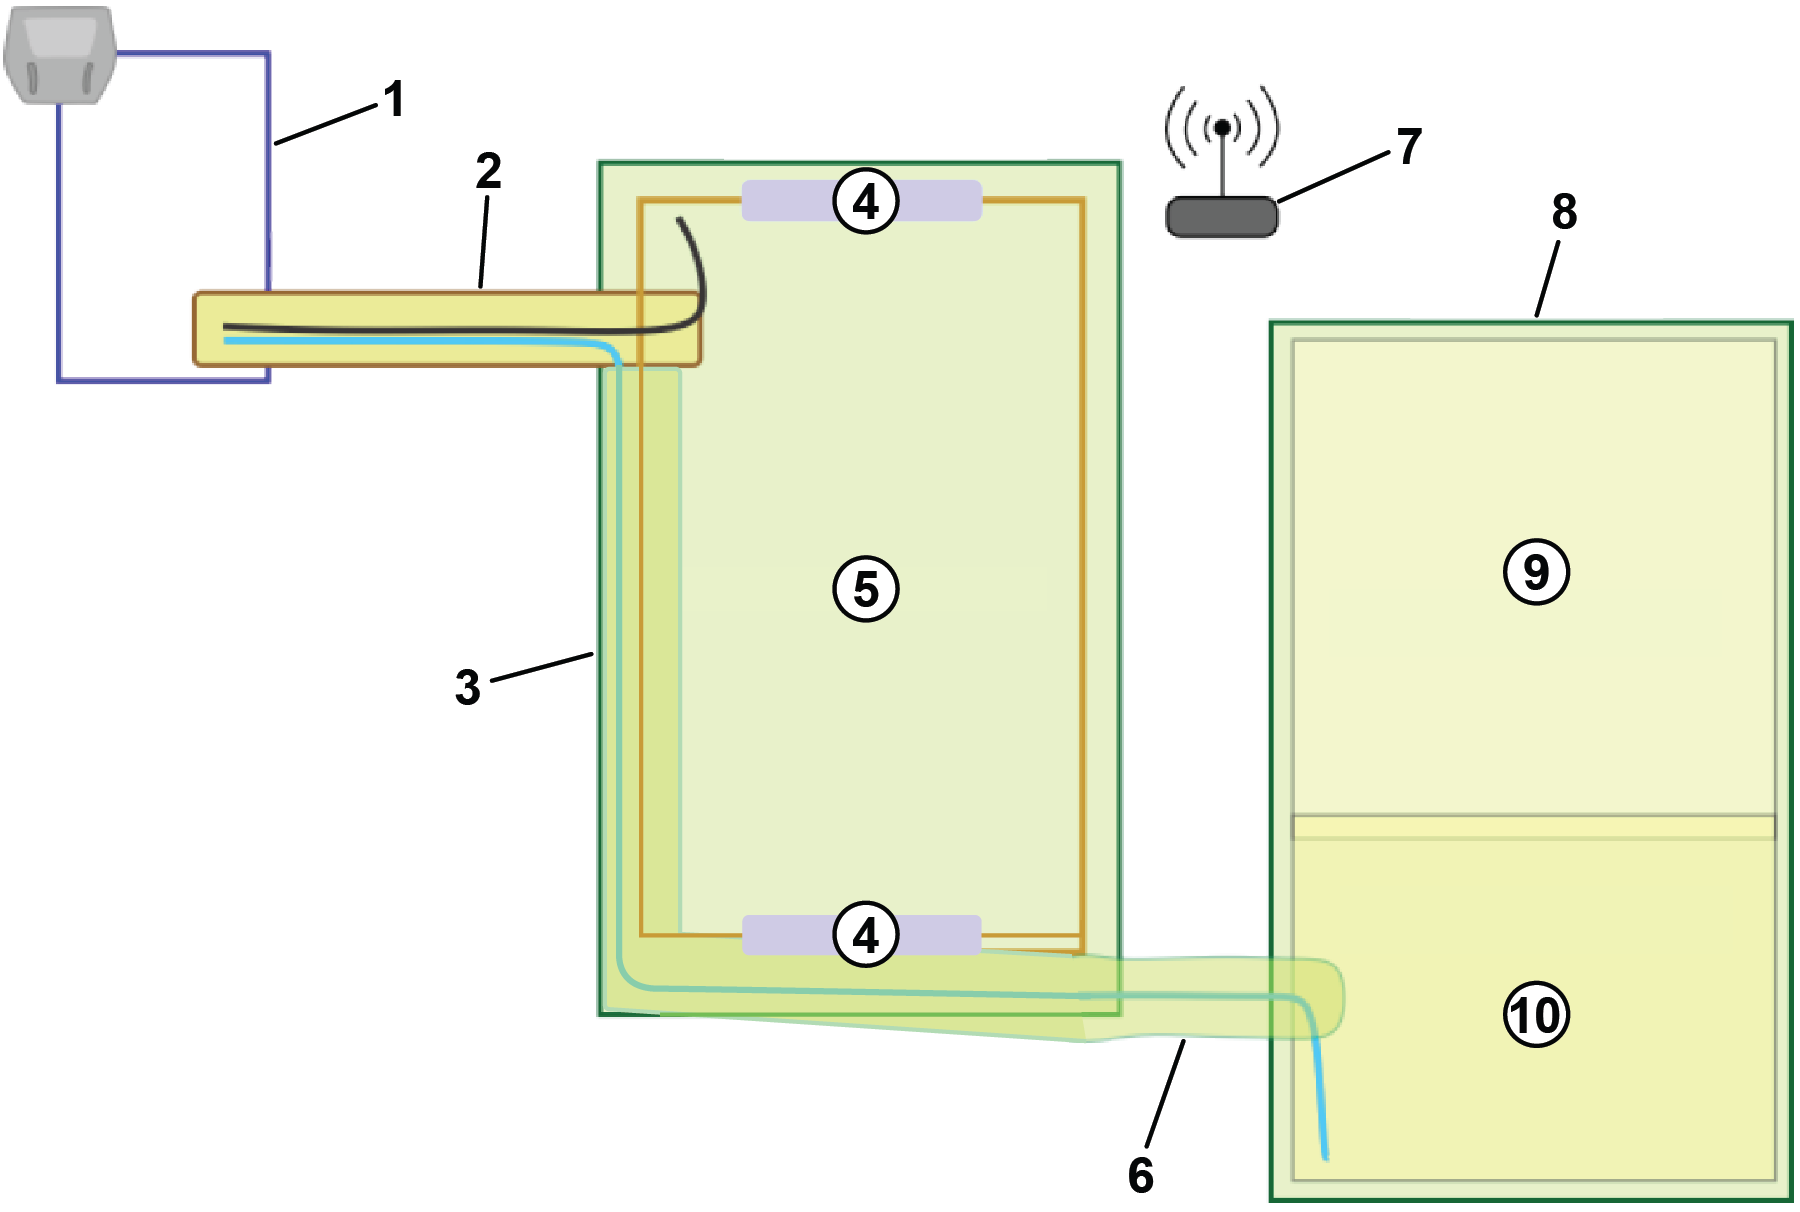
Graphic
G603215
  1. Robot med antenne
  2. Sti med stizone
  3. Løkkeledning
  4. Ladestation
  5. Arbejdsområde
  6. Intern GPS-zone
  7. RTK-basestation
  8. Hele stedet
  9. No-go-zone (eksklusionszone)
  10. Portal på webserver
  11. Bruger
Dette emne beskriver robottens mekaniske egenskaber.
En bruger kan styre robotten direkte ved hjælp af brugergrænsefladen. Når en robot er registreret på portalen, der kører på en webserver:
  • Robotten kan sende oplysninger til denne server, som kan ses af brugeren.
  • Brugeren kan give kommandoer til robotten, vurdere dens ydeevne og justere konfigurationen.

Krav til stedet

GPS-signalkvalitet
Et vigtigt kriterium for at afgøre, om et sted er egnet til en trådløs installation, er kvaliteten af GPS-signalet.
Bemærk: GPS-signalkvaliteten tæt på stedets skel (langs kanten af GPS-arbejdsområdet) skal være 2.
I områder, hvor GPS-signalet er utilstrækkeligt, kan kablede jordlodder bruges som en del af installationen. De kan forbindes med andre arbejdsområder og stationsløkken ved hjælp af stier, der bruges til at navigere.
GPS-signalkvaliteten afhænger af variabler som vejrforhold, satellitkonstellationer og forholdene på banen. Det er vigtigt at tage højde for dette, når du vurderer stedet.
Udsigt til åben himmel
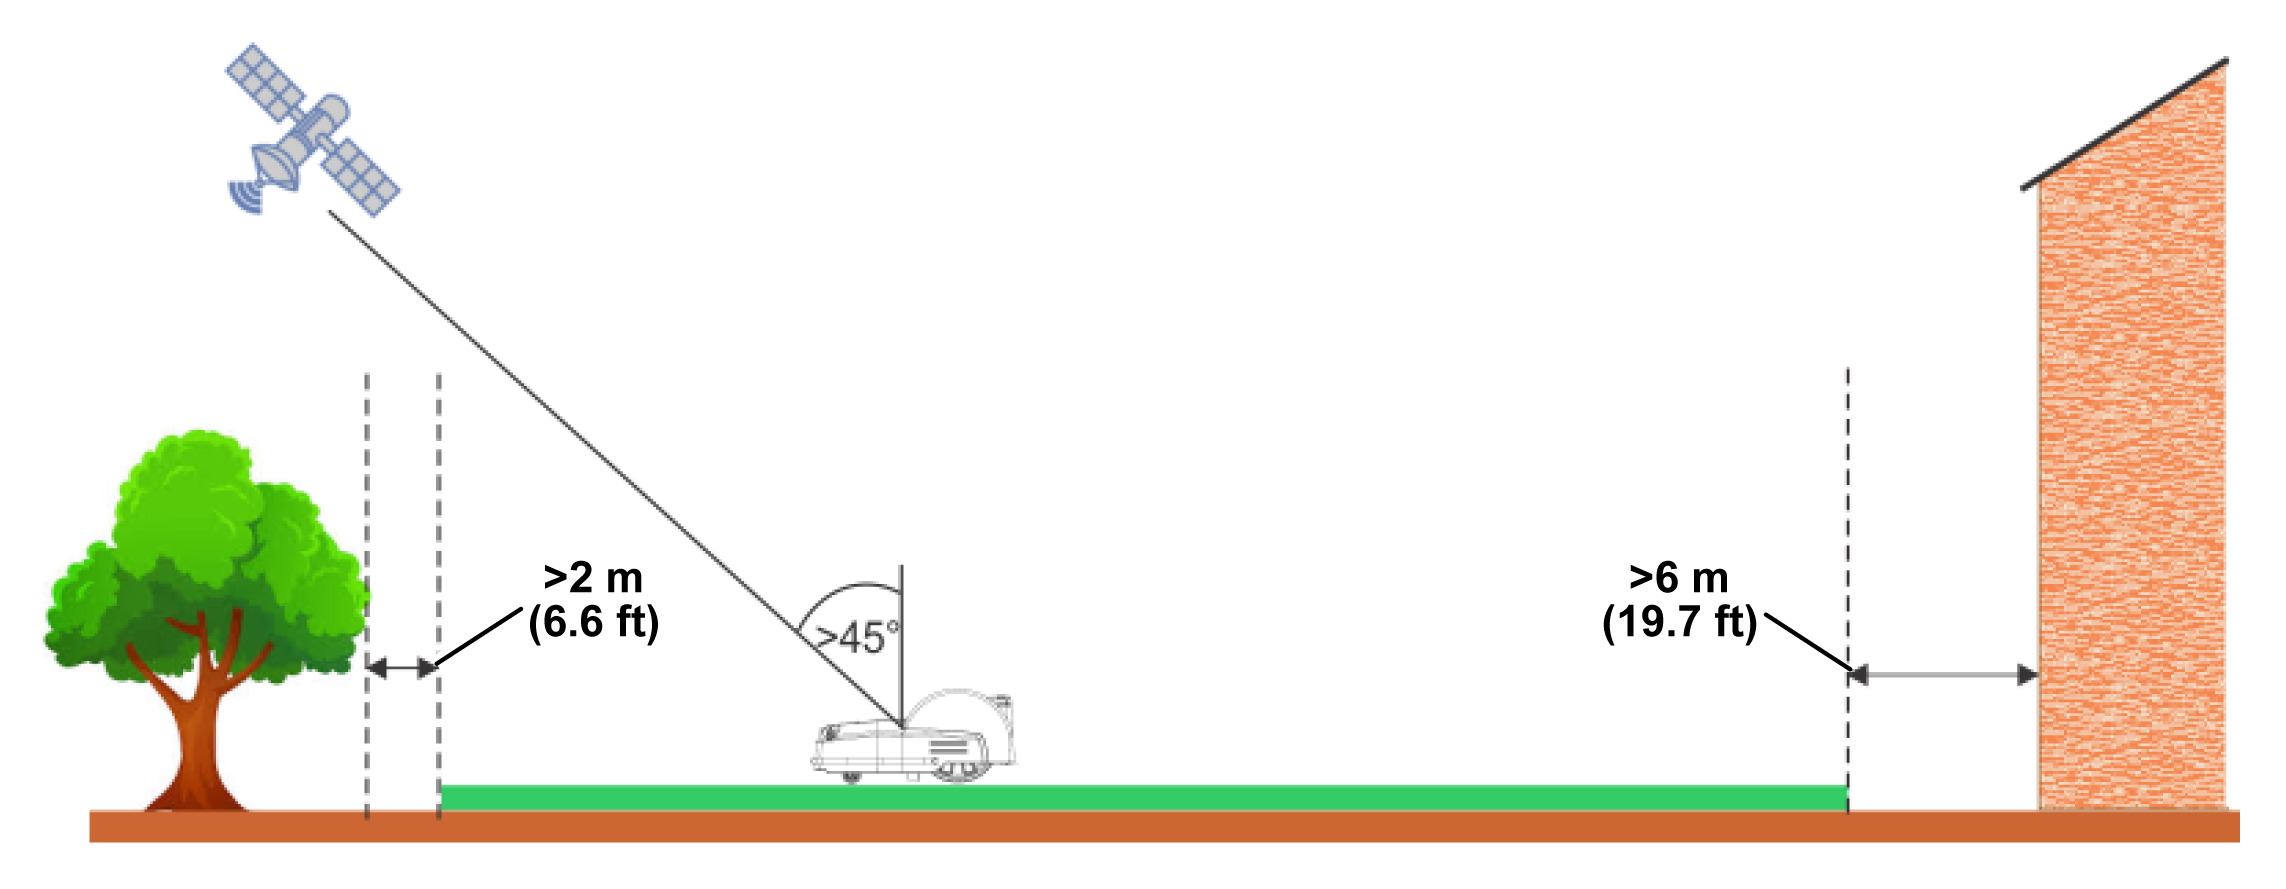
Bemærk: Det er vigtigt for en 4G RTK-installation, at der er en åbent udsyn til himmelen på hele stedet for robotterne og RTK-basestationen.
Træer og bygninger kan reducere signalniveauet. Det er vigtigt at huske på, at om vinteren, når træerne er nøgne, kan du opnå et signalniveau, der er højere end om sommeren, når der er blade på træerne, og når robotten skal arbejde.
Kritiske afstande til bygninger og træer er vist i følgende figur.
Graphic
G578585
Skråninger
Den maksimale hældning, der er tilladt ved GPS-skellet, er 30 % (17 °) eller 45 % (24 °) for hældningsmodeller (S).
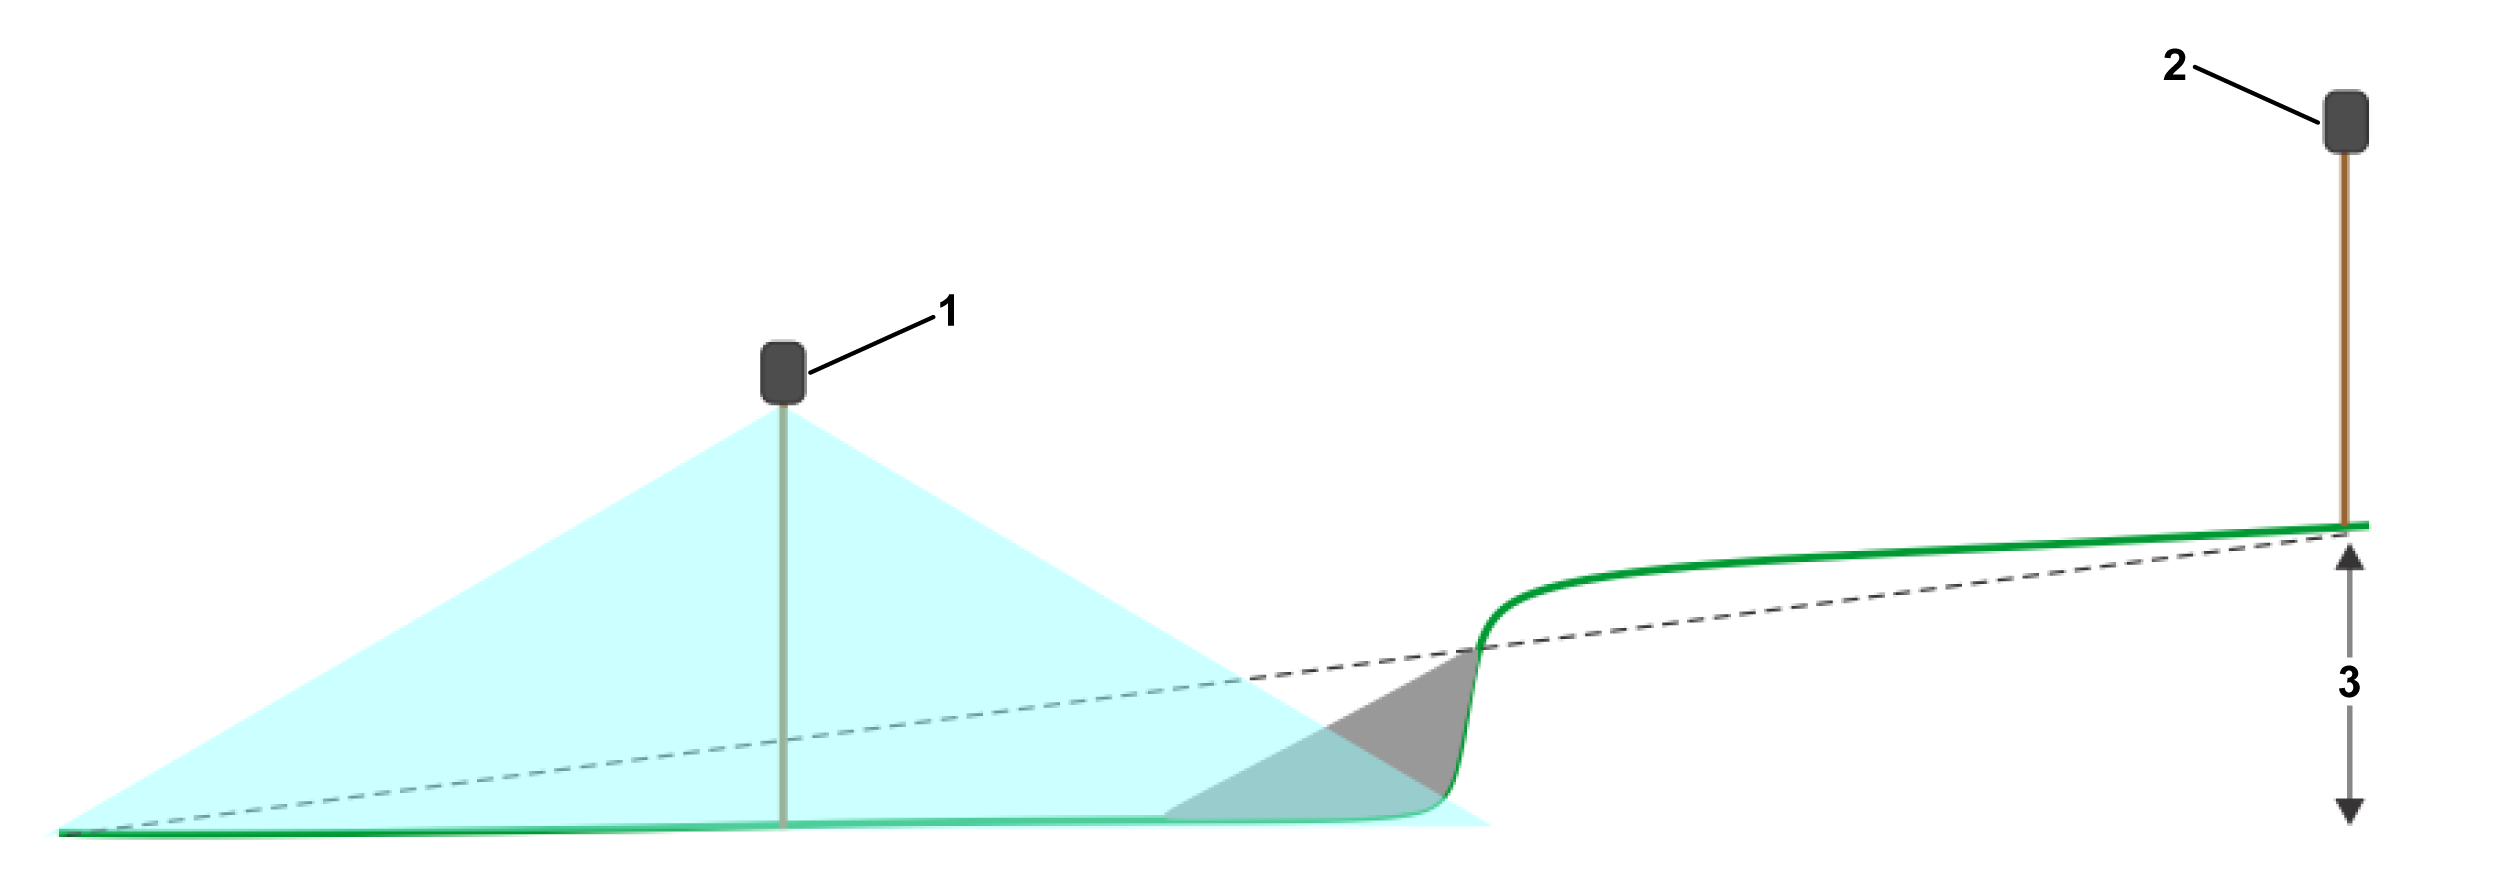
Hvis RTK-datakorrektionerne overføres ved hjælp af Wi-Fi, kan korte og stejle skråninger forårsage problemer. Disse kan forårsage en skygge, som skjuler satellitsignalerne. I sådanne situationer kan en Wi-Fi-forstærker eller 4G bruges.
Graphic
G578586
  1. Wi-fi-forstærker
  2. RTK-basestation
  3. Maksimum: 3 m
Afstand fra farlige elementer
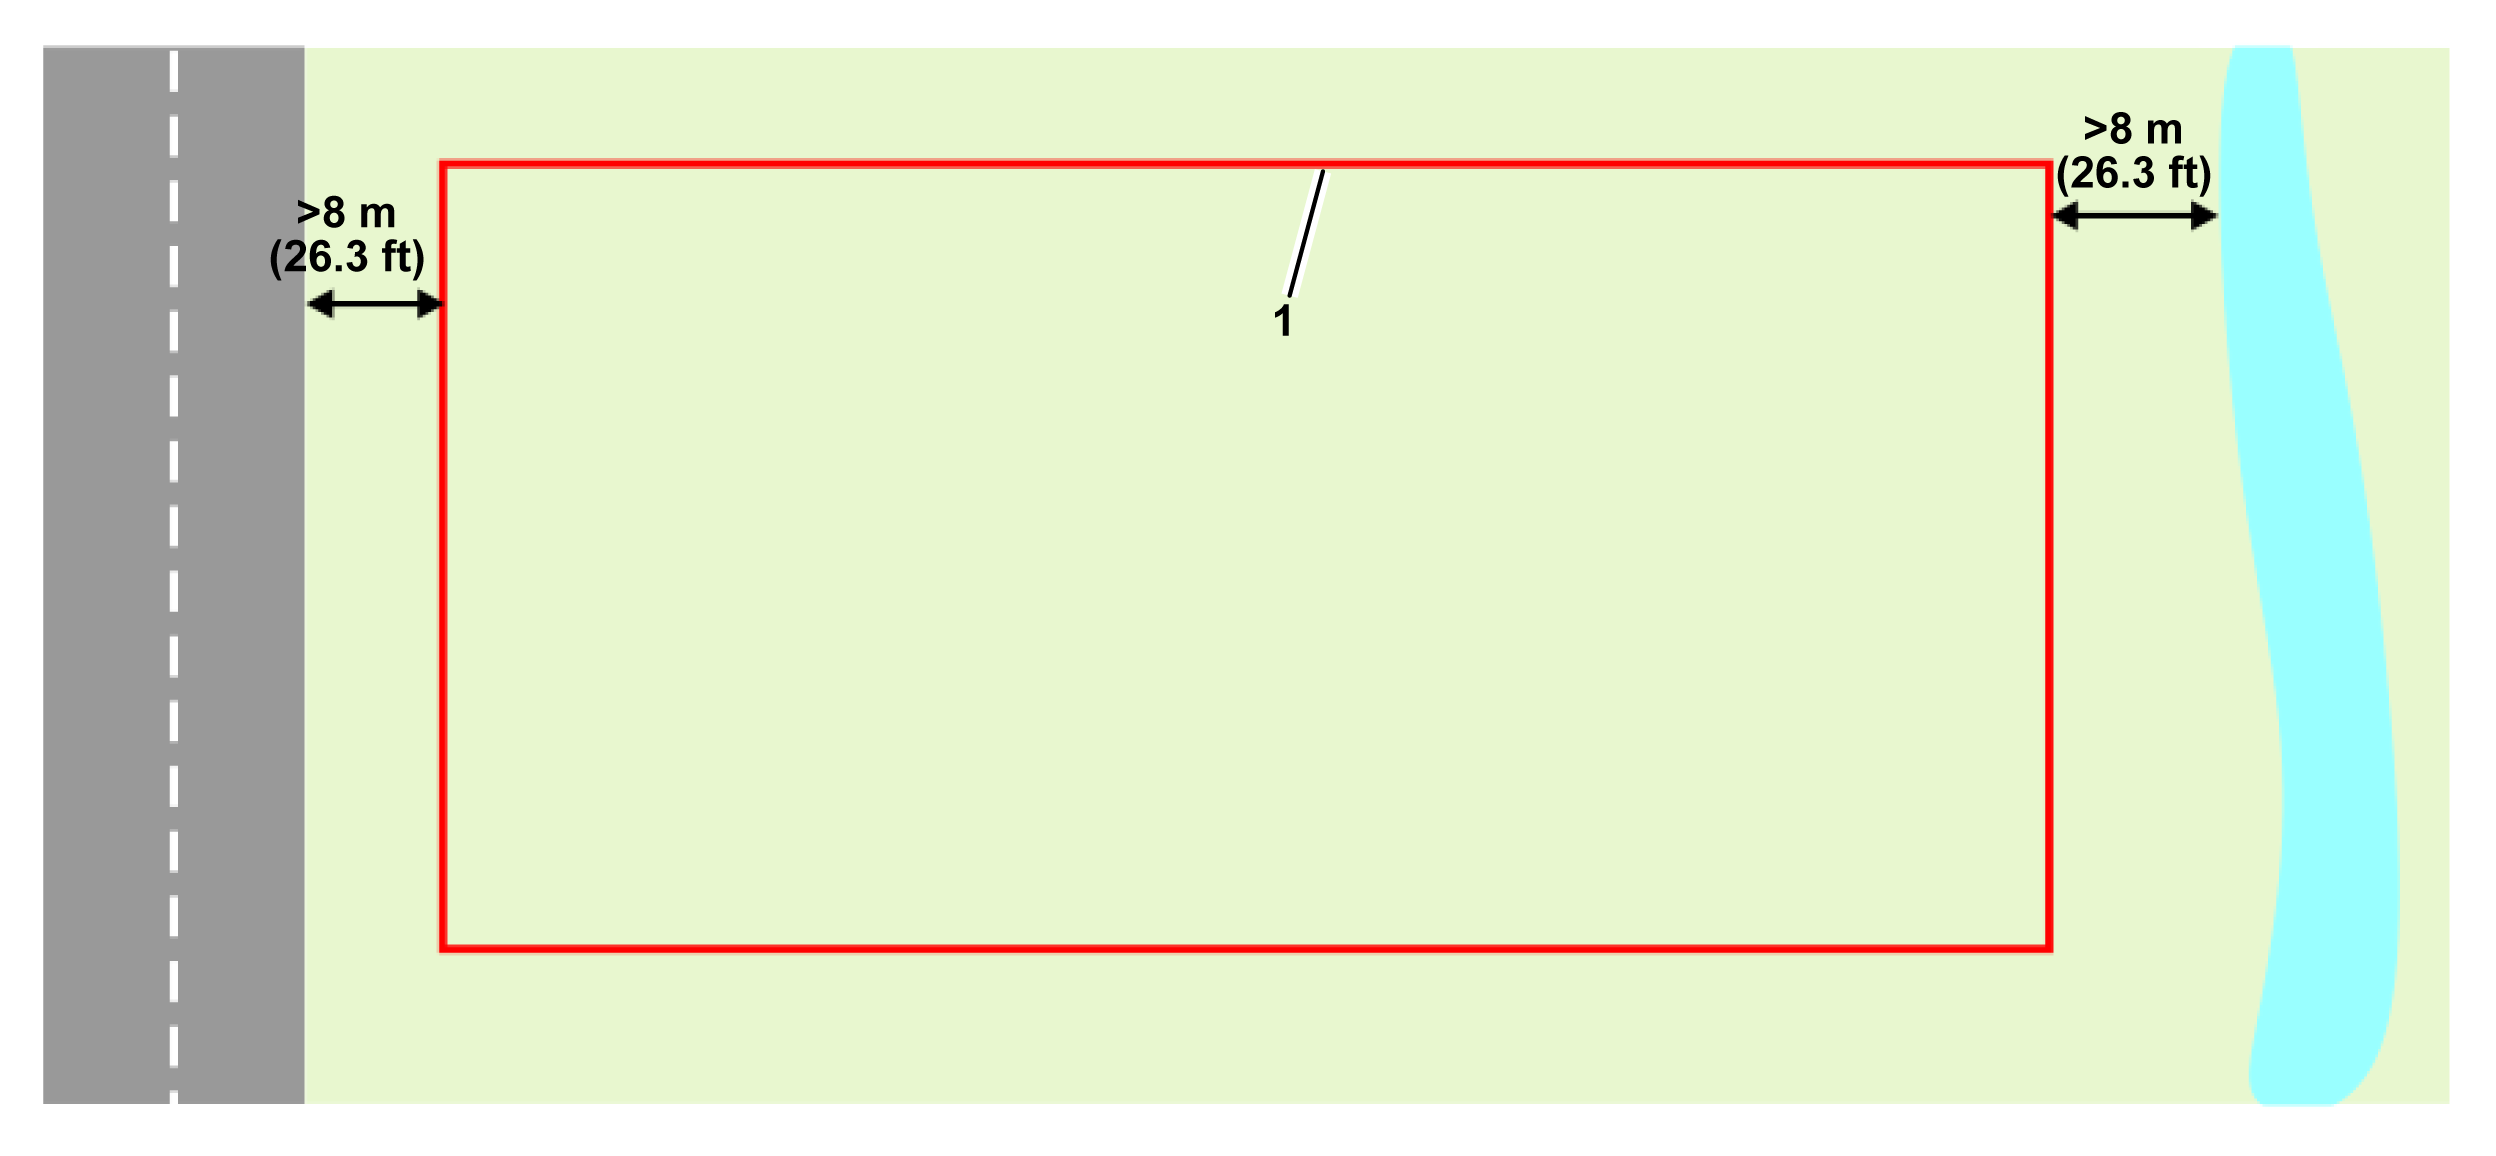
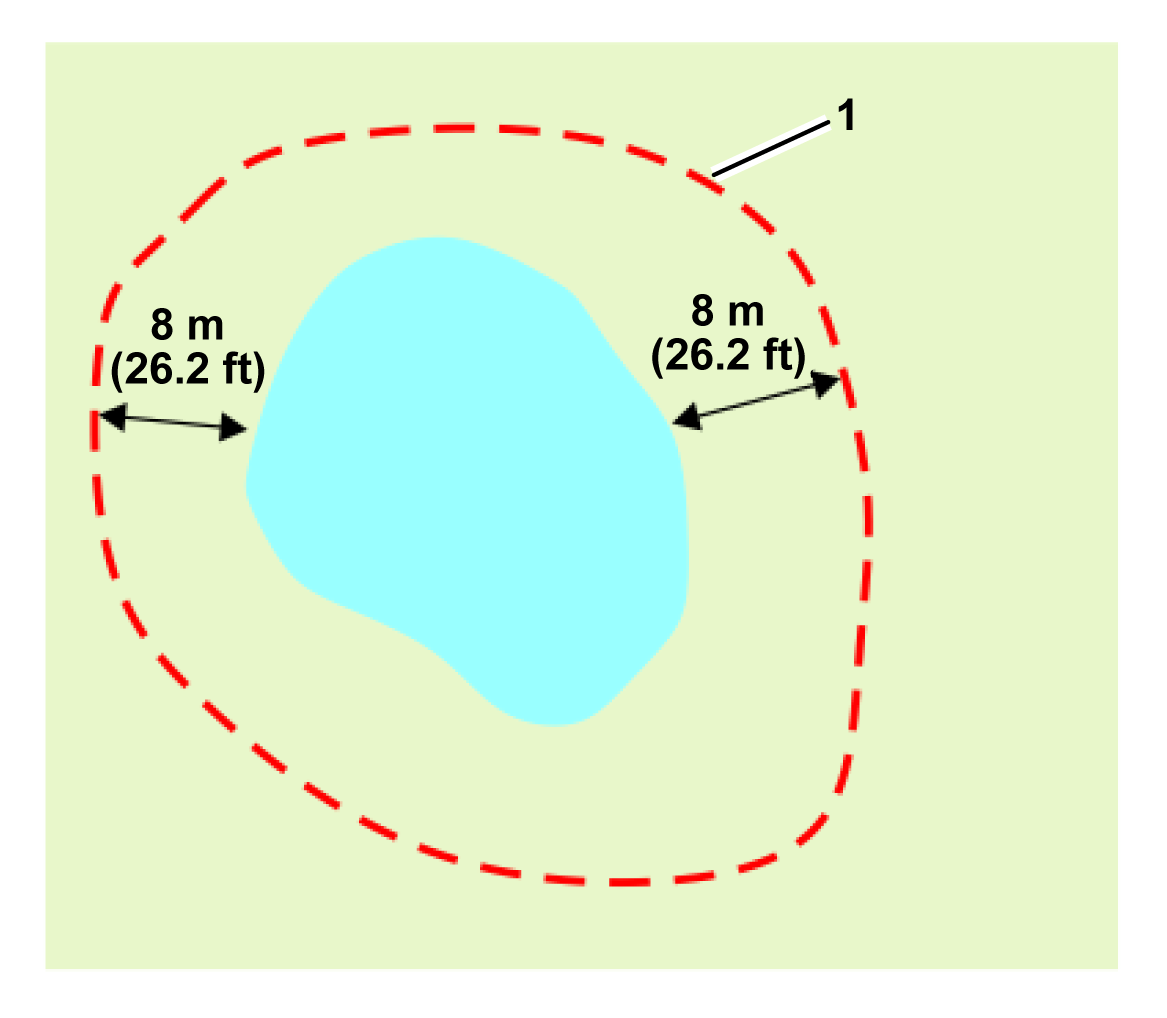
Hvis afstanden mellem et farligt område og arbejdsområdets skel i følgende figur er mindre end 8 m, skal der installeres en fysisk barriere, der er mindst 15 cm høj.
Farlige områder omfatter veje og vand.
Graphic
G578587
  1. Skel for GPS-sikkerhedszone
Form og størrelse
Stedets form og størrelse er mindre vigtigt end kompleksiteten af arbejdsområdet på stedet. Beregningen af GPS-ruten afhænger af det samlede arbejdsområde, dets form, og om det indeholder komplekse karakteristika som smalle passager, forhindringer og no-go-zoner. Store og komplekse steder kan administreres ved brug af flere arbejdsområder.

Krav til GPS-signal

Problemer i installationen kan betyde, at robotten ikke modtager et GPS-signal med tilstrækkeligt høj kvalitet. De nødvendige signalniveauer til forskellige operationer er angivet i de følgende afsnit sammen med de handlinger, som robotten udfører, når signalet er for lavt til den påkrævede operation.
Signalkvalitetsniveauer kan ses i appen via knappen Technician's menu (teknikerens menu) > Sensors data (sensordata) > GPS.
Skelregistrering via fjernbetjening
Påkrævet signalniveau: =>2.
Robothandlinger: Ingen
Der vises et ikon i smartphoneappen, som informerer brugeren om, at punktet ikke kan registreres.
Skelbekræftelse
Påkrævet signalniveau: =>2.
Robothandlinger: Efter 10 minutter udsender robotten følgende meddelelse: "Precise position lost. Check connection with reference base station�?. (Præcis position er gået tabt. Kontrollér forbindelsen med referencebasestationen).
GPS-navigation
Denne operation refererer til, at robotten bruger GPS-navigation til at forlade eller vende tilbage til stationen med eller uden no-go-zoner.
Påkrævet signalniveau: =>2.
GPS-signalets kvalitetsniveau skal være =>2.
Robothandlinger:
  • Efter 5 minutter genstarter robotten RTK-modulet.
  • Efter 30 minutter roterer robotten sig selv for bedre at justere antennen med satellitterne.
  • Efter 3 timer udløses der en alarm.
Udgangsstation til mønsterarbejde
Dette refererer til, at robotten forlader stationen langs stationens løkkeledning.
Påkrævet signalniveau: >1,2.
Robothandlinger:
  • Efter 5 minutter genstarter robotten RTK-modulet.
  • Efter 3 timer udløses der en alarm.
Forlad stationens løkkeledning for at begynde at arbejde
Dette refererer til, at robotten forlader stationens løkkeledning og begynder at arbejde i mønstertilstand.
Påkrævet signalniveau: =>2.
Robothandlinger: Efter 10 minutter vender robotten tilbage til stationen ved hjælp af stationens løkkeledning og forsøger at starte missionen igen.

4G RTK GPS-zoner

I mangel af en fysisk perifer ledning defineres arbejdsområder vha. GPS-koordinater.
Graphic
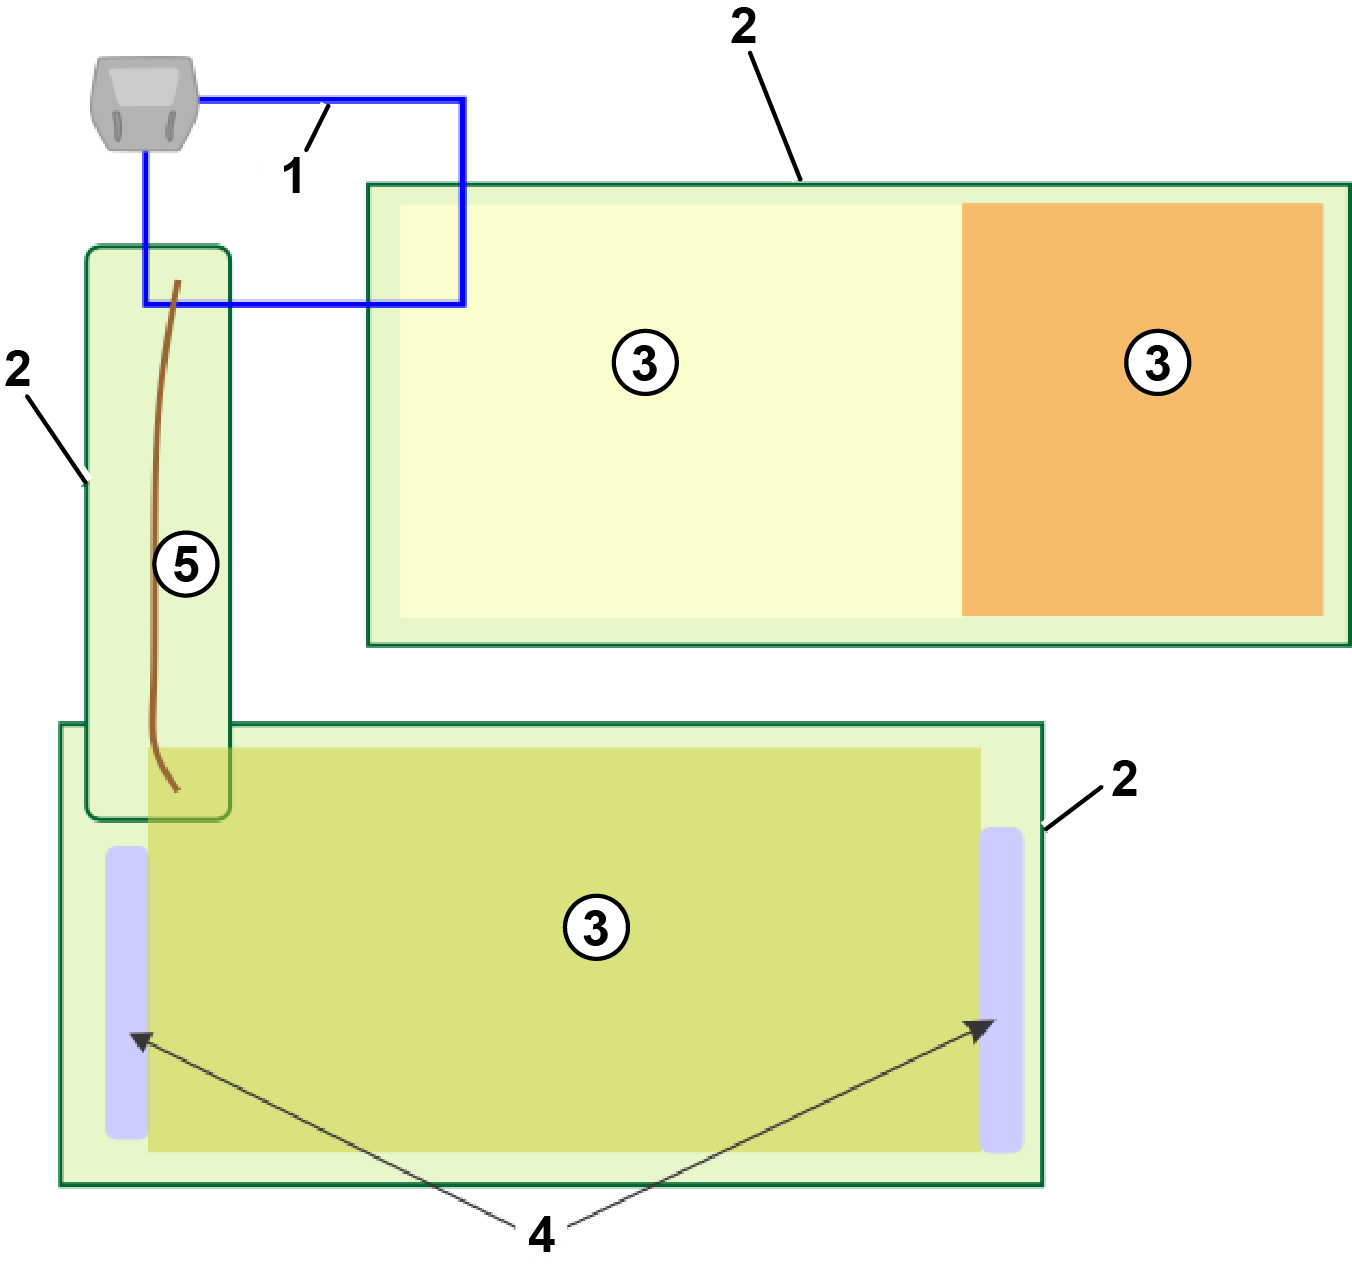
G600656
  1. Løkkeledning
  2. Arbejdsområder. Disse oprettes automatisk omkring stier og omgiver interne GPS-zoner for robotten.
  3. Interne GPS-zoner, hvor robotten kan arbejde på forskellige tidspunkter og under forskellige forhold.
  4. No-go-zoner, hvor robotten er udelukket fra at arbejde.
  5. Sti
Oversigt over stedet
Det område, som robotten arbejder i, defineres af arbejdsområder, der kan bruge enten en perifer ledning eller 4G RTK til at definere skellene. Derudover kan der oprettes interne GPS-zoner, no-go-zoner og stier til at styre klippefrekvens, mønstre eller andet brugerinput.
Stationens løkkeledning
Der skal bruges en kablet stationsløkke for at gøre det muligt for robotten at få adgang til ladestationen.
Arbejdsområdet
Dette definerer den ydre indhyllingskurve af robottens arbejdsområde. Det er yderst vigtigt, at robotten ikke bevæger sig uden for denne zone.
  • Mindst 1 zone skal konfigureres og udpeges som arbejdsområde.
  • Et arbejdsområde kan bruges til at afgrænse en intern GPS-zone.
  • Arbejdsområdet defineres ved hjælp af en skelregistreringsproces. Efter registreringen skal arbejdsområdet bekræftes.
  • Definitionen af arbejdsområdet kan kun udføres af brugere, der har rolle som tekniker. Brugerroller er indstillet på webportalen.
  • De konfigurationsparametre, der bruges til at definere arbejdsområdet, registreres. Enhver ændring af disse parametre kræver verifikation og bekræftelse.
  • Hvis der registreres ændringer i parametrene (f.eks. hvis RTK-basestationens position er ændret), eller hvis forbindelsen til basestationen afbrydes, stopper robottens drift.
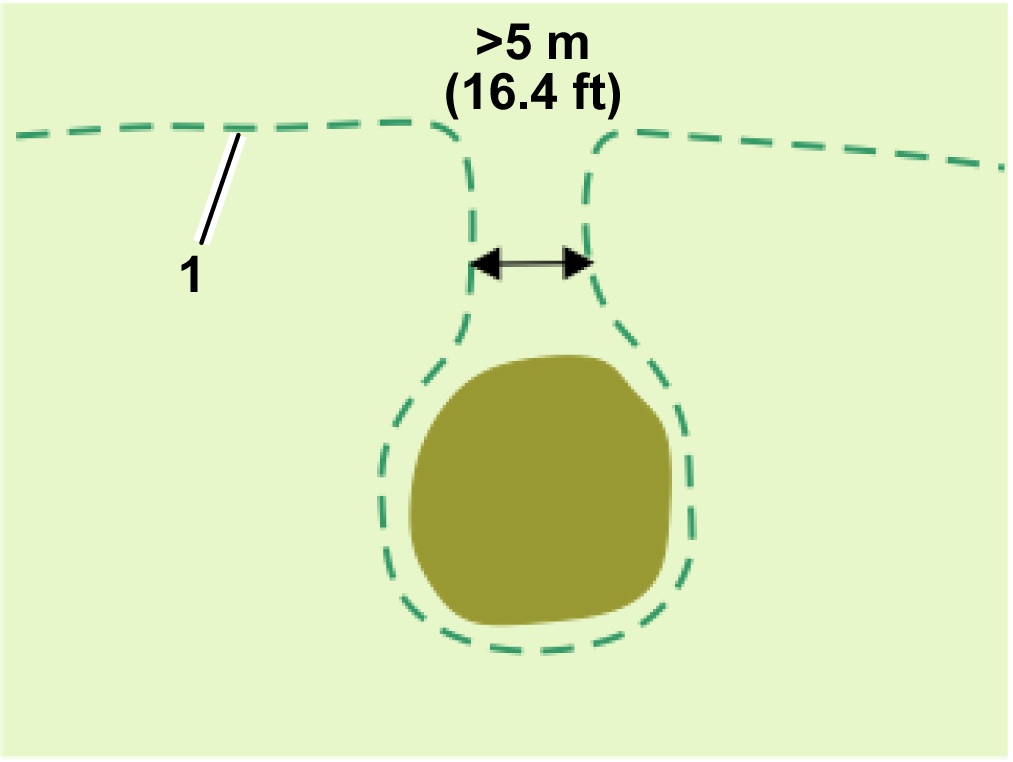
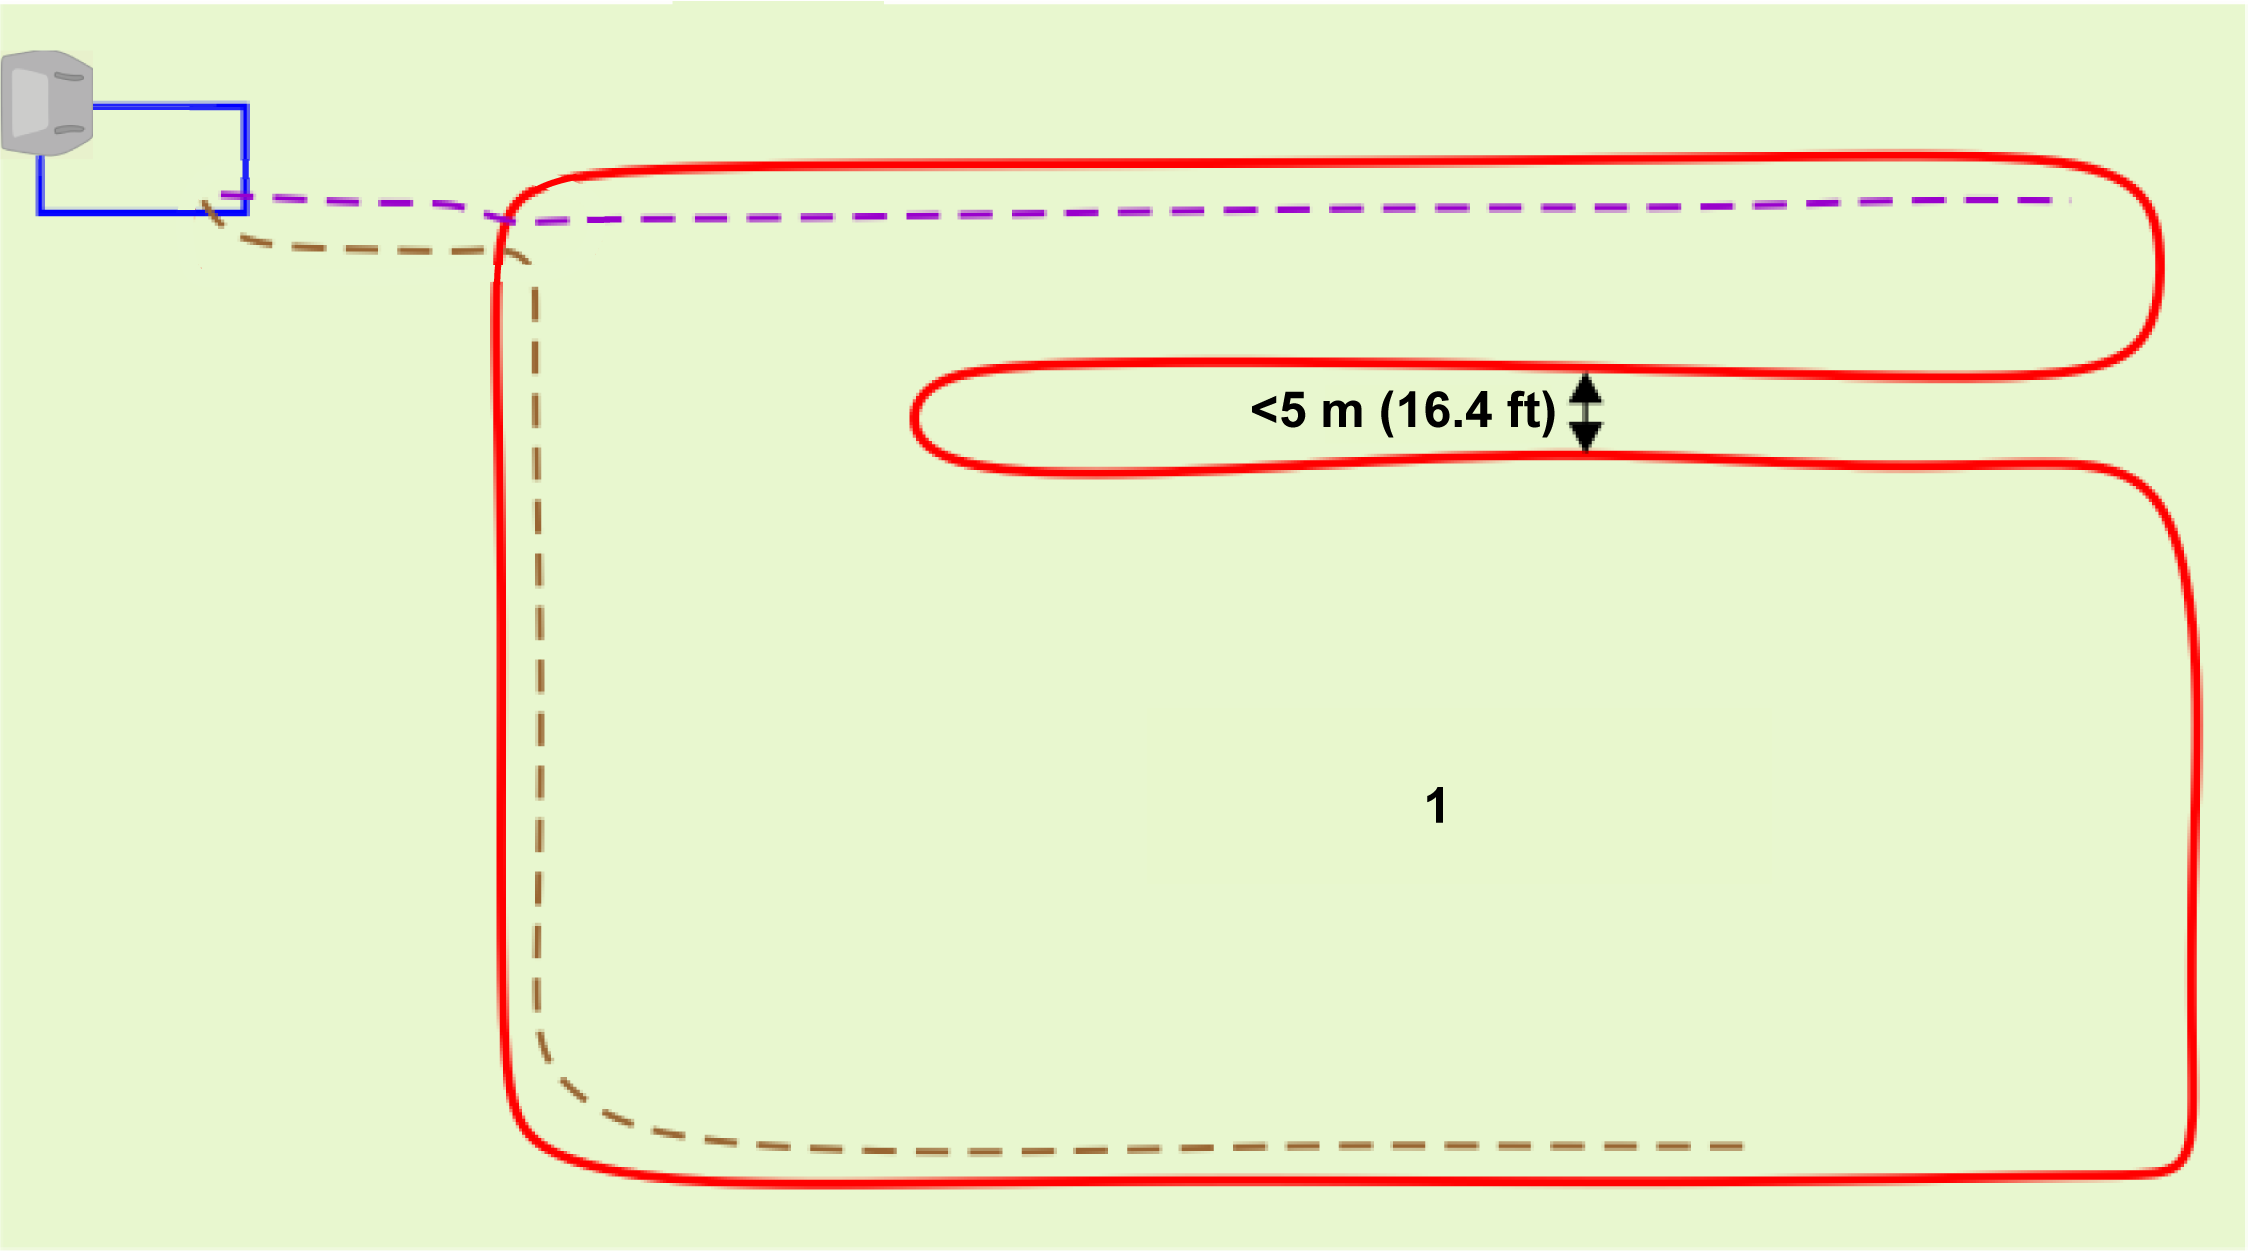
  • Hvis et enkelt område indeholder en smal passage mellem kanterne af arbejdsområdet, skal passagen være mindst 5 m bred.
    Graphic
    G580699
    1. Arbejdsområdeskel
Interne GPS-zoner
  • Et hvilket som helst antal interne GPS-zoner kan defineres for at optimere robottens drift ved at definere de områder, hvor robotten arbejder på bestemte tidspunkter og med bestemte frekvenser.
  • Alle disse interne zoner skal oprettes inden i det overordnede arbejdsområde.
  • De behøver ikke at blive defineret af en skelregistreringsproces. De kan defineres og redigeres på webportalen eller i appen af enhver type bruger, der har adgang til robotten.
  • Skærehøjden i de forskellige interne GPS-zoner er den samme som i det omgivende arbejdsområde.
No-go-zoner (eksklusionszoner)
No-go-zoner (eksklusionszoner) er områder, normalt omkring forhindringer, som robotten er udelukket fra.
  • No-go-zoner skal defineres ved en skelregistreringsproces.
  • De kan kun defineres eller ændres af brugere, der har brugerrolle som tekniker.
  • No-go-zoneskel skal bekræftes.
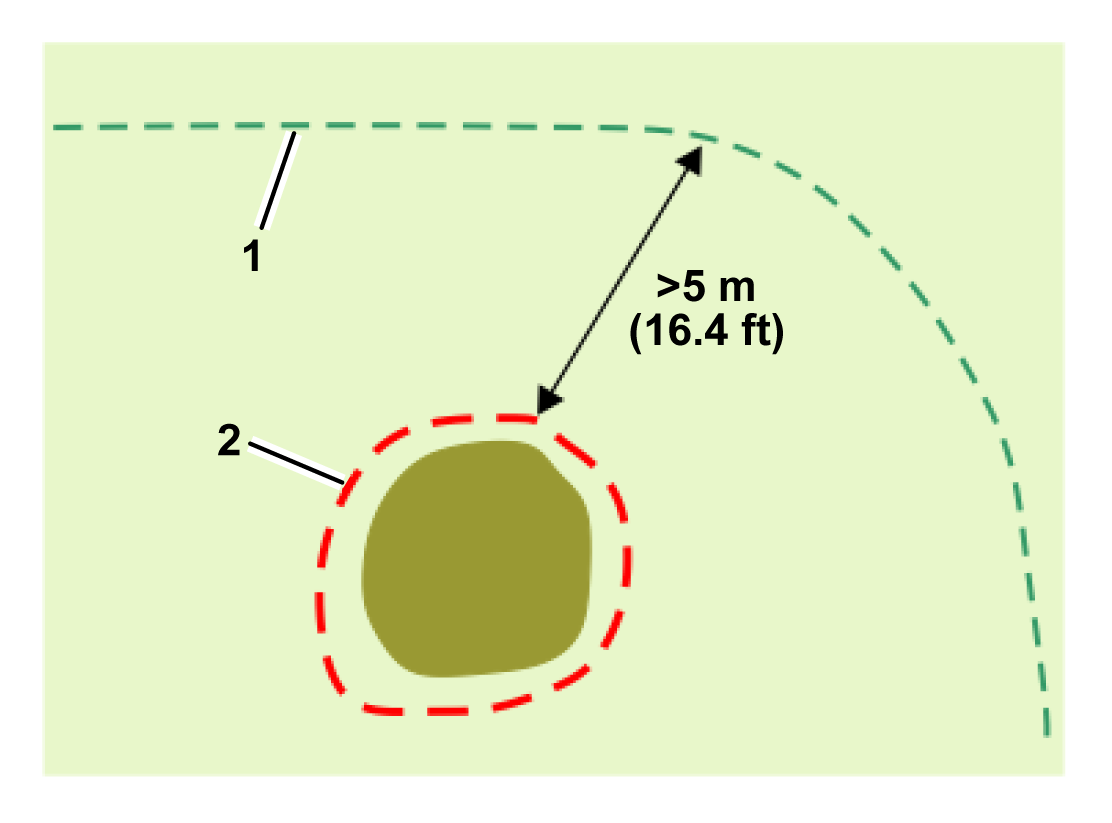
  • No-go-zoner skal være mindst 5 m fra kanten af arbejdsområdet og fra andre no-go-zoner.
  • No-go-zoner skal være mindst 1 m brede i alle retninger.
  • Lange no-go-zoner skal være mindst 5 m brede.
Stier
Stier er et nyttigt og effektivt middel til at forbinde separate arbejdsområder. Disse arbejdsområder kan være kablede jordlodder eller 4G RTK-zoner. Antallet af områder, der kan forbindes med stier, er ubegrænset.
  • En sti afgrænses automatisk af et arbejdsområde, efter at stien er oprettet.
  • Stier kan placeres uden for andre arbejdsområder.
  • De kan kun defineres eller ændres af brugere, der har brugerrolle som tekniker.
  • Stier skal registreres ved hjælp af punktregistreringsprocessen.
  • Stiskel skal bekræftes.
  • Stier kan have forskellige bredder.
  • Stier kan have forgreninger. Når disse er korrekt forbundet til hovedledningsstien, markeres de med en blå prik.
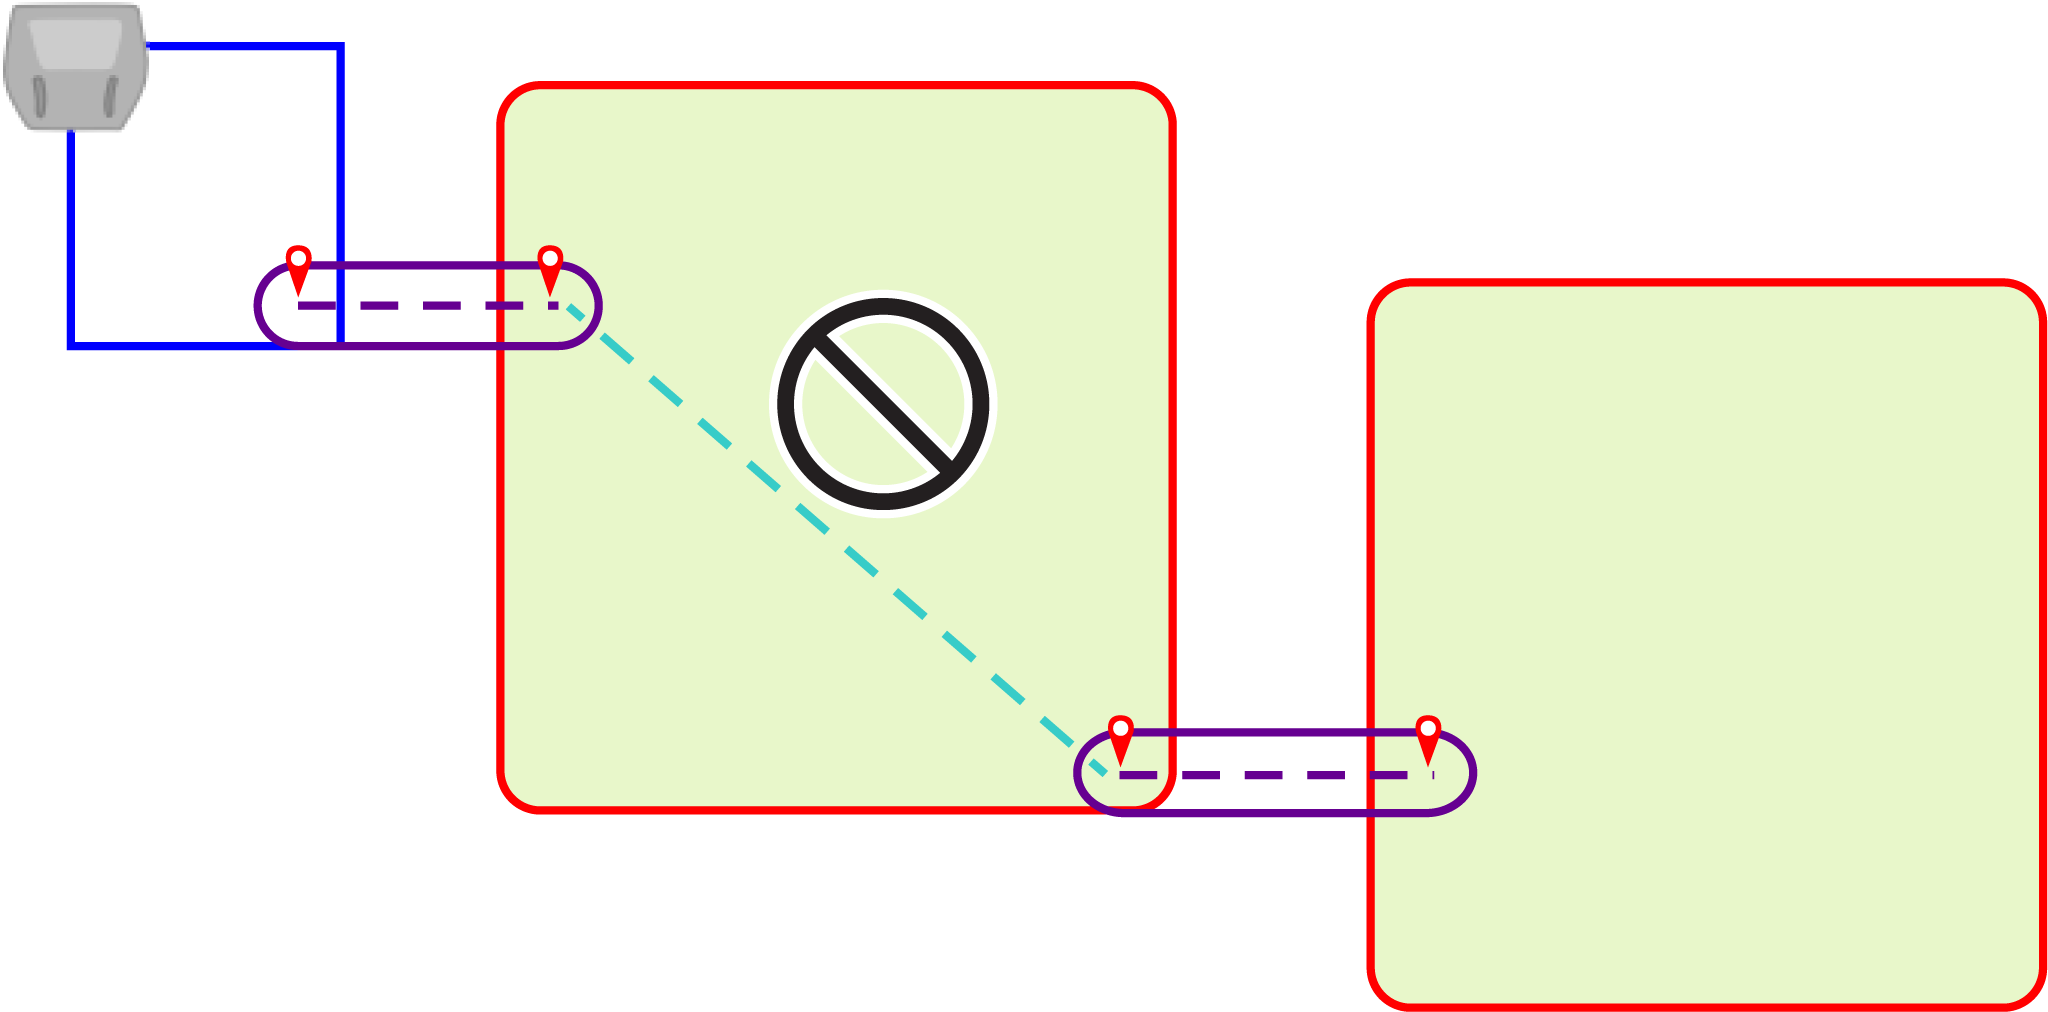
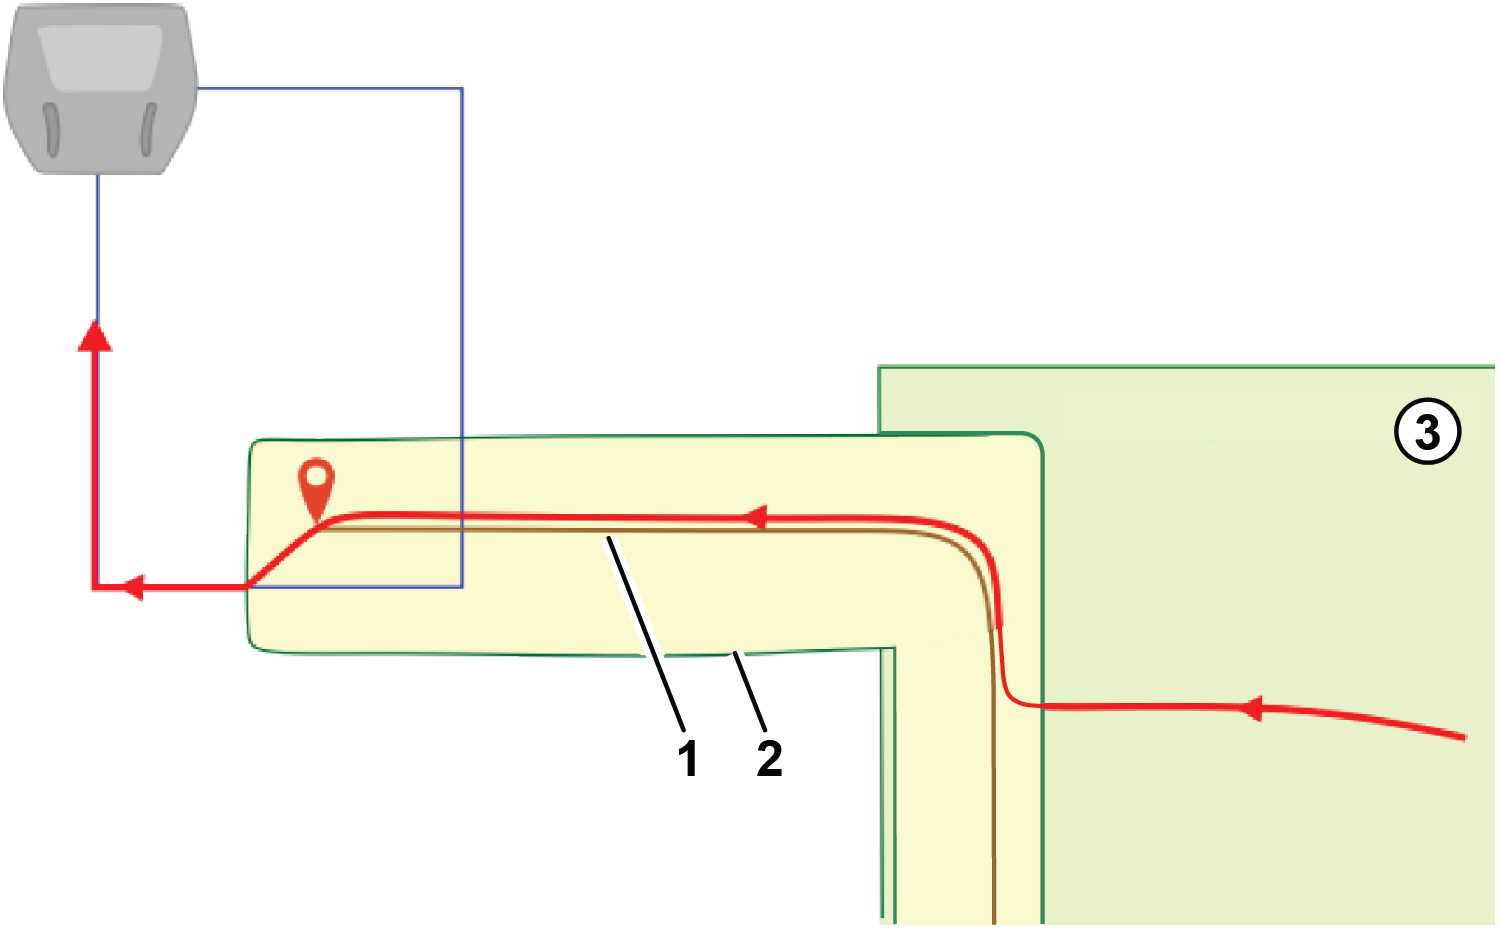
  • Hvis du bruger stier, skal en af stierne starte ved stationsløkken, og hele stiens bredde skal krydse løkkeledningen.
Kablede jordlodder
Kablede jordlodder kan bruges til de områder, hvor GPS-signalkvaliteten er utilstrækkelig til, at en 4G RTK-zone kan defineres.

Station og løkke

Der skal installeres mindst én løkkeledning rundt om stationen for at gøre det muligt for robotten at forlade og vende tilbage til stationen. Et arbejdsområde eller en sti skal krydse stationens løkkeledning. Selvom installationen kan omfatte flere arbejdsområder eller stier (eller kablede jordlodder), behøver kun ét/én at krydse stationsløkken, men flere arbejdsområder og stier kan krydse stationsløkken.
Dette afsnit definerer de kritiske dimensioner, der er forbundet med løkken for en 4G RTK-installation.
Krav til stationens placering
Følgende betingelser gælder:
  • GPS-signalniveauet, som robotten registrerer, når den er ved stationen, skal være mindst 1,2.
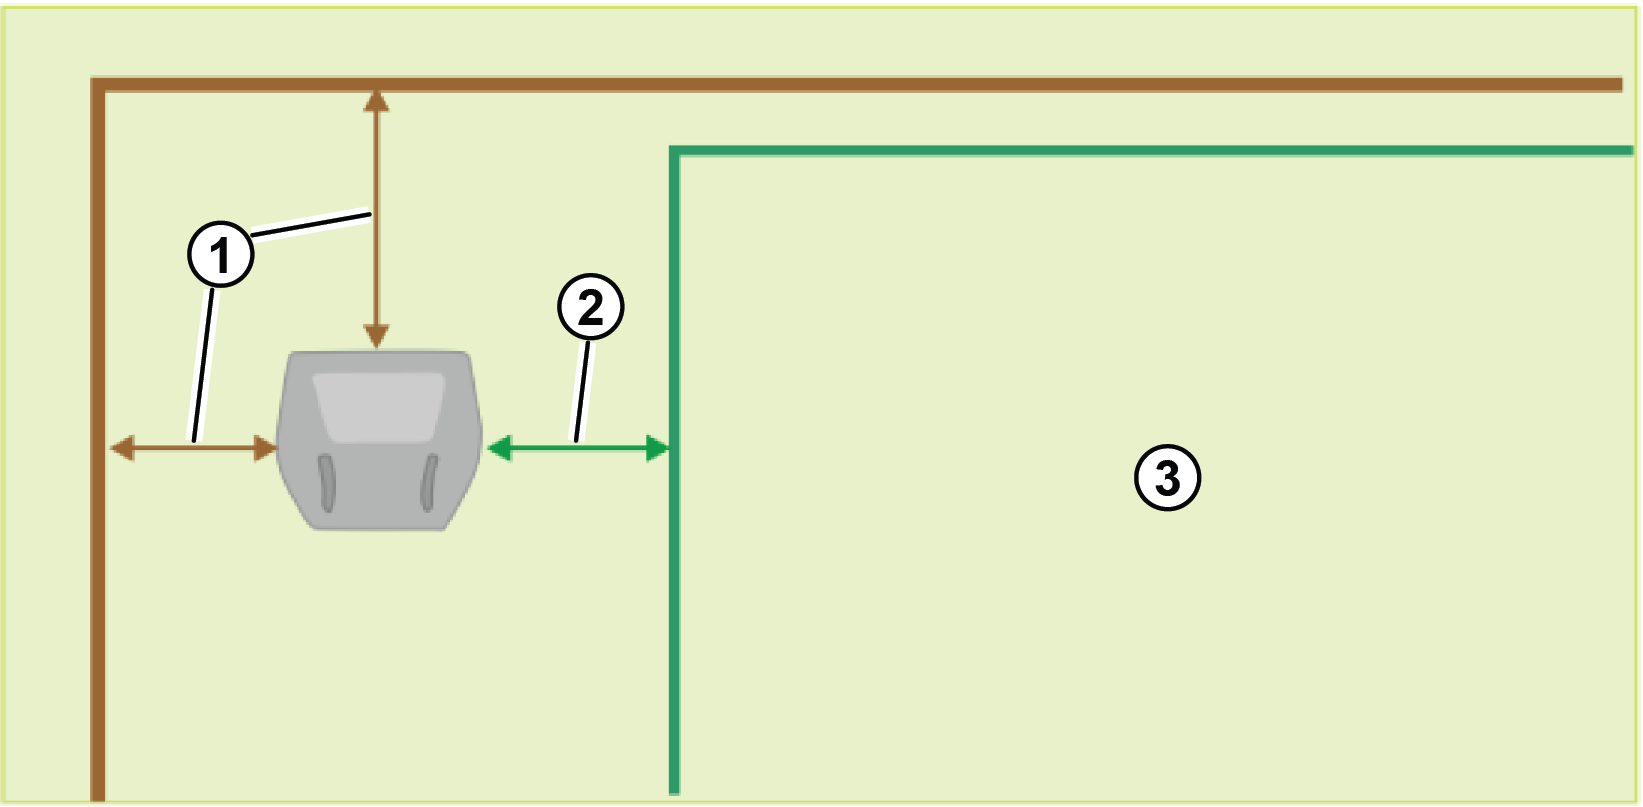
  • Stationen skal være placeret mindst 0,5 m fra enhver forhindring.
  • Stationen skal være placeret mindst 0,5 m fra ethvert arbejdsområdeskel.
Graphic
G600677
  1. Afstand: >0,5 m fra enhver forhindring
  2. Afstand: >0,5 m fra ethvert arbejdsområdeskel
  3. Arbejdsområde
Fuldstændige oplysninger om valg af placering for stationen kan findes i betjeningsvejledningen til ladestationen.
Krav til løkkens dimensioner
Følgende betingelser gælder:
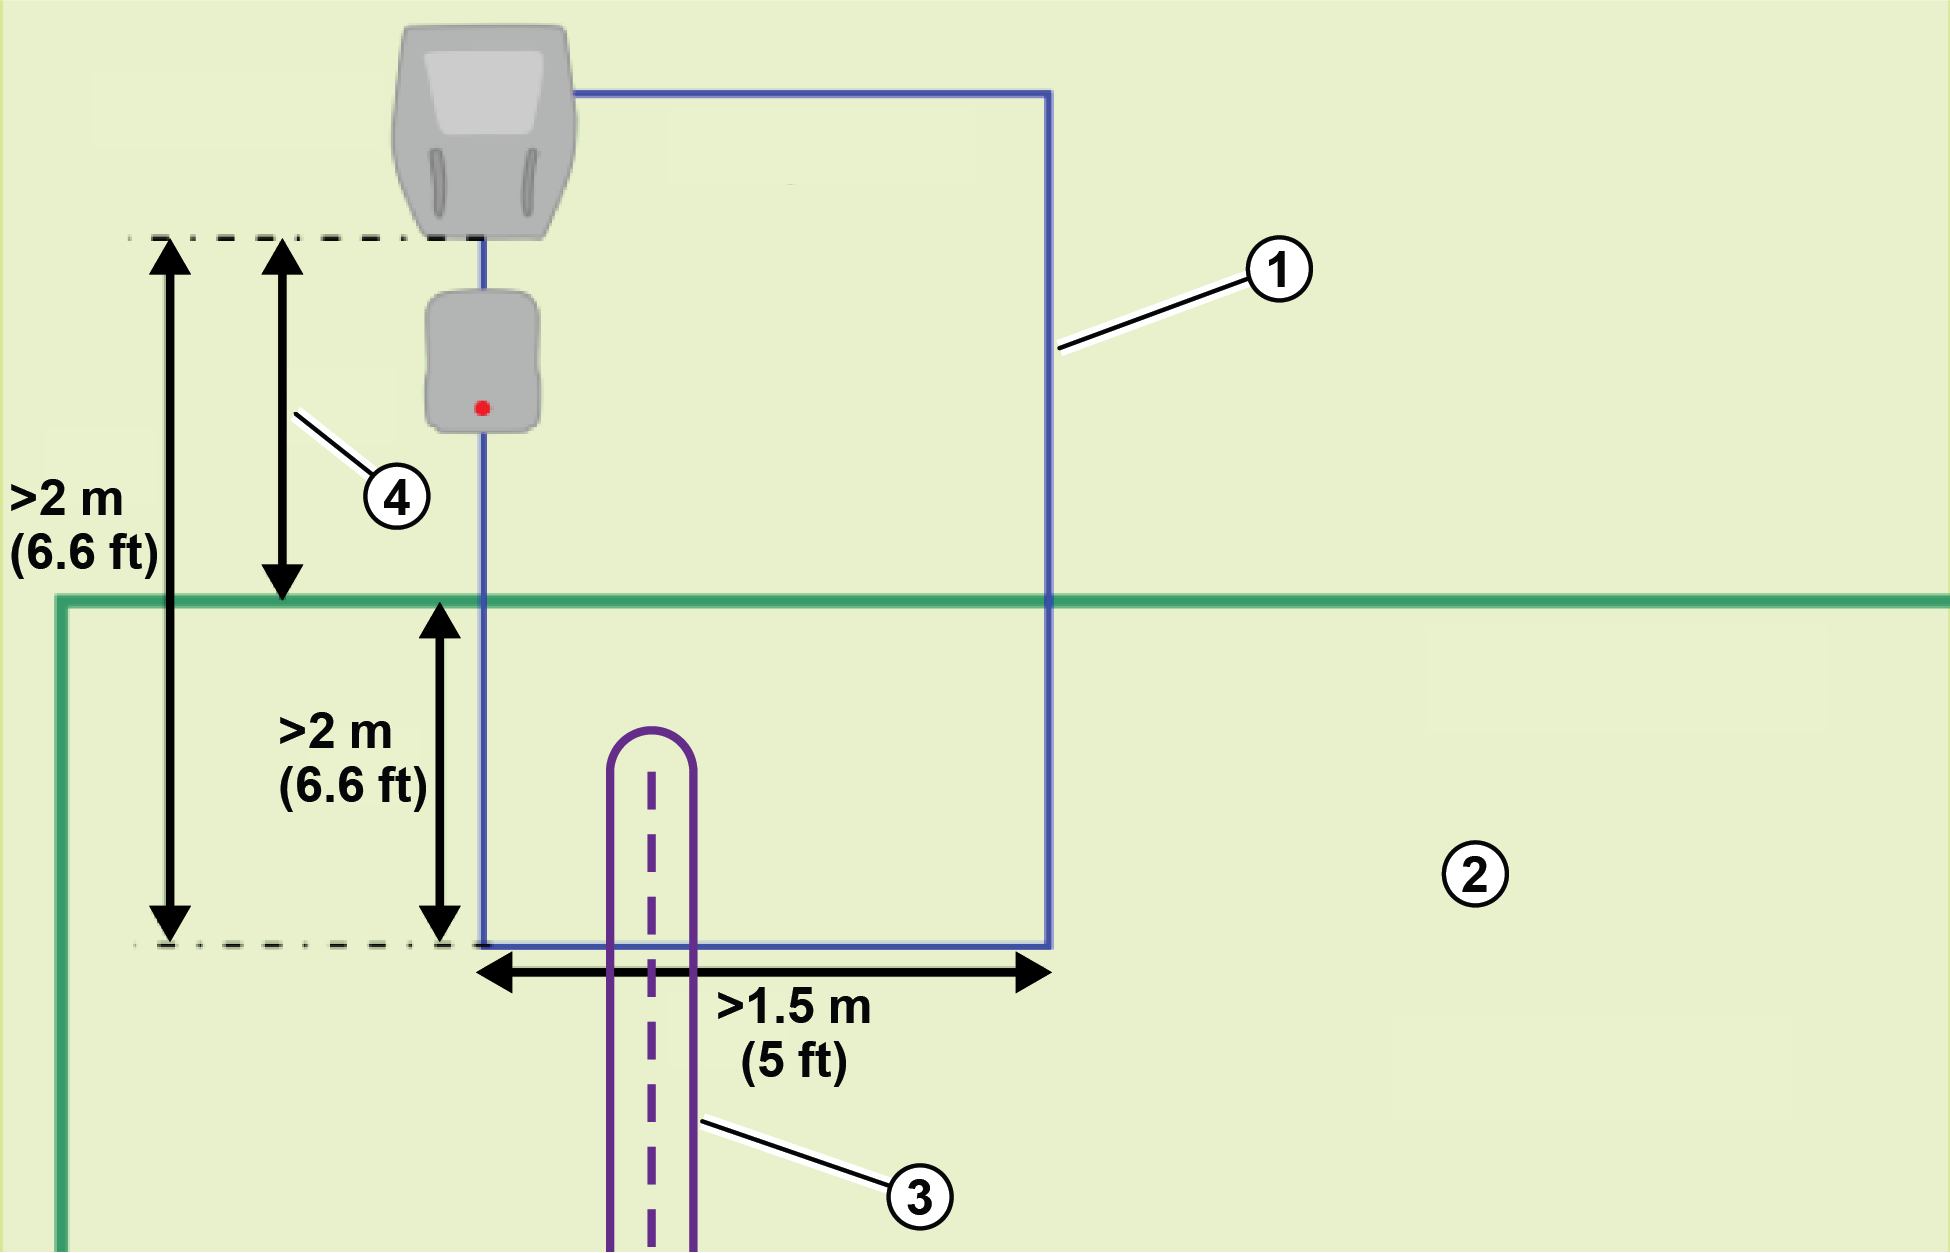
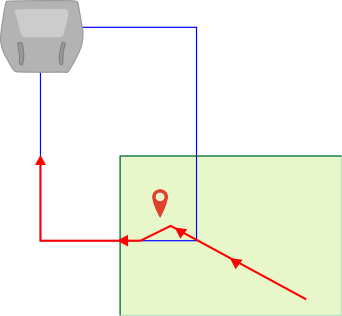
  • Stationsløkken skal krydse arbejdsområdet eller en sti og indstilles som dens tilstødende jordlod.
  • Signalniveauet inden for overlapningsområdet skal være 2.
  • Stationsløkken skal overlappe arbejdsområdet eller stien med mindst 1.5 m i længden.
  • Stationsløkken skal overlappe arbejdsområdet eller stien med mindst 2 m i højden.
  • Længden af den lige ledning på den indgående side skal være mindst 2 m.
  • Ladestationen skal placeres mindst 0,5 m væk fra arbejdsområdet.
  • Der skal defineres en mekanisme, der giver robotten adgang til at vende tilbage til stationsløkken. Dette kan være en sti eller et GPS-returpunkt.
Graphic
G600829
  1. Løkkeledning
  2. Arbejdsområde
  3. Sti
  4. Afstand: Ladestationen skal være >0,5 m fra ethvert arbejdsområdeskel
Fuldstændige oplysninger om valg af placering for stationen kan findes i betjeningsvejledningen til ladestationen.

Krav vedrørende stier

Stier er et nyttigt og effektivt middel til at forbinde separate arbejdsområder. Disse arbejdsområder kan være kablede jordlodder eller 4G RTK-zoner. Antallet af områder, der kan forbindes med stier, er ubegrænset.
Min. bredde på driftsbane og GPS-signalkrav
Stier har en defineret bredde. Som standard er bredden 3 m. Minimumsværdien er 1,4 m, og den maksimale værdi er 10 m. Når robotten navigerer langs stien, tager den en tilfældig rute mellem starten og slutningen af stien for at reducere risikoen for, at der opstår spor i græsset.
Stier gør det muligt for robotten at navigere langs relativt smalle passager. Når robotten navigerer langs stien, kan klippehovedets maksimale hastighed og funktion konfigureres for at give mulighed for, at zoner kan forbindes med smalle og vanskelige passager.
Et GPS-signalniveau på 2 er påkrævet i det område, hvor stien skal oprettes.
Stier oprettes og registreres på samme måde som arbejdsområder.
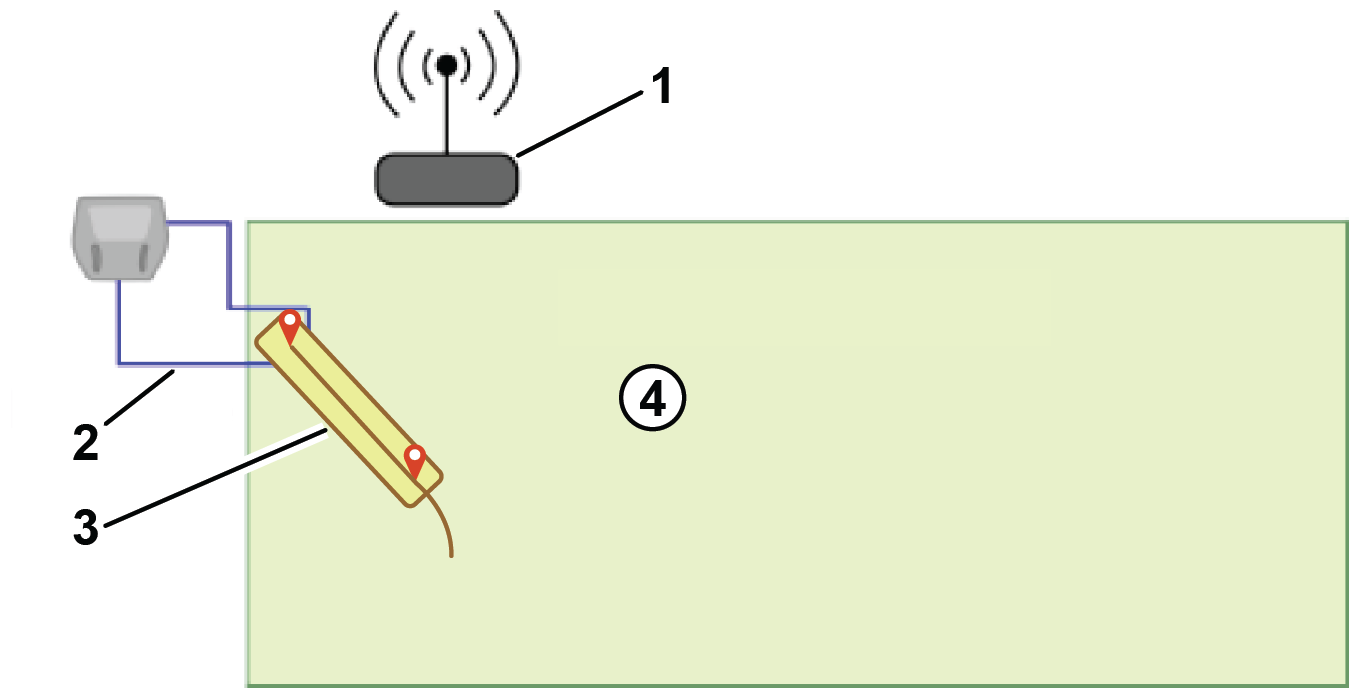
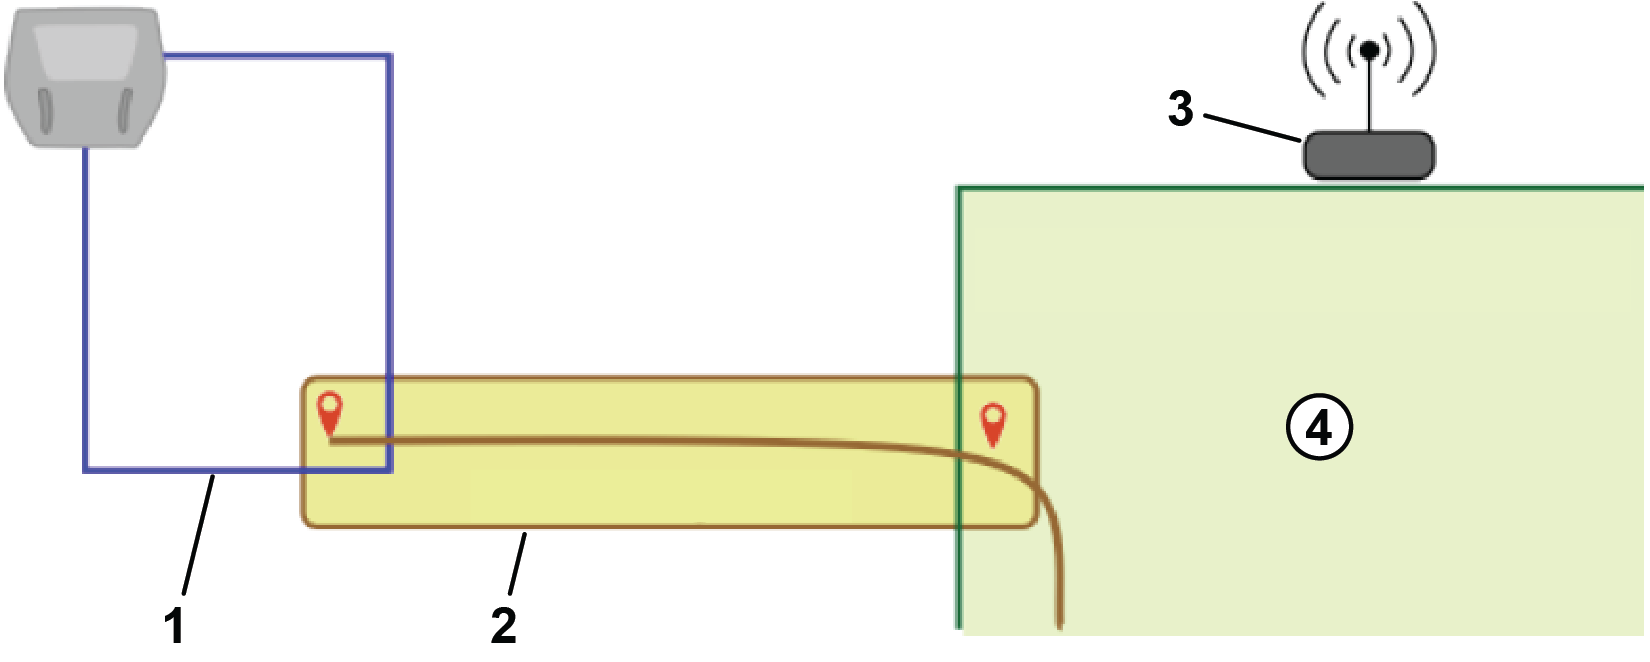
Stier skal overlappe forbindelseszonerne
Start- og slutstipunkterne skal være inden for alle forbindende arbejdsområder eller stationsløkker.
Hvis stizonen overlapper et arbejdsområde, er det ikke nødvendigt at indstille zonerne som tilstødende jordlodder.
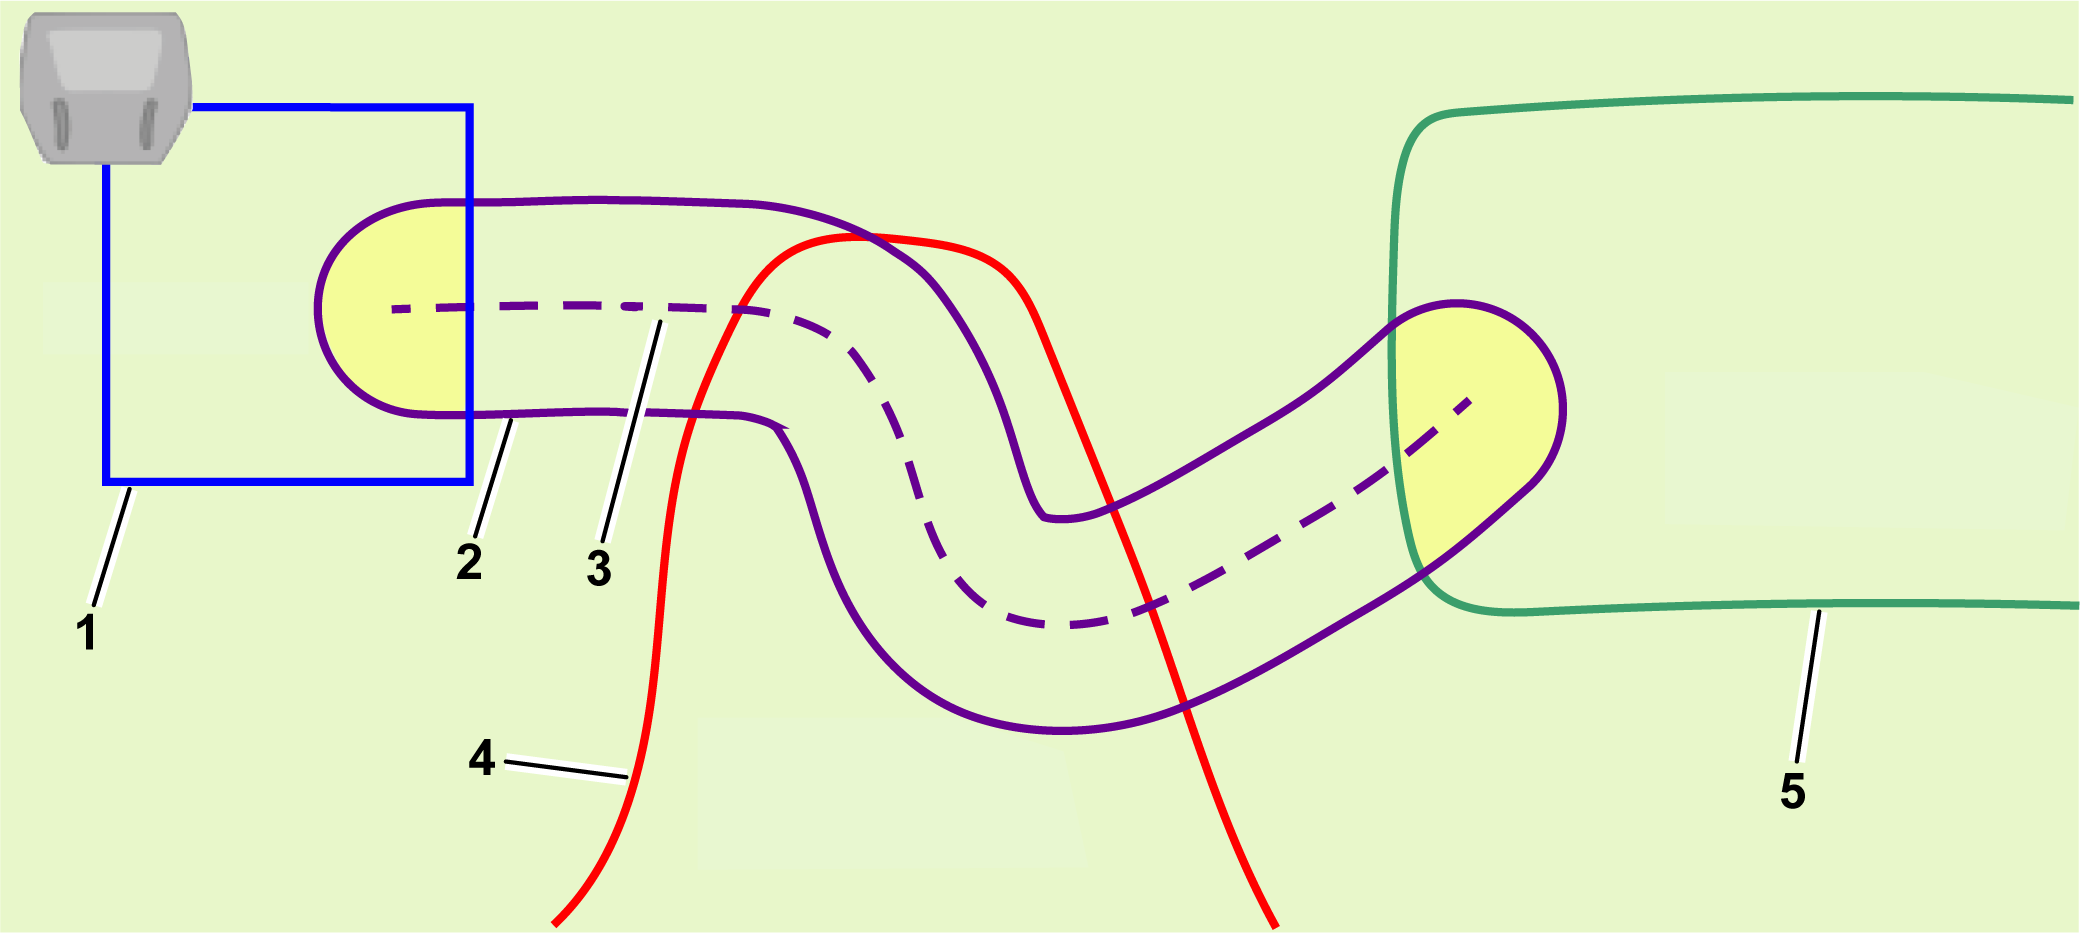
Stier kan forbinde trådløse og kablede jordlodder
Stier kan bruges til at forbinde trådløse og kablede områder. I alle 4G RTK-installationer skal stationen være omgivet af en løkkeledning.
Det er også muligt at bruge kablede arbejdsområder til de områder, hvor GPS-signalniveauet ikke er højt nok til at bruge et 4G RTK-område.
Graphic
G614943
  1. Løkkeledning
  2. Stizone
  3. Sti
  4. Trådløst arbejdsområde
  5. Kablet arbejdsområde
Når en stizone overlapper et kablet arbejdsområde, skal stizonen indstilles som tilstødende jordlod og til løkken som angivet i den forrige figur.
Hvor stierne overlapper trådløse arbejdsområder, er der ikke behov for at indstille områderne som tilstødende.
Registrering af stier
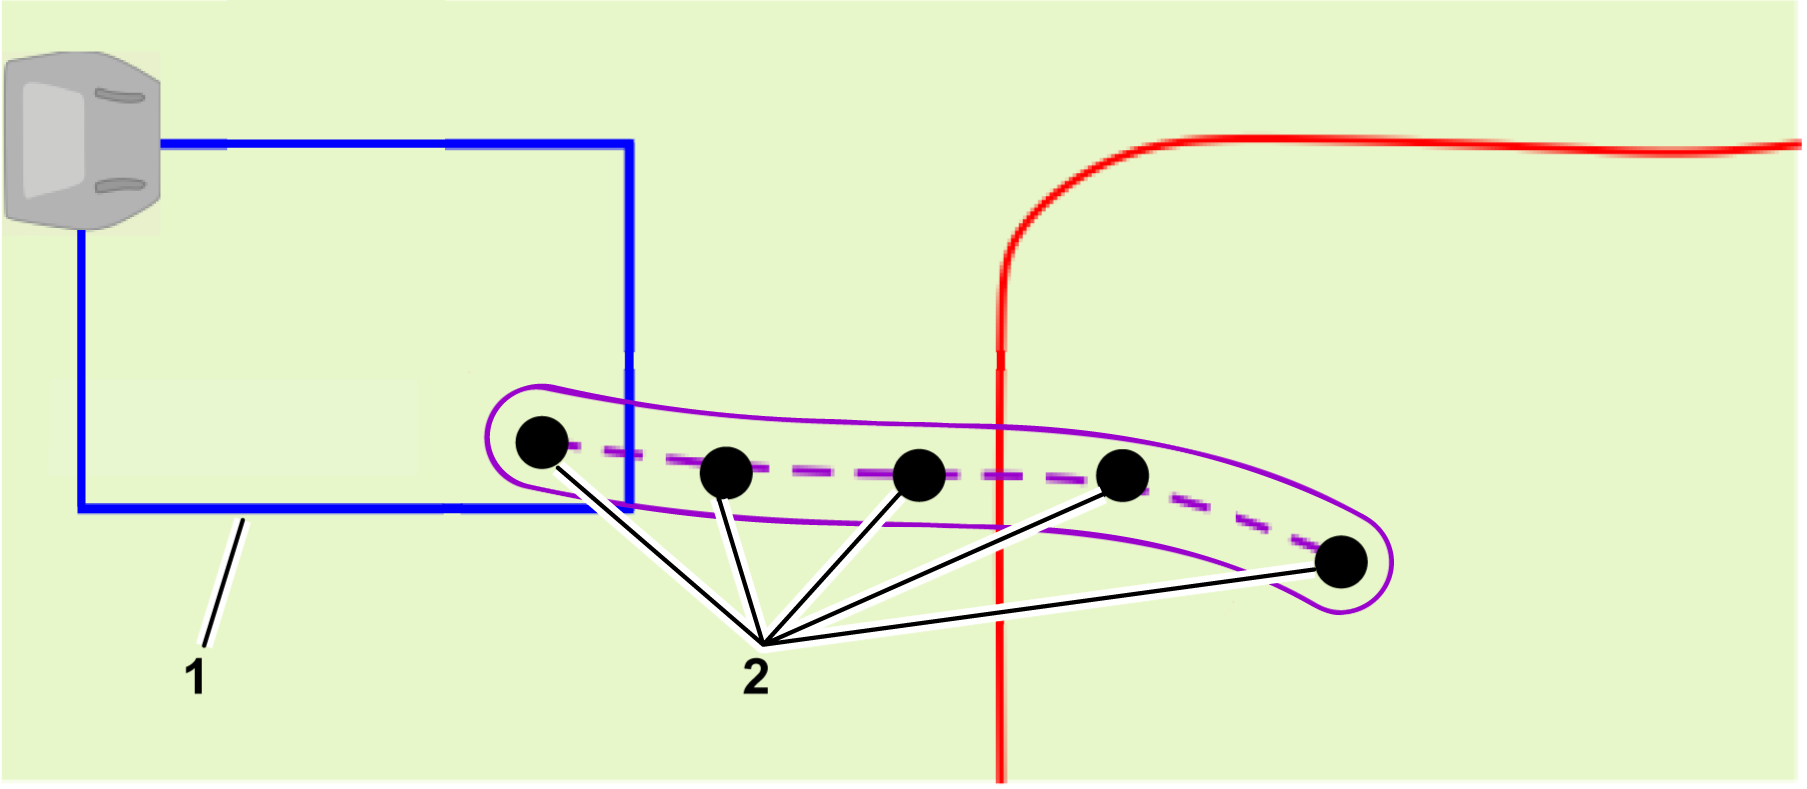
Stier er en række GPS-styringspunkter. Disse defineres af den samme registreringsproces som ved registrering af skellet i et område. Følgende betingelser gælder:
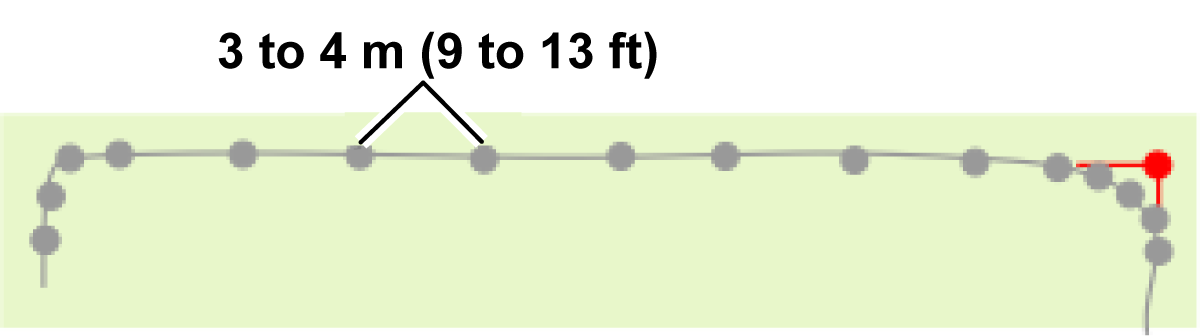
  • Når man opdager en driftsbane, der er forbundet til løkkejordlodden, skal det første punkt, der skal registreres, ligge inden for løkkeledningsområdet. Den tilstødende jordlod skal også indstilles til løkken.
  • Tilføj ikke for mange punkter, når du registrerer en sti. På lige sektioner er en afstand mellem punkter på mellem 3 m og 4 m tilstrækkelig. På buede sektioner bør punkterne være tættere på hinanden. Begrænsning af antallet af punkter sørger for, at robottens navigation er jævn og hurtig.
  • Mindst ét punkt på stien skal ligge i det område, der forbindes. Normalt vil der være placeret flere punkter i arbejdsområdet for at hjælpe med robotnavigation af stien.
Graphic
G614954
  1. Løkkeledning
  2. Punkt
Stidesign
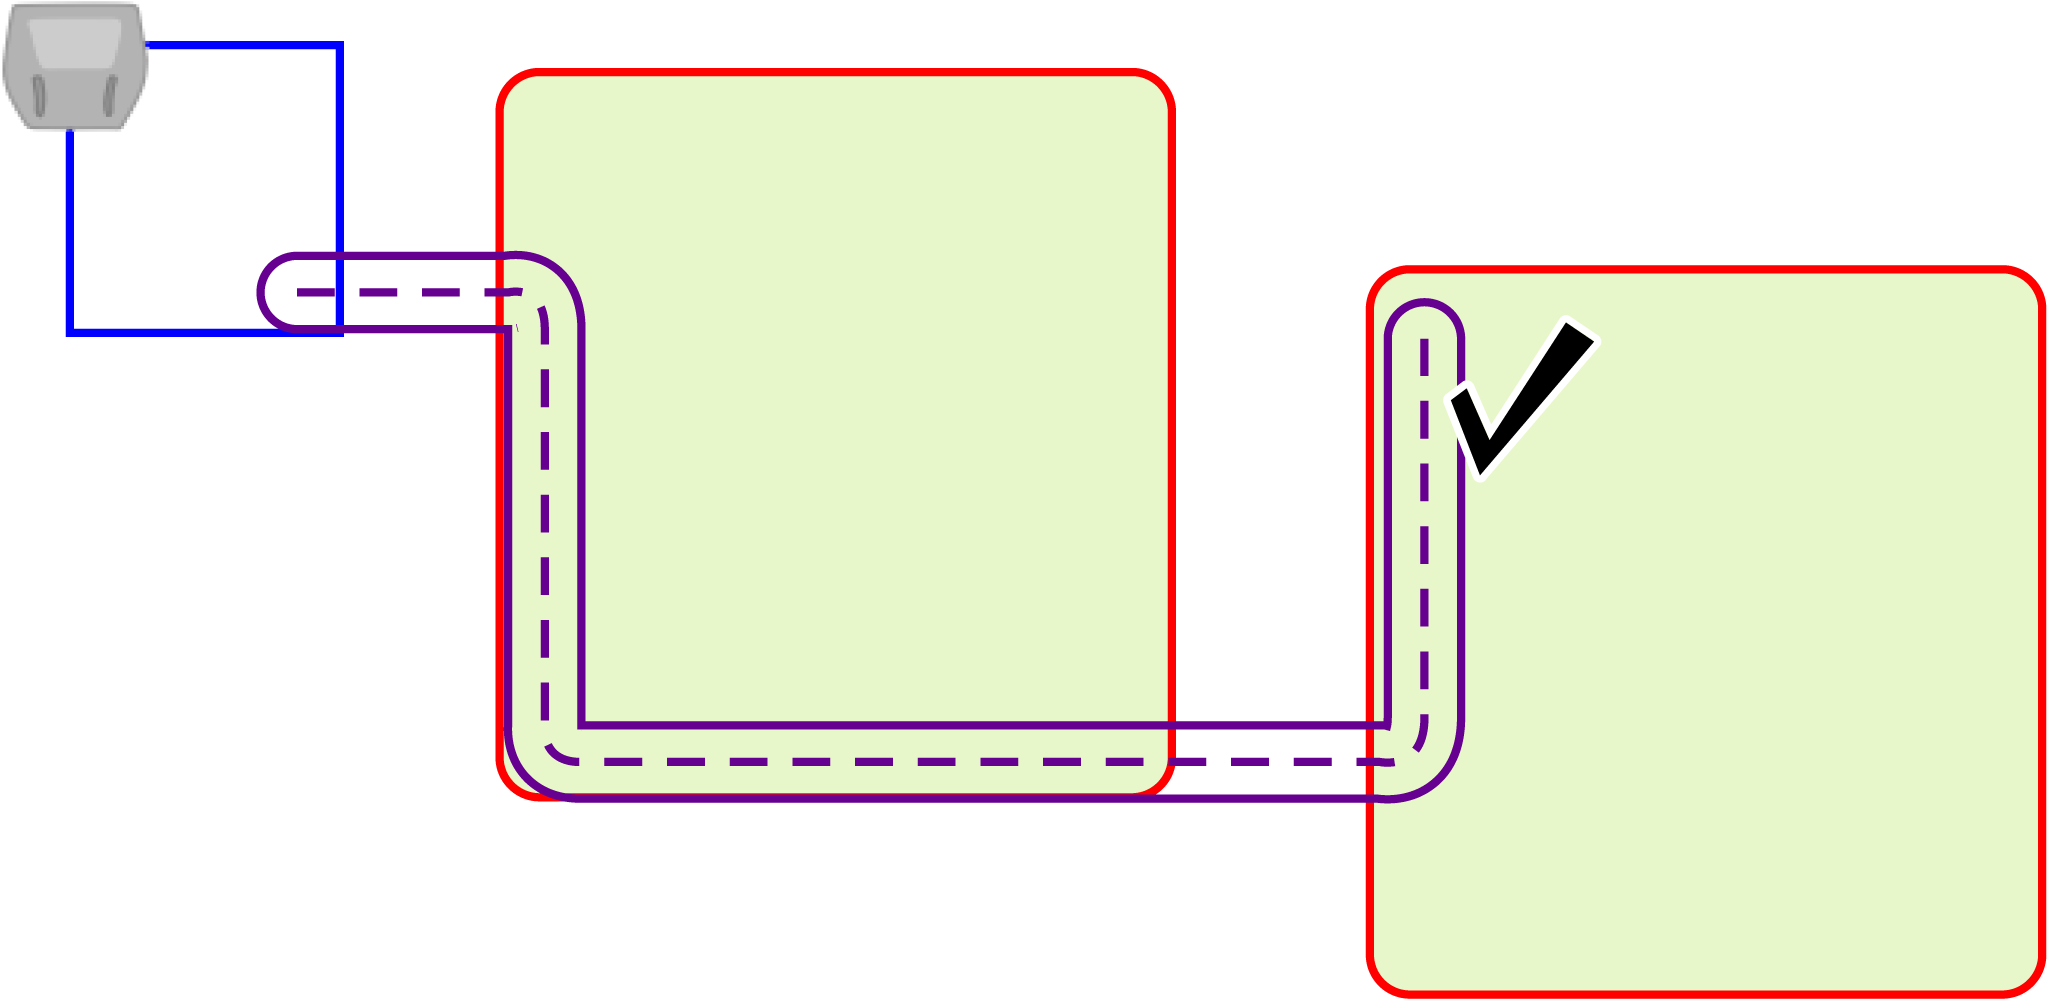
Når du opretter stier, er det bedre at bruge enkelte lange stier i stedet for segmenterede stier. Dette er illustreret i følgende figur:
Graphic
G600732
Segmenterede stier anbefales ikke, fordi robotten bruger GPS-navigation til at bevæge sig fra slutningen af den ene sti til starten af den næste. Dette vil sandsynligvis skabe spor i græsset, da robotten altid vil følge nøjagtigt den samme rute.
Graphic
G600744
Det anbefales også at forlænge stierne et godt stykke ind i målarbejdsområdet. Dette forbedrer i høj grad den navigation, som robotten bruger, når den skal tilbage til stationen.
Flere driftsbaner kan konfigureres i samme område. Robotten optimerer automatisk banen i henhold til de tilgængelige driftsbaner og målområdet.
Automatisk registrering af stizoner
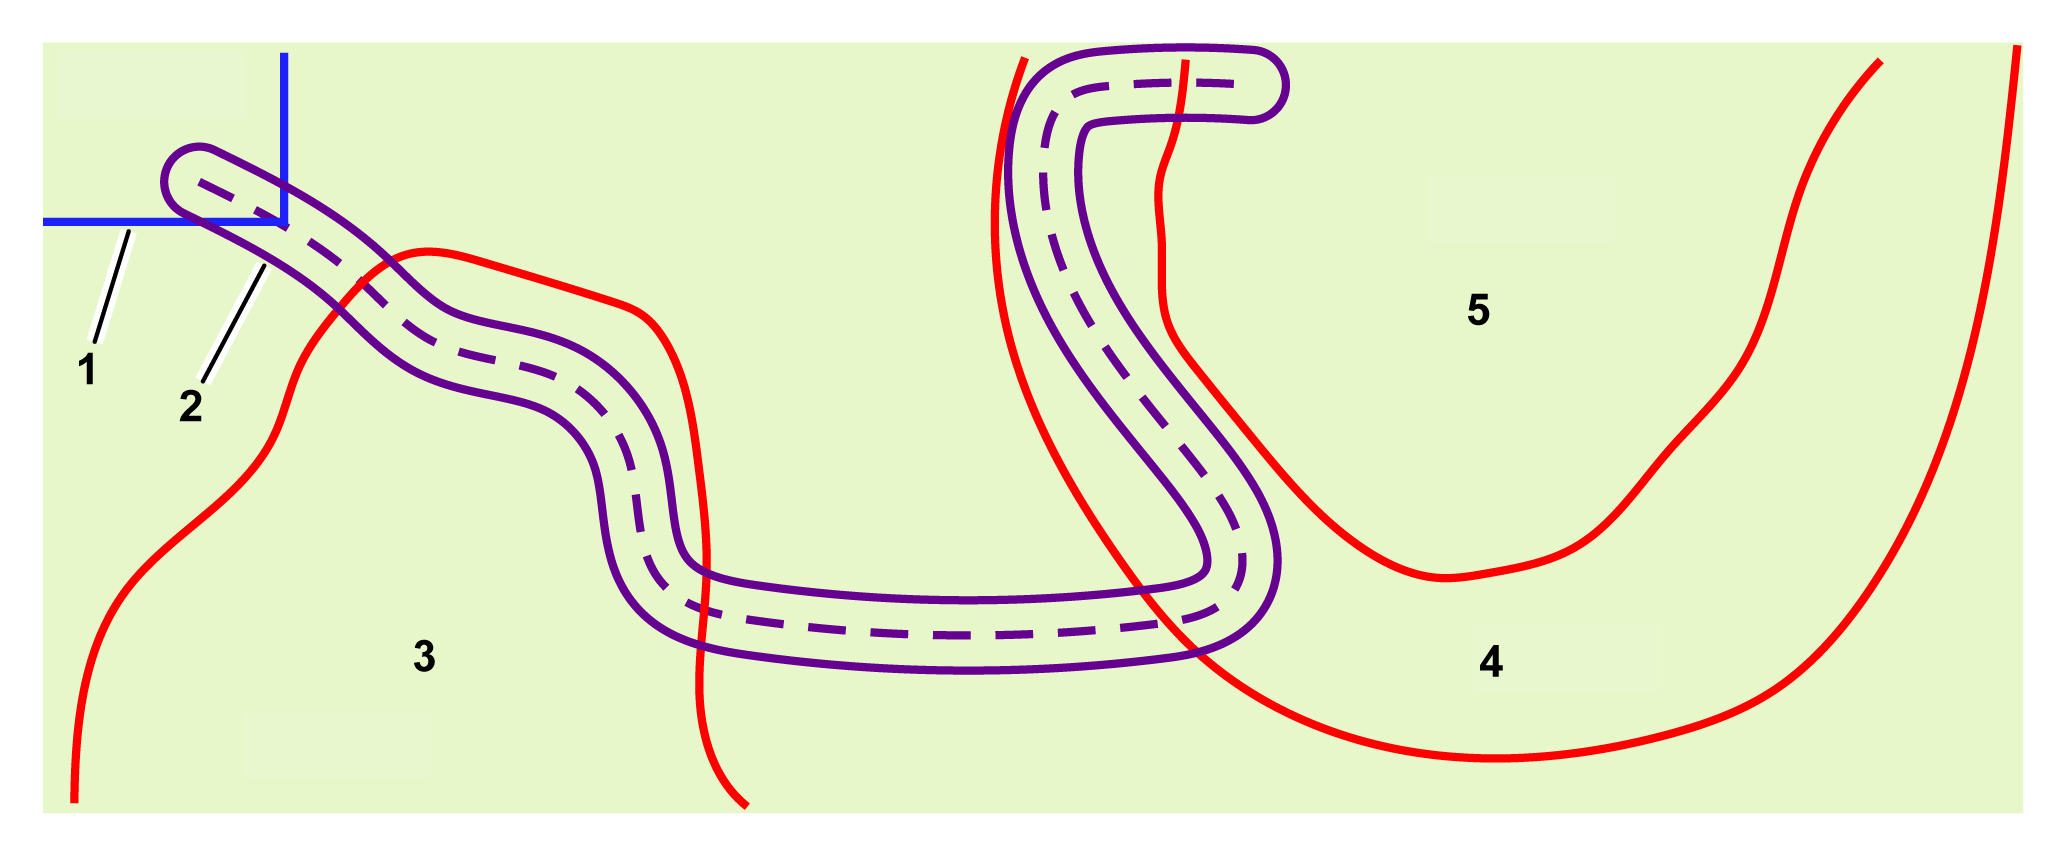
Stien, der er vist nedenfor, passerer gennem flere områder. Robotten genkender automatisk de områder, den passerer gennem.
Graphic
G578630
  1. Løkkeledning
  2. Sti
  3. Område 1
  4. Område 2
  5. Område 3
Denne liste vises som en del af stiens egenskaber, når den vises på portalen. I dette eksempel vil stien blive karakteriseret som:
  • Fra jordlod: Løkke
  • Til jordlod: Område 1, Område 2, Område 3

RTK-basestationen

RTK-basestationen kan bruge enten Wi-Fi eller 4G til at overføre datakorrektioner til robotterne. Kravene til og konfigurationen af installationen afhænger af den anvendte metode. Detaljer om hver af disse basestationer er indeholdt i betjeningsvejledningen til den tilsvarende basestation.
Betjeningsvejledningen indeholder:
  • En beskrivelse af basestationen og dens operationelle funktioner.
  • Installationskrav og -procedure.
  • Fejlfinding af basestationen.
  • Oplysninger om Wi-Fi-forstærkeren.

Krav vedrørende permanente forhindringer

Robotten registrerer midlertidige forhindringer med sine sensorer. Dette emne beskæftiger sig med permanente forhindringer, som robotten skal undgå, når den beregner sit arbejdsmønster, og når den arbejder.
Alle sådanne forhindringer skal være omgivet af et arbejdsområde eller en no-go-zone. Begge betragtes som sikre skel.
Ladestation
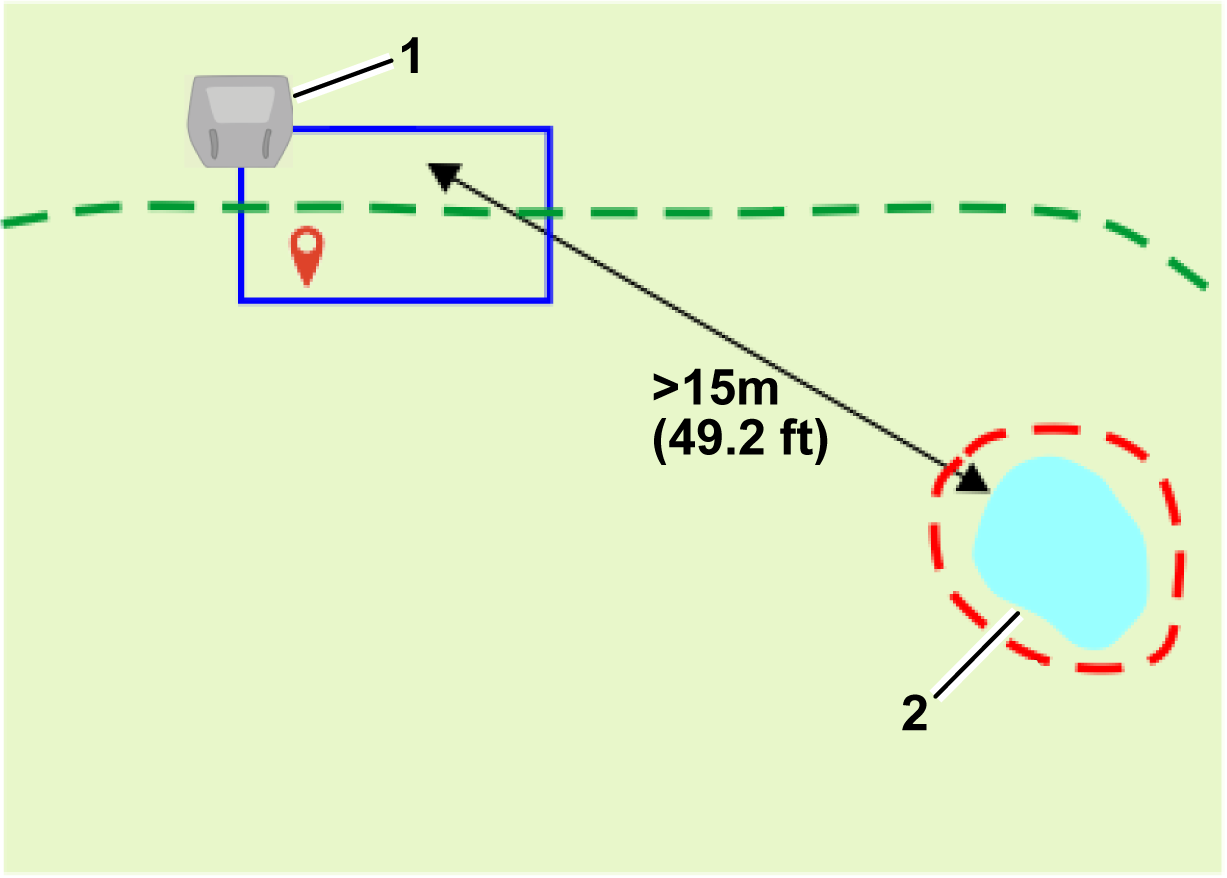
Stationen skal være mindst 15 m fra enhver forhindring.
Graphic
G614955
  1. Ladestation
  2. Forhindring
Vand
Vand kan være særligt skadeligt for robotterne og skal være omgivet af en no-go-zone eller et arbejdsområde.
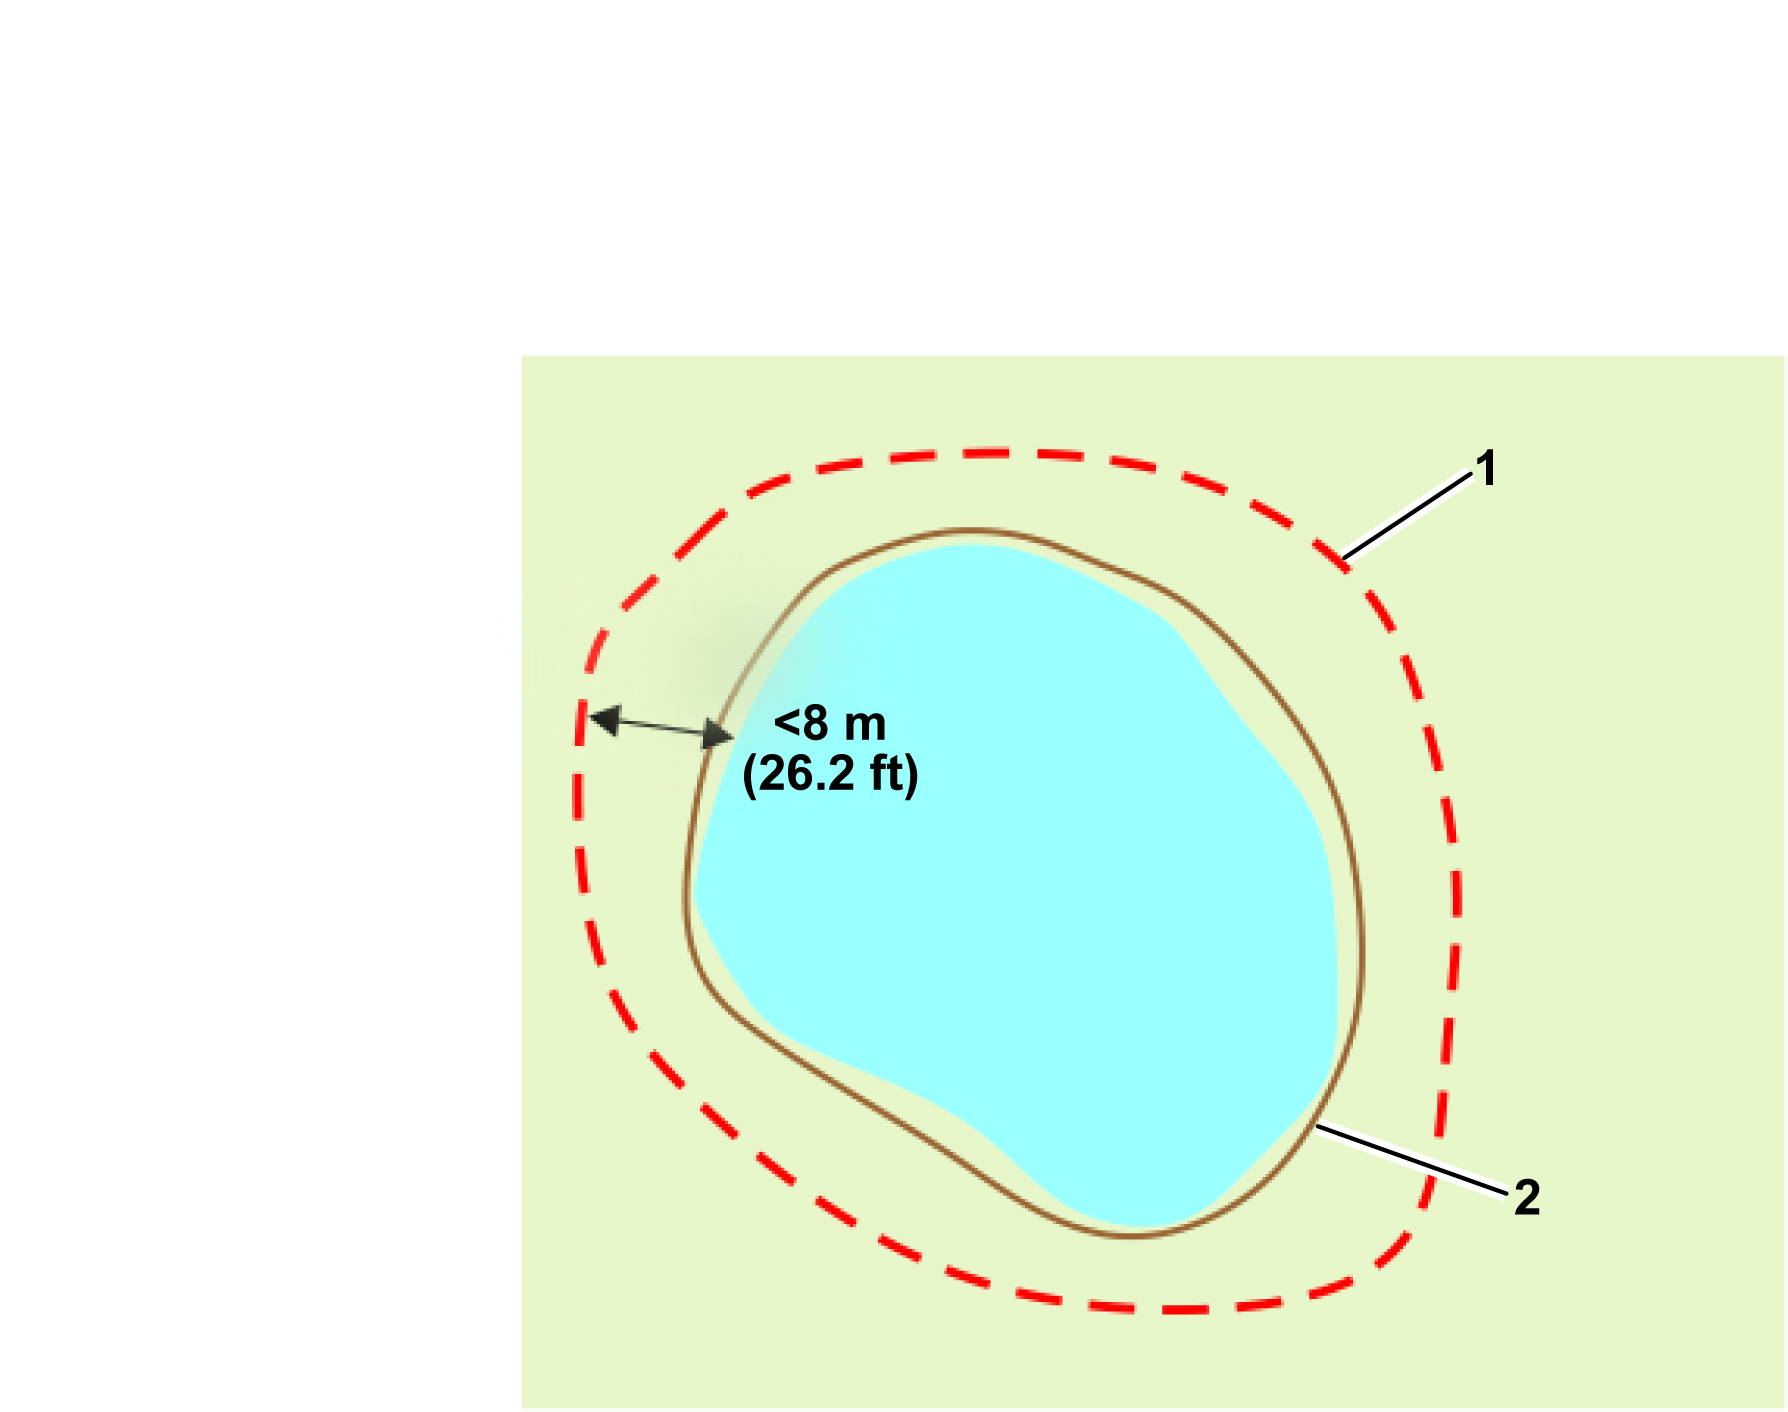
Skellet for no-go-zonen eller arbejdsområdet skal være mindst 8 m fra vandkanten.
Graphic
G578632
  1. No-go-zone
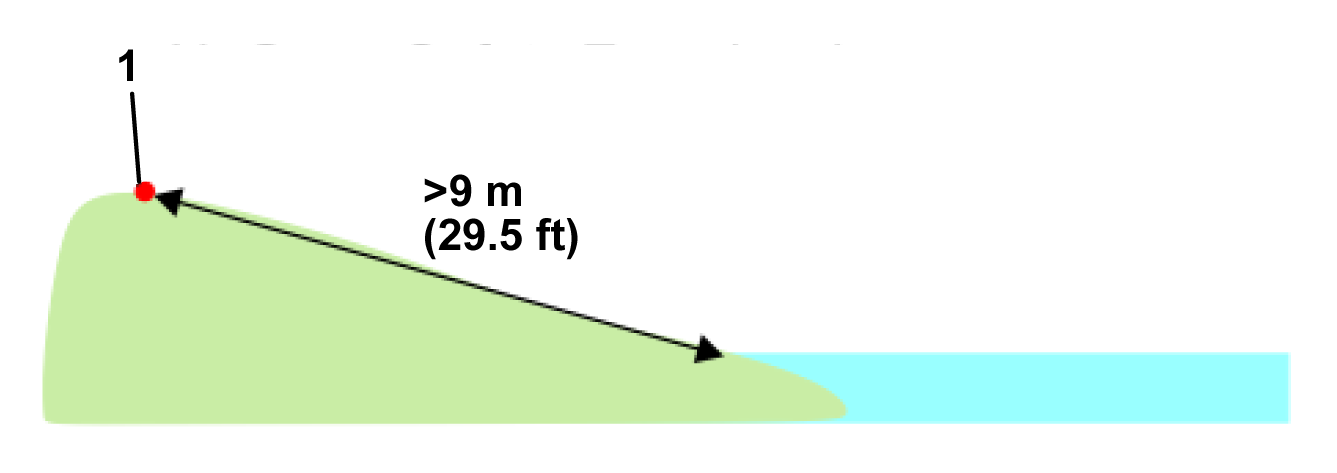
Hvis jorden skråner ned mod vandet, er det nødvendigt at have en afstand på mindst 9 m mellem skellet til arbejdsområdet eller no-go-zonen og vandkanten.
Graphic
G578633
  1. Skel
Hvis det ikke er muligt at have mindst 8 m mellem vandkanten og no-go-zonen, skal der monteres en fysisk barriere, der er mindst 15 cm høj, omkring vandet.
Graphic
G603251
  1. No-go-zone
  2. Fysisk barriere
Dimensioner vedrørende forhindringer
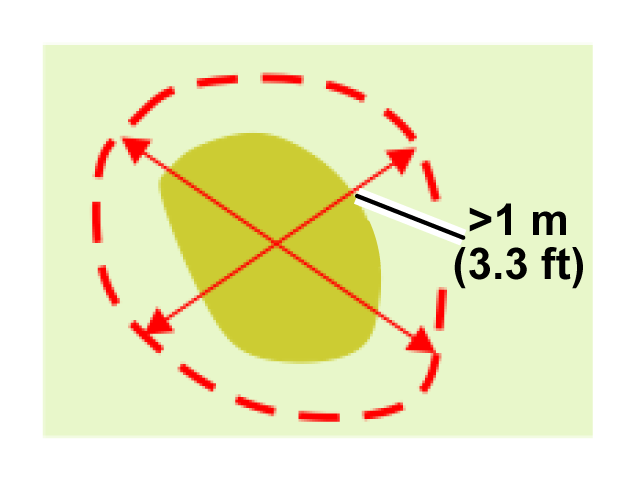
En no-go-zone skal være mindst 1 m i alle retninger.
Graphic
G578635
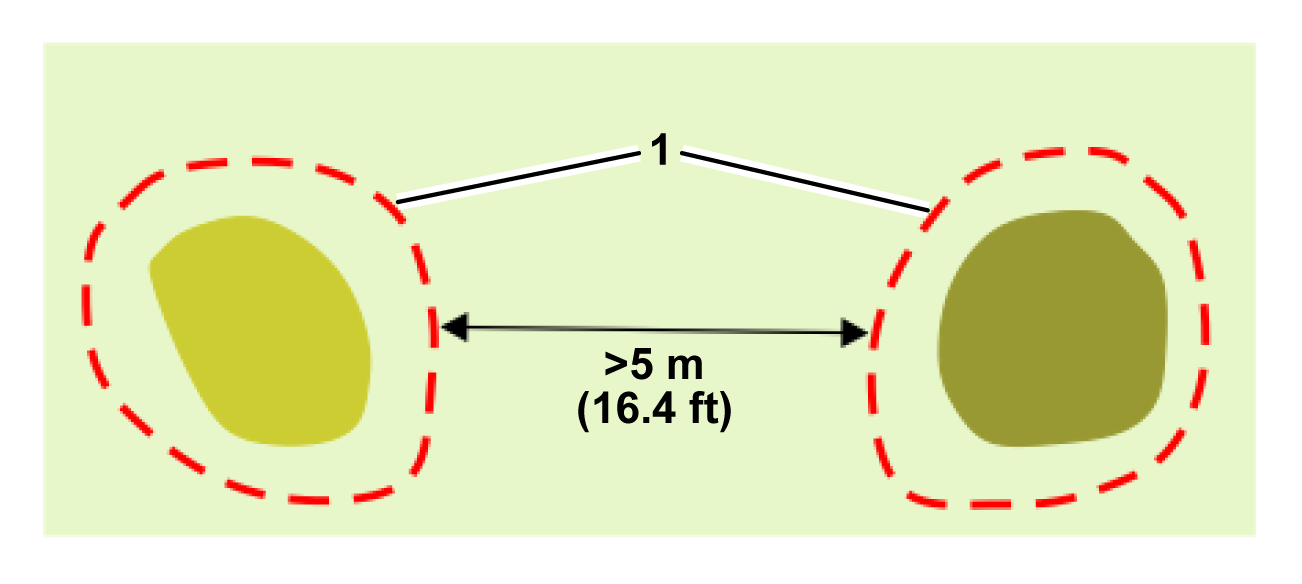
Minimumafstanden mellem no-go-zoner er 5 m.
Graphic
G578636
  1. No-go-zoner
En no-go-zone skal være mindst 5 m fra skellet til det arbejdsområde, hvor robotten arbejder.
Graphic
G578637
  1. Arbejdsområdeskel
  2. No-go-zone
Hvis en forhindring er mindre end 5 m fra skellet til det arbejdsområde, hvor robotten arbejder, skal arbejdsområdets skel udformes, så det går rundt om forhindringen. Som vist i følgende figur går arbejdsområdets skel rundt om forhindringen:
Graphic
G580699
  1. Arbejdsområdeskel
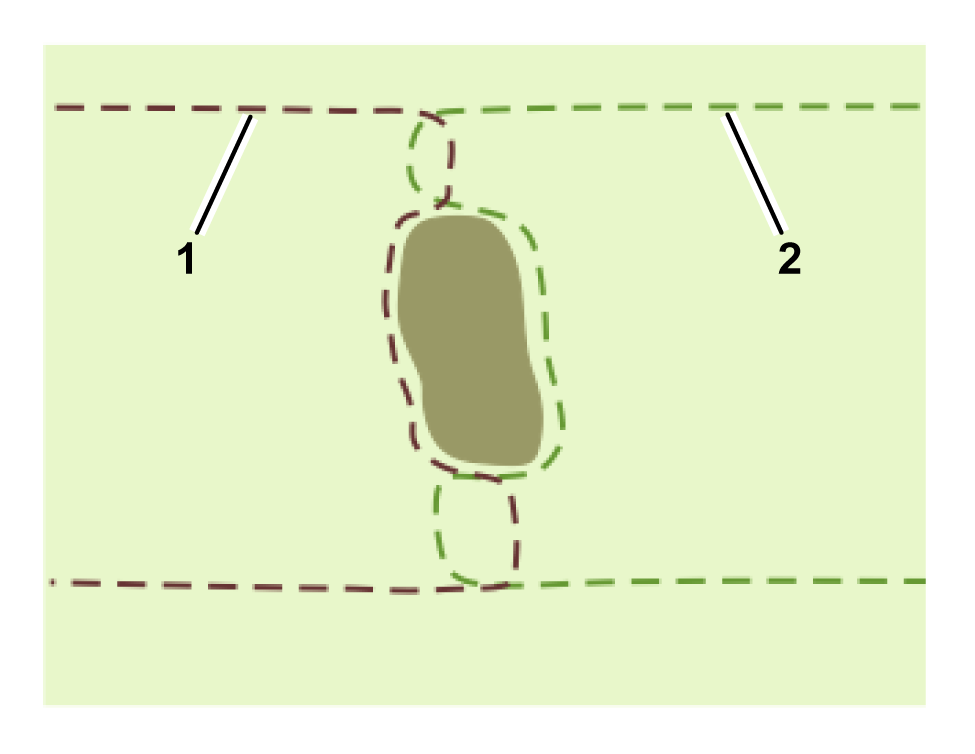
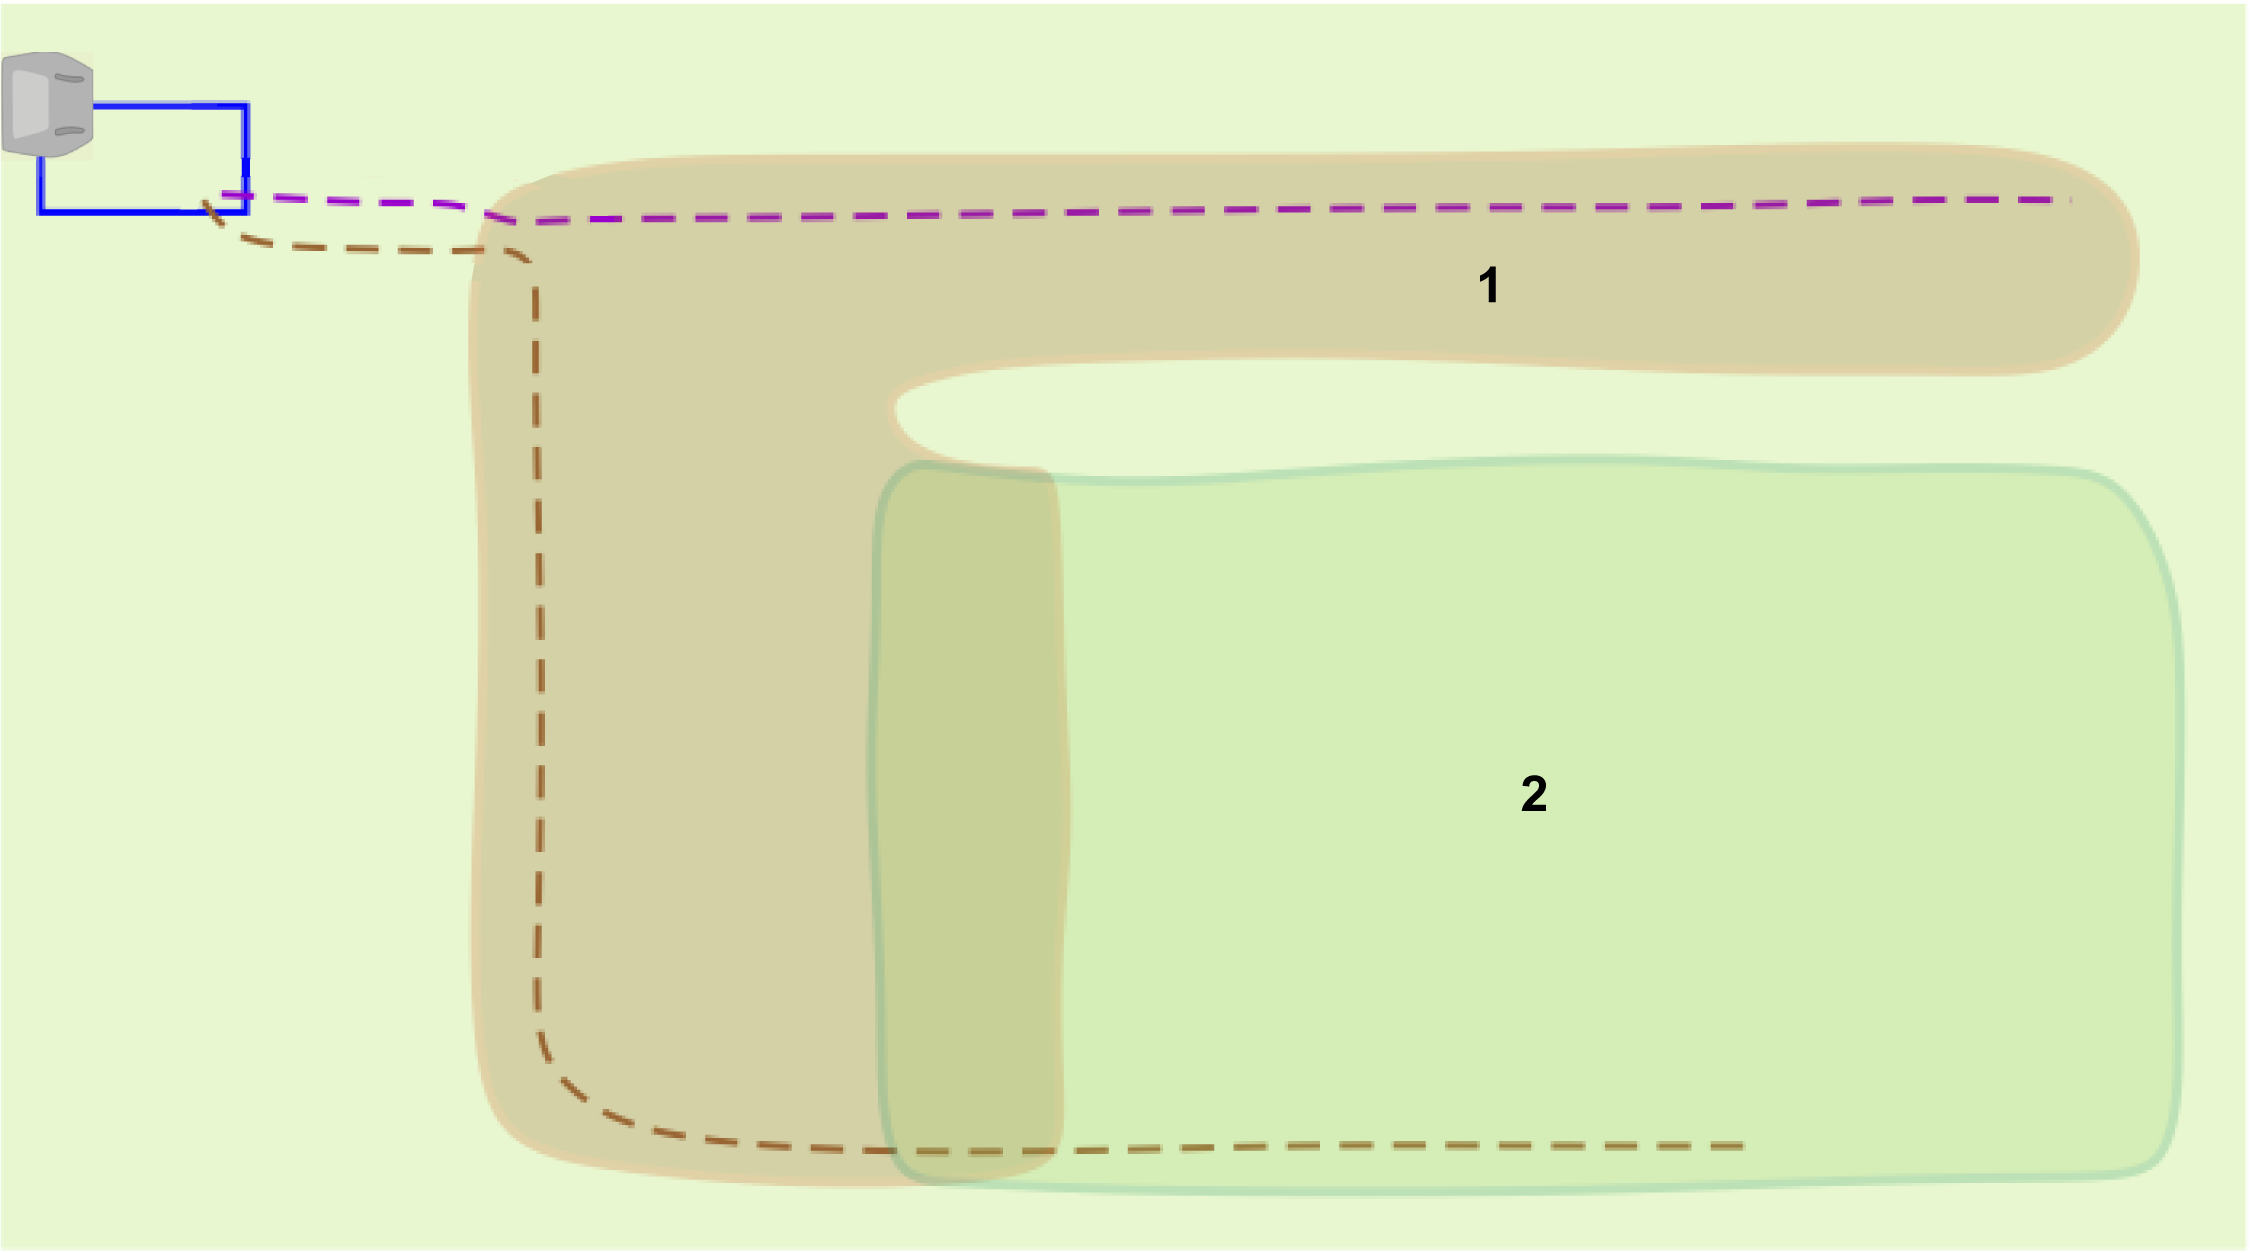
Der skal være en minimumafstand på 5 m mellem de sektioner af skellet, der går til og fra forhindringen. Det betyder, at der vil være et område med en bredde på mindst 5 m, hvor robotten ikke arbejder. For at løse dette kan du bruge to overlappende arbejdsområde.
Graphic
G578638
  1. Skel til arbejdsområde 1
  2. Skel til arbejdsområde 2


Implementering af en 4G RTK-installation
 

Planlægning af installationen

En installation uden perifer ledning kræver et strengt sæt kriterier, der skal opfyldes. Vurder de kriterier, der er beskrevet tidligere i denne vejledning, før installationen påbegyndes.
Vurdering af stedet
  1. Kontrollér, at der er frit udsyn til himmelen for robotterne og basestationen.
  2. Kontrollér, at GPS-signalet er stærkt.
Sådan lægger du en plan
  1. Lav en perspektivplan af stedets layout.
  2. Afgør placeringen af stationen og løkken/løkkerne.
  3. Afgør, hvor mange arbejdsområder der kræves. Dette afhænger af stedets kompleksitet.
  4. Afgør, hvordan robotten skal navigere fra løkken til arbejdsområdet/-erne.
  5. Afgør placeringen af basestationen.
  6. Afgør, om du bør bruge 4G eller Wi-Fi.
  7. Afgør placeringen af Wi-Fi-forstærkere, hvis det er nødvendigt.
  8. Afgør antallet, størrelsen og formen på de interne GPS-zoner, der er brug for.
  9. Afgør, hvordan du skal håndtere forhindringer. Disse kan håndteres med no-go-zoner eller ved hjælp af arbejdsområdets form og/eller fysiske barrierer.
Hvis du er i tvivl, kan du kontakte din forhandler/distributør for at få hjælp og råd.
Før du starter
  1. Oplad robotten ved hjælp af ladestationen.
  2. Opdater softwaren til den nyeste version.
  3. Kontrollér kvaliteten af overfladen på stedet.
    1. Fyld fordybningerne i overfladen, hvor der kan dannes vandpytter.
    1. Sørg for, at græsset er klippet til en maksimal højde på 10 cm.
    Bemærk: En komplet 4G RTK-installation kan kun udføres af en person, der har brugerrollen Technician (tekniker).
Installation af RTK-basestationen, stationen og løkken
  1. Installer basestationen på den valgte position. Se betjeningsvejledningen for RTK-basestationen.
  2. Monter ladestationen på det valgte sted. Se betjeningsvejledningen for ladestationen.
  3. Installer stationsløkken i henhold til instruktionerne tidligere i denne vejledning.

Fjernbetjening af robotten fra Connect-smartphoneappen

Turf Pro Connect-appen giver dig mulighed for at fjernstyre robottens bevægelser. Det betyder, at du kan udføre en skelregistrering uden at skulle skubbe robotten manuelt.
Bemærk: Det er kun nødvendigt at sætte appen op én gang for at fjernstyre robotten.

Tilslutning af robotten til basestationen

Robotten bruger 4G-kommunikation til at oprette forbindelse til basen.

4G RTK-installationen kræver adgangskodebeskyttelse for Wi-Fi-forbindelsen. Softwareversion 3.0.0 eller højere er påkrævet til basestationen. Detaljer om opgradering af softwaren kan findes i betjeningsvejledningen for den relevante RTK-basestation. Hvis basestationens software er blevet opgraderet, defineres adgangskoden under opgraderingen. Ellers kan standardadgangskoden til Wi-Fi findes på RTK-basestationens identifikationsmærkat. Du skal oprette en ny adgangskode.
Tilslutning af 4G til basestationen
Bemærk: RTK 4G-funktionaliteten på robotten skal aktiveres fra Connect-smartphoneappen eller på portalen. Tilslutning via appen er den foretrukne metode.
  1. Sørg for, at robotten er tændt og online.
  2. Log ind på Connect-smartphoneappen eller på portalen.
Tilslutning af 4G til basestationen via appen
  1. Vælg knappen Technician's menu (teknikerens menu) > RTK base (RTK-basestation).
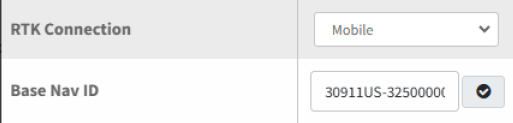
  2. Skift RTK Connection (RTK-forbindelse) til Mobile (mobil) via rullemenuen.
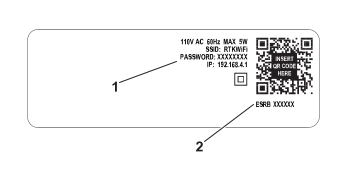
  3. Bemærk: For serienummer 324000000 til 324999999
    Angiv basestationens navigations-id. Dette kan findes på basestationens etiket og QR-koden.
    Bemærk: Brug ikke mellemrum, når du indtaster ID-nummeret.
    Graphic
    G539289
    1. Den oprindelige adgangskode/standardadgangskoden til basens Wi-Fi
    2. Basens serienummer
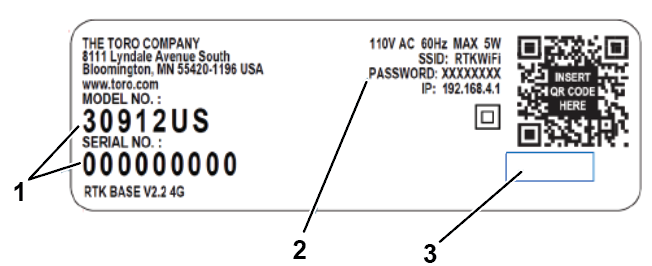
  4. Bemærk: For serienummer 325000000 og derover:
    Angiv basestationens navigations-id. Dette kan findes på basestationens etiket og QR-koden.
    Bemærk: Brug ikke mellemrum, når du indtaster basestationens model- og serienummer. XXXXX-000000000
    Graphic
    G542400
    1. Basestationens id, serienummer, serienummer for model
    2. Oprindelig adgangskode/standardadgangskode til basestationens id
    3. Område tomt
    Graphic
    G542398
  5. Vælg tilbage-pilen for at lukke siden (data gemmes automatisk).
  6. Stil robottens hovedkontakt til positionen Off (fra), stil den derefter tilbage til On (til), og tryk på tænd/sluk-knappen på tastaturet.
  7. Se signalets kvalitetsniveau og sørg for, at det er 2,0. Brug en af følgende metoder:
    • I appen skal du vælge Technician's menu (teknikerens menu) > Sensors data (sensordata) > GPS.
    • På robotten skal du vælge Technician’s menu (9) (teknikerens menu) > GPS RTK.
    GPS-signalkvaliteten skal være 2,0.
    Bemærk: Dette kan tage nogle minutter.
Tilslutning af 4G til basestationen via portalen
    Graphic
    G527736
  1. Vælg robotten, og klik på Parameters (Parametre).
  2. Vælg Image for at downloade de seneste konfigurationsparametre fra robotten.
  3. Vælg Edit Parameters (Rediger parametre).
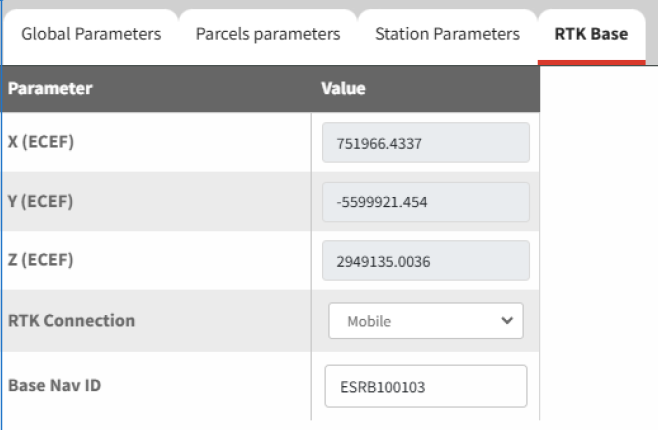
  4. Vælg fanen RTK Base (RTK-basestation).
    Graphic
    G540117
  5. Skift RTK Connection (RTK-forbindelse) til Mobile (Mobil) via rullemenuen.
    For serienummer 324000000 til 324999999
  6. Angiv basestationens navigations-id. Dette kan findes på basestationens etiket og QR-koden.
    Bemærk: Brug ikke mellemrum, når du indtaster basestationens id-nummer.
    Graphic
    G539289
    1. Den oprindelige adgangskode/standardadgangskode til basestationens Wi-Fi
    2. Basens serienummer
    For serienummer 325000000 og derover:
  7. Angiv basestationens navigations-id. Dette kan findes på basestationens etiket og QR-koden.
    Bemærk: Brug ikke mellemrum, når du indtaster basestationens model- og serienummer. XXXXX-000000000
    Graphic
    G542400
    1. Basestationens id, serienummer, serienummer for model
    2. Oprindelig adgangskode/standardadgangskode til basestationens id
    3. Område tomt
    Graphic
    G542398
  8. Vælg Image for at uploade den nye indstilling til robotten.
  9. Stil robottens hovedkontakt til positionen Off (Fra), stil den derefter tilbage til On (Til), og tryk på tænd/sluk-knappen på tastaturet.
  10. Signalkvaliteten skal være 2,0. Signalkvalitetsniveauer kan ses ved hjælp af Technician's menu (9) (Teknikerens menu) > GPS RTK.
    Bemærk: Dette kan tage nogle minutter.

Forbind din smartphone med robotten via Turf Pro Connect-appen

  1. Sørg for, at din telefon har forbindelse til internettet, åbn Toro Turf Pro Connect-appen, og bekræft, at din robot figurerer på din flådeliste.
  2. I dine telefonindstillinger skal du afbryde forbindelsen til internettet og oprette forbindelse til robotten (identificeret på wi-fi-listen som robottens serienummer).
  3. Indtast standardadgangskoden 123456789.
  4. Vælg Connect, og hvis du bliver spurgt, skal du angive, at du ønsker at forblive forbundet til netværket uden internet (der kan gå et øjeblik, inden prompten vises).
  5. Åbn Turf Pro Connect-appen.
  6. Vælg menuikonet ≡ > Wi-Fi Direct.
    Robottens instrumentpanel vises.

Fjernbetjening af robotten via 4G

Kørsel af robotten
  1. Vælg knappen Play (afspil) > Remote control (fjernbetjening).
Installation af genstande
  1. Vælg knappen Technician's menu (teknikerens menu).
  2. Vælg den genstand, der skal installeres.

Oprettelse af et arbejdsområde

Arbejdsområdets skel er af afgørende betydning i en 4G RTK-installation. Det definerer grænsen for det område, hvor robotten kan arbejde. GPS-signalniveauet over hele arbejdsområdet skal være 2. Dette er især vigtigt ved skellet.
Bemærk: Oprettelsen af arbejdsområdet kan kun foretages af en bruger, der har brugerrollen Technician (tekniker) på webportalen.
Anbefalede teknikker til skelregistrering
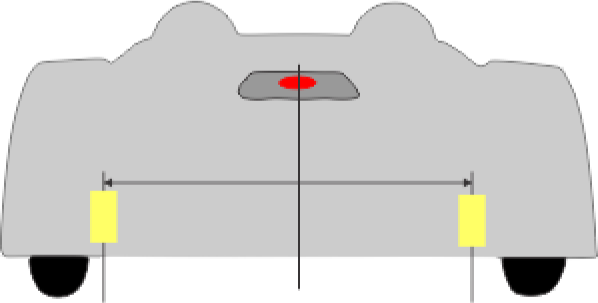
For at sikre et godt resultat, når robotten klipper skellet, anbefales det, at du markerer klippebredden på bagsiden af robotten med tape. Dette gør det lettere at visualisere den faktiske kant af det klippede område.
Graphic
G603253
Klippebredden er 420 mm eller 210 mm fra robottens centrum.
Skellet registreres ved at styre robotten ved hjælp af smartphoneappen. GPS-punkter tilføjes med intervaller for at definere skellet.
Bemærk: Tilføj ikke for mange punkter. På lige strækninger er et punkt for hver 3-4 m tilstrækkeligt. Flere punkter bør tilføjes på kurverne.
Graphic
G578739
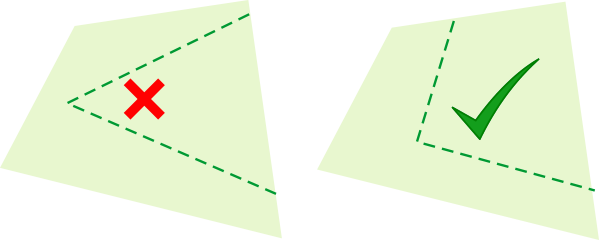
Skab kurver i hjørnerne, ikke skarpe vinkler.
Graphic
G527750
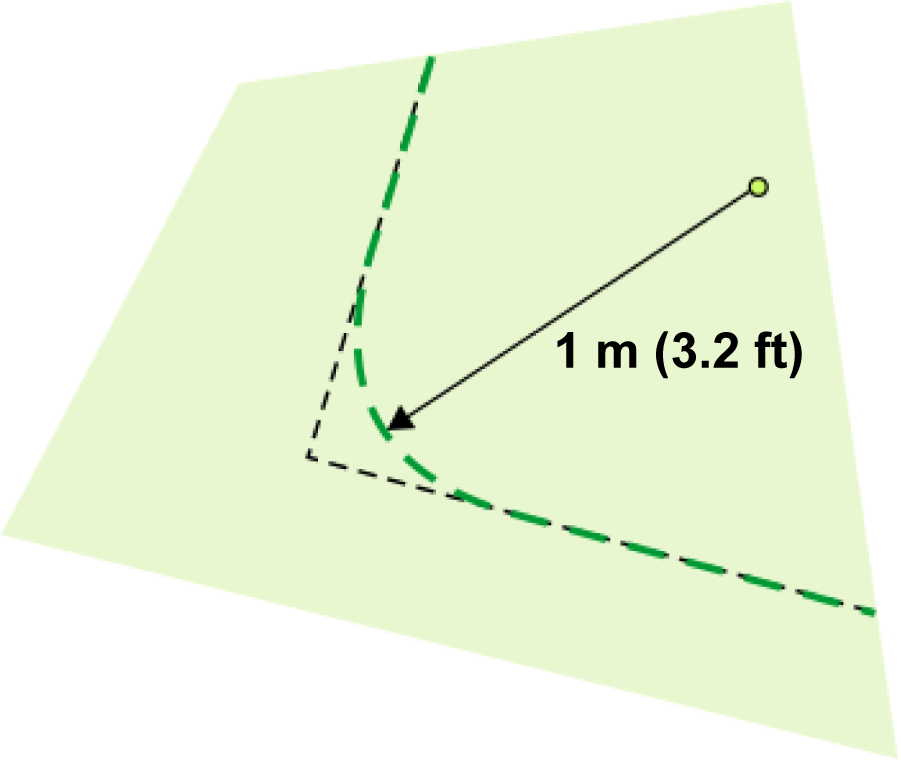
Bemærk: Vinklerne skal være afrundede med en radius på mindst 1 m.
Graphic
G603254
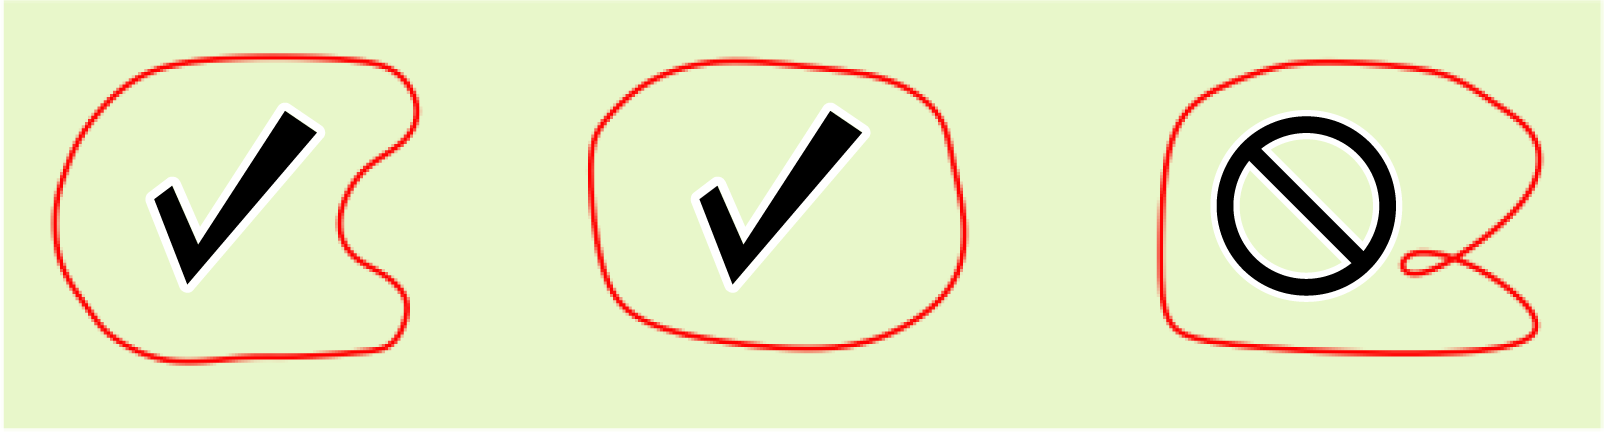
For at kurven, der definerer skellet, kan betragtes som gyldig, skal følgende gøre sig gældende:
  • Skellets overordnede form kan være konveks eller konkav.
  • Punkterne må ikke krydse hinanden.
Graphic
G578740
Bemærk: På de vanskelige sektioner af skellet skal du markere skellet for at hjælpe med at guide robotten langs det ønskede skel.
Punkterne på kurven kan redigeres (flyttes eller fjernes) fra webportalen eller appen. Punkterne kan også fjernes ved hjælp af smartphoneappen under skelregistreringen.
Oprettelse af arbejdsområdet
Du kan oprette arbejdsområdet ved hjælp af følgende værktøjer:
  • I smartphoneappen med robotten (anbefales)
  • I appen eller på webportalen
Brug af appen med robotten
  1. Vælg knappen Technician's menu (teknikerens menu) > Parcels (jordlodder) > Create (opret).
  2. Vælg et navn til zonen.
  3. Markér om nødvendigt afkrydsningsfeltet for konturklippetilstand, og kopiér GPS-koordinater fra en eksisterende zone.
  4. Vælg Border discovery (skelregistrering).
  5. Tilføj GPS-punkter via robottens fjernbetjening efter behov.
    Bemærk: Hvis GPS-signalkvaliteten falder til under 2,0, vil det store ikon Low GPS Quality (lav GPS-kvalitet) forhindre tilføjelse af punkter.
  6. Vælg Complete (afslut) for at gemme arbejdsområdet, når du er tæt på det første punkt.
  7. Vælg tilbagepilen for at vende tilbage til hovedmenuen.
  8. Hvis arbejdsområdet overlapper stationsløkken, skal du vælge Loop (løkke) i rullemenuen for den tilstødende jordlod.
  9. Vælg Verify border (bekræft skel) eller Skip Border verification (spring skelbekræftelse over).
    Hvis der vælges Verify border (bekræft skel), kører robotten og bekræfter skellet.
  10. Følg de resterende prompter for at fuldføre opsætningsprocessen.
Brug af appen eller portalen
  1. Vælg knappen Technician's menu (teknikerens menu) > Parcels (jordlodder) > Create (opret).
  2. Vælg et navn til zonen.
  3. Markér om nødvendigt afkrydsningsfeltet for konturklippetilstand, og kopiér GPS-koordinater fra en eksisterende zone.
  4. Vælg Border Edit (skelredigering).
  5. Tilføj GPS-punkter med fingeren (eller musen) efter behov for at oprette området
  6. Fuldfør området ved at vælge det første punkt.
  7. Vælg Save (gem), når du nærmer dig det første punkt, for at gemme arbejdsområdet.
  8. Vælg tilbagepilen for at vende tilbage til hovedmenuen.
  9. Hvis arbejdsområdet overlapper stationsløkken, skal du vælge Loop (løkke) i rullemenuen for den tilstødende jordlod.
  10. Vælg Verify border (bekræft skel) eller Skip Border verification (spring skelbekræftelse over).
    Hvis der vælges Verify border (bekræft skel), kører robotten og bekræfter skellet.
  11. Følg de resterende prompter for at fuldføre opsætningsprocessen.

Oprettelse af yderligere arbejdsområder

Et hvilket som helst antal arbejdsområder kan medtages i installationen. Hver enkelt definerer et separat område, hvor robotten kan arbejde.
Følgende kriterier gælder:
  • Mindst 1 arbejdsområde eller en sti i den samlede konfiguration skal overlappe stationens løkkeledning.
  • Hvert arbejdsområde skal overlappe andre arbejdsområder, løkkeledningen, ekstra stier eller en kablet jordlod for at gøre det muligt for robotten at navigere på hele stedet.
    Denne overlapning skal være mindst 4 m x 4 m.
  • Et arbejdsområde skal oprettes af en bruger med brugerrolle som tekniker på webportalen.

Interne GPS-zoner

Interne GPS-zoner kan oprettes inden for et arbejdsområde. Disse kan bruges til at optimere robottens funktion gennem planlægning.
Følgende betingelser gælder:
  • Alle disse interne zoner skal ligge inden for et GPS-arbejdsområde.
  • De behøver ikke at blive defineret af en skelregistreringsproces. De kan defineres og redigeres på webportalen eller i appen af enhver type bruger, der har adgang til robotten.
  • Klippehøjden i de forskellige områder er den samme som den, der er indstillet for det omgivende arbejdsområde.
Oprettelsen af en intern GPS-zone kan ske enten via webportalen eller i appen.
Oprettelse og registrering af interne GPS-zoner i appen
  1. Vælg knappen Technician's menu (teknikerens menu) > Parcels (jordlodder) > Name of Working zone (navn på arbejdszone) > Create GPS zone (opret GPS-zone).
  2. Navngiv zonen, og vælg Save (gem).
    Bemærk: Hvis du har kopieret koordinaterne for en anden arbejdszone, kan du springe skelregistrering over og vælge redigering af skelregistrering for at redigere den i appen eller på portalen.
  3. Udfør skelregistrering for GPS-zonen.
  4. Registrer GPS-punkter med robottens fjernbetjening.
    GPS-signalkvaliteten skal forblive på over 1,6.
    Bemærk: Hvis registreringen afbrydes, eller din telefonforbindelse afbrydes, skal du vælge Border Discovery (skelregistrering) igen for at fortsætte registreringen. GPS-punkter gemmes i realtid for robotten.

Oprettelse af en no-go-zone

No-go-zoner er et middel til at undgå permanente forhindringer. Hvis der ikke er en perifer ledning, er det vigtigt, at du er opmærksom på de betingelser, der relaterer sig til at undgå forhindringer, før du opretter disse no-go-zoner. Permanente forhindringer og midlerne til at undgå dem bør angives i installationsplanen.
Du skal også tage højde for de dimensioner, der er beskrevet nedenfor, før du definerer no-go-zonen.
Graphic
G600757
  1. Arbejdsområdeskel
  2. Arbejdsområde
  3. Område, der skal udelukkes fra arbejdsområdet
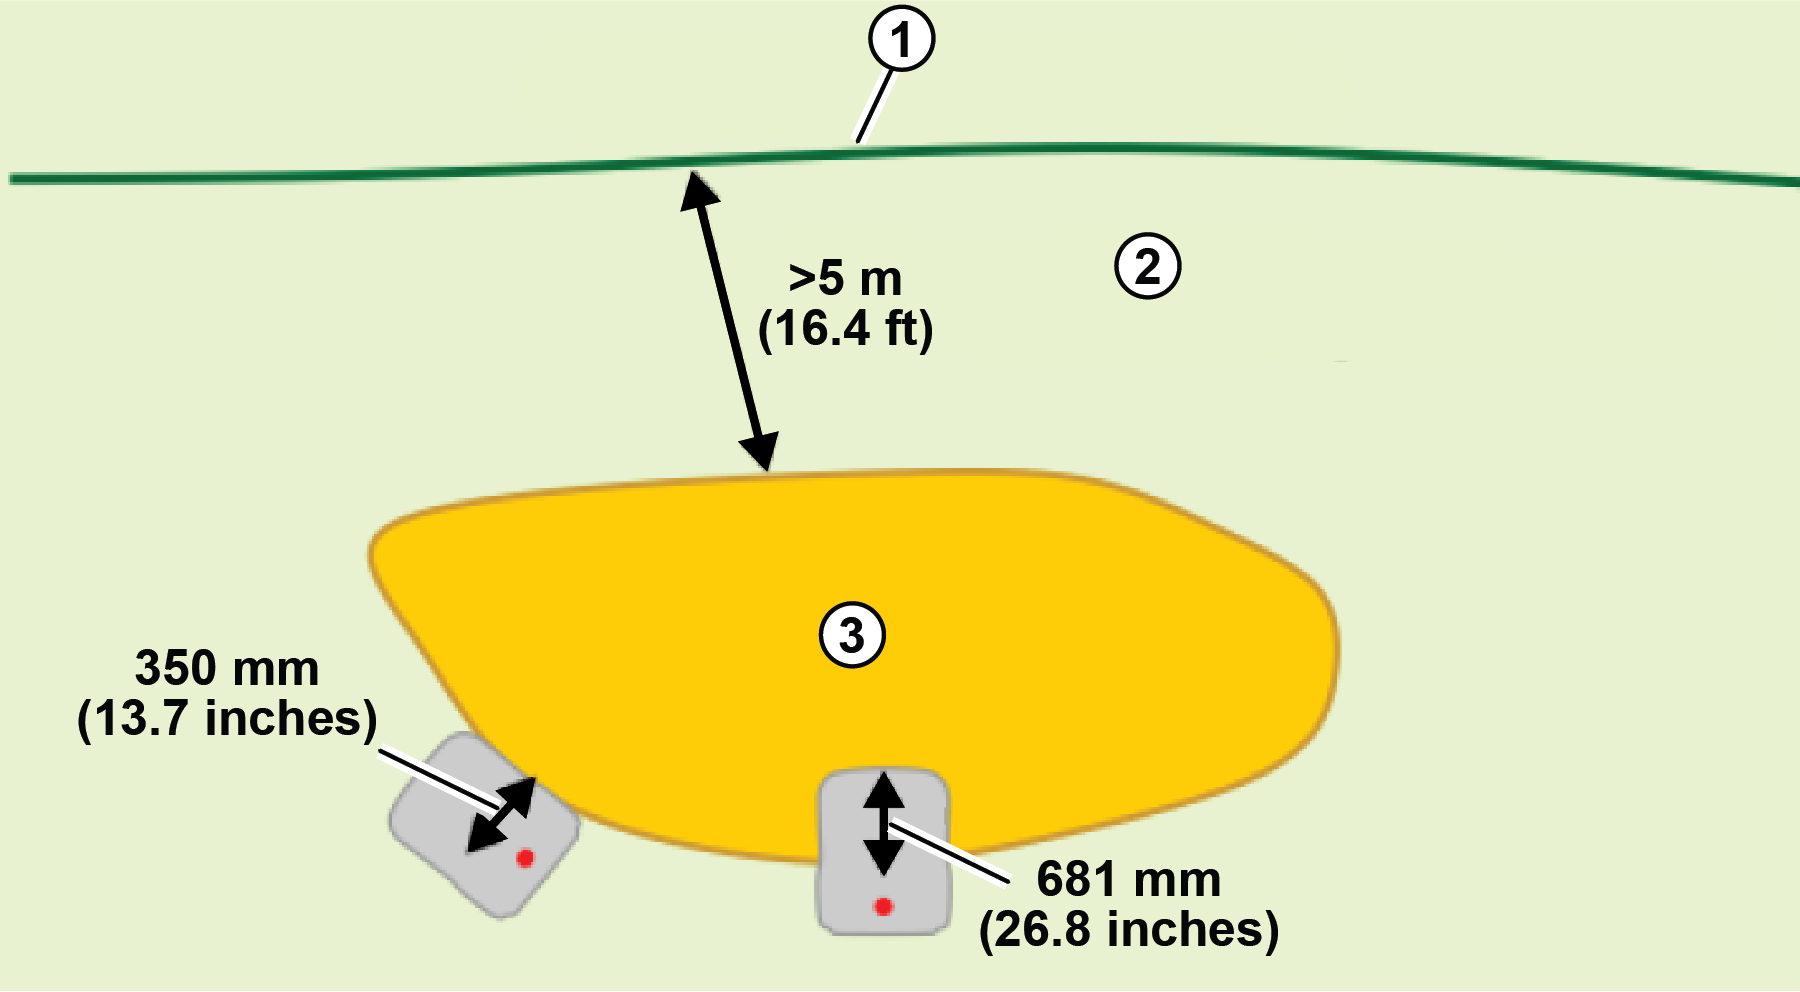
På den foregående figur fremgår det, at når robotten udfører skelregistrering eller arbejder i en retning, der er parallel med skellet, vil placeringen af det registrerede punkt på skellet til no-go-zonen være væk fra det faktiske område, der skal udelukkes. Denne afstand er halvdelen af bredden af robottens hus eller 350 mm.
Når mønsterretningen står vinkelret mod kanten af området, stopper robotten, når midten af akslen mellem baghjulene når skellet til no-go-zonens registrerede position. I dette tilfælde vil den registrerede GPS-position for skellet til no-go-zonen være væk fra robottens forstøddæmper. Afstanden mellem bagakslens midtpunkt og husets forende er 681 mm. Når mønsterretningen står vinkelret mod kanten af området, vil robottens næse komme længere ind over skellet til no-go-zonen sammenlignet med siden af robotten, når mønsteret er parallelt med kanten af området.
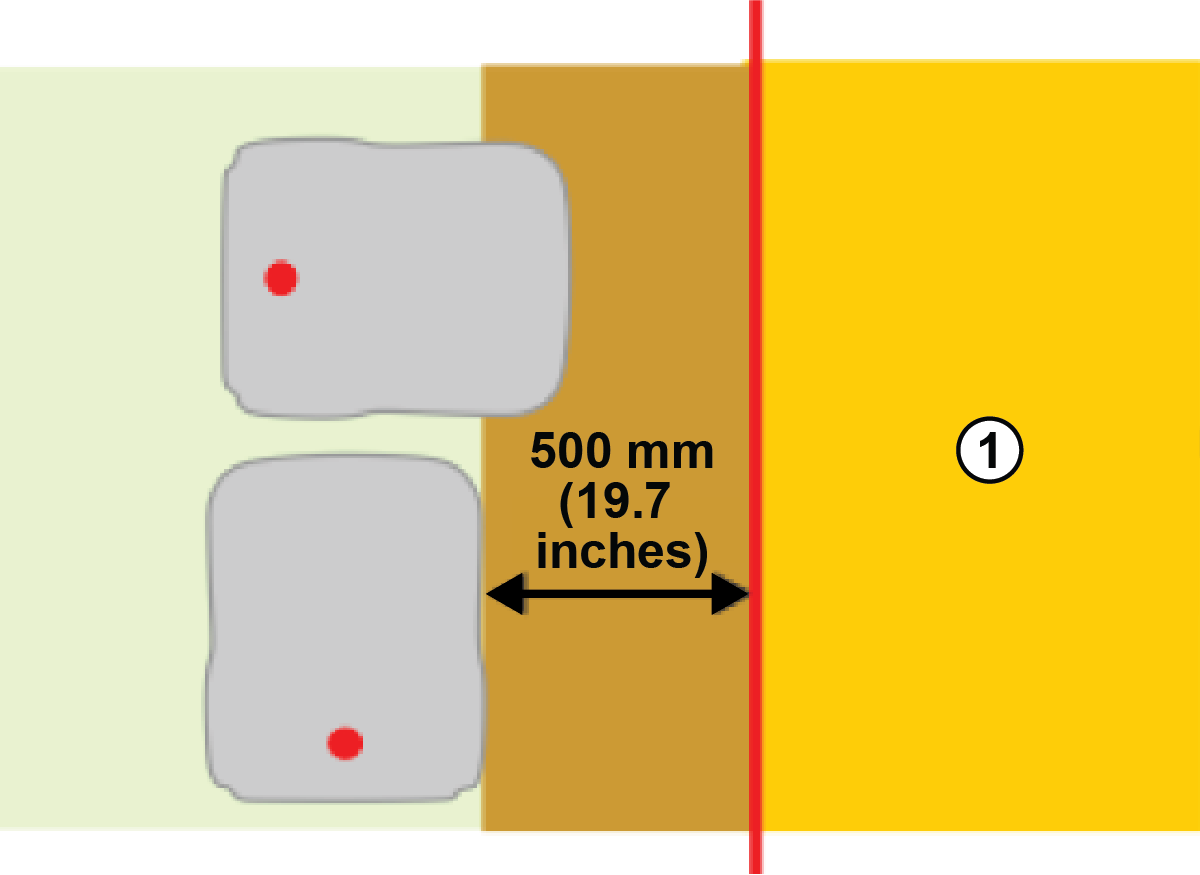
For at undgå, at robotten kommer ind i det område, der skal udelukkes, eller kolliderer med en forhindring, skal en minimumafstand på 500 mm mellem det udelukkede område og siden af robotten respekteres, når no-go-zonen registreres.
Robotten arbejder op til en afstand væk fra den definerede margen (som skal være mindst 300 mm fra robottens side), når zonen registreres. For robotten er denne afstand 123 mm.
Graphic
G600758
  1. Område, der skal udelukkes fra arbejdsområdet
No-go-zoner oprettes ved hjælp af smartphone-appen med robotten.
Oprettelse og registrering af en no-go-zone i appen
  1. Vælg knappen Technician's menu (teknikerens menu) > GPS NoGo zones (GPS-no-go-zoner).
  2. Vælg Create (opret).
  3. Tildel et navn til no-go-zonen.
  4. Vælg Border discovery (skelregistrering).
  5. Mens du går bag robotten, kan du tilføje GPS-punkter med +-knappen. Punkter kan fjernes med X-knappen.
  6. Vælg Complete (afslut), mens du er i nærheden af det første punkt, for at gemme no-go-zonen.
  7. Vælg venstre pil for at vende tilbage til menuen.
  8. Vælg Verify GPS border (bekræft GPS-skel) eller Skip Border verification (spring skelbekræftelse over).
    Hvis der vælges Verify GPS border (bekræft GPS-skel), kører robotten og bekræfter skellet.
  9. Følg de resterende prompter for at fuldføre opsætningsprocessen.
Ændring af en eksisterende no-go-zone i appen
Punkter i en eksisterende no-go-zone kan ændres for at oprette en ny no-go-zone.
  1. Vælg en eksisterende no-go-zone.
  2. Vælg Border edit (skelredigering).
  3. Tilføj eller rediger no-go-zonepunkterne:
    1. Vælg og træk eksisterende punkter.
    2. Vælg områder mellem eksisterende punkter for at tilføje mellemliggende punkter
    3. Vælg Undo/Redo (fortryd/gentag) eller Clear all points (ryd alle punkter) for at fjerne punkter.
    4. Efter at have foretaget ændringer skal du vælge Save (gem).
  4. Vælg Verify GPS Border (bekræft GPS-skel) eller Skip Border verification (spring skelbekræftelse over).
    Hvis der vælges Verify GPS border (bekræft GPS-skel), kører robotten og bekræfter skellet.
Ændring af indstillinger for no-go-zoner
  • No-go-zoner kan aktiveres eller deaktiveres via indstillingerne Turf Pro Nav (Turf Pro-navigation) i Technician's menu (teknikerens menu).
  • Skeltilstand kan aktiveres eller deaktiveres.
No-go-zoner valideres automatisk. Hvis formen ikke er gyldig, ændres farven til rød.

Oprettelse af stier

Stier giver robotten et effektivt middel til at navigere mellem arbejdsområder og stationen. Da de fungerer i begge retninger, kan robotterne bruge stierne til at forlade og vende tilbage til stationen.
Et typisk eksempel på brug af en sti er at skabe en rute mellem stationen og dens løkke og arbejdsområdet. Det betyder, at stationen kan installeres på en praktisk position på afstand fra travle områder. Stier kan også bruges til at navigere mellem arbejdsområder, der er langt væk fra hinanden.
Stier kan oprettes på smartphoneappen eller på portalen.
Egenskaber for stier
  • Stier behøver ikke at være i et arbejdsområde. De vil oprette deres eget arbejdsområde, som derefter skal bekræftes.
  • Flere stier kan forbindes. De skal forbindes med 1 punkt på hver sti. Når stier er forbundet, vises en blå cirkel.
  • Forbundne stier kan have forskellige bredder.
  • Stiens bredde bestemmer, hvor hurtigt robotten kan bevæge sig langs den pågældende sti. Brug brede stier, når det er muligt, for at opnå en mere effektiv drift. Smalle stier bør bruges til områder med smalle passager og mange permanente forhindringer.
  • En af stierne skal starte i stationsløkken.
  • Forbundne løkker skal have mindst én sti, der starter i stationsløkken.
  • Når der benyttes forbundne stier, skal kun stien, der starter i stationsløkken, indstille de forbundne perifere ledninger til løkken.
Oprettelse af en sti i appen
Bemærk: Startpunktet for stien skal være inden for stationsløkken.
  1. Vælg knappen Technician's menu (teknikerens menu) > GPS Paths (GPS-stier).
  2. Vælg Create (opret), og giv stien et navn.
  3. Vælg Discover path (registrer sti).
  4. Kør robotten, og tilføj punkter med din smartphone.
    Startpunktet for stien er grønt, og slutpunktet er hvidt. Punkterne vil blive forbundet lineært.
  5. Når du er færdig, skal du vælge Complete (afslut).
Oprettelse af en forgreningssti
Forgreningsstier er stier, der strækker sig fra en hovedsti. De kan bruges til at udvide stier til yderligere arbejdsområder eller opnå ekstra dækning.
  1. Vælg en hvid prik på en eksisterende sti.
  2. Opret forgreningsstien ved at klikke på kortet.
  3. Når du er færdig, skal du vælge Complete (afslut).
Når det er færdigt, fremstår forgreningspunktet som en blå prik på kortet.
Registrering af stien på en smartphone
Dette skal gøres ved at fjernstyre robotten fra smartphone-appen. Det kræver, at du har konfigureret appen.
  1. Placer robotten på det første punkt på stien.
    Bemærk: Når en driftsbane starter fra stationsløkken, skal det første punkt på driftsbanen placeres inden i stationsløkken.
  2. Stå bag robotten, flyt den langs stien, og tilføj GPS-punkter ved hjælp af +-knappen.
    Graphic
    G614954
    1. Løkkeledning
    2. Punkt
  3. Det andet punkt skal placeres uden for stationsløkken. Registrering af stien skal altid gå fra stationsløkken mod de andre zoner.
    Bemærk: Tilføj ikke for mange punkter. På lige strækninger er den anbefalede afstand mellem punkterne 10 m for stier. Punkterne skal være tættere på hinanden på buede sektioner.
  4. Forlæng stien ind i zonen. Dette hjælper med navigationen, når robotten skal vende tilbage til stationen.
  5. Tryk på fluebensknappen, når stien er afsluttet. Appen beregner det polynomium, der dannes af GPS-punkterne.
  6. Klik på ikonet Gem.
    Bemærk: De punkter, der definerer den sti, der er registreret, kan ses og ændres på webportalen og i appen.
  7. Vælg Verify GPS border (bekræft GPS-skel) eller Skip Border verification (spring skelbekræftelse over).
    Hvis der vælges Verify GPS border (bekræft GPS-skel), kører robotten og bekræfter skellet.
Stiindstillinger
  • Stier kan aktiveres eller deaktiveres via indstillingerne Turf Pro Nav (Turf Pro-navigation) i Technician's menu (teknikerens menu).
  • Bredden på stiens arbejdsområde kan ændres.
    Standardbredde: 3 m. Hastigheden reduceres, når bredden er mindre end 3 m.
  • Skærehoveder kan aktiveres eller deaktiveres.
  • Tilsluttede perifere ledninger (dvs. løkkeledning) kan aktiveres eller deaktiveres.
Bekræftelse af en sti
Da stier er afgrænset af et arbejdsområde med et skel, skal stier bekræftes. Ændringer i bredden eller GPS-punkterne for stien kræver, at stien bekræftes igen.
  1. Vælg knappen Technician's menu (teknikerens menu) > GPS Path (GPS-sti) Sti, der bekræftes > Verify GPS path (bekræft GPS-sti) eller Skip GPS path verification (spring bekræftelse af GPS-sti over).

Indstilling af klipperetningen

Denne procedure giver dig mulighed for at sikre, at robotten klipper i en retning, der svarer til definitionen af sportspladsen eller banen. Denne procedure forudsætter, at sportspladsen eller banen er blevet opsat til mønsterklipning (dvs. at arbejdsområdet, der svarer til sportspladsen eller banen, er oprettet). Denne procedure giver dig mulighed for at angive primære og sekundære arbejdsretninger.
Før du starter denne procedure, skal du kontrollere, at GPS-signalkvaliteten er mindst 1,6. I appen: Vælg knappen Technician menu (teknikerens menu) > Sensors data (sensordata) > GPS.
Indstilling af klipperetningen i appen
  1. Vælg knappen Tandhjul.
  2. Vælg Klipning.
  3. Vælg klipperetningen.
  4. Vælg arbejdsområdet.
  5. Drej prikken for at vælge en vinkel til arbejdsområdet.
    Du kan vælge 1, 2 eller 4 vinkler eller tilpasse op til 8 vinkler.
  6. Vælg Save (gem) for at gemme dine ændringer.

Færdiggørelse af installationen

Valg af skæreskivetype
Hvis dit arbejdsområde skal klippes i en lavere klippehøjde (mindre end 20 mm), kan du vælge at bruge en skæreskive, der er beregnet til lav højde. Rækkevidden af skæreskiverne til lav højde er mellem 15 mm og 90 mm.
Valg af skæreskivetype i appen
  1. Vælg tandhjulet i øverste venstre hjørne.
  2. Vælg Hardware info (hardwareinfo).
  3. Vælg Low cutting height (lav skærehøjde).
Indstilling af klippehøjden
Skæreknivenes klippehøjde kan indstilles for hvert arbejdsområde, der defineres i installationen. Det er ikke muligt at indstille forskellige klippehøjder for interne GPS-zoner. Disse skal have samme klippehøjde som det overordnede arbejdsområde.
Bemærk: Klipning er som standard ikke aktiveret, når robotten navigerer langs en sti.
Indstilling af klippehøjden i appen
  1. Vælg knappen Cutting height (skærehøjde).
  2. Brug skydebjælken til at justere skærehøjden.
Definering af arbejdsplanen
Robottens arbejdsplan kan defineres ved at fastsætte en tidsplan, fastsætte en procentdel af den tid, der er tildelt hvert arbejdsområde, eller ved at fastsætte, hvor mange gange et arbejdsområde kan flyttes på en dag.
Arbejdsplanen kan også bruges til at indstille sekvensen for robottens klipning i arbejdsområderne.
Tidsplanen kan nemmest defineres i appen eller på webportalen.
Klipning af skel
I en 4G RTK-installation er det vigtigt, at arbejdsområdets skel klippes regelmæssigt.
Bemærk: Det anbefales på det kraftigste, at du bruger sekventiel planlægning til at håndtere skellet.
Når sekventiel planlægning implementeres, vil skellet altid blive klippet, så snart arbejdsområdet er helt klippet.
Implementering af sekventiel planlægning i appen
  1. Vælg knappen Scheduling (planlægning – uret).
  2. Sørg for, at Sequential Scheduling (sekventiel planlægning) er markeret.
Konfiguration af udgangsstationens parametre
Et GPS-signalniveau på 1,2 er tilstrækkeligt til, at robotten kan forlade stationen, men et signalniveau på 2 er påkrævet for, at robotten kan fungere i arbejdsområdet. Når den forlader stationen, skal robotten køre en afstand X langs løkkeledningen, før den finder et passende signalniveau på 2. Denne afstand X skal indstilles som en udgangsparameter.
Denne parameter kan indstilles manuelt, men det anbefales, at du lader robotten indstille dem automatisk.
Indstilling af udgangsparametre i appen
  1. Vælg knappen Technician's menu (teknikerens menu) > Stations (stationer).
  2. Vælg den station, parametrene skal justeres for (typisk Manual Station 1).
  3. Rediger indstillingen Exit min distance (min. udgangsdistance).
  4. Rediger indstillingen Exit max distance (maks. udgangsdistance).
    Bemærk: Den maksimale afstand skal være større end minimumsafstanden.


Sådan fungerer Turf Pro i en 4G RTK-installation
 

Forlad stationen

Robotten forlader stationen, når:
  • Batteriet er fuldt opladet
  • Arbejdsplanen dikterer det
Den måde, hvorpå robotten forlader stationen og kommer ind i arbejdsområdet/stien, afhænger af installationens konfiguration:
  • En stationsløkke overlapper arbejdsområdet
  • Robotten bruger 1 eller flere driftsbaner til at navigere til sit arbejdsområde
Stationsløkke overlapper GPS-arbejdsområdet
Graphic
G603268
  1. GPS-arbejdsområdets skel
  2. Indstil afstanden for robotten til at køre ind i GPS-arbejdsområdet og registrere et GPS-signalniveau på 2
  3. Løkkeledning
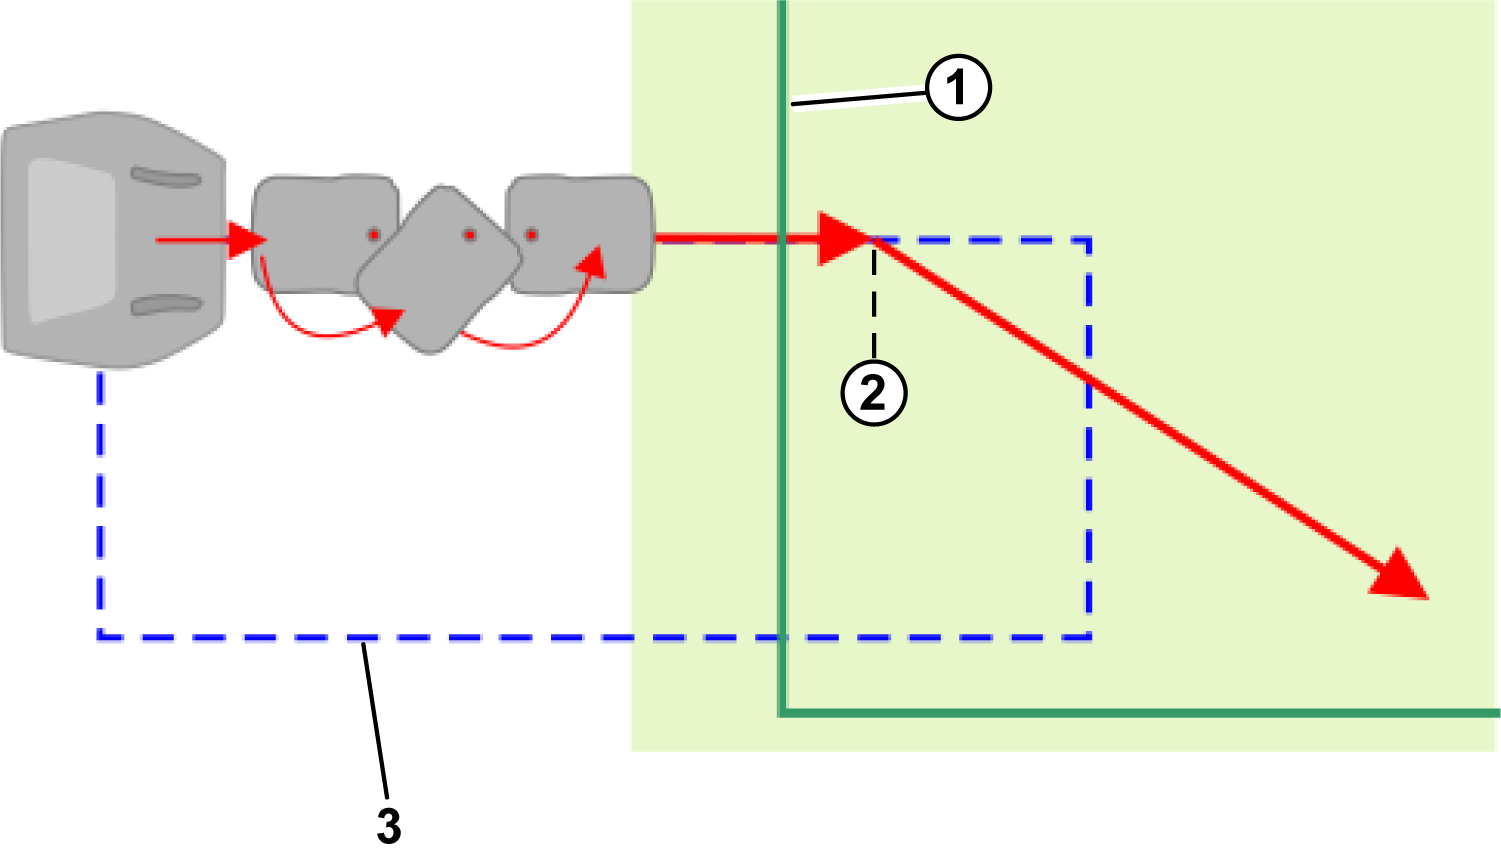
Robotten skal registrere et GPS-signalniveau på mindst 1,2, når den er ved stationen. Når den forlader stationen, følger den løkkeledningen i en afstand, indtil den er kommet ind i GPS-arbejdsområdet, og den registrerer et GPS-signalniveau på 2 .
Når robotten når arbejdsområdet og registrerer et GPS-signalniveau på 2, stopper den og beregner ruten mod det punkt, hvor den efter planen skal arbejde. Den indstiller klippehøjden til den værdi, der er indstillet for GPS-arbejdsområdet, og roterer derefter væk fra ledningen og bruger GPS til at navigere til det sted, hvor den er indstillet til at begynde at arbejde.
Robotten bruger 1 eller flere stier til at navigere til et arbejdsområde
For store og komplekse installationer er stier et effektivt middel til navigation til arbejdsområderne. Stier skaber automatisk deres egne arbejdsområder, så mindst én sti eller ét arbejdsområde skal overlappe stationens løkkeledning.
Robotten forlader stationen og bevæger sig langs sporledningen, indtil den registrerer, at den er kommet ind i et arbejdsområde. Robotten vil derefter rotere væk fra ledningen og bevæge sig til enden af stien, der derefter fører til det område, hvor den skal arbejde. Den vil bevæge sig langs stien ved hjælp af en tilfældig forskydning fra stien for at sikre, at der ikke efterlades spor i græsset.
Når robotten registrerer, at den er kommet ind i det arbejdsområde, hvor den skal arbejde, vil den bevæge sig væk fra stien mod det punkt, hvor den skal begynde at arbejde.
Graphic
G603279
  1. Sti 1
  2. Arbejdsområde 1
  3. Sti 2
  4. Arbejdsområde 2

Arbejde

Når robotten har forladt stationen, navigerer den til det næste arbejdsområde.
Arbejde i et simpelt område
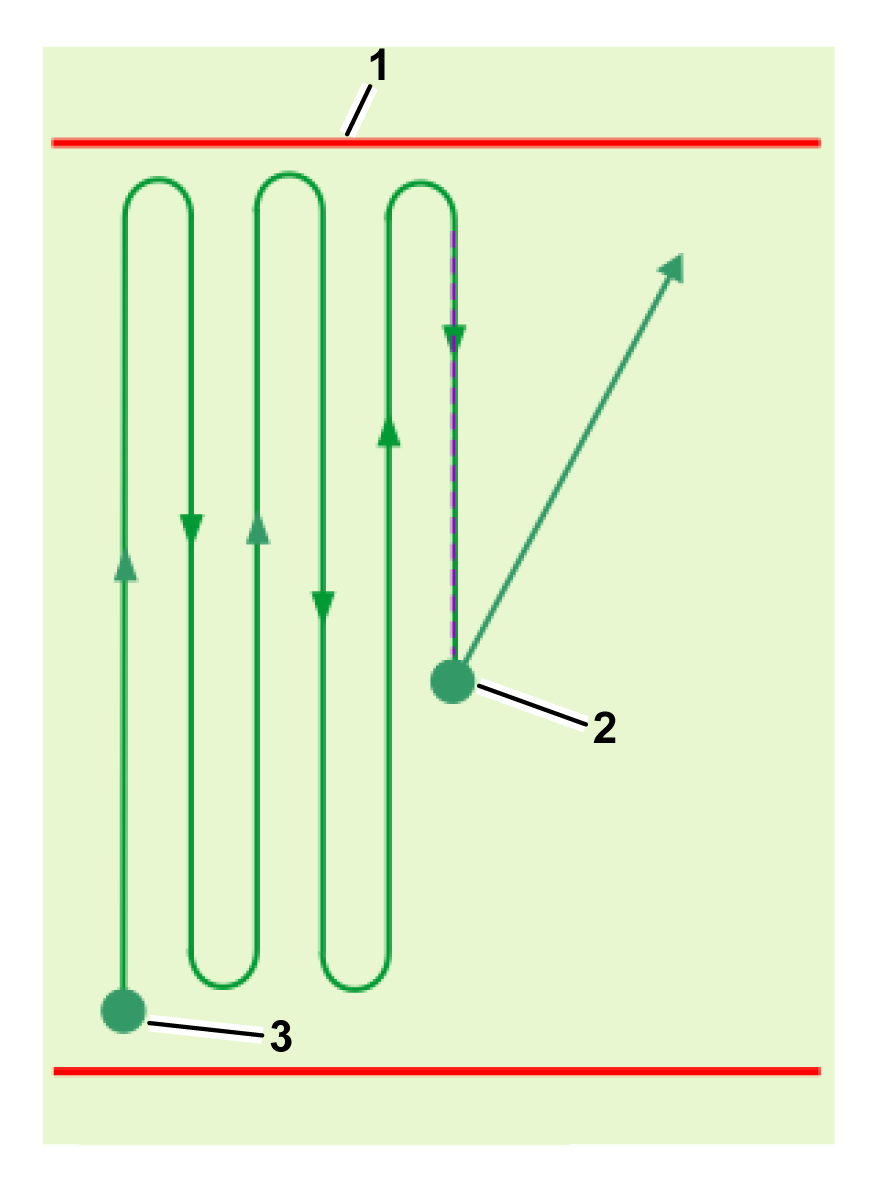
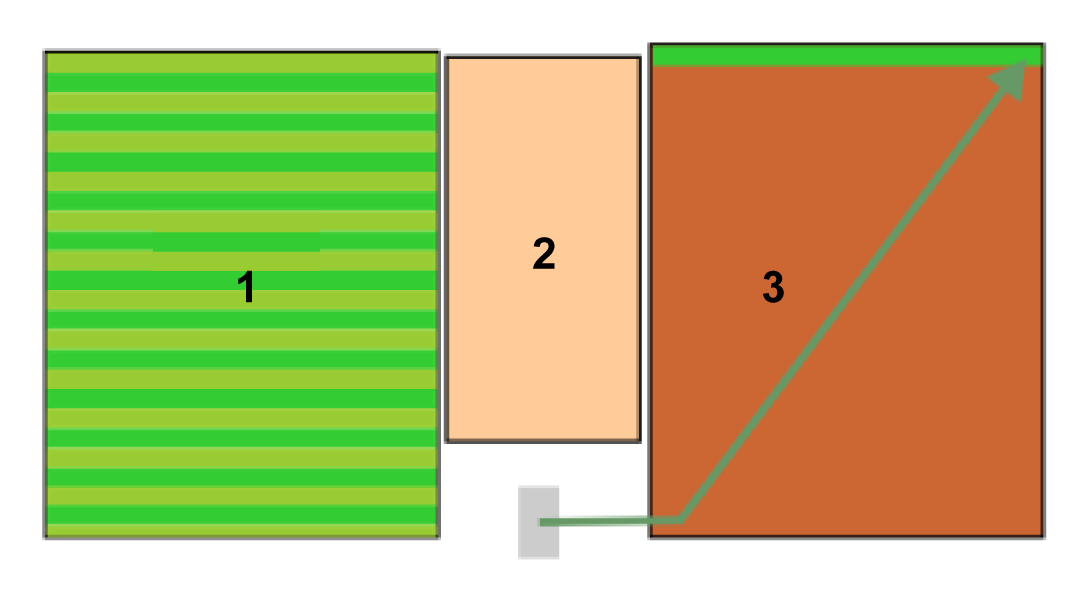
Robotten navigerer til startpunktet for det mønster, den har beregnet for denne zone, og begynder at arbejde med en overlapning på 10 cm for hver linje i mønsteret. Den fortsætter på denne måde, indtil den skal tilbage til stationen.
Graphic
G578665
Graphic
G578666
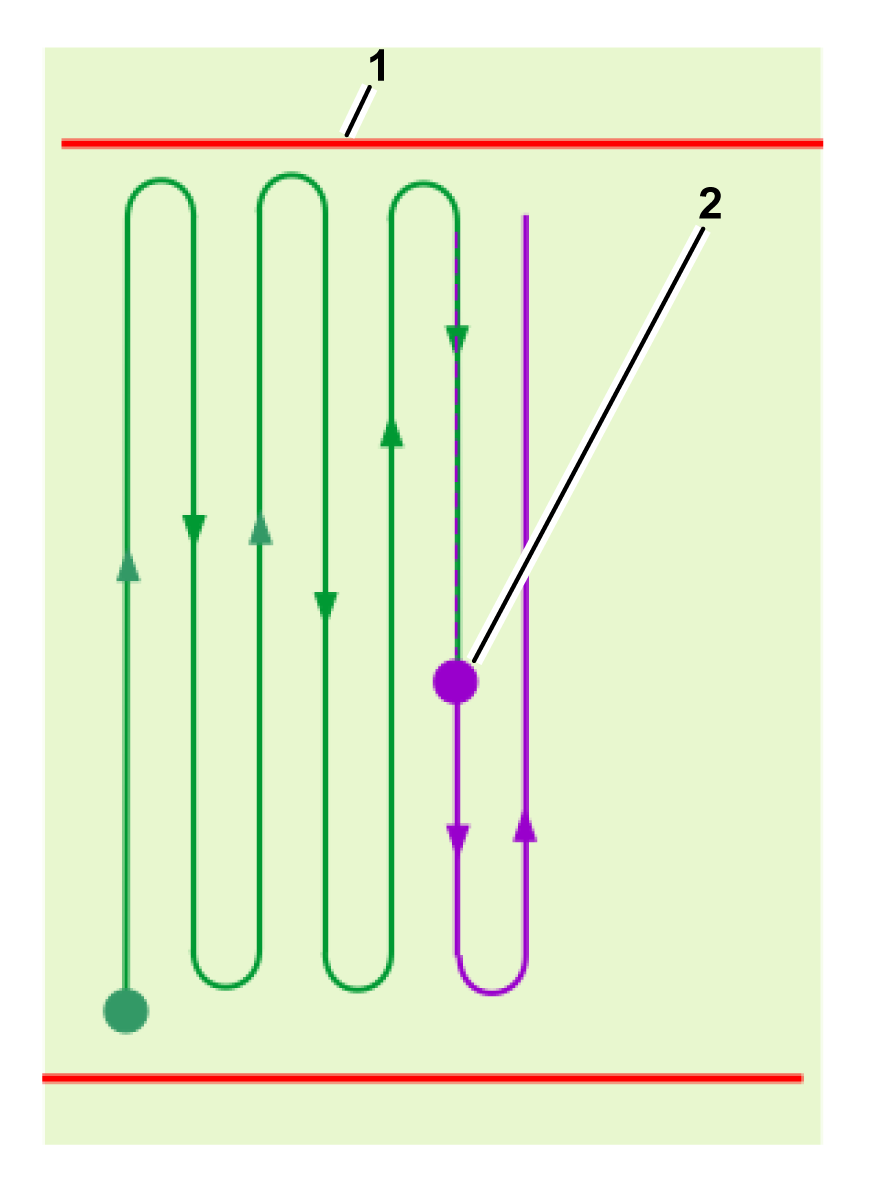
  1. Skel for GPS-sikkerhedszone
  2. Slut-/startpunkt for cyklus
  3. Start af cyklus
Klippemønsteret udføres over flere arbejdscyklusser. Ved starten af hver ny cyklus genoptager robotten som standard sit mønster på det nøjagtige punkt, hvor den forrige cyklus sluttede. Det er også muligt at genoptage klipningen fra starten af den linje, der ikke blev færdig i slutningen af den foregående cyklus.
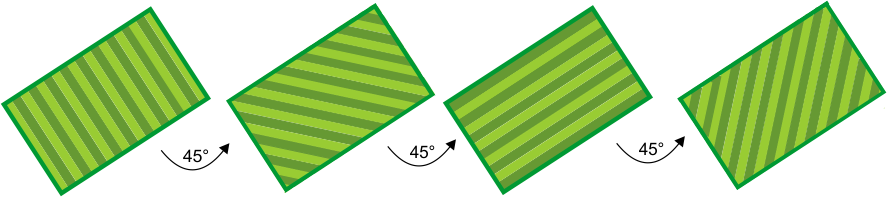
Når mønsteret er gennemført, beregner robotten et nyt klippemønster og skifter klipperetningen for at sikre optimal klippekvalitet, og at hele banen bliver klippet. I eksemplet, der vises i følgende figur, specificeres fire retninger med en vinkelforskel på 45 ° mellem dem. Det er muligt at bruge færre klipperetninger, hvis det er nødvendigt.
Graphic
G527677
Arbejde i et komplekst område
Når der arbejdes i et mere komplekst arbejdsområde, er området underopdelt afhængigt af arbejdsmønsterets retning.
Graphic
G527678
Robotten vil først arbejde i underområde 1 i en bestemt retning. Dækning af et underområde kan kræve mere end 1 cyklus.
Graphic
G527679
Når robotten er færdig med underområde 1, bevæger den sig direkte videre for at begynde at klippe underområde 2 i samme retning. En ny cyklus er ikke startet.
Graphic
G527680
Når hele området er færdigt, vender robotten tilbage til stationen for at oplade. Den beregner derefter nye underområder, der dækker arbejdsområdet, når der arbejdes i en ny retning. En ny arbejdscyklus vil begynde.
Graphic
G527681
Når robotten er færdig med underområde 3, bevæger den sig direkte videre for at begynde at klippe underområde 4 i samme retning. En ny cyklus er ikke startet.
Under mønsterklipning drejer robotten før kanten af det definerede klippeområde. Det er vigtigt at sørge for, at robotten klipper skellet regelmæssigt.

Valg af arbejdsområder

Når der er flere klippeområder, der skal klippes, er det vigtigt, at hver zone klippes efter behov og på de tidspunkter, hvor den er tilgængelig.
Der er 2 metoder, hvormed robotten afgør, hvor den skal arbejde:
  • Implementering af sekventiel planlægning (anbefales)
  • Definition af den procentdel af tid, der skal bruges i hver zone
Bemærk: Det anbefales, at du definerer en arbejdsplan for robotten.
Sekventiel planlægning
Den nemmeste måde at sikre, at hver zone og dens skel klippes regelmæssigt, er at implementere sekventiel planlægning. Når sekventiel planlægning er implementeret, vil robotten arbejde i hver zone efter tur og klippe skellet, når klipningen er færdig. Robotten arbejder i overensstemmelse med den definerede arbejdsplan.
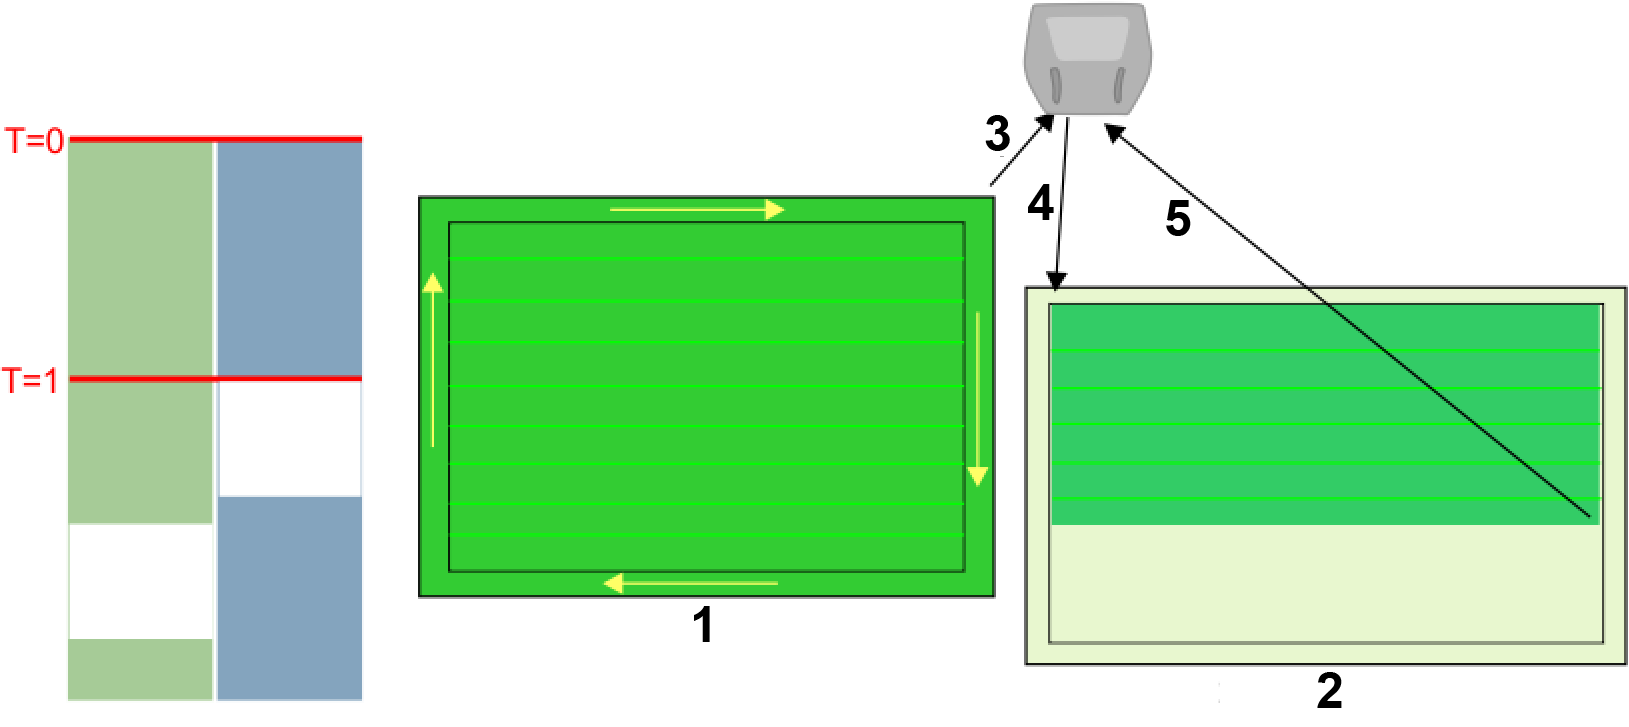
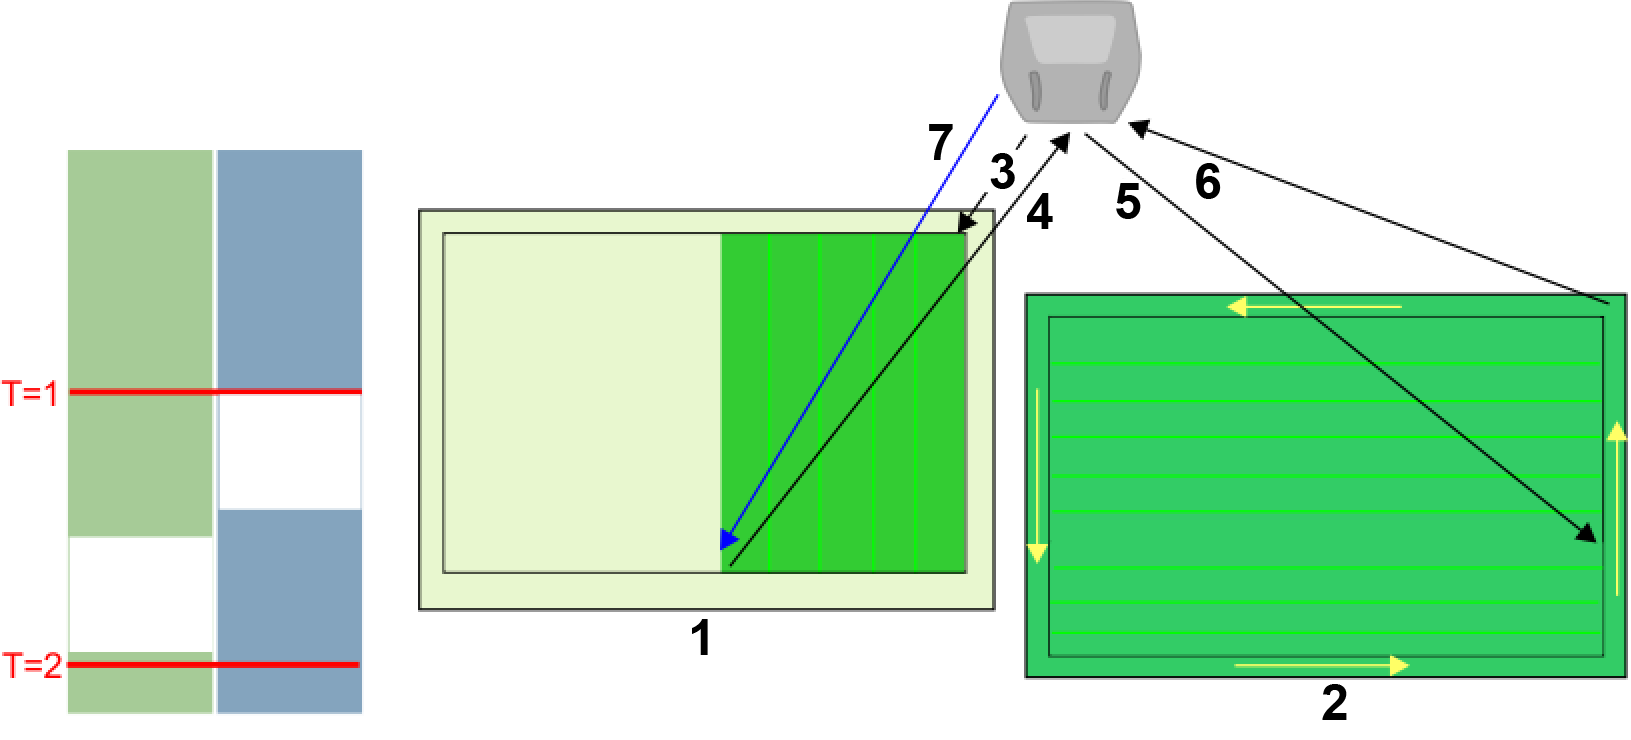
Processen med sekventiel planlægning vises i følgende figurer. Overvej installationsopsætningen med 2 separate zoner, der skal klippes. Den definerede tidsplan dikterer, at zone 1 og 2 ikke er tilgængelige på bestemte tidspunkter af dagen.
Graphic
G600641
På tidspunktet T=0 begynder robotten at klippe zone 1. Når hele området er klippet, klipper den skellet og vender derefter tilbage til stationen . Den bevæger sig derefter til zone 2 og klipper indtil tidspunktet T=1. På dette tidspunkt dikterer den definerede tidsplan, at zone 2 ikke er tilgængelig. Robotten vender tilbage til stationen .
Bemærk: Ved klipning af skellet følger robotten den samme retning, som blev brugt, da skellet blev registreret.
Graphic
G600642
På tidspunkt T=1 vil robotten bevæge sig til zone 1 og klippe i en ny retning, indtil tidsplanen dikterer, at zone 1 ikke er tilgængelig. Robotten vender tilbage til stationen og vender derefter tilbage for at afslutte klipningen i zone 2. Når græsset i området er blevet klippet, klipper den skellet, inden den vender tilbage til stationen . Når zone 1 bliver tilgængelig, vil den bevæge sig til zone 1 og begynde at klippe i en ny retning .
Bemærk: Det anbefales kraftigt at bruge sekventiel planlægning. Hvis dette ikke bruges, er det nødvendigt at definere den procentdel af tid, der skal bruges på at arbejde i en bestemt zone, og udtrykkeligt angive det antal gange om ugen, hvor skellet skal klippes.
Mønsterarbejde med definerede procentvise tider
Denne mulighed anbefales ikke.
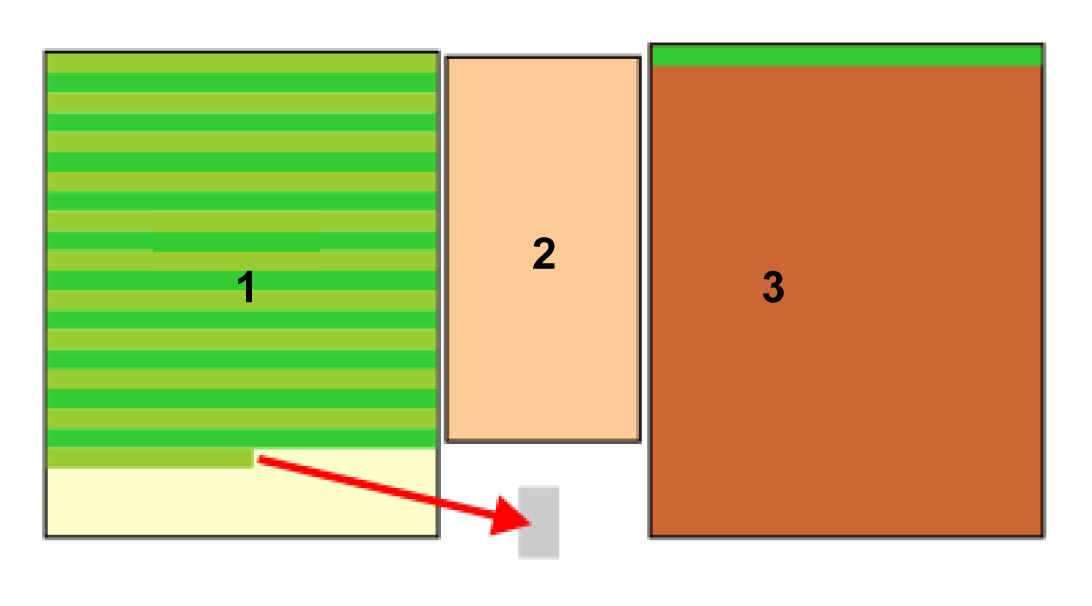
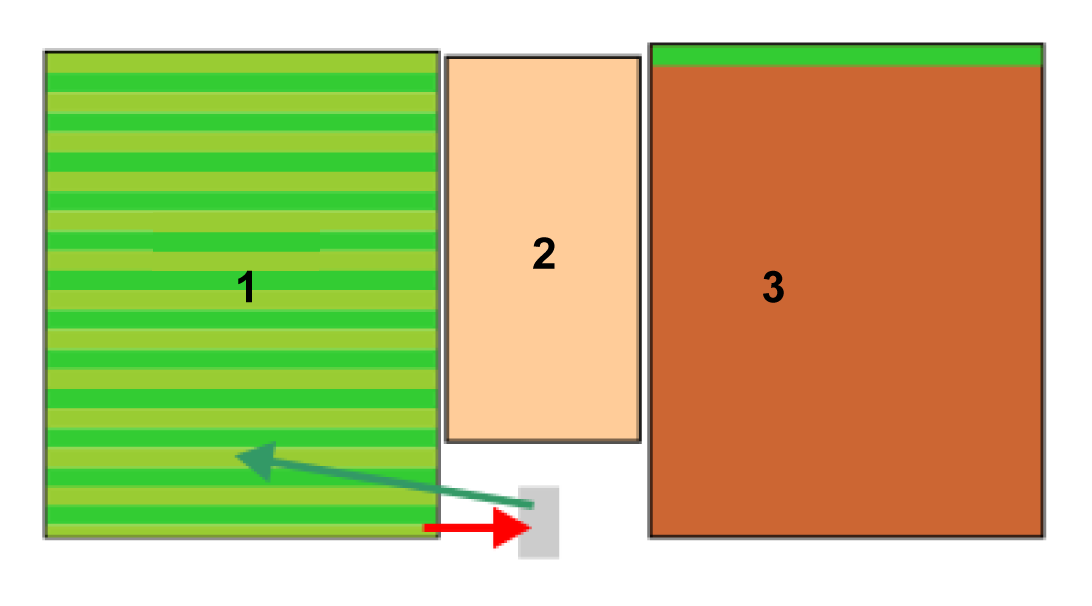
Når der arbejdes i mønstertilstand, vil robotten fortrinsvis fuldføre arbejdet i én zone, før den går videre til en anden, hvilket tilsidesætter de tildelte procentvise tider.
Eksempelvis en situationen, hvor der er 3 zoner:
  • Zone 1, som har en procentvis tid på 40 %
  • Zone 2, som har en procentvis tid på 20 %
  • Zone 3, som har en procentvis tid på 40 %
Graphic
G578668
Robotten arbejder i Zone 1, indtil cyklussen slutter, når den skal tilbage til stationen for at oplade. Arbejdet i Zone 1 er ikke afsluttet.
Graphic
G578669
Når robotten genoptager arbejdet, vil den ignorere den tildelte procentvise tid og vende tilbage til Zone 1 for at fuldføre mønsteret. Når dette mønster er færdigt, vender det tilbage til stationen, og en ny cyklus begynder.
Graphic
G578670
Robotten vil nu begynde at arbejde i en ny zone.
Den vil begynde at arbejde i Zone 2, som har en højere procentdel tid tildelt. En ny cyklus startes.

Undgå forhindringer ved klipning

Dette afsnit beskriver, hvordan robotten håndterer små forhindringer i arbejdsområdet. Større, permanente og farlige forhindringer skal undgås ved at udelukke dem, når arbejdsområdet defineres, eller ved hjælp af no-go-zoner.
Når robotten klipper normalt, bevæger den sig med en hastighed på ca. 1 m/s, 3,5 km/t. I områder, hvor græsset er længere, vil robotten automatisk tilpasse sin klippetilstand ved at sænke farten.
Robotten kan registrere en forhindring (permanent eller kortvarig) gennem et sæt sonarsensorer. Registrering får robotten til at bremse og forsigtigt røre ved forhindringen med sin kofanger, hvilket aktiverer kollisionssensorerne.
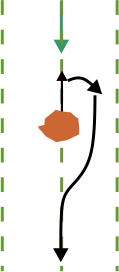
Når robotten registrerer en forhindring, mens den arbejder i mønstertilstand, vil den bevæge sig baglæns og forsøge at navigere rundt om den ved hjælp af små vinkelændringer. Hvis dette lykkes, vil den fortsætte ad den vej, den fulgte.
Graphic
G527689
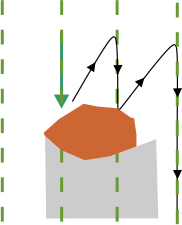
Hvis dette ikke lykkes, vil den bevæge sig baglæns og derefter videre til den næste klippebane og fortsætte med at gøre dette, indtil den har passeret forhindringen.
Graphic
G527690
Det betyder, at der er risiko for, at områder bag forhindringerne ikke bliver slået. Men da klipperetningen ændrer sig for hver cyklus, kan dette afhjælpes i løbet af efterfølgende cyklusser.

Klipning af skellet

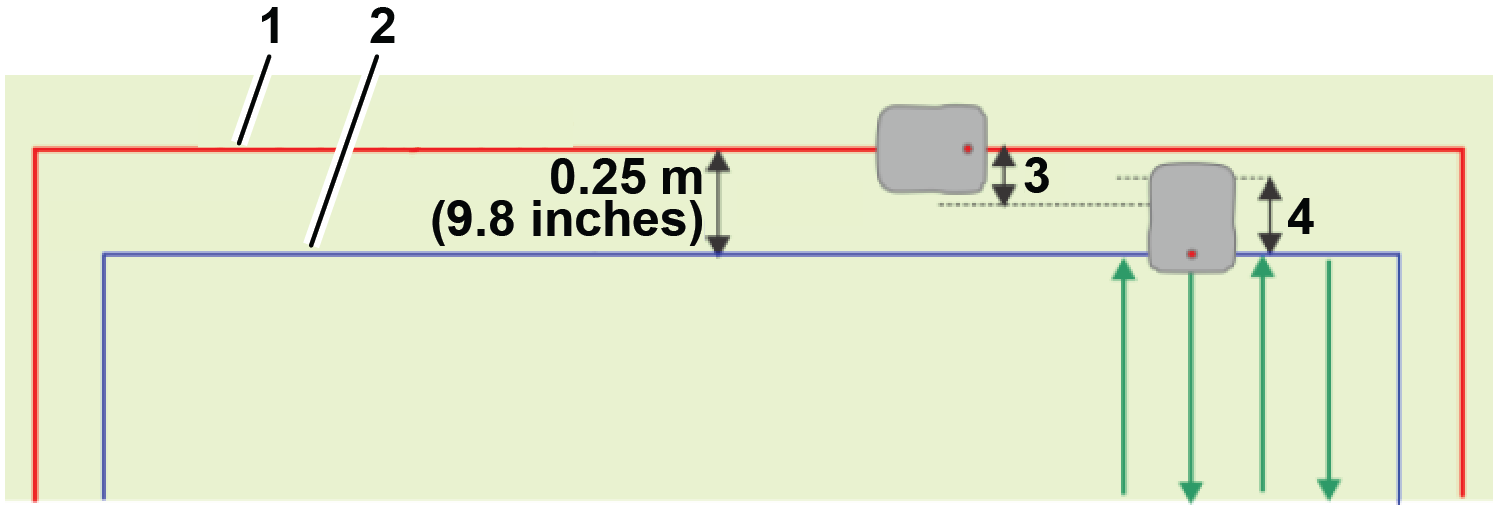
Når robotten klipper, når mønsteret ikke helt ud til kanten af arbejdsområdet. Det er derfor vigtigt at konfigurere robotten til at klippe skellet.
Graphic
G600643
  1. GP-arbejdsområde
  2. Skellet til arbejdsområdet
  3. 21 cm
  4. 36 cm
Hver række i mønsteret strækker sig til det punkt, hvor smartbox-sporingsenheden for robotten når en afstand på 0,25 m fra GPS-arbejdsområdets skel. Det område, der klippes, er inden for GPS-arbejdsområdets skel.
Skellet kan klippes med eller mod uret. Dette kan ændres i appen ved at vælge tandhjulet øverst til venstre > Border (skel) og ændre indstillingen for skellet.
Den foretrukne metode til at klippe skellet er at implementere sekventiel planlægning. I dette tilfælde klippes skellet automatisk, hver gang robotten afslutter klipningen af arbejdsområdet.
Bemærk: Det anbefales kraftigt, at du bruger sekventiel planlægning.
Hvis sekventiel planlægning ikke bruges, skal robotten konfigureres til at klippe skellet mindst 2 gange om ugen.
Tilbagevenden til stationen

Robotten vender tilbage til stationen:
  • Når batteriet skal oplades
  • Når tidsplanen dikterer det
  • Når en kommando er blevet udsendt enten fra robottens grænseflade, webportalen eller appen
Den måde, hvorpå robotten vender tilbage til stationen, afhænger af, om arbejdsområdet er forbundet direkte med løkken, eller om der bruges driftsbaner til at forbinde arbejdsområder.
Tilbagevenden til stationen ved hjælp af stier
Stier bruges til at muliggøre navigation mellem forskellige arbejdsområder.
Graphic
G600654
  1. Sti
  2. Stiarbejdsområde
  3. Arbejdsområde
Når robotten skal tilbage til stationen, stopper den og beregner en rute til den nærmeste position på en sti. Det anbefales at sørge for, at stierne strækker sig et godt stykke ind i arbejdsområdet for at muliggøre en kort rute tilbage til en sti, der kan bruges til at vende tilbage til stationen.
Den vil følge stien ved hjælp af en tilfældig forskydning fra den faktiske sti for at undgå spor i græsset. Når robotten registrerer, at den er nået inden for stationens løkkeledning, vil den dreje og følge denne ledning for at nå frem til stationen. Derfor skal en sti overlappe stationens løkkeledning.
Tilbagevenden til stationen direkte fra arbejdsområdet
Denne situation vil sandsynligvis opstå i installationer, hvor der er et enkelt arbejdsområde, som overlapper løkkeledningen direkte.
Graphic
G600655
Et GPS-returpunkt skal være placeret inden for det område, hvor løkken og GPS-arbejdsområdet krydser hinanden.
Når robotten skal tilbage til stationen, stopper den og beregner en rute mod GPS-returpunktet. Når den registrerer, at den har krydset løkkeledningen, drejer den og følger løkkesporledningen, indtil den når stationen.
Bemærk: Det anbefales at bruge stier frem for GPS-returpunkter til at guide robotten tilbage til stationen. Med stier bevæger robotten sig langs stien ved hjælp af en tilfældig forskydning for at sikre, at der ikke efterlades spor i græsset.


Eksempler på brug af 4G RTK
 

En stationsløkke er påkrævet, for at robotten kan få adgang til stationen. Mindst 1 GPS-arbejdsområde eller sti skal være forbundet til stationsløkken. Det anbefales at bruge stier frem for et GPS-returpunkt, som robotten kan bruge ved tilbagevenden til stationen.
Bemærk: For en 4G RTK-installation skal GPS-signalniveauet være på 2, før arbejdsområder og no-go-zoner kan accepteres.

Enkelt GPS-arbejdsområde forbundet til løkken

Graphic
G601025
  1. RTK-base
  2. Løkkeledning
  3. Sti (anbefalet)
  4. GP-arbejdsområde
  • Stedet er åbent. Der er ingen træer, der begrænser udsynet mellem robotterne, basestationen og satellitterne.
  • GPS-signalniveauet er 2 på hele stedet.
  • Basestationen kan monteres i en højde på 4 m på en bygning.
  • GPS-arbejdsområdet eller stien krydser stationens løkkeledning med mindst 4 m x 4 m. Løkken indstilles som den tilstødende jordlod til arbejdsområdet eller stien.

Enkelt GPS-arbejdsområde forbundet til løkken med en sti

Graphic
G601026
  1. Løkkeledning
  2. Sti
  3. RTK-base
  4. GP-arbejdsområde
  • Stedet er åbent. Der er ingen træer, der begrænser udsynet mellem robotterne, basestationen og satellitterne.
  • GPS-signalniveauet er 2 over hele området (eksklusive ladestationen).
  • Basestationen kan monteres i en højde på 4 m på en bygning.
  • Stien krydser stationens løkkeledning med mindst 4 m x 4 m. Løkken indstilles som den tilstødende jordlod til arbejdsområdet eller stien.
  • Stien strækker sig et godt stykke ind i arbejdsområdet. Dette hjælper robotten, når den navigerer tilbage til stationen.

Adskilte arbejdsområder forbundet med stier

Graphic
G601027
  1. Løkkeledning
  2. Sti 1
  3. GPS-arbejdsområde 1
  4. No-go-zoner
  5. Intern GPS-zone 1
  6. Sti 2
  7. RTK-base
  8. GPS-arbejdsområde 2
  9. Intern GPS-zone 2
  10. Intern GPS-zone 3
  • 2 separate arbejdsområder kan forbindes med stier.
  • Sti 2 passerer gennem begge GPS-arbejdsområder.
  • Stierne strækker sig ind i arbejdsområdet for at lette tilbagevenden til stationen, uanset hvor robotten befinder sig, når den skal tilbage til stationen.
  • Arbejdsområde 2 er opdelt i 2 interne GPS-zoner for at optimere robottens funktion.
  • Arbejdsområde 1 omfatter 2 no-go-zoner. No-go-zoner bruges ofte omkring målstolperne på fodboldbaner for at undgå, at robotten bliver viklet ind i nettet.

Arbejdsområde med en smal passage

Graphic
G614956
  1. GP-arbejdsområde
I dette eksempel indeholder arbejdsområdet en passage, hvor afstanden mellem tilstødende sektioner af arbejdsområdets skel er mindre end 5 m. Dette arrangement kan give problemer, og den konfiguration, der er vist i følgende figur, bør anvendes i stedet. I denne konfiguration er der defineret 2 separate zoner for at undgå at have tilstødende sektioner, der er for tætte på hinanden.
Graphic
G614957
  1. GPS-arbejdsområde 1
  2. GPS-arbejdsområde 2


Fejlfinding
 

Under en 4G RTK-installation, hvor der ikke er nogen perifer ledning, er det kritisk for robottens sikkerhed, at den kun fungerer inden for sit arbejdsområde. Der indstilles en række konfigurationsparametre i installationen, som overvåges. Hvis nogen af disse ændres, genereres der en fejl, og robotten holder op med at arbejde.
Disse kritiske parametre er:
Når en ny mission lanceres, registreres eventuelle ændringer automatisk, og robotten starter ikke missionen. Årsagen til problemet kan ses på skærmen GeoLink summary (GeoLink-oversigt) på robottens grænseflade. Dette bør vises automatisk, men kan ses ved at vælge Technician's menu (9) (teknikerens menu) > Infrastructure (infrastruktur) > GeoLink summary (Geolink-oversigt). Løs problemer, der mangler flueben. Disse oplysninger kan også ses i appen ved at vælge knappen Technician's menu (teknikerens menu) og vælge TURF PRO NAV. Løs tilstedeværende problemer, der er markeret med en gul trekant eller en rød cirkel på skærmen.
Du kan finde flere oplysninger om alle de meddelelser, der vises på denne skærm, i den tekniske manual.

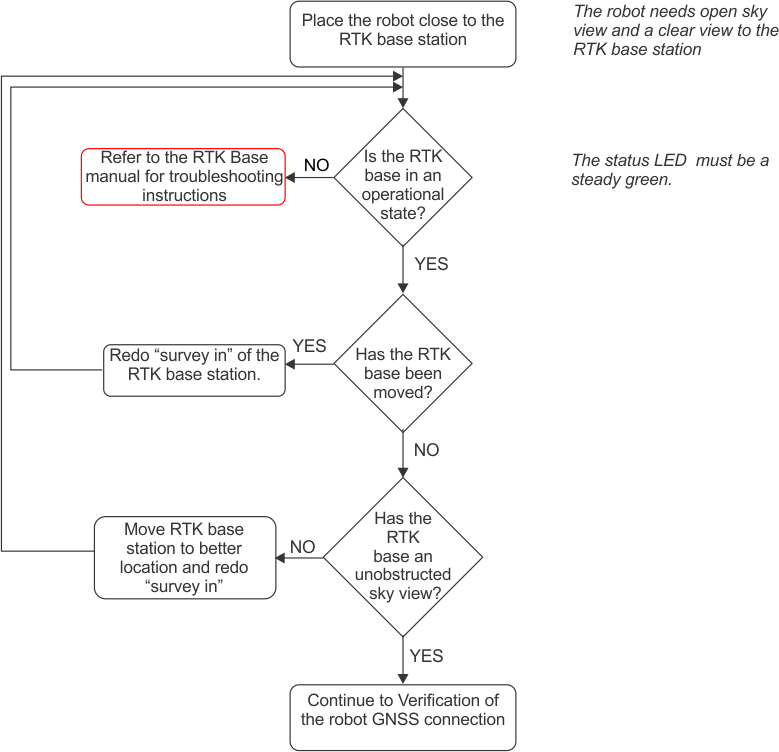
Fejlfinding af RTK GPS-installationer

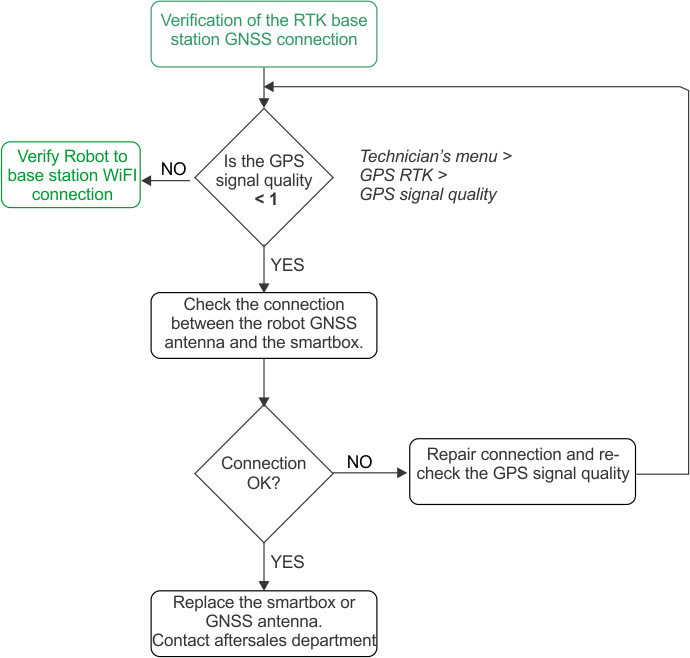
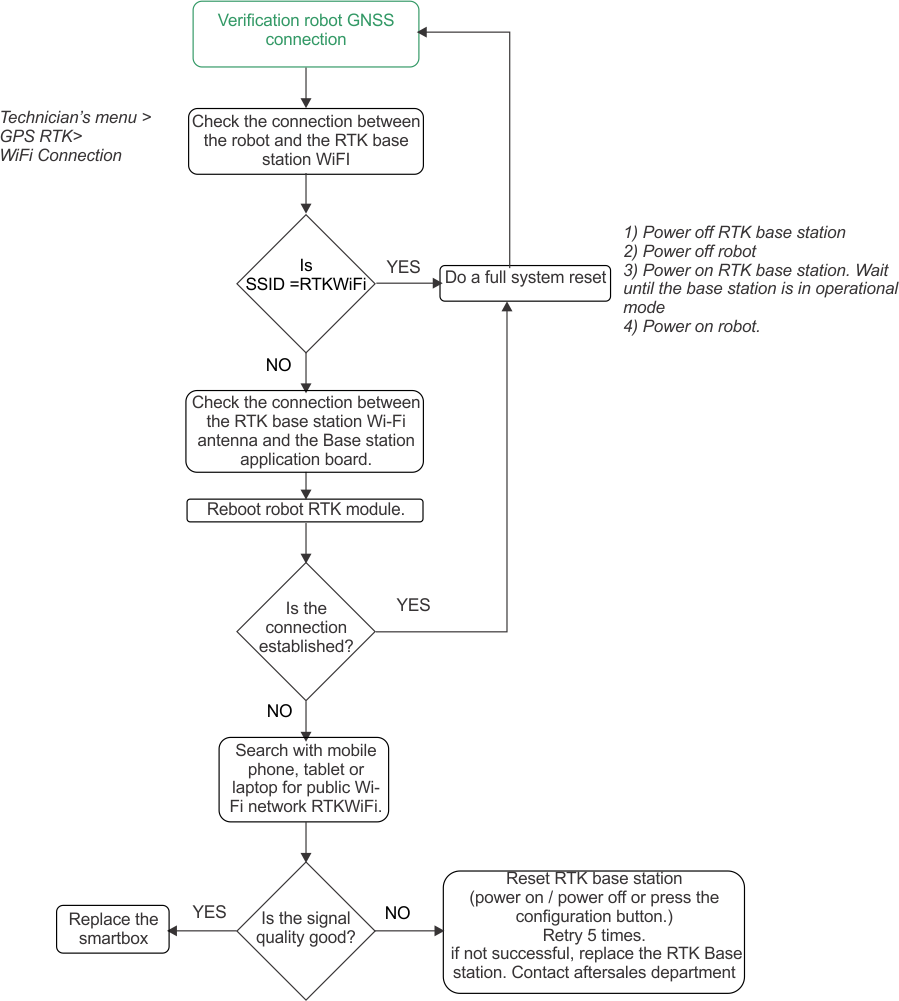
Denne procedure bruges til at identificere problemet, når GPS-signalkvaliteten er for lav. Niveauer for signalkvalitet kan ses ved hjælp af Technician's menu (Teknikerens menu) (9) > GPS RTK. Denne procedure består af en række faser, som skal udføres i den korrekte rækkefølge.
Bekræftelse af GNSS-forbindelsen til RTK-basestationen
Bemærk: Efter hver handling skal du altid vente et par minutter for at kontrollere, om GPS-signalkvaliteten er steget til et RTK-kvalitetsniveau > 1,2.
Graphic
G527792
Bekræftelse af robottens GNSS-forbindelse
Bemærk: Efter hver handling skal du altid vente et par minutter for at kontrollere, om GPS-signalkvaliteten er steget til et RTK-kvalitetsniveau > 1,2.
Graphic
G527793
Bekræftelse af Wi-Fi-forbindelsen mellem robotten og RTK-basestationen
Bemærk: Efter hver handling skal du altid vente et par minutter for at kontrollere, om GPS-signalkvaliteten er steget til et RTK-kvalitetsniveau > 1,2.
Graphic
G527794

Bilag

Inaktiv tilstand
Der kan opstå en tilstand, som får robotten til at stoppe sin autonome klippemission og gå i en inaktiv tilstand. Årsagerne til dette kan være:
  • Robotten er stødt på et problem og har udsendt en alarm.
  • Missionen er blevet stoppet manuelt.
I begge disse situationer er der mekanismer til at administrere robottens strømforbrug.
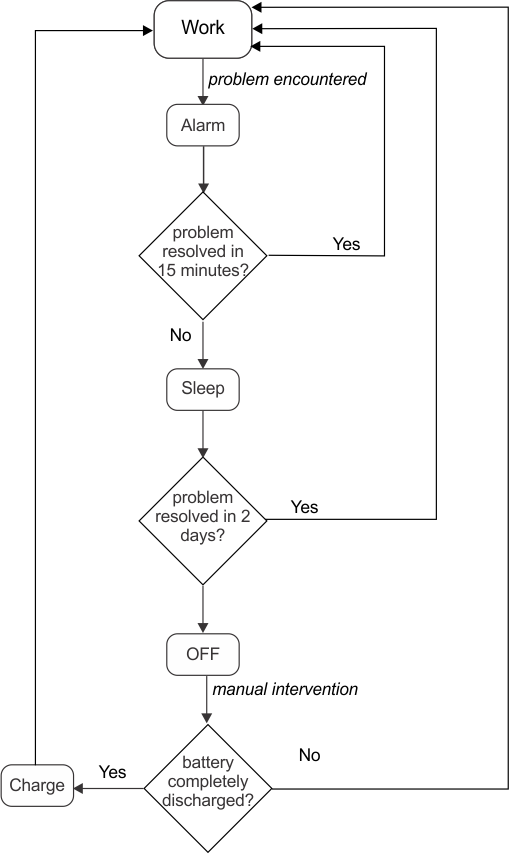
Alarm
Graphic
G527797
Når robotten støder på et problem, registreres der en alarm, som i sidste ende vil kræve manuel indgriben.
Hvis alarmen ikke er blevet slettet efter 15 minutter, går robotten i dvaletilstand. I denne tilstand vil robotten reducere sit strømforbrug ved at lukke alt undtagen modemmet ned.
Bemærk: Dvaletilstand aktiveres kun, hvis robotten har været tændt i mere end en time.
Den fortsætter i dvaletilstand i 2 dage, eller indtil batteriet når et meget lavt niveau, hvorefter den slukker af sig selv.
Dette vil kræve manuel indgriben: Ryd alarmen og genoptag den autonome arbejdstilstand, eller skub robotten til en ladestation for at oplade batteriet.
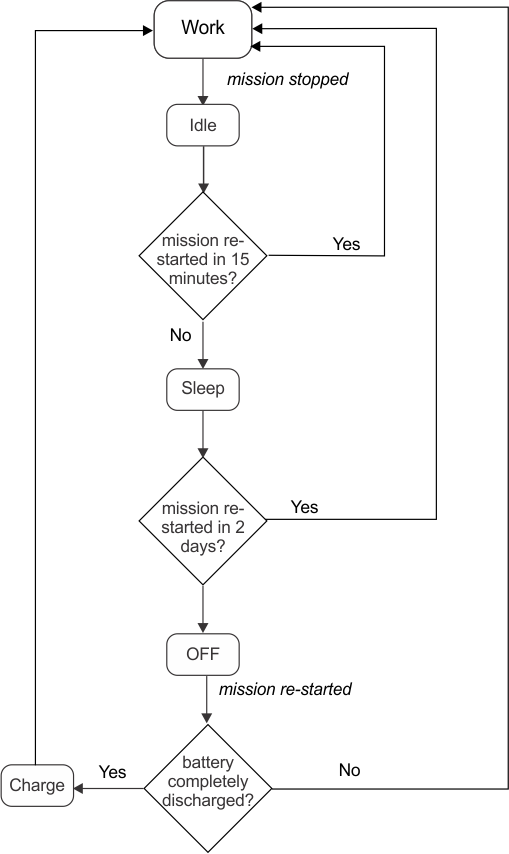
Mission stoppet
Graphic
G527798
I dette tilfælde går robotten i inaktiv tilstand. Som standard går robotten efter 15 minutters inaktivitet i dvaletilstand som beskrevet ovenfor, hvor strømforbruget reduceres til et minimum. Den fortsætter i dvaletilstand i 2 dage, eller indtil batteriet når et meget lavt niveau, hvorefter den slukker af sig selv.
Før arbejdet genoptages, vil robotten udføre en selvtest for at kontrollere hele systemets integritet (inklusive elektronik, sensorer, mekanik og software).
  • Hvis selvtesten er vellykket, vil robotten genoptage den autonome arbejdstilstand.
  • Hvis selvtesten ikke er vellykket, vil robotten registrere en alarm, som vil kræve indgriben.