Robotgressklipper ™Turf Pro 200


Innledning
 

Håndbokkonvensjoner

Denne brukerhåndboken identifiserer mulige farer og markerer sikkerhetsbeskjeder gjennom sikkerhetsvarslingssymbolet, som varsler om en fare som kan føre til alvorlige skader eller dødsfall hvis du ikke følger de anbefalte forholdsreglene.
Graphic
G405934
I tillegg brukes to ord for å utheve informasjon. Viktig gjør oppmerksom på spesiell mekanisk informasjon og Obs henviser til generell informasjon som det er verdt å huske på.
Denne brukerhåndboken brukes sammen med brukerhåndboken til Turf Pro 200.


Sikkerhet
 

Generell sikkerhet

  • Operatøren/overordnet av maskinen er ansvarlig for eventuelle ulykker eller farer som involverer andre eller eiendommen deres.
  • Du må lese, forstå og følge alle disse instruksjonene og advarslene før du bruker maskinen.
  • Feilaktig bruk og vedlikehold av maskinen kan føre til alvorlig personskade eller dødsfall. For å redusere risiko for skader må du følge alle sikkerhetsinstruksjonene.
  • Ikke la barn eller personer som ikke er opplært, kjøre eller utføre vedlikehold på denne maskinen. Maskinen skal kun brukes av ansvarlige personer som fått opplæring, er kjent med instruksjonene og er fysisk i stand til å betjene eller utføre vedlikehold på den.

Sikkerhet ved drift

  • Før du setter maskinen i drift, må du påse at det er en fysisk barriere (f.eks. et lavt gjerde eller en grenseledning) eller at grensen til driftsområdet er minst 8 m unna farer.
  • Hold tilskuere og barn borte fra maskinen og ladestasjonen under drift.
  • Ha på deg passende klær, inkludert langbukser og kraftige, sklisikre sko når du håndterer maskinen.
  • Ikke sett maskinen i drift uten at alle sikkerhetsanordninger sitter på plass og fungerer.
  • Undersøk området hvor du skal bruke maskinen, og fjern alle gjenstander som kan forstyrre driften til maskinen.
  • Knivene er skarpe, og kontakt med knivene kan føre til alvorlige personskader. Trykk på stoppknappen og vent til alle bevegelige deler har stanset, før du rensker, vedlikeholder eller transporterer maskinen.
  • Hold hendene og føttene borte fra bevegelige deler på eller under maskinen.
  • Ikke strekk deg for langt. Hold riktig fotfeste og balanse til enhver tid. Dette gjør at du har bedre kontroll over maskinen i uforutsette situasjoner. Du må gå, men aldri løpe, når du trener maskinen.
  • Du må ikke stå eller sitte på maskinen eller la andre gjøre det.
  • Hvis maskinen treffer en gjenstand og/eller begynner å vibrere unormalt, må du umiddelbart slå av den av og vente til all bevegelse stopper før du undersøker om den er skadet. Utfør alle nødvendige reparasjoner før du gjenopptar driften.
  • Trykk på stoppknappen på maskinen, vent til alle bevegelser har stoppet, og deaktiver maskinen i følgende situasjoner:
    • Før du fjerner tilstoppinger på maskinen
    • Før du kontrollerer, rengjør eller vedlikeholder maskinen (spesielt knivene) og ladestasjonen
    • Etter at maskinen treffer et fremmedlegeme, utsettes for en ulykke eller slutter å fungere, må du undersøke den for skade og utføre reparasjoner før du gjenopptar driften
    • Hvis maskinen begynner å vibrere unormalt, må du undersøke den for skade og utføre reparasjoner før du gjenopptar driften
  • Du må ikke plassere gjenstander på maskinen eller ladestasjonen.
  • Du må ikke modifisere maskinen, programvaren, ladestasjonen eller basestasjonen.
  • Du må ikke modifisere eller overstyre maskinkontrollene eller sikkerhetsanordningene.
  • Du må ikke bruke en modifisert maskin, ladestasjon eller basestasjon.
  • Vi anbefaler at du ikke bruker maskinen mens du vanner driftsområdet.
  • Du må kun bruke tilbehør som er godkjent av Toro, for å unngå risiko for brann, elektrisk støt eller personskade.
  • Trykk på stoppknappen på maskinen og vent til knivene stopper helt opp, før du håndterer den.
  • Du må ikke koble til en skadet strømledning. Du må ikke berøre en strømførende og skadet ledning.
  • Ikke bruk ladestasjonens strømforsyning i dårlig vær.


Installasjonskrav for 4G RTK
 

4G RTK lar roboten arbeide innenfor et område som ikke er definert av en perifer ledning. Denne delen beskriver de ulike kravene for at en robot skal operere ved hjelp av 4G RTK.

Oversikt over RTK GPS

  • Standard GPS-posisjonsdata hentet fra satellitter ved hjelp av GNSS (Global Navigation Satellite System), er nøyaktige mellom 5 m og 10 m. Dette skyldes at signalet mottatt fra en satellitt er forvrengt på grunn av atmosfæriske og miljømessige forhold. Posisjonering med høyere presisjon kan oppnås ved å bruke en RTK-teknikk (sanntids-kinematikk).
  • Denne teknikken innebærer bruk av en RTK-basestasjon plassert i en fast posisjon, som mottar GNSS-signaler fra satellitter. Siden basestasjonen er fastmontert, er dataene den mottar relatert til den nøyaktige plasseringen.
  • Robotene er også utstyrt med antenner, som mottar GNSS-signaler fra satellitter for å bestemme posisjonen. Både basestasjonen og robotene mottar GNSS-signalene fra satellitter i ulike konstellasjoner (GPS, GLONASS, Galileo, BeiDou). Siden robotene beveger seg, er evalueringen av deres posisjon mindre presis enn den faste basen.
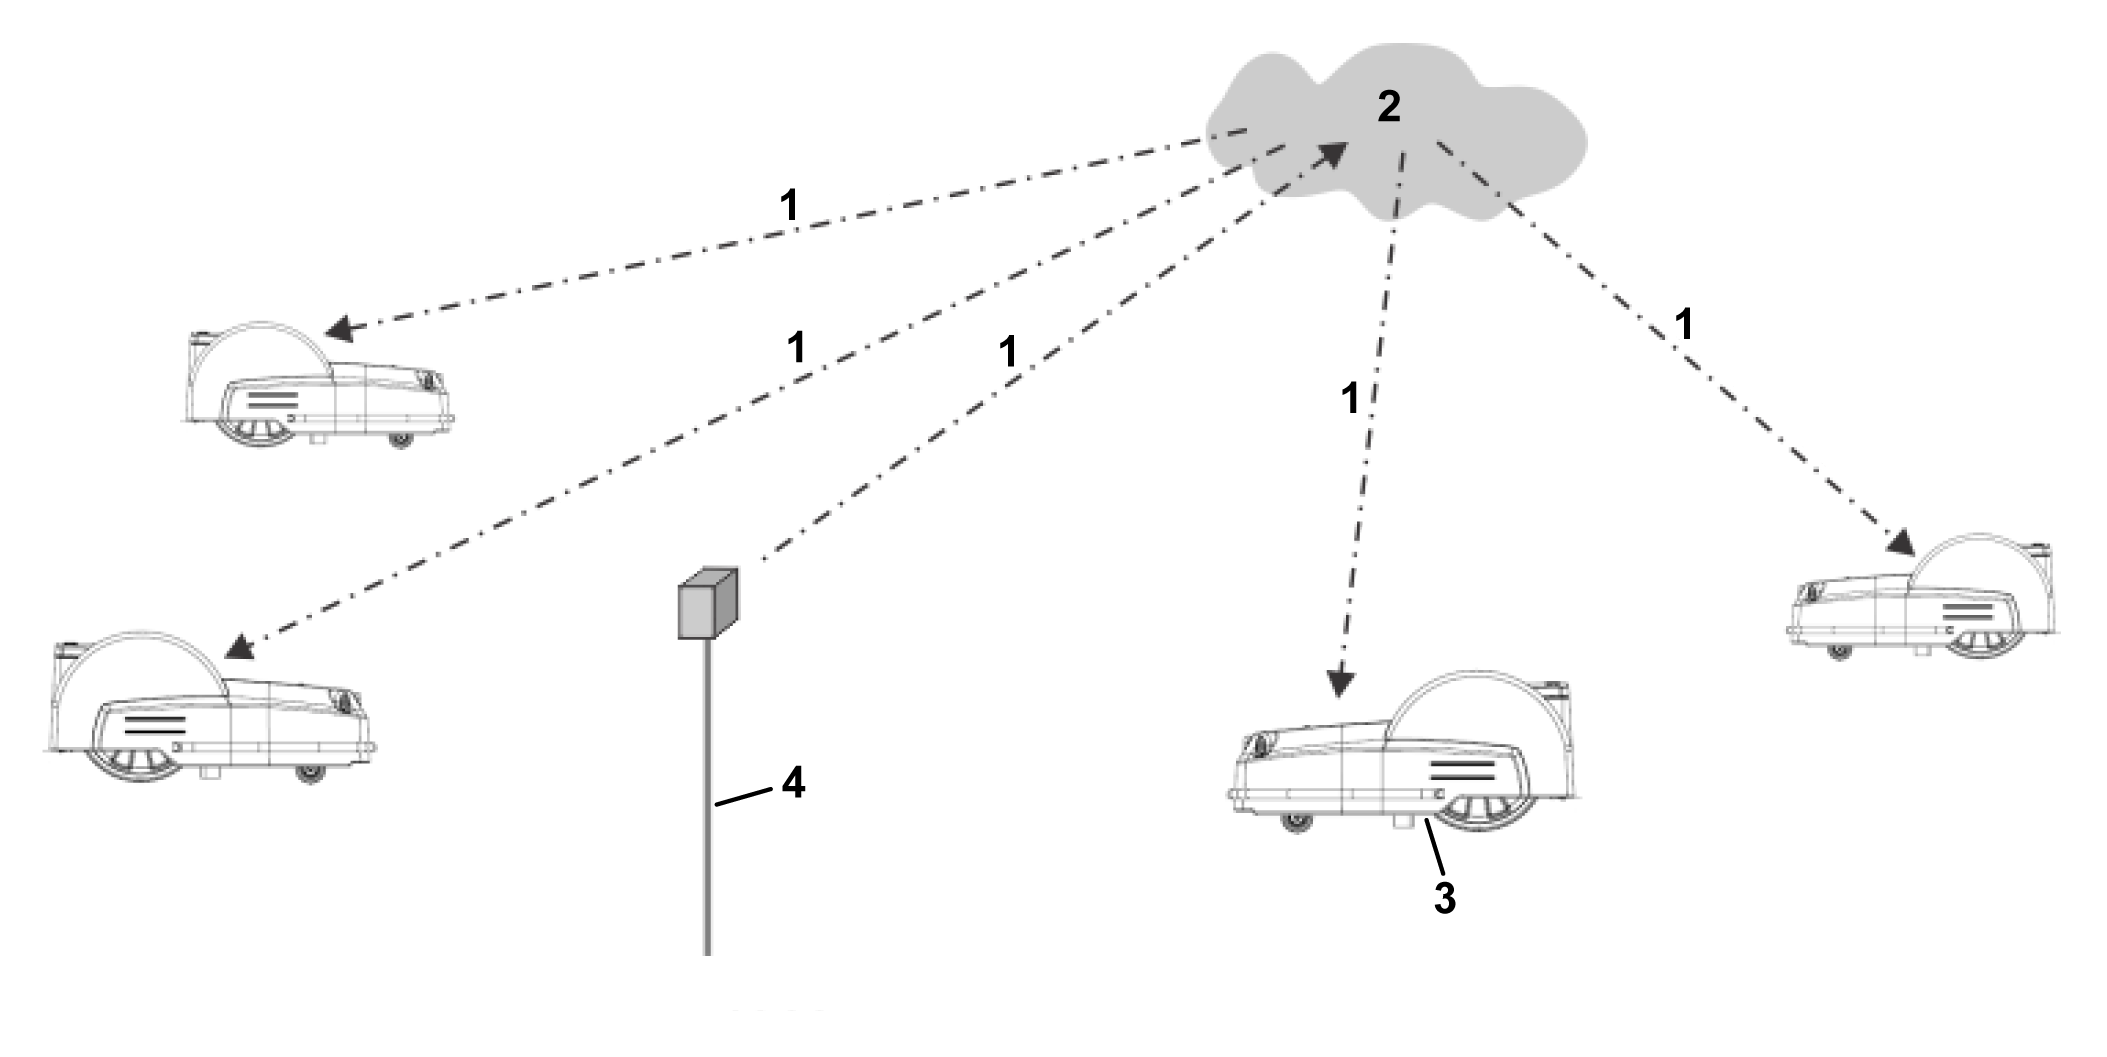
  • RTK-basestasjonen, via en skybasert server, beregner korreksjonsdata for hver av satellittene og sender disse til roboten. Roboten bruker disse korreksjonene for å oppnå posisjonsnøyaktighet. Med en slik nøyaktig posisjonering er roboten i stand til å følge et definert mønster og dekke feltet i en rekke rette linjer.
Korrigeringer kan også gjøres via skyen ved hjelp av 4G mobiltjeneste. I dette tilfellet hindrer ikke hindringer overføring av korrigerende data, og basen kan koble til et ubegrenset antall roboter på avstander på opptil 15 km.
Overføring av korreksjoner ved bruk av 4G mobiltjeneste
Graphic
G578572
  1. 4G-korreksjoner
  2. Sky
  3. Robot med antenne
  4. RTK-basestasjon
Én enkelt basestasjon kan mate korreksjoner til flere roboter, men hver robot må motta korreksjoner fra bare én basestasjon for å holde korrigeringene konsistente.
Grunnleggende komponenter i RTK GPS-klippesystemet
Graphic
G603215
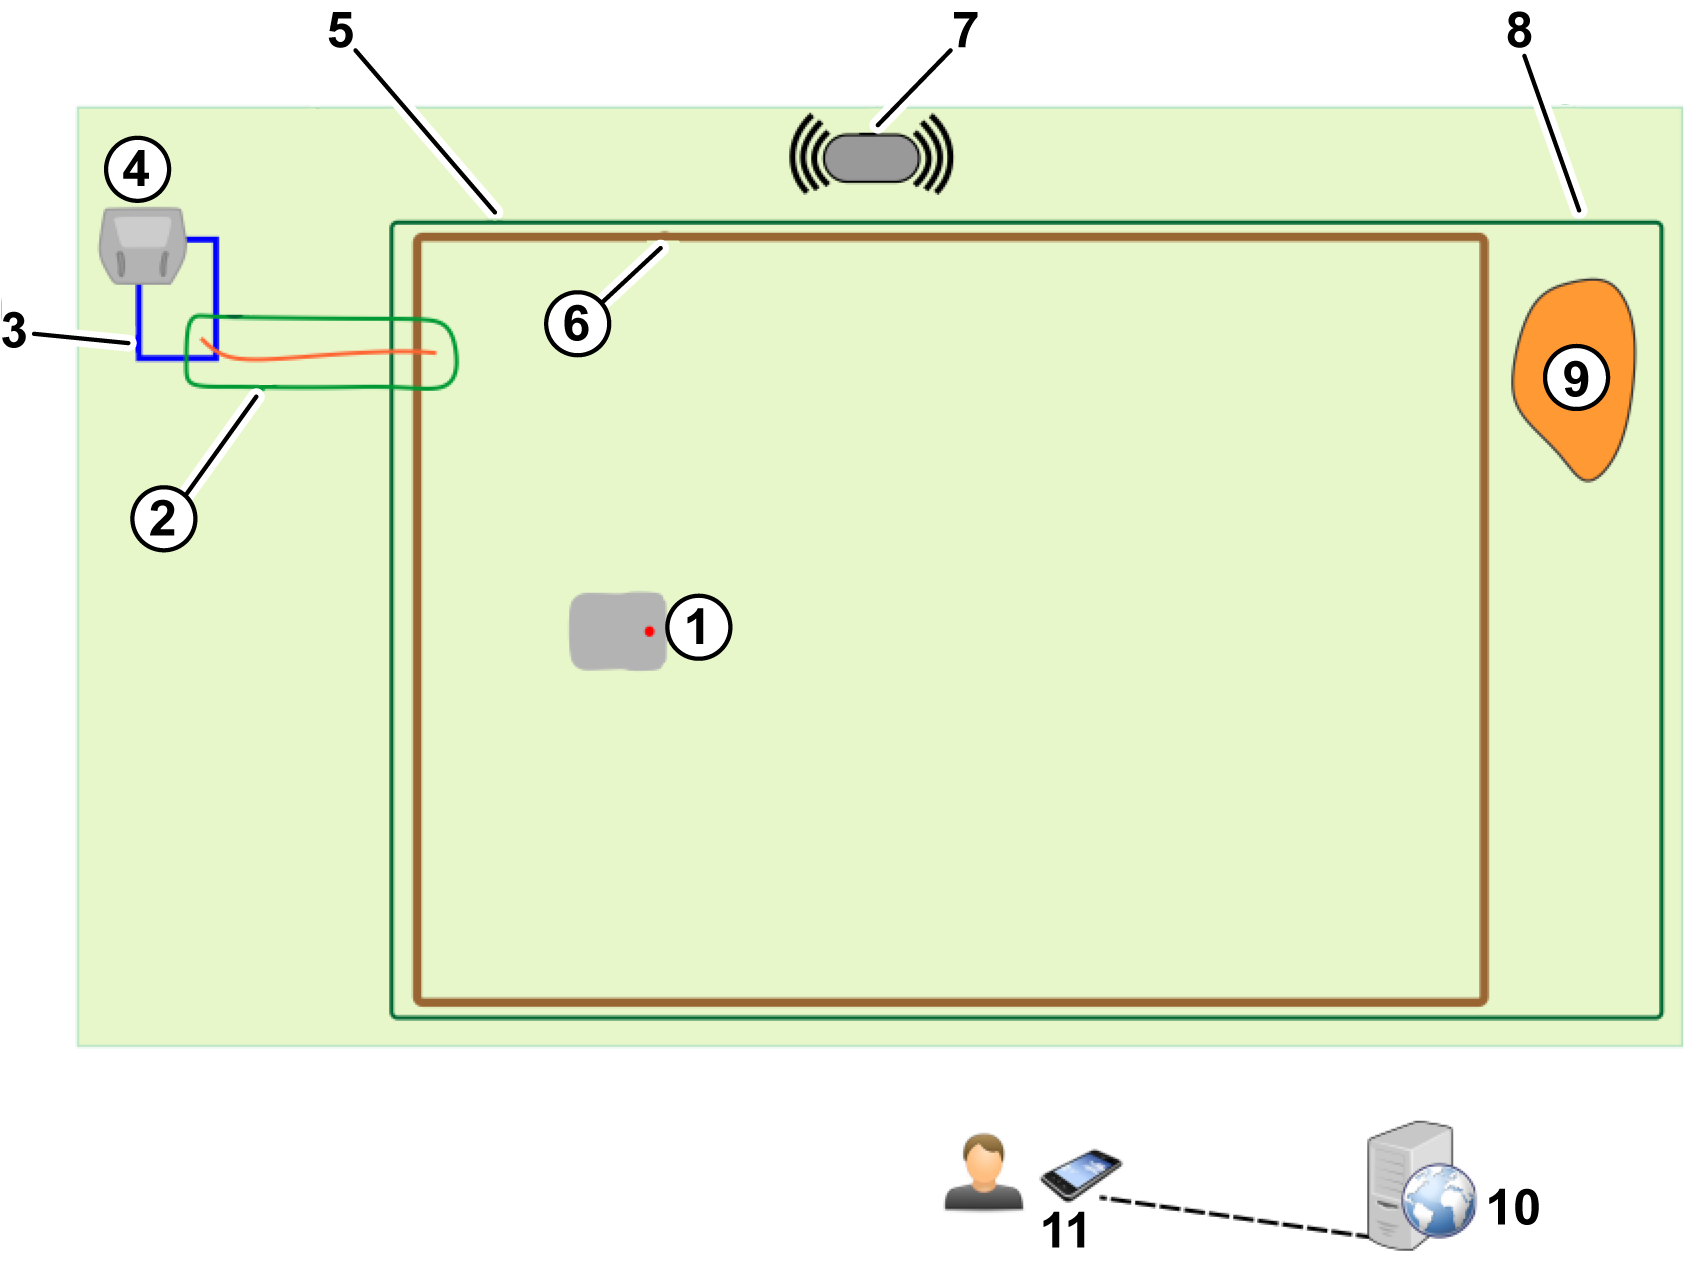
  1. Robot med antenne
  2. Bane med banesone
  3. Sløyfeledning
  4. Ladestasjon
  5. Arbeidsområde
  6. Intern GPS-sone
  7. RTK-basestasjon
  8. Hele området
  9. No-Go-sone (sperresone)
  10. Portal på nettserver
  11. Bruker
Dette emnet beskriver robotens mekaniske egenskaper.
En bruker kan utøve direkte kontroll over roboten ved hjelp av brukergrensesnittet. Når en robot er registrert på portalen som kjører på en nettserver:
  • Roboten kan sende informasjon til denne serveren som kan ses av brukeren.
  • Brukeren kan gi kommandoer til roboten, vurdere ytelsen og justere konfigurasjonen.

Krav til område

GPS-signalkvalitet
Kvaliteten på GPS-signalet er et viktig kriterium for å avgjøre om et område er egnet for en trådløs installasjon.
Merk: GPS-signalkvaliteten nær grensen til området (langs kanten av GPS-arbeidsområdet) må være 2.
For de områdene der GPS-signalet er utilstrekkelig, kan kablede områder brukes som en del av installasjonen. De kan kobles sammen med andre arbeidsområder og stasjonssløyfen ved bruk av navigasjonsbaner.
GPS-signalkvaliteten avhenger av variabler som værforhold, satellittkonstellasjoner og feltforhold. Det er viktig å ta hensyn til dette når du vurderer området.
Åpen himmelutsikt
Merk: Det er viktig for en 4G RTK-installasjon at det er åpen himmel over hele området for robotene og RTK-basestasjonen.
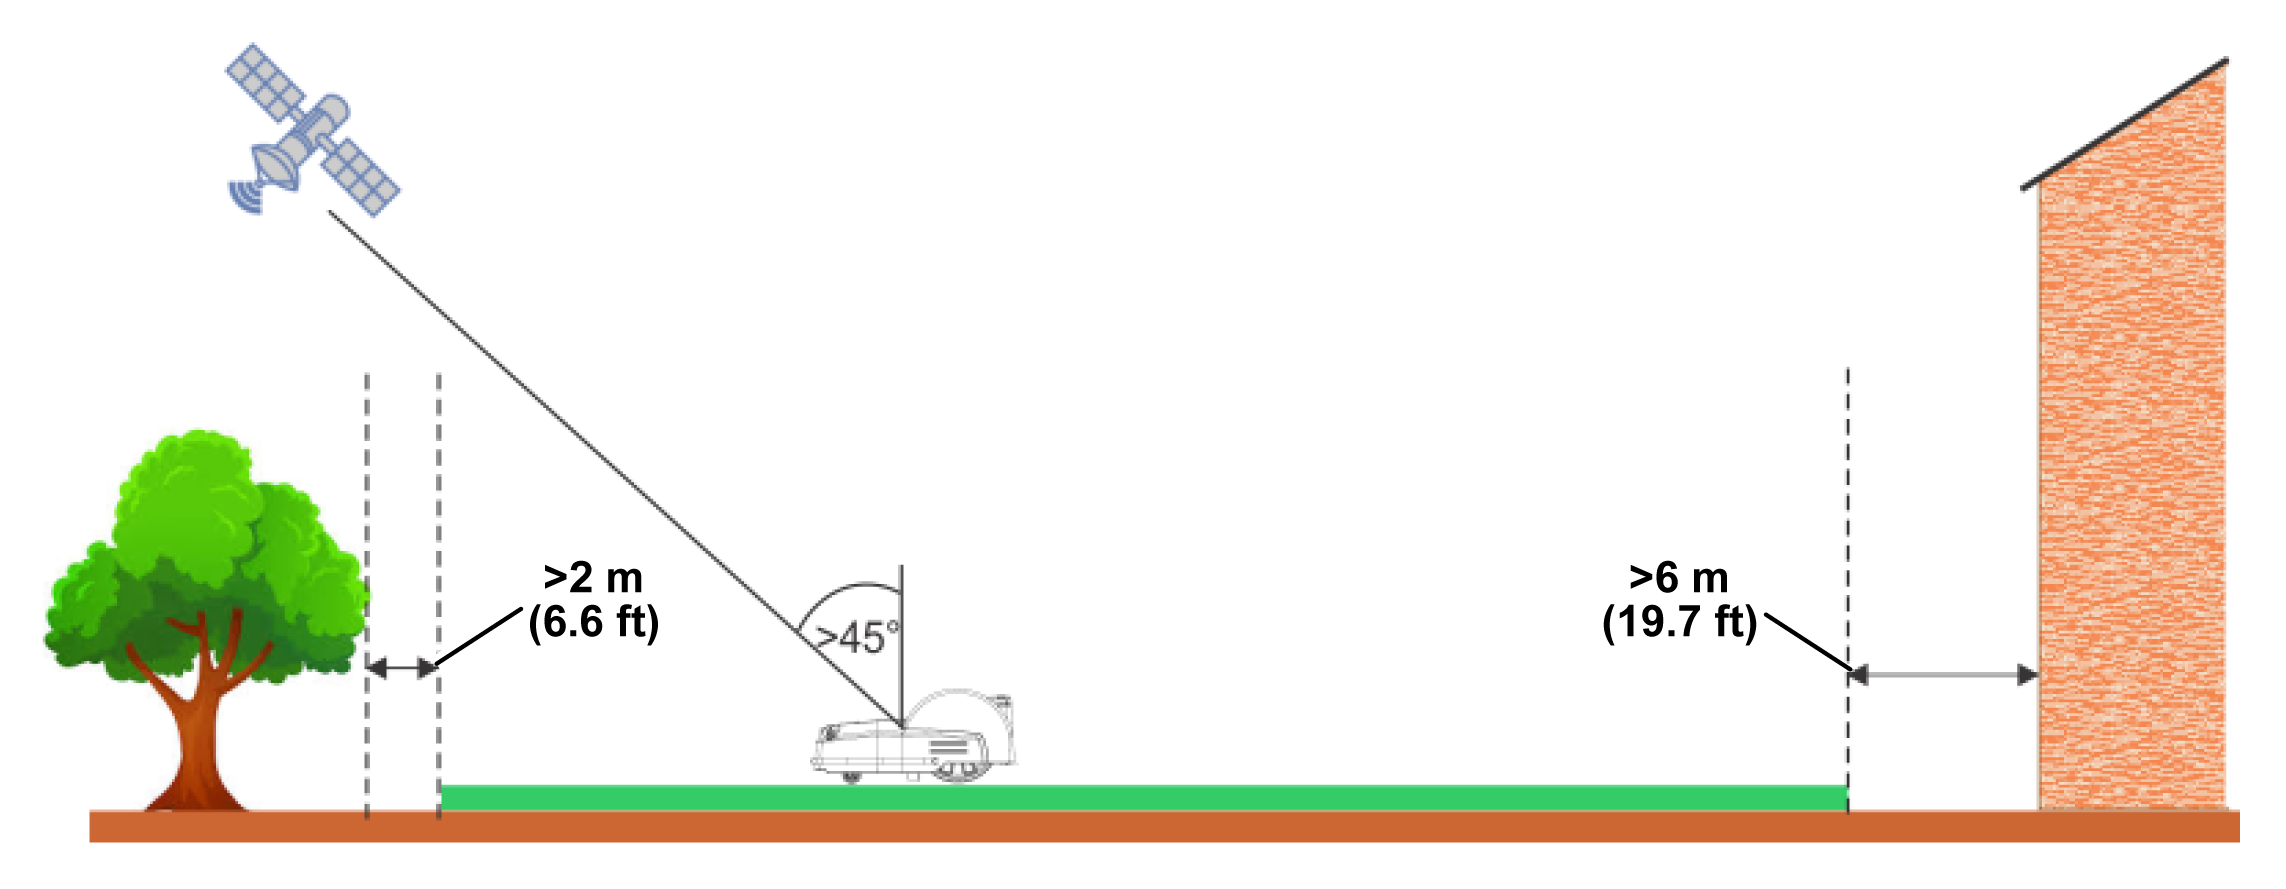
Trær og bygninger kan redusere signalnivået. Det er viktig å huske på at om vinteren, når trærne er nakne, kan du få et signalnivå som er høyere enn om sommeren når trærne har løv og når roboten skal arbeide.
Kritiske avstander til bygninger og trær er vist i figuren nedenfor.
Graphic
G578585
Skråninger
Den maksimale skråningen som er tillatt ved GPS-grensen, er 30 % (17°) eller 45 % (24°) for versjoner av skråningsmodell (S).
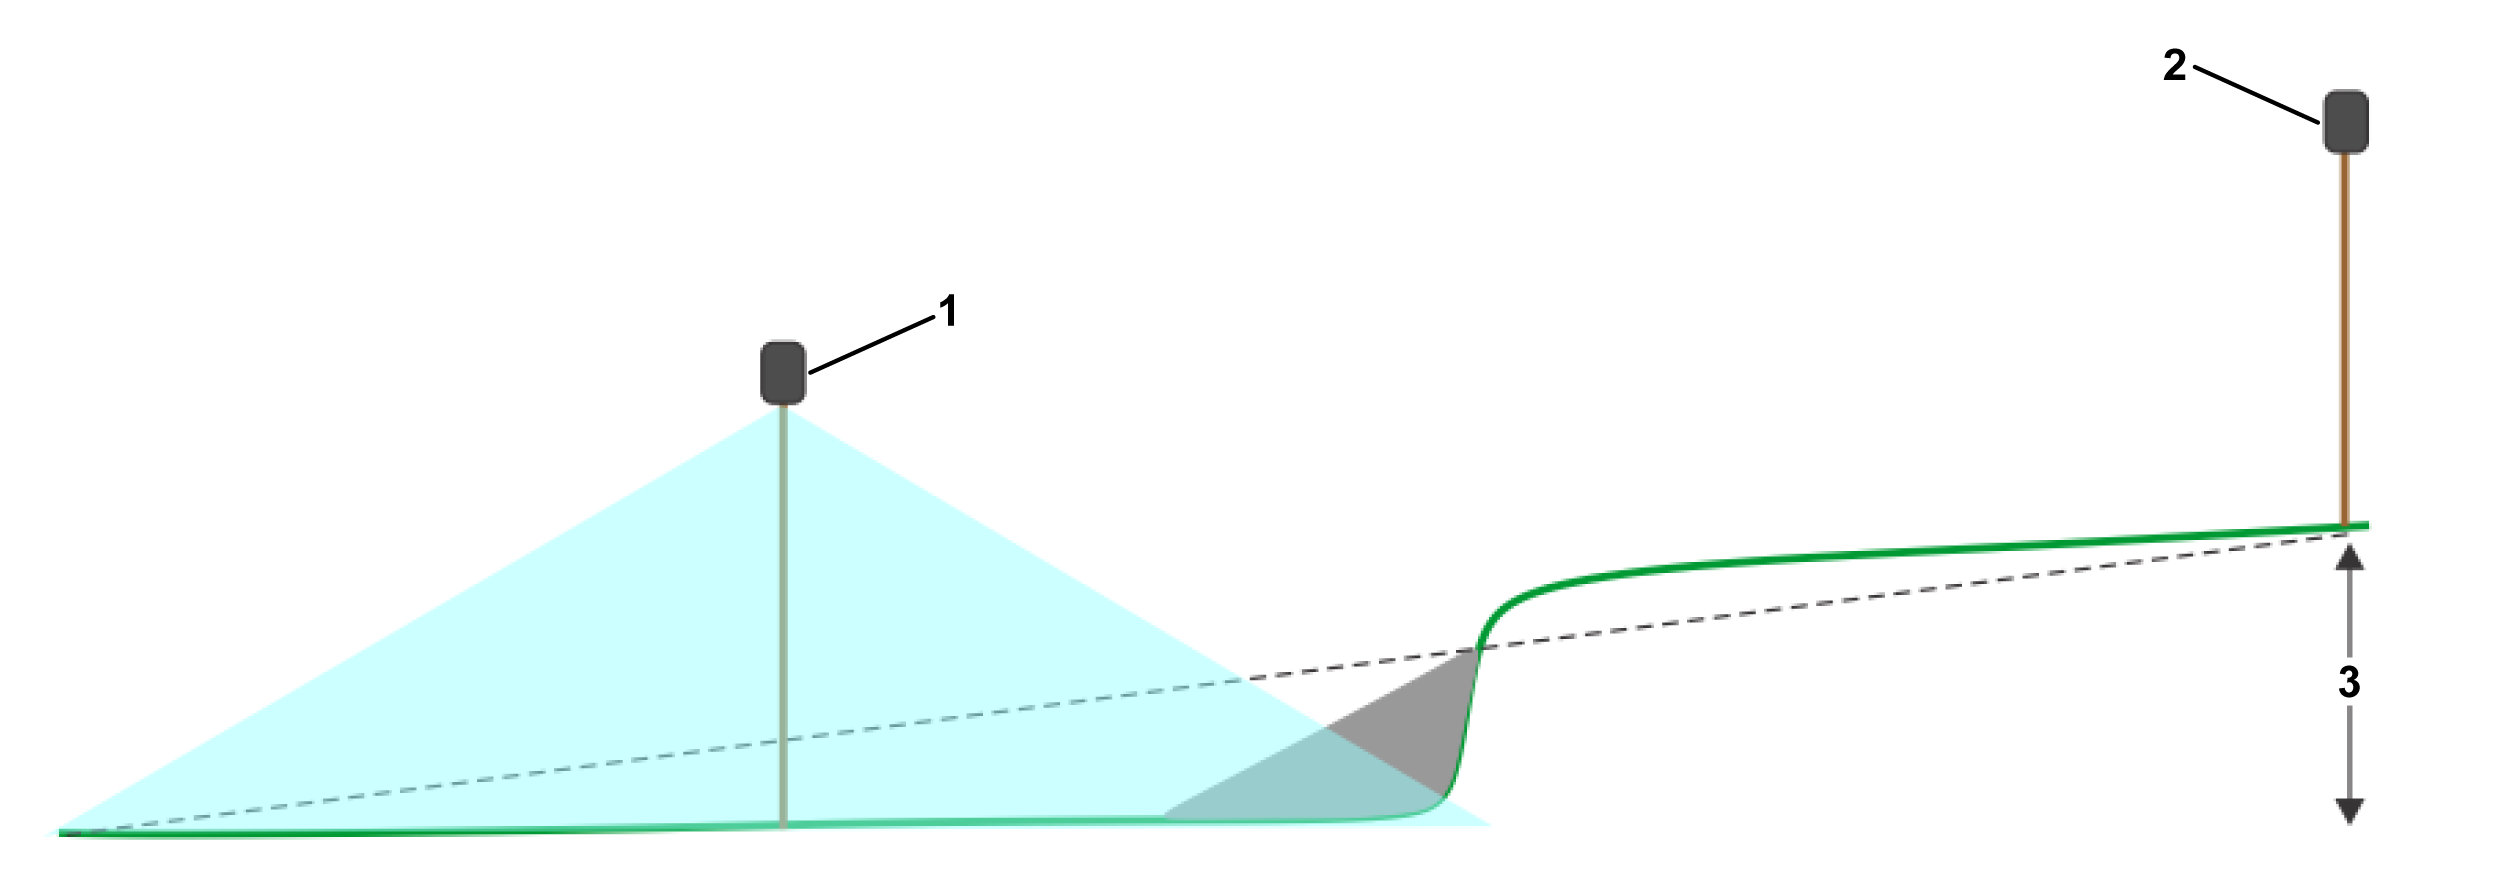
Hvis RTK-datakorreksjonene overføres ved hjelp av wifi, kan korte og bratte skråninger forårsake problemer. Disse kan forårsake en skygge som skjuler satellittsignalene. I en slik situasjon kan en wifi-forsterker eller 4G brukes.
Graphic
G578586
  1. Wifi-forsterker
  2. RTK-basestasjon
  3. Maks.: 3 m
Avstand fra farlige funksjoner
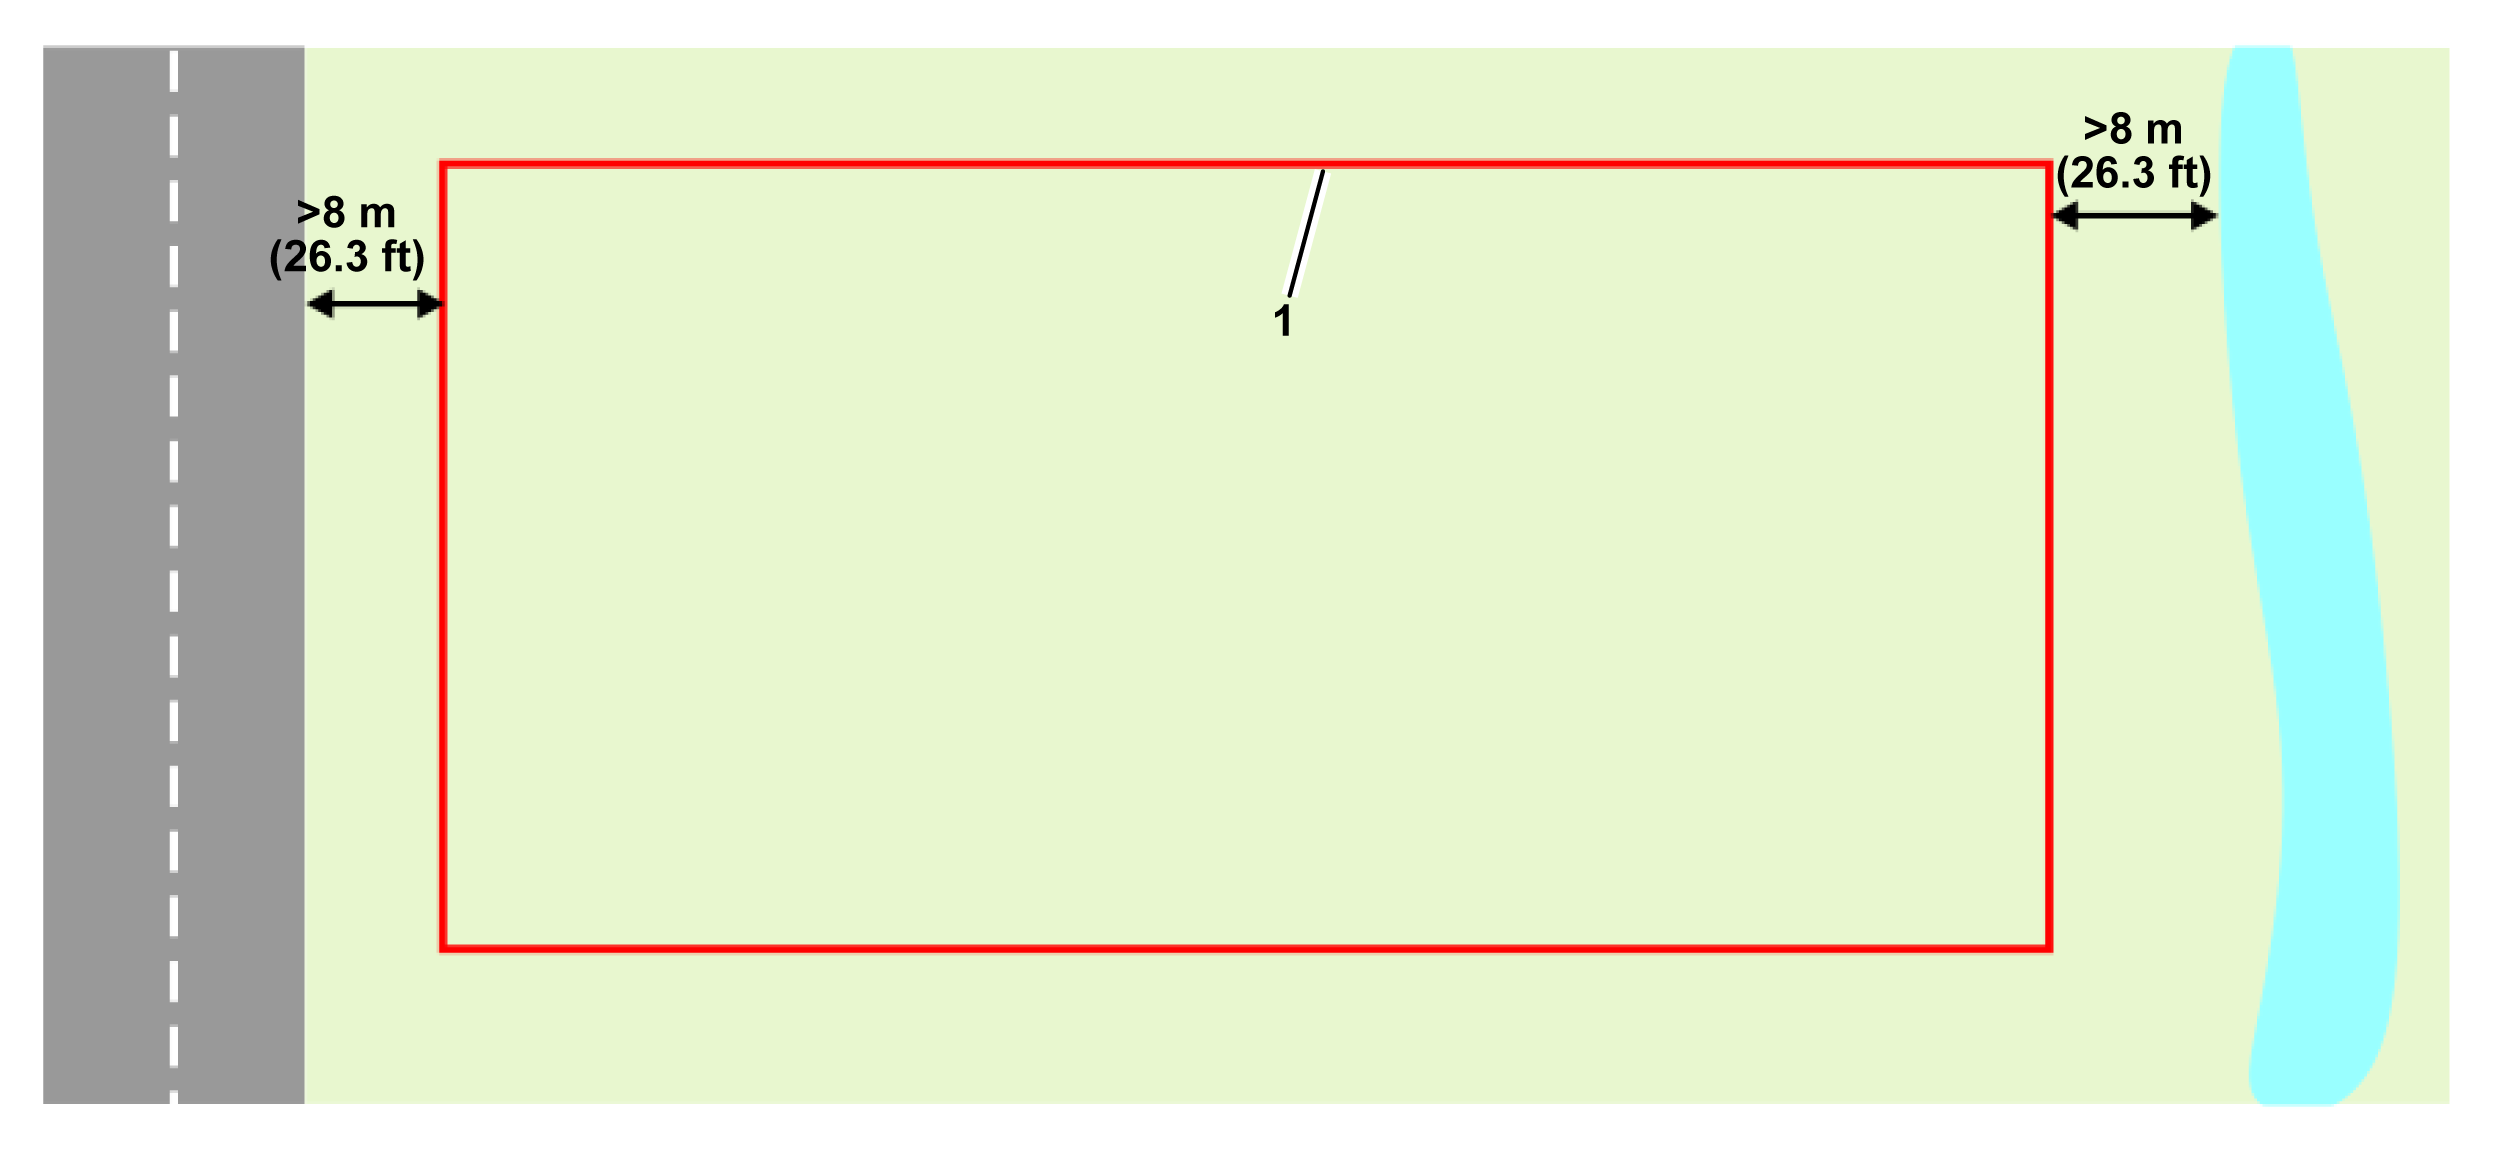
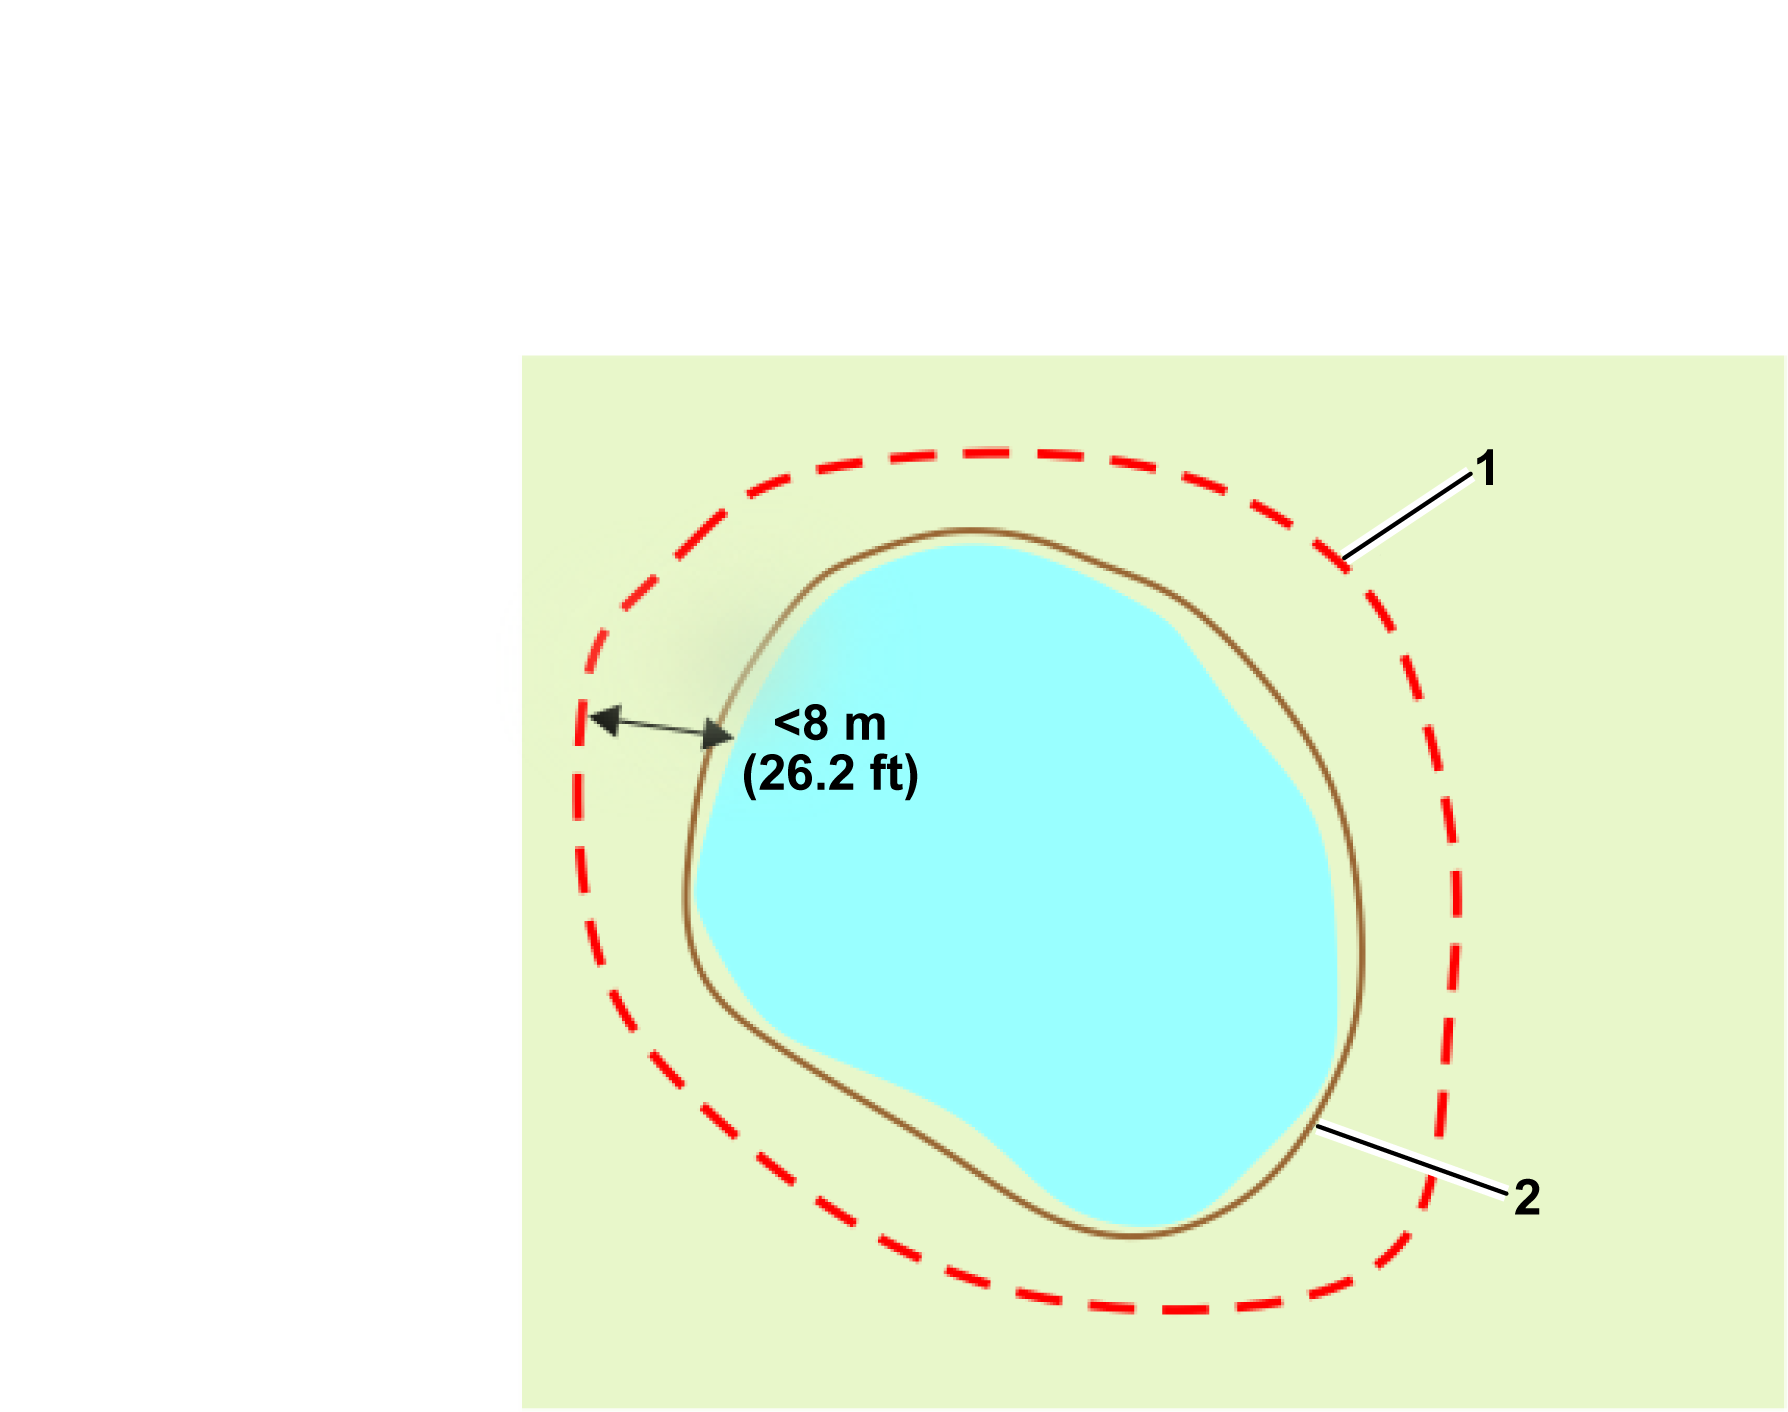
Hvis avstanden mellom en farlig egenskap og grensen for arbeidsområdet i figuren nedenfor er mindre enn 8 m, må det installeres en fysisk barriere på minst 15 cm i høyden.
Farlige funksjoner inkluderer veier og vann.
Graphic
G578587
  1. GPS-sikkerhetssonegrense
Form og størrelse
Formen og størrelsen på området er mindre viktig enn kompleksiteten til arbeidsområdet innenfor det området. Beregning av GPS-ruten avhenger av det totale arbeidsområdet, formen og om den inneholder kompleksiteter som smale passasjer, hindringer og No-Go-soner. Store og komplekse områder kan administreres ved bruk av flere arbeidsområder.

Krav til GPS-signal

Problemer i installasjonen kan bety at roboten ikke mottar et GPS-signal med tilstrekkelig høy kvalitet. De nødvendige signalnivåene for ulike operasjoner er oppført i de følgende delene, sammen med handlingene som roboten utfører når signalet er for lavt for den nødvendige operasjonen.
Signalets kvalitetsnivåer kan sees i appen via Teknikerens meny-knappen > Sensordata > GPS.
Grenseoppdagelse via fjernkontroll
Nødvendig signalnivå: = > 2.
Robothandlinger: Ingenting
Et ikon vises på smarttelefonappen som informerer brukeren om at punktet ikke kan registreres.
Grenseverifisering
Nødvendig signalnivå: = > 2.
Robothandlinger: Etter ti minutter avgir roboten følgende melding: «Nøyaktig posisjon tapt. Sjekk tilkoblingen med referansebasestasjonen» (Precise position lost. Check connection with reference base station.)
GPS-navigasjon
Denne operasjonen refererer til at roboten bruker GPS-navigasjon for å forlate eller returnere til stasjonen med eller uten No-Go-soner.
Nødvendig signalnivå: = > 2.
GPS-signalets kvalitetsnivå må være = > 2.
Robothandlinger:
  • Etter 5 minutter starter roboten RTK-modulen på nytt.
  • Etter 30 minutter roterer roboten seg selv for bedre å innrette antennen med satellittene.
  • Etter tre timer utløses en alarm.
Utgangsstasjon for mønsterarbeid
Dette refererer til at roboten forlater stasjonen langs stasjonssløyfeledningen.
Nødvendig signalnivå: > 1,2.
Robothandlinger:
  • Etter 5 minutter starter roboten RTK-modulen på nytt.
  • Etter tre timer utløses en alarm.
Forlate stasjonssløyfeledningen for å begynne å arbeide
Dette refererer til at roboten forlater stasjonssløyfeledningen og begynner å arbeide i mønstermodus.
Nødvendig signalnivå: = > 2.
Robothandlinger: Etter ti minutter går roboten tilbake til stasjonen ved hjelp av stasjonssløyfeledningen og prøver å starte oppdraget på nytt.

4G RTK GPS-soner

I fravær av en fysisk perifer ledning defineres arbeidsområder av GPS-koordinater.
Graphic
G600656
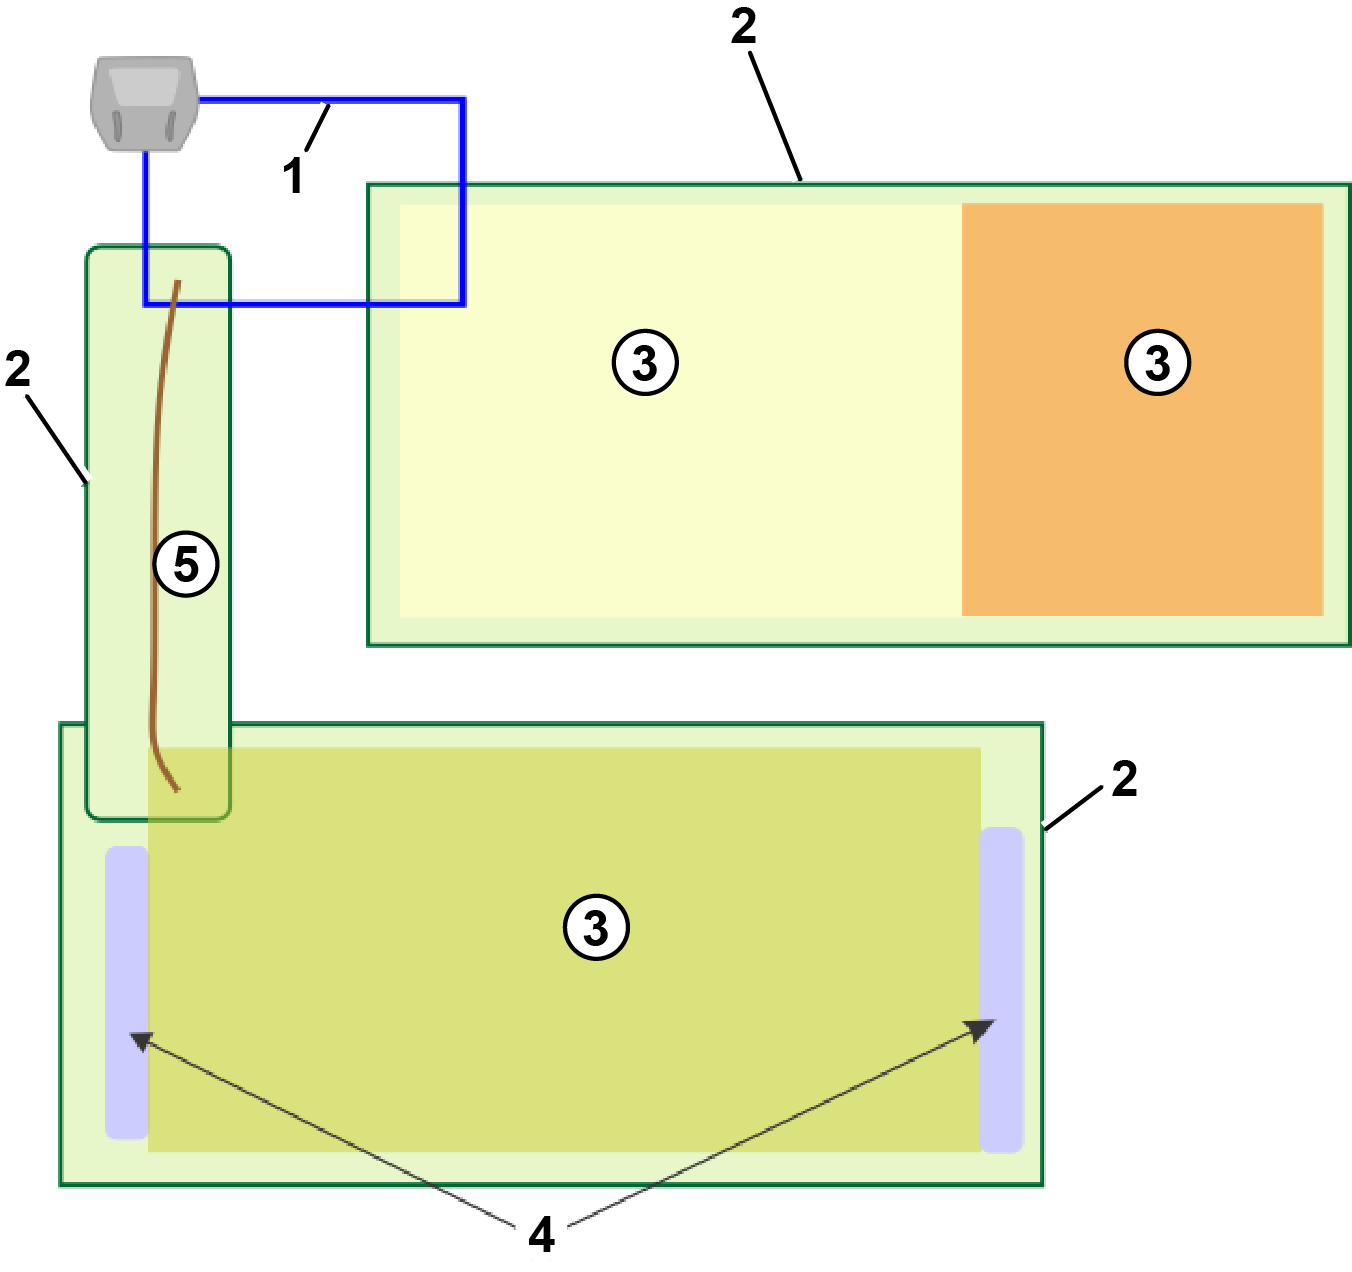
  1. Sløyfeledning
  2. Arbeidsområder. Disse opprettes automatisk rundt baner og omgir interne GPS-soner for roboten.
  3. Interne GPS-soner der roboten kan arbeide til forskjellige tider og under forskjellige forhold.
  4. No-Go-soner der roboten er utelukket fra å arbeide.
  5. Bane
Områdeoppsett
Området som roboten arbeider på, er definert av arbeidsområder som kan bruke enten perifer ledning eller 4G RTK til å definere grensene. I tillegg kan interne GPS-soner, No-Go-soner og baner opprettes for å kontrollere klippefrekvens, mønstre eller andre brukerinndata.
Stasjonssløyfeledningen
En kablet stasjonssløyfe må brukes for å gjøre det mulig for roboten å få tilgang til ladestasjonen.
Arbeidsområdet
Dette definerer det ytre driftsområdet av arbeidsområdet for roboten. Det er viktig at roboten ikke beveger seg utenfor denne sonen.
  • Minst én sone må konfigureres og utpekes som arbeidsområdet.
  • Et arbeidsområde kan brukes til å omslutte en intern GPS-sone.
  • Arbeidsområdet er definert av en prosess for grenseoppdagelse. Etter oppdagelsen må arbeidsområdet verifiseres.
  • Definisjonen av arbeidsområdet kan kun gjøres av brukere som har rollen som tekniker. Brukerroller angis i nettportalen.
  • Konfigurasjonsparametrene som brukes til å definere arbeidsområdet, registreres. Eventuelle endringer som gjøres for disse parameterne, krever verifisering og bekreftelse.
  • Roboten stopper driften hvis det oppdages endringer i parametrene (f.eks. RTK-basestasjonsposisjonen er endret) eller hvis forbindelsen til basestasjonen brytes.
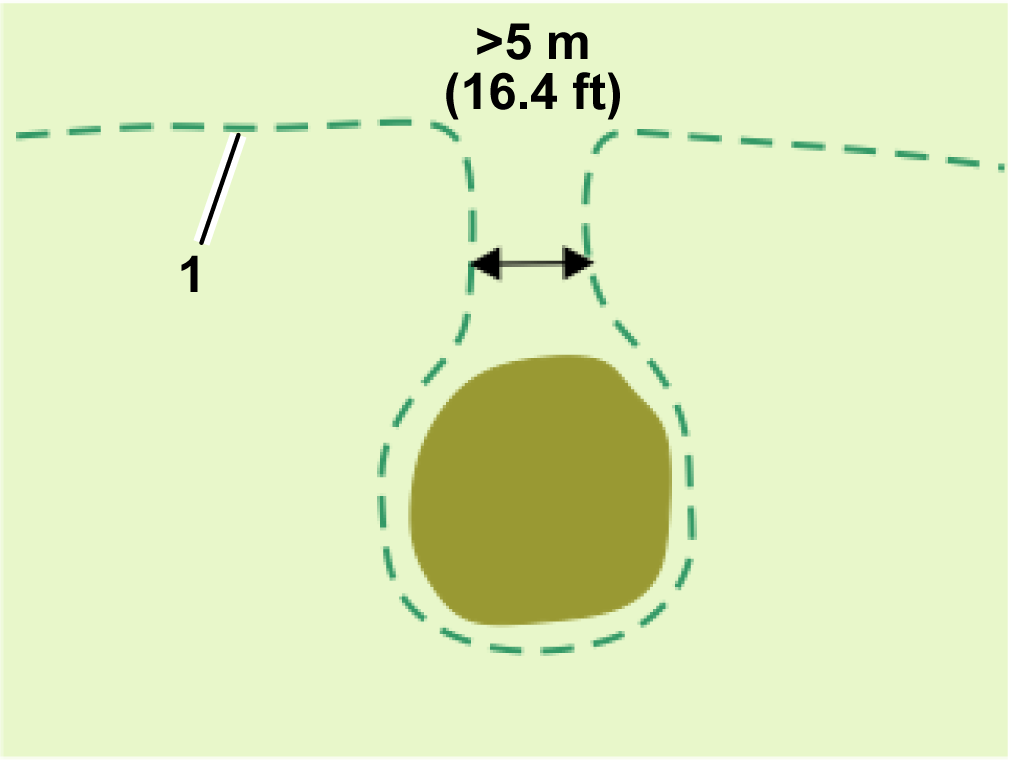
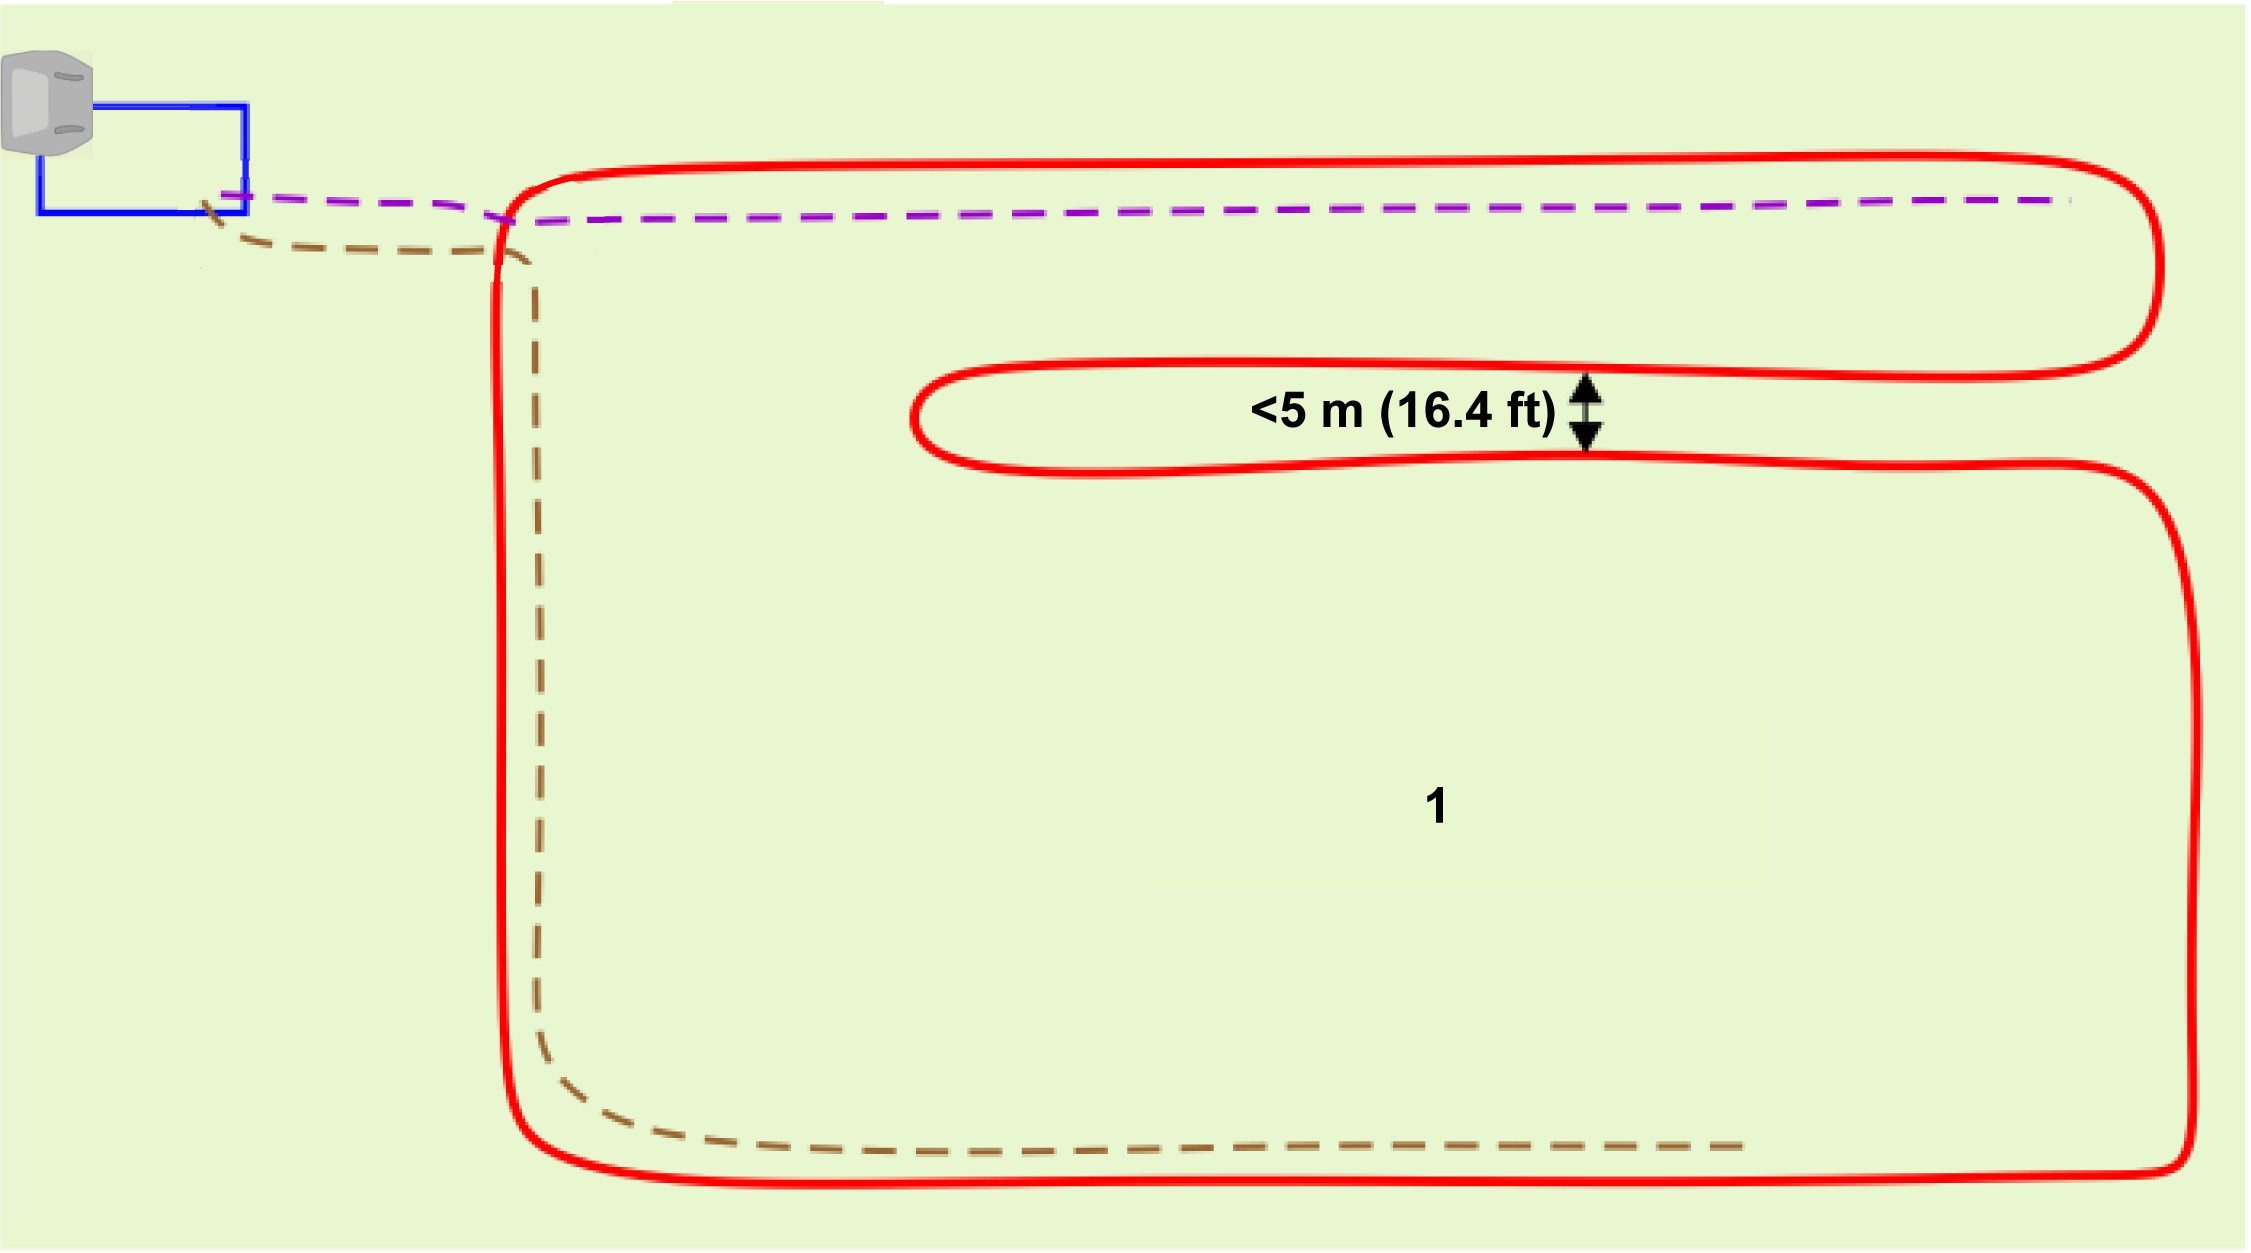
  • Passasjen må være minst 5 m bred hvis ett enkelt område inneholder en smal passasje mellom kantene av arbeidsområdet.
    Graphic
    G580699
    1. Grense for arbeidsområde
Interne GPS-soner
  • Et hvilket som helst antall interne GPS-soner kan defineres for å optimalisere driften av roboten, noe som definerer områder der roboten arbeider til bestemte tider og frekvenser.
  • Alle disse interne sonene må være innenfor det generelle arbeidsområdet.
  • De må ikke defineres av en prosess for grenseoppdagelse. De kan defineres og redigeres på nettportalen eller i appen av alle typer brukere som har tilgang til roboten.
  • Klippehøyden i de ulike interne GPS-sonene er den samme som i det omkringliggende arbeidsområdet.
No-Go-soner (sperresoner)
No-Go-soner (sperresoner) er områder, vanligvis rundt hindringer, som roboten er utelatt fra.
  • No-Go-soner må defineres av en prosess for grenseoppdagelse.
  • De kan bare defineres eller endres av brukere som har brukerrollen som tekniker.
  • No-Go-sonens grenser må verifiseres.
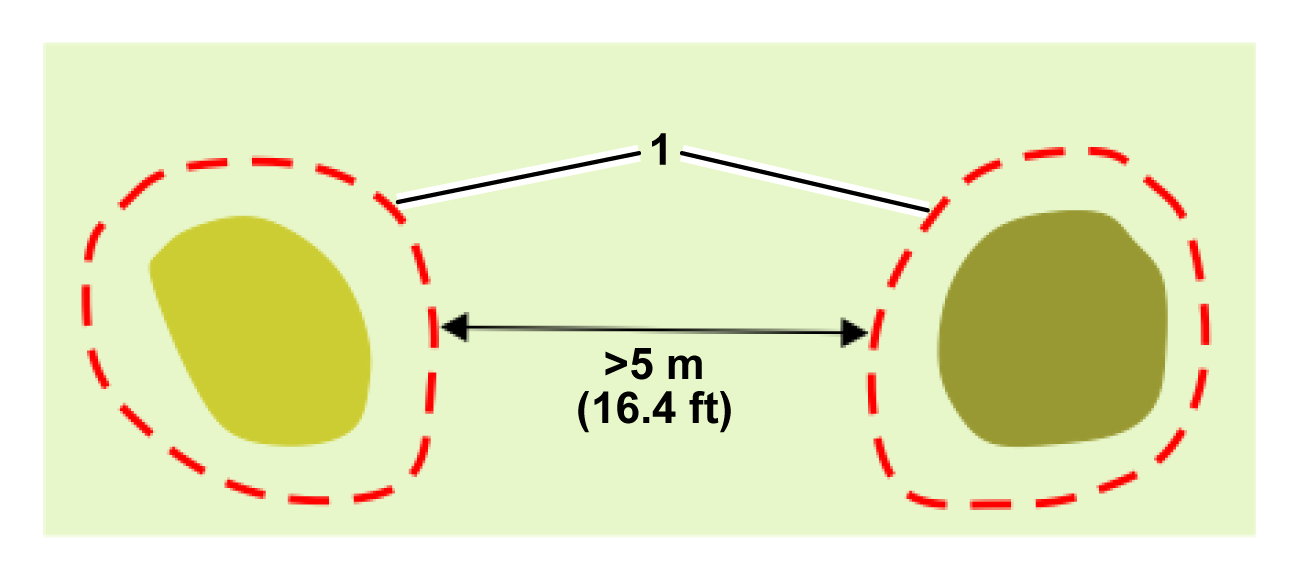
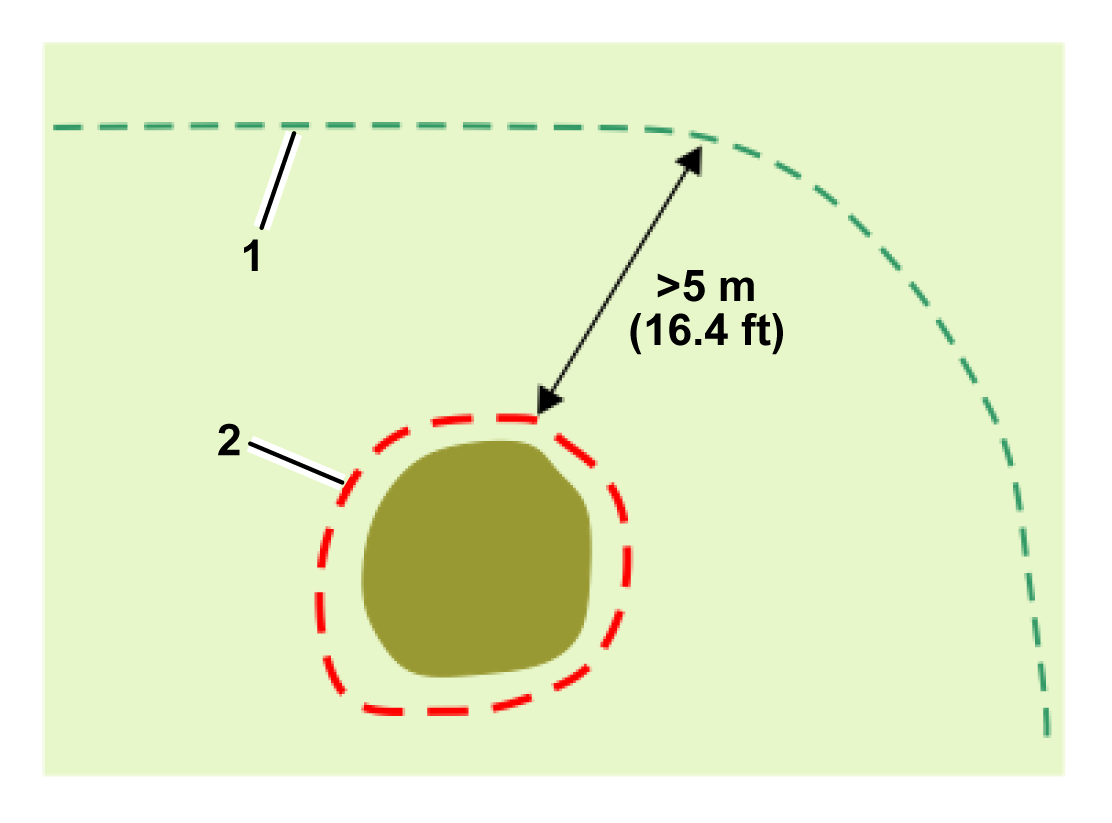
  • No-Go-soner må være minst 5 m fra kanten av arbeidsområdet og andre No-Go-soner.
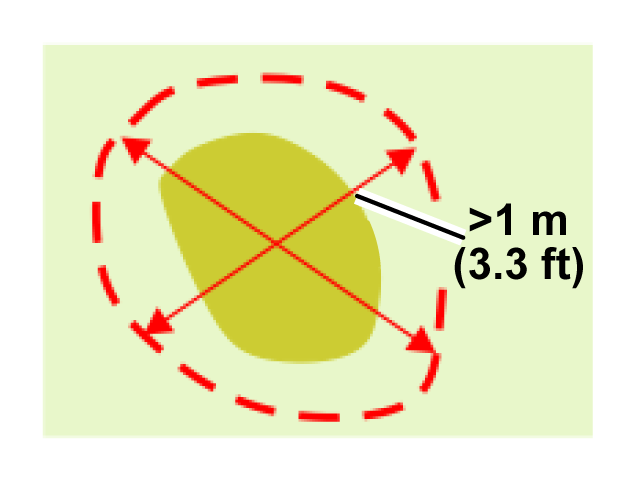
  • No-Go-soner må være minst 1 m brede i alle retninger.
  • Lange No-Go-soner må være minst 5 m brede.
Baner
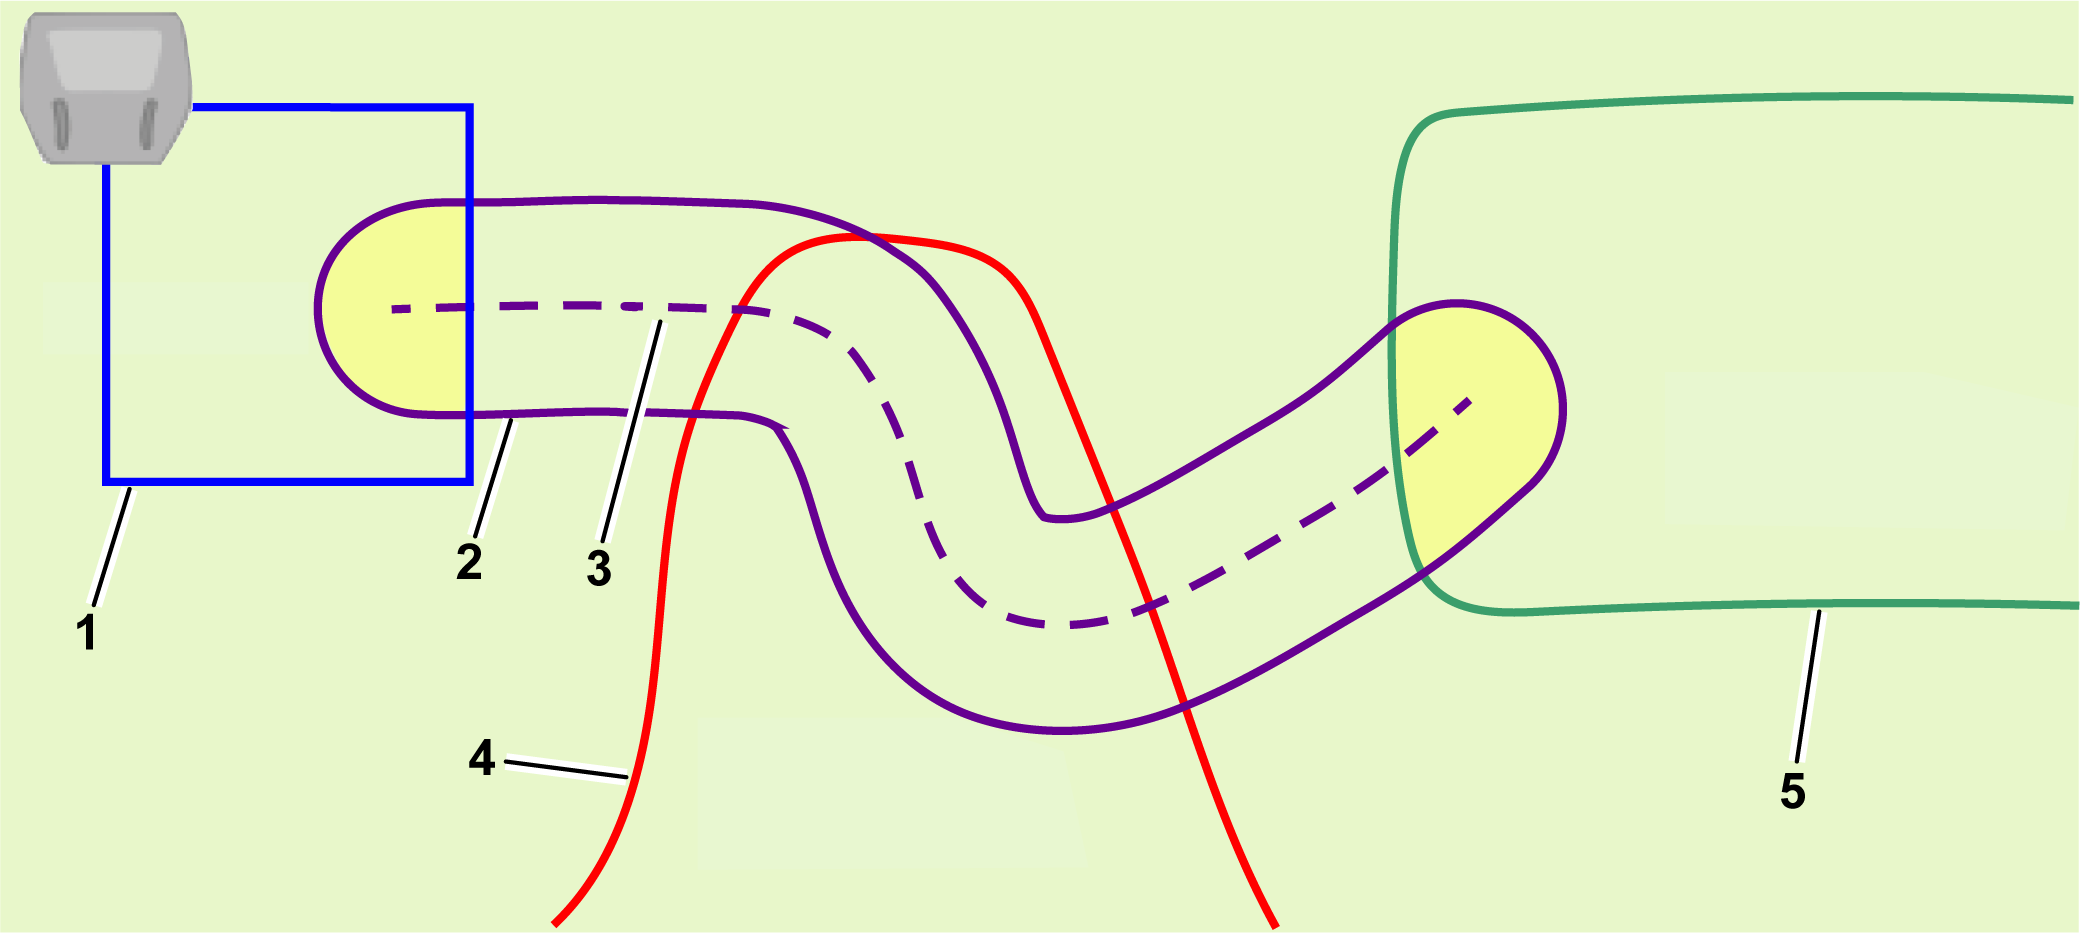
Baner er et nyttig og effektivt middel for å koble sammen separate arbeidsområder. Disse arbeidsområdene kan være kablede områder eller 4G RTK-soner. Det er ingen grense for antall områder som kan kobles sammen med baner.
  • En bane er automatisk omsluttet av et arbeidsområde etter at banen er opprettet.
  • Baner kan plasseres utenfor andre arbeidsområder.
  • De kan bare defineres eller endres av brukere som har brukerrollen som tekniker.
  • Baner må oppdages ved behandling av punktoppdagelse.
  • Banegrenser må verifiseres.
  • Baner kan ha ulik bredde.
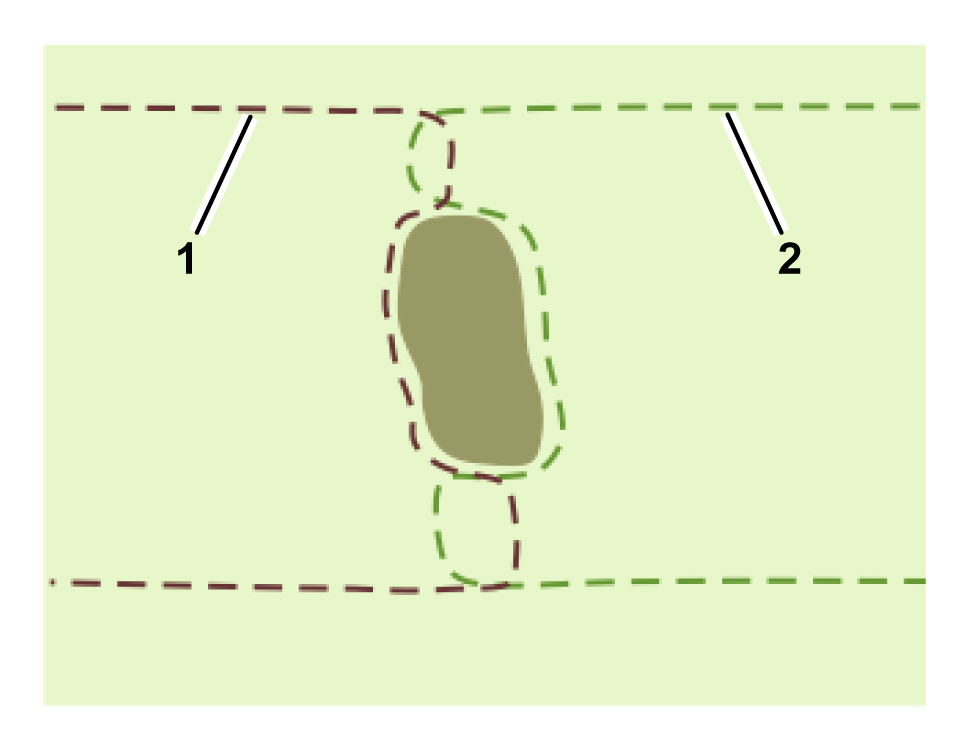
  • Baner kan ha forgreninger. Når disse er riktig koblet til hovedbanen, vises de med en blå prikk.
  • Hvis man bruker baner, må én av banene starte ved stasjonssløyfen, og hele bredden av banen må krysse sløyfeledningen.
Kablede områder
Kablede områder kan brukes for de områdene der GPS-signalkvaliteten er utilstrekkelig til at en 4G RTK-sone kan defineres.

Stasjon og sløyfe

Minst én sløyfeledning må installeres rundt stasjonen for at roboten skal kunne forlate og returnere til stasjonen. Ett arbeidsområde eller én bane må krysse stasjonssløyfeledningen. Selv om installasjonen kan inkludere flere arbeidsområder eller baner (eller kablede områder) og flere arbeidsområder og baner kan krysse stasjonssløyfen, trenger bare én/ett å krysse stasjonssløyfen.
Denne delen definerer de kritiske dimensjonene knyttet til sløyfen for en 4G RTK-installasjon.
Krav til stasjonens plassering
Følgende vilkår gjelder:
  • GPS-signalnivået som roboten oppdager når den er på stasjonen, må være minst 1,2.
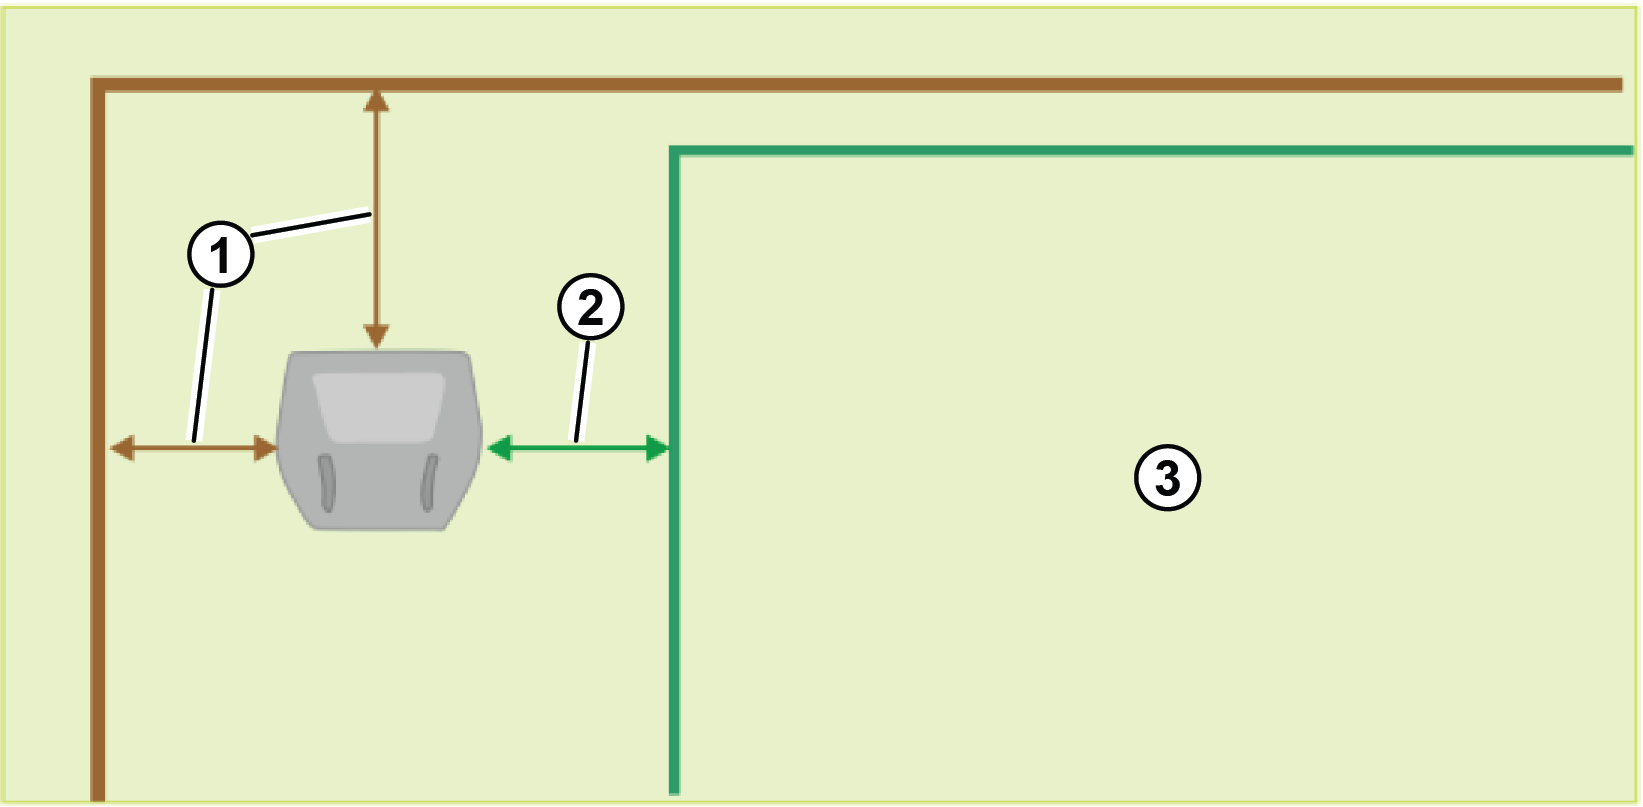
  • Stasjonen må være plassert minst 0,5 m unna enhver hindring.
  • Stasjonen må være plassert minst 0,5 m unna enhver grense for arbeidsområdet.
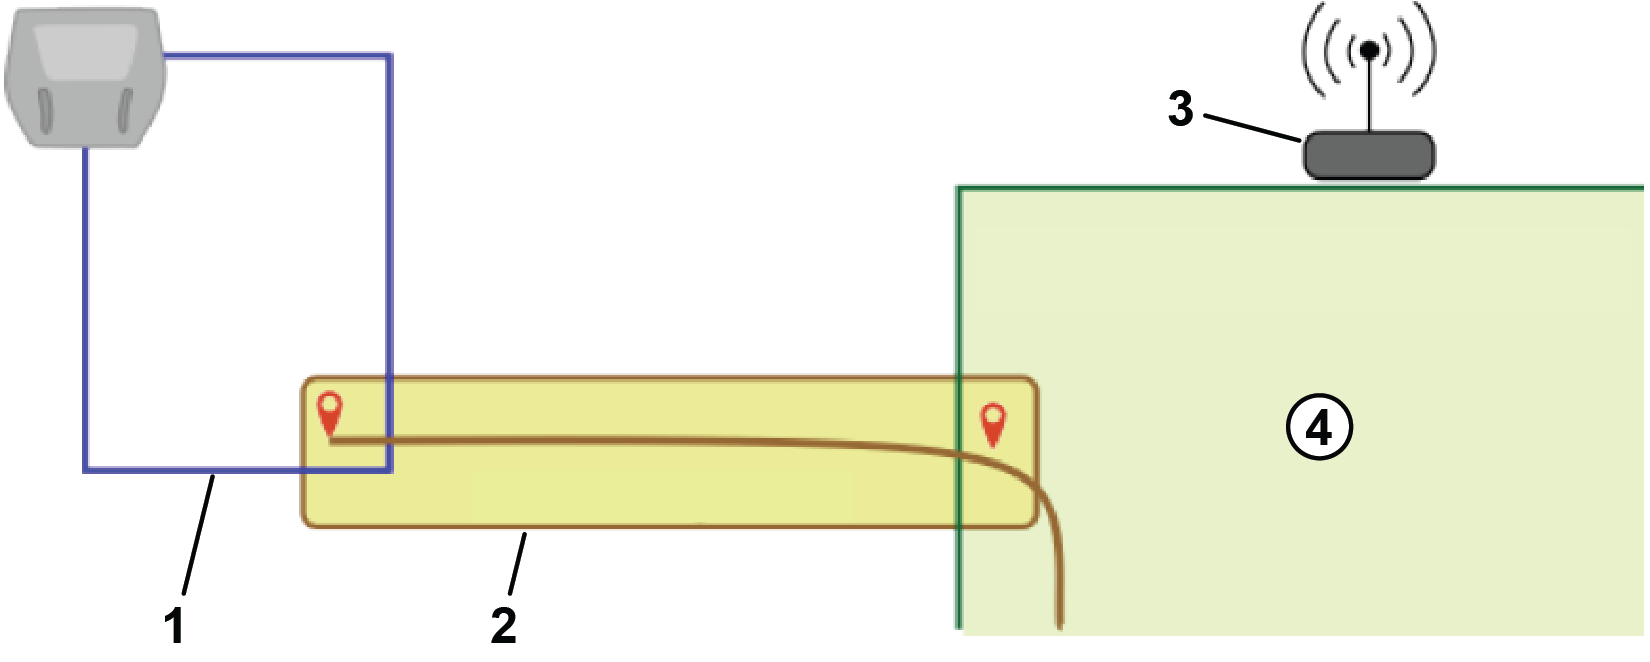
Graphic
G600677
  1. Avstand: >0,5 m fra enhver hindring
  2. Avstand: >0,5 m fra grensen for arbeidsområdet
  3. Arbeidsområde
Fullstendige detaljer om valg av plassering for stasjonen gis i ladestasjonens brukerhåndbok.
Krav til sløyfedimensjon
Følgende vilkår gjelder:
  • Stasjonssløyfen må krysse arbeidsområdet eller en bane og angis som naboområde.
  • Signalnivået innenfor overlappingsområdet må være 2.
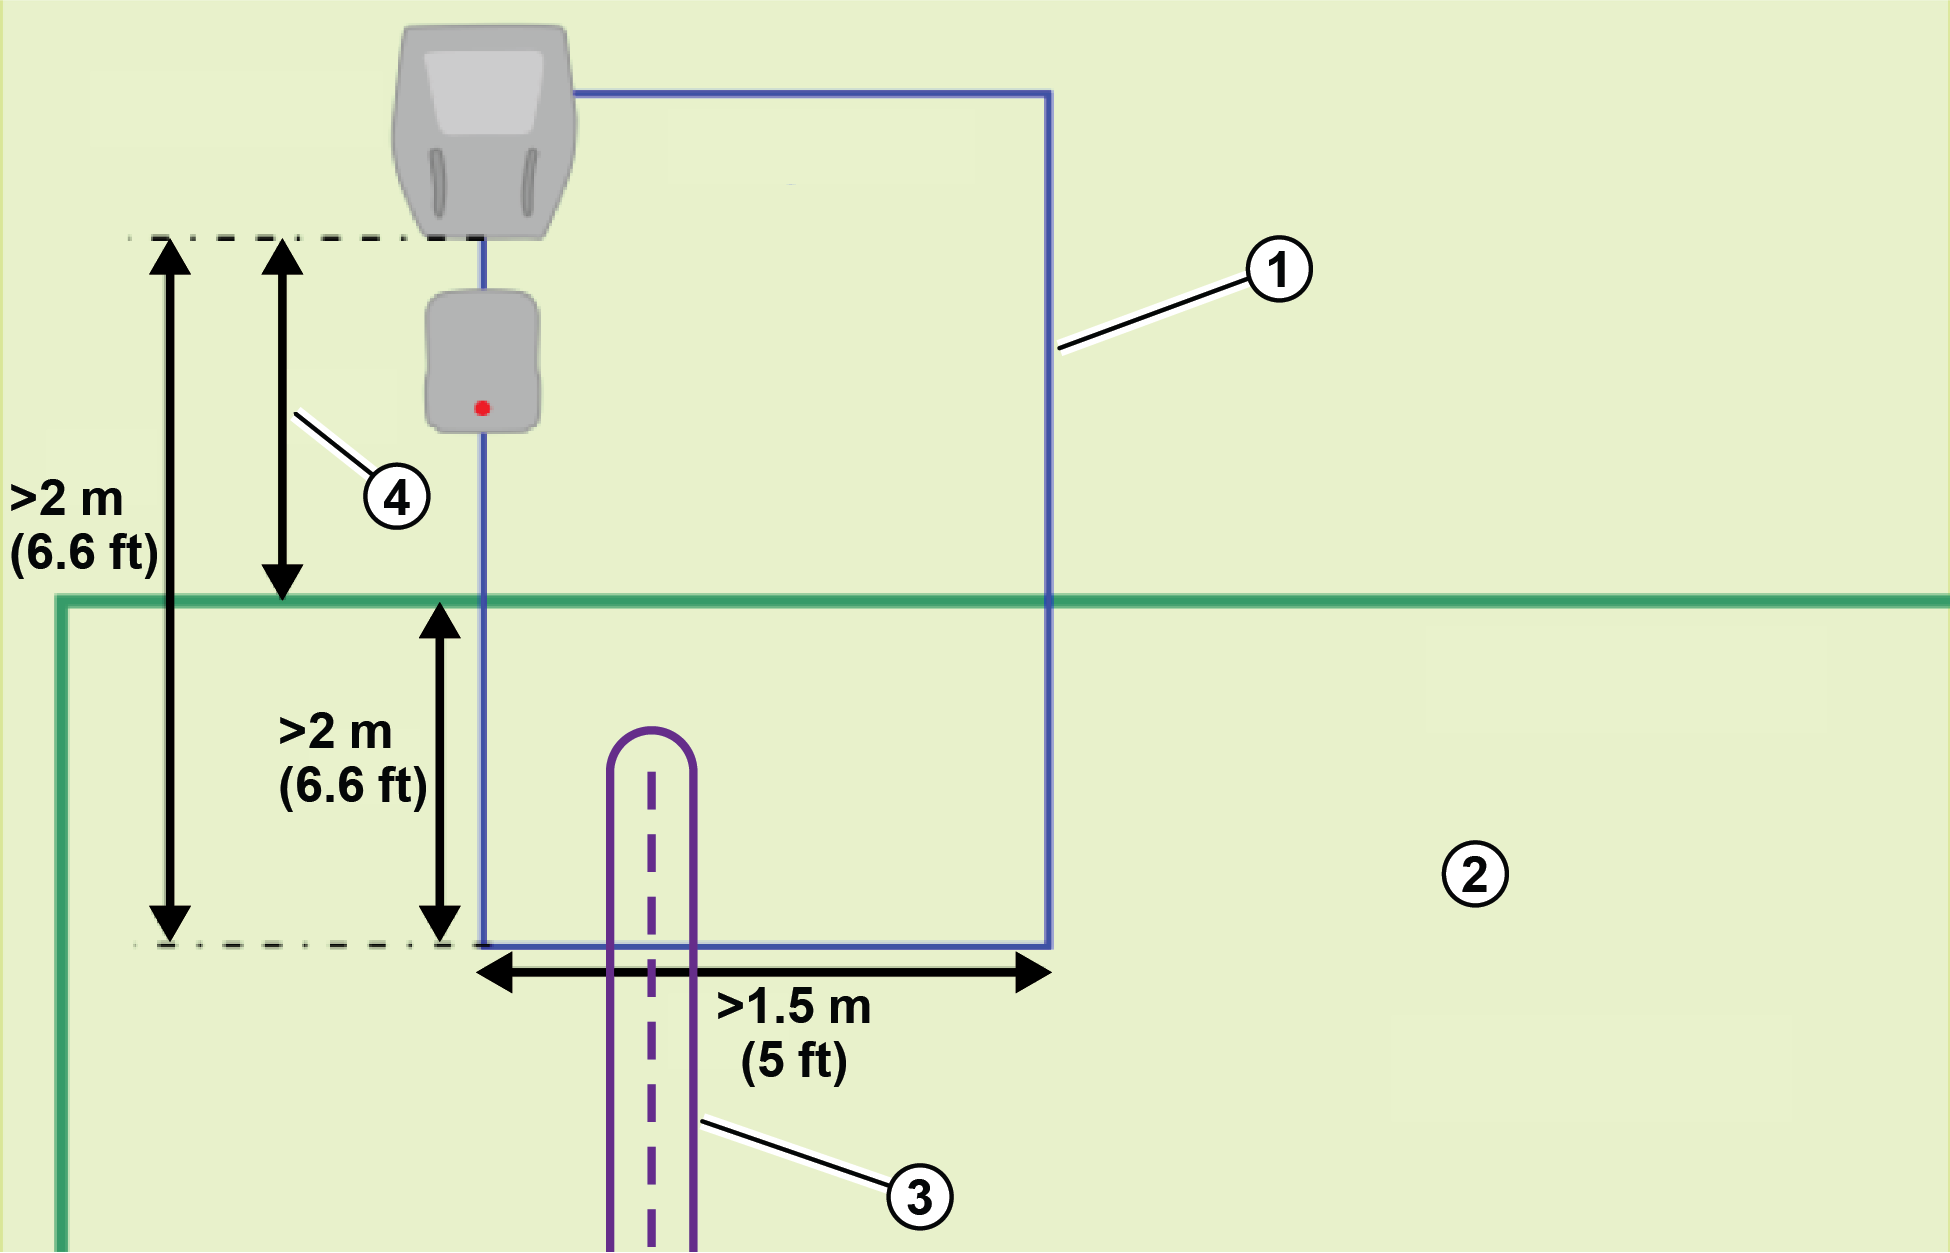
  • Stasjonssløyfen må overlappe med arbeidsområdet eller banen med minst 1.5 m i bredden.
  • Stasjonssløyfen må overlappe med arbeidsområdet eller banen med minst 2 m i høyden.
  • Lengden på den rette tråden på innkommende side må være minst 2 m.
  • Ladestasjonen må være minst 0,5 m unna arbeidsområdet.
  • En mekanisme må defineres for å tillate roboten å returnere på stasjonssløyfen. Dette kan være en bane eller et GPS-returpunkt.
Graphic
G600829
  1. Sløyfeledning
  2. Arbeidsområde
  3. Bane
  4. Avstand: Ladestasjon må være >0,5 m fra grensen til arbeidsområdet
Fullstendige detaljer om valg av plassering for stasjonen gis i ladestasjonens brukerhåndbok.

Krav relatert til baner

Baner er et nyttig og effektivt middel for å koble sammen separate arbeidsområder. Disse arbeidsområdene kan være kablede områder eller 4G RTK-soner. Det er ingen grense for antall områder som kan kobles sammen med baner.
Minimumskrav til banebredde og GPS-signal
Baner har en definert bredde. Som standard er bredden 3 m. Minimumsverdien er 1,4 m, og maksimumsverdien er 10 m. Når roboten navigerer langs banen, tar den en tilfeldig rute mellom starten og slutten av banen for å redusere risikoen for at spor oppstår i gresset.
Baner gjør det mulig for roboten å navigere langs relativt smale passasjer. Maksimal hastighet og klippehodenes handling når roboten navigerer langs banen, kan konfigureres slik at soner kan kobles sammen med smale og vanskelige passasjer.
Et GPS-signalnivå på 2 er nødvendig i området der banen skal opprettes.
Baner opprettes og oppdages på samme måte som arbeidsområder.
Baner må overlappe med tilkoblingssonene
Start- og sluttpunktene for banen må ligge innenfor alle tilknyttede arbeidsområder eller stasjonssløyfer.
Hvis banesonen overlapper et arbeidsområde, er det ikke nødvendig å angi sonene som naboområder.
Baner kan koble sammen trådløse og kablede områder
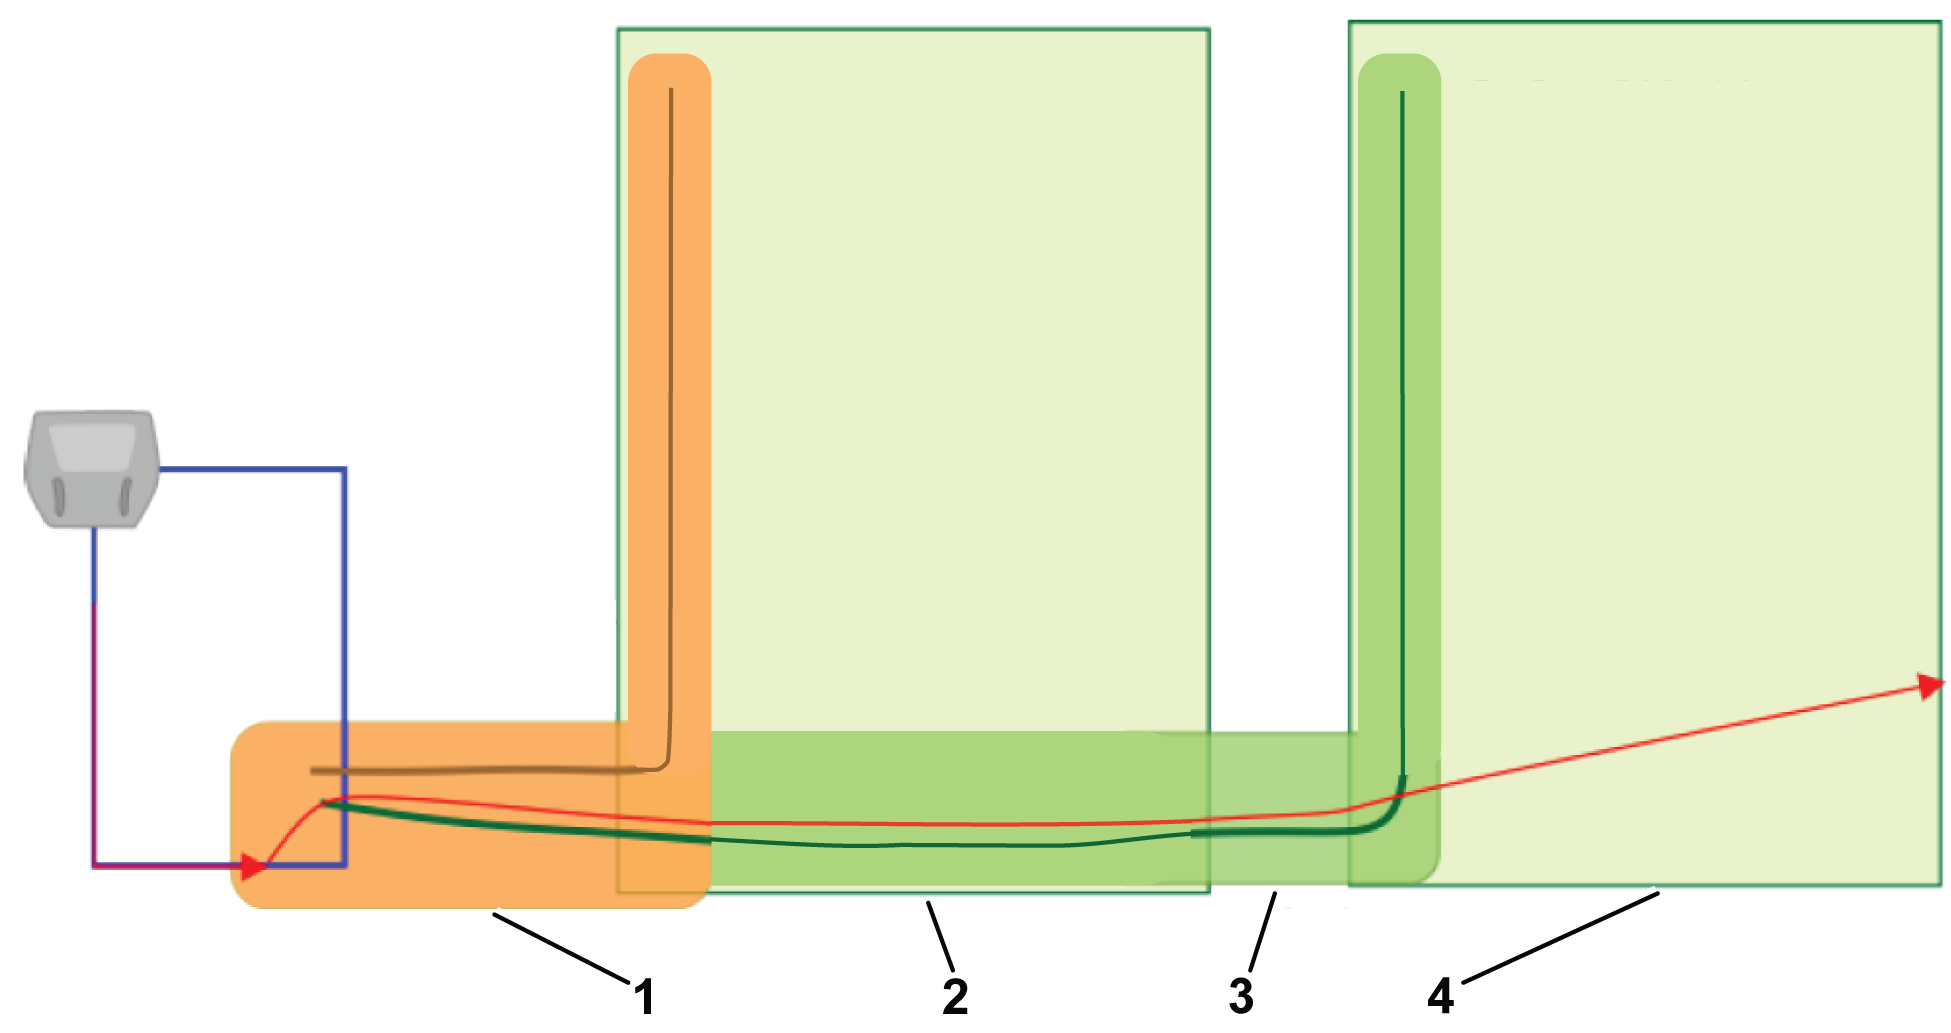
Baner kan brukes til å koble sammen trådløse og kablede områder. I alle 4G RTK-installasjoner må stasjonen være omgitt av en sløyfeledning.
Det er også mulig å bruke kablede arbeidsområder for de områdene der GPS-signalnivået ikke er høyt nok til å bruke et 4G RTK-område.
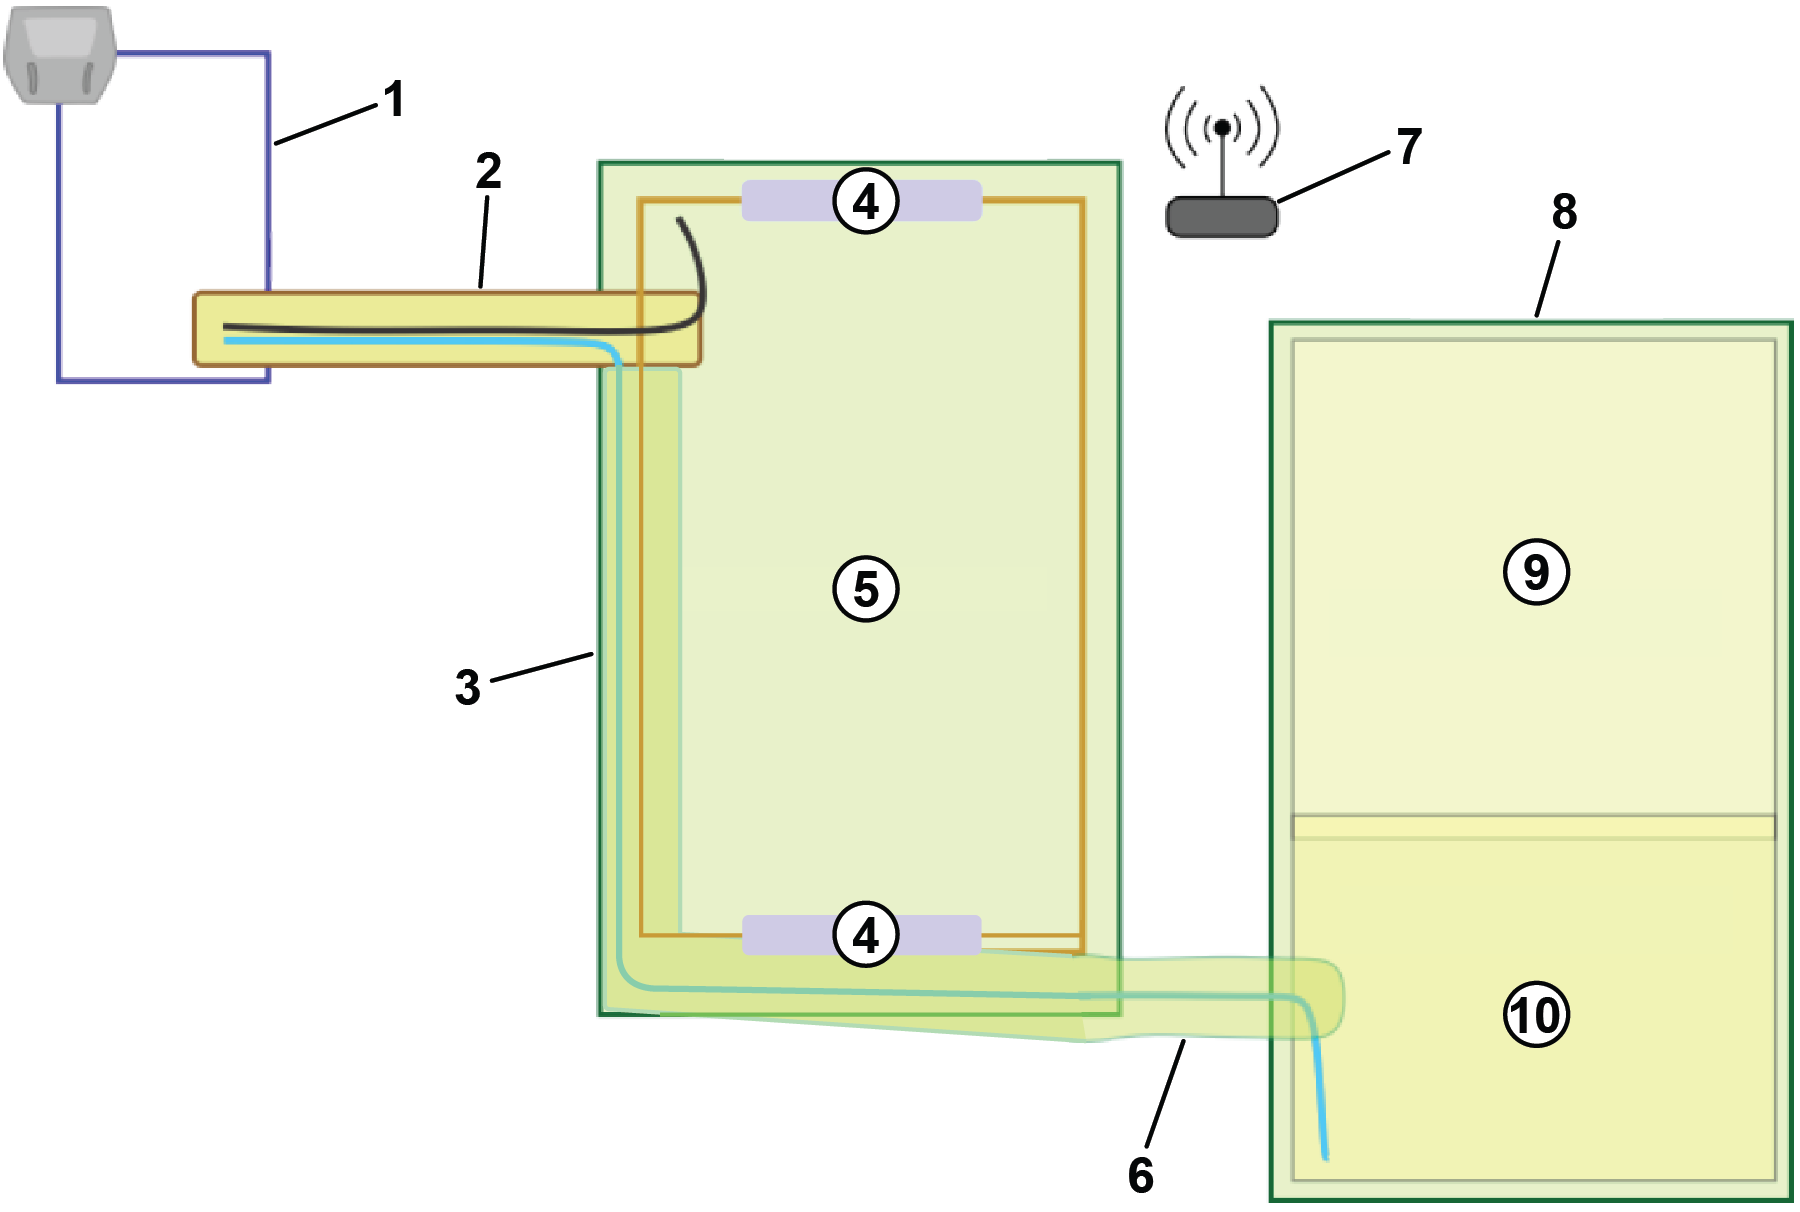
Graphic
G614943
  1. Sløyfeledning
  2. Banesone
  3. Bane
  4. Trådløst arbeidsområde
  5. Kablet arbeidsområde
Når en banesone overlapper med et kablet arbeidsområde, må banesonen settes som naboområdet og til sløyfen som angitt i den forrige figuren.
Der banene overlapper med trådløse arbeidsområder, er det ikke nødvendig å angi områdene som naboer.
Oppdage baner
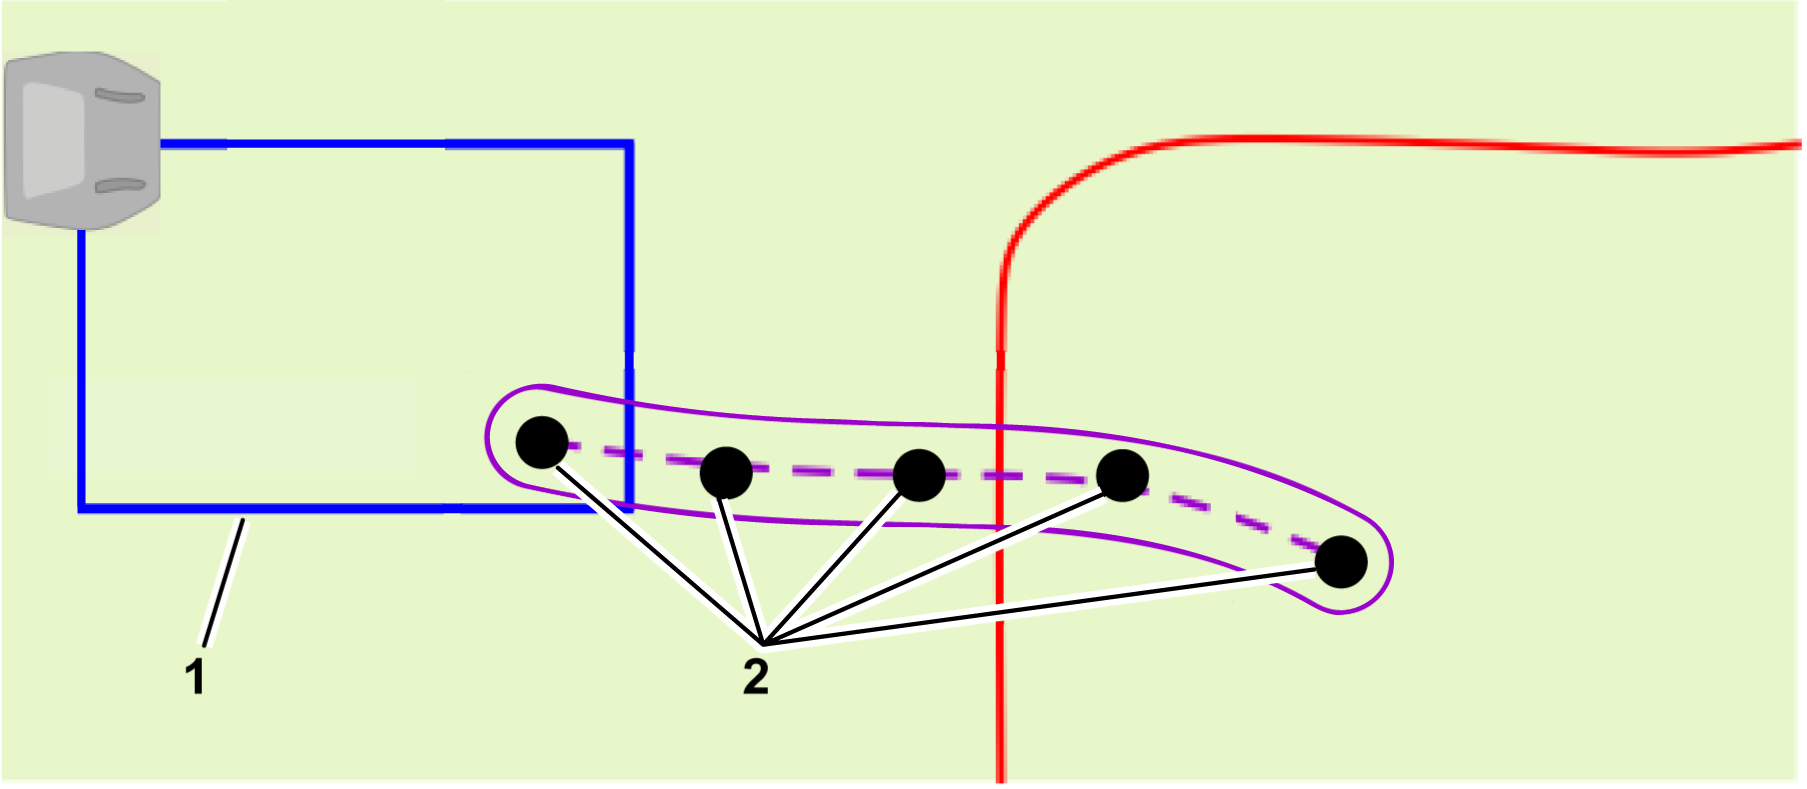
Baner er en serie med GPS-veipunkter. Disse er definert av den samme oppdagelsesprosessen som når grensen til et område oppdages. Følgende vilkår gjelder:
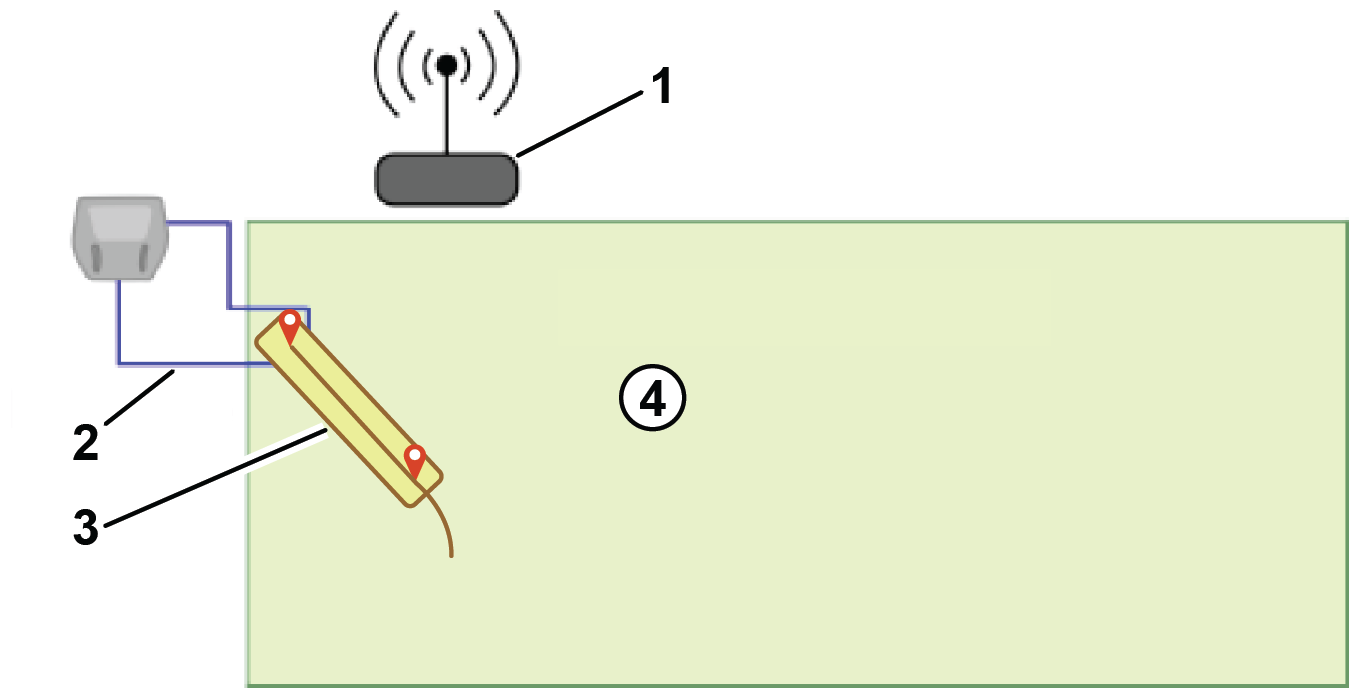
  • Når man oppdager en bane som kobler til sløyfeområdet, må det første punktet som oppdages, ligge innenfor sløyfeledningsområdet. Naboområdet må også angis til sløyfen.
  • Ikke legg til for mange punkter når det oppdages en bane. På rette deler er en avstand mellom punkter på mellom 3 m og 4 m tilstrekkelig. På buede deler skal punktene være nærmere hverandre. Begrensning av antall punkter holder robotens navigasjon jevn og rask.
  • Minst ett punkt på banen må ligge i området som kobles sammen. Vanligvis vil flere punkter være plassert i arbeidsområdet for å hjelpe til med robotisk banenavigasjon.
Graphic
G614954
  1. Sløyfeledning
  2. Punkt
Banedesign
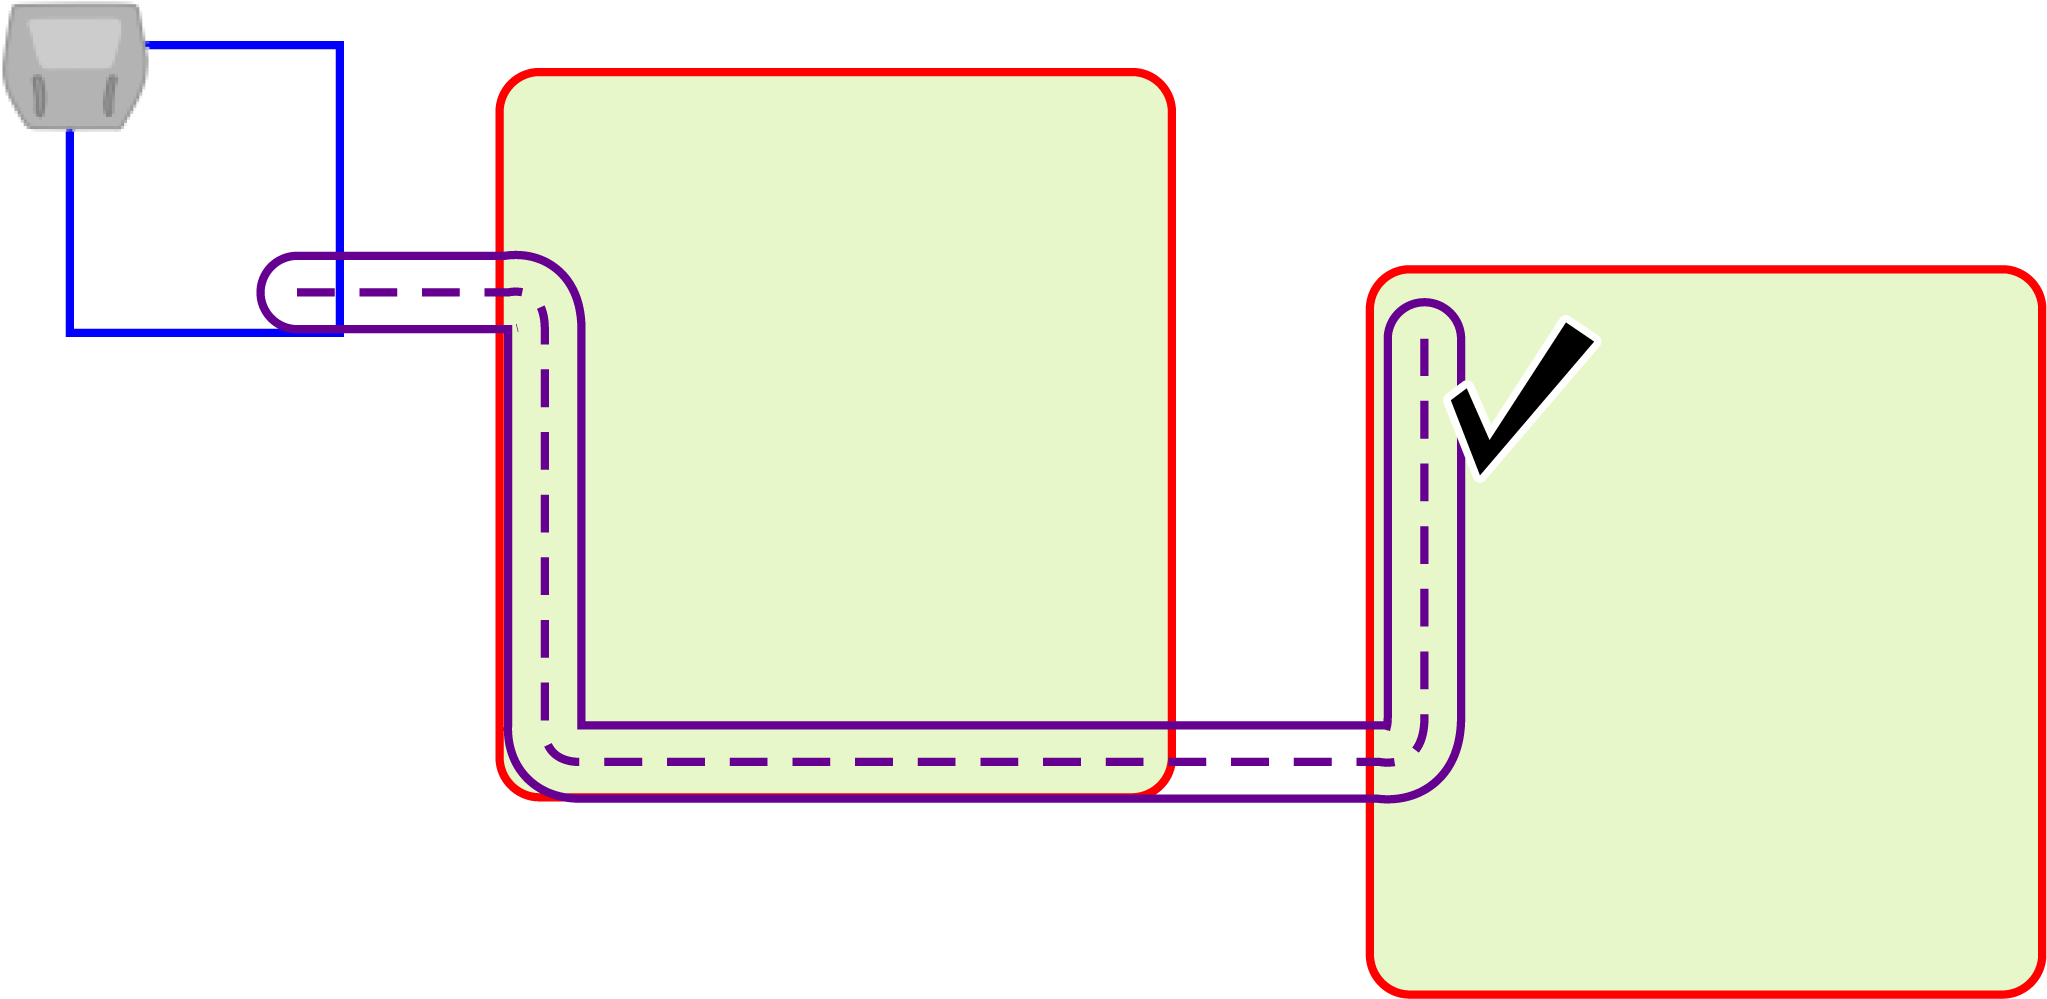
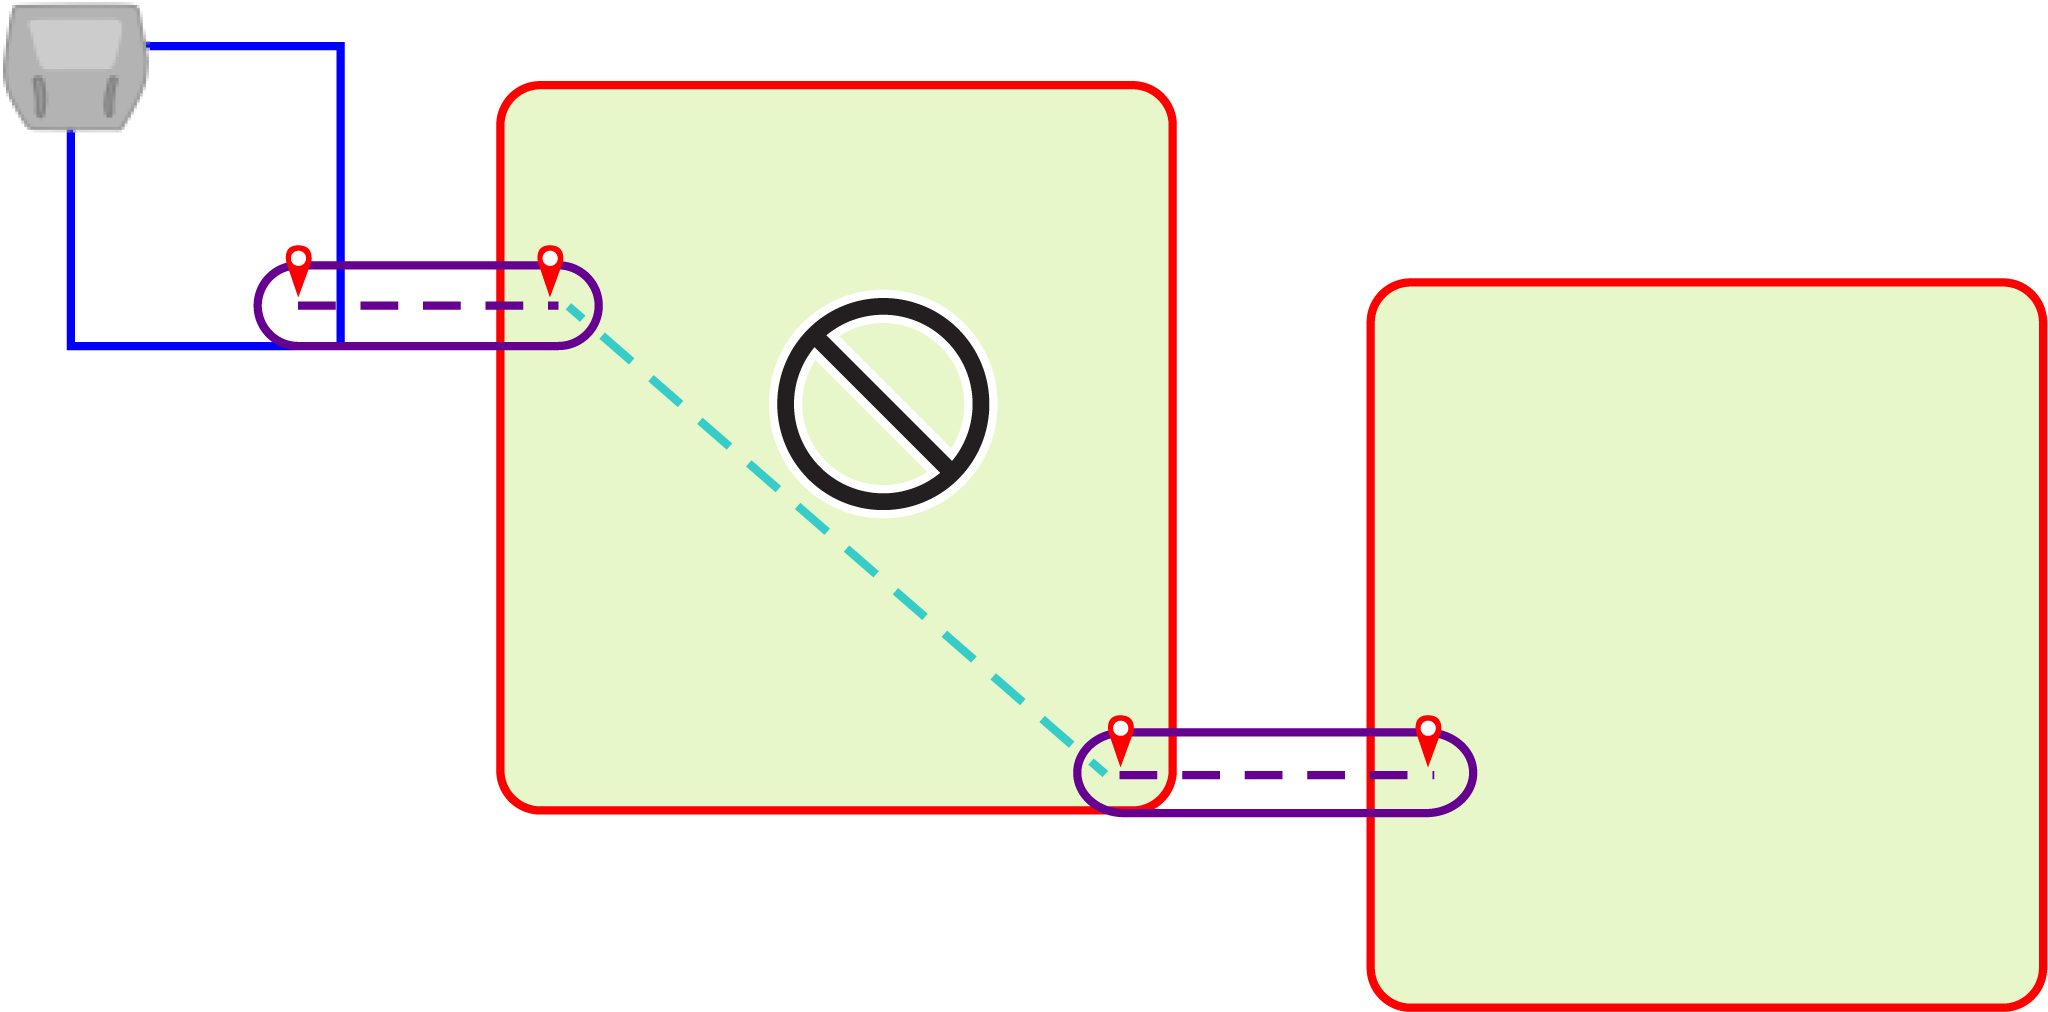
Når du utvikler baner, er det bedre å bruke enkle lange baner i stedet for segmenterte baner. Dette er illustrert i figuren nedenfor:
Graphic
G600732
Segmenterte baner anbefales ikke fordi roboten vil bruke GPS-navigasjon til å flytte seg fra slutten av den ene banen til starten av den andre. Dette vil sannsynligvis skape spor i gresset siden roboten alltid vil følge nøyaktig samme rute.
Graphic
G600744
Det anbefales også å forlenge banene et godt stykke inn i målarbeidsområdet. Dette forbedrer navigasjonen som brukes av roboten når den må returnere til stasjonen.
Flere baner kan konfigureres i samme område. Roboten vil automatisk optimalisere banen i henhold til tilgjengelige baner og målområdet.
Oppdage banesoner automatisk
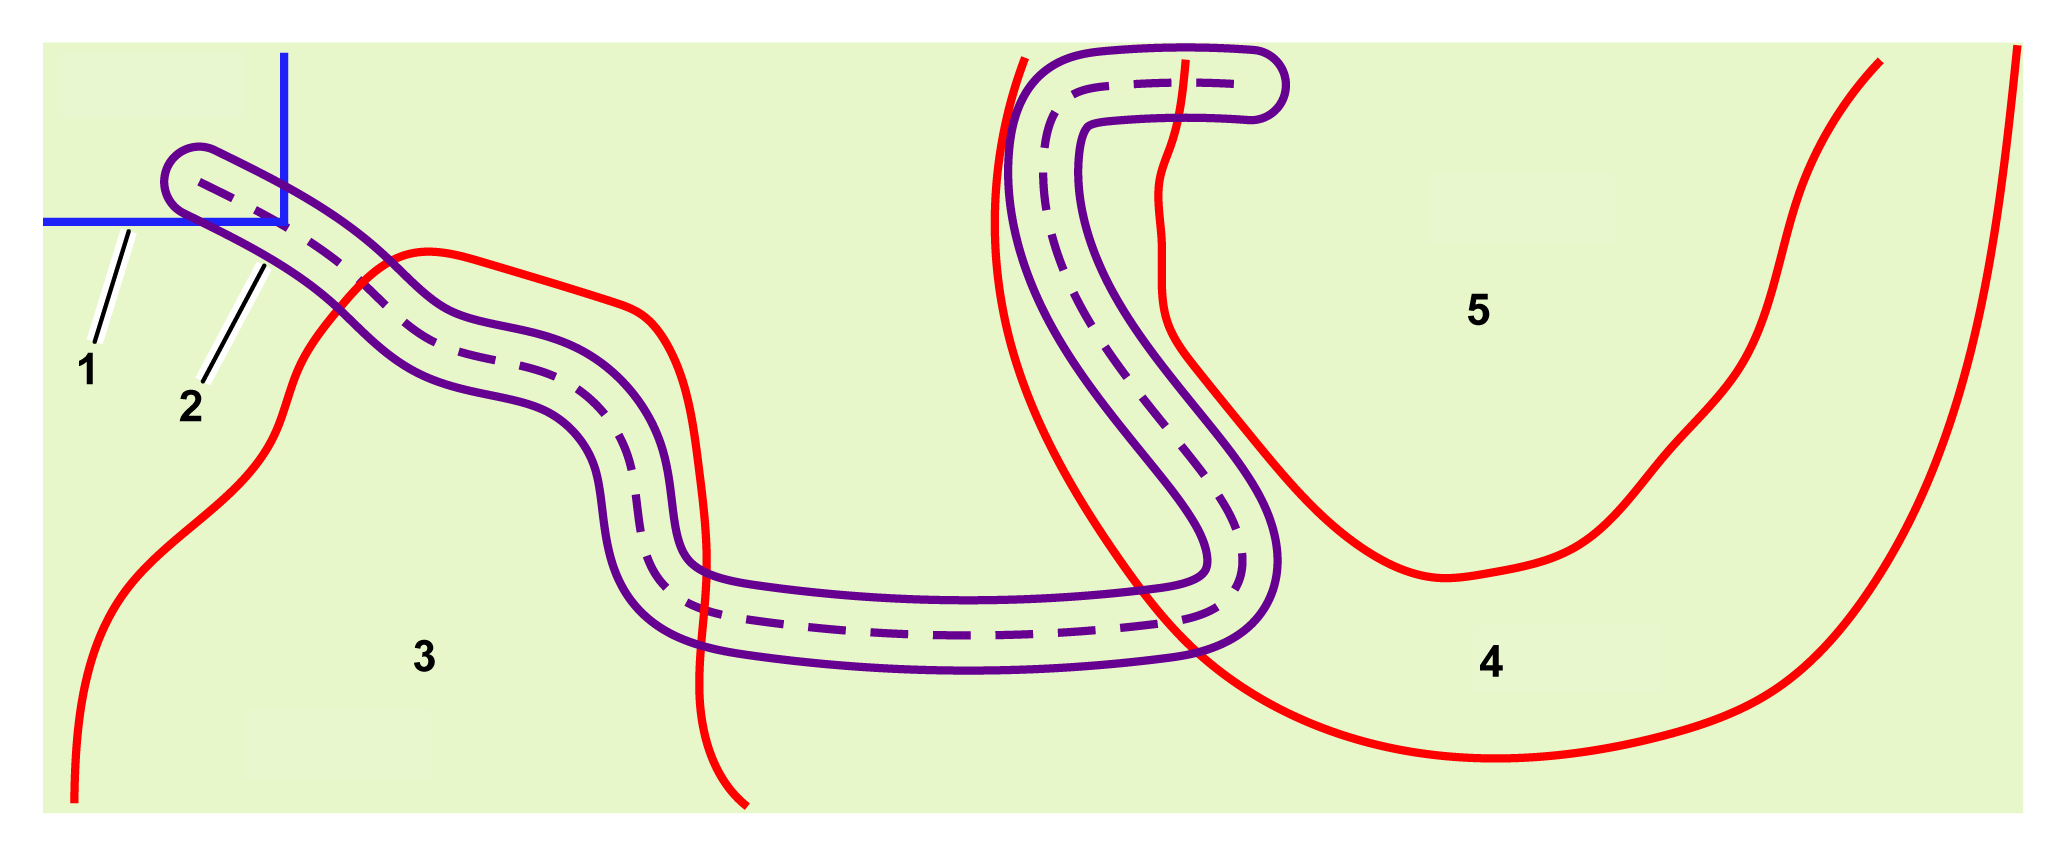
Banen vist nedenfor, går gjennom flere områder. Roboten gjenkjenner automatisk områdene den går gjennom.
Graphic
G578630
  1. Sløyfeledning
  2. Bane
  3. Område 1
  4. Område 2
  5. Område 3
Denne listen vises som en del av egenskapene til banen når den vises på portalen. I dette eksemplet vil banen bli karakterisert som:
  • Fra område: Sløyfe
  • Til område: Område 1, Område 2, Område 3

RTK-basen

RTK-basen kan bruke enten wifi eller 4G for å overføre datakorreksjoner til robotene. Kravene og konfigurasjonen til installasjonen avhenger av metoden som brukes. Detaljer om hver av disse basene finnes i den tilsvarende brukerhåndboken.
Håndboken inkluderer:
  • En beskrivelse av basen og dens driftsfunksjoner.
  • Installasjonskrav og -prosedyre.
  • Feilsøking av basen.
  • Informasjon om wifi-forsterkeren.

Krav relatert til permanente hindringer

Robotens sensorer oppdager midlertidige hindringer. Dette emnet angår permanente hindringer som roboten må unngå når den beregner arbeidsmønsteret og når den arbeider.
Alle slike hindringer må være omgitt av et arbeidsområde eller en No-Go-sone. Begge anses som trygge grenser.
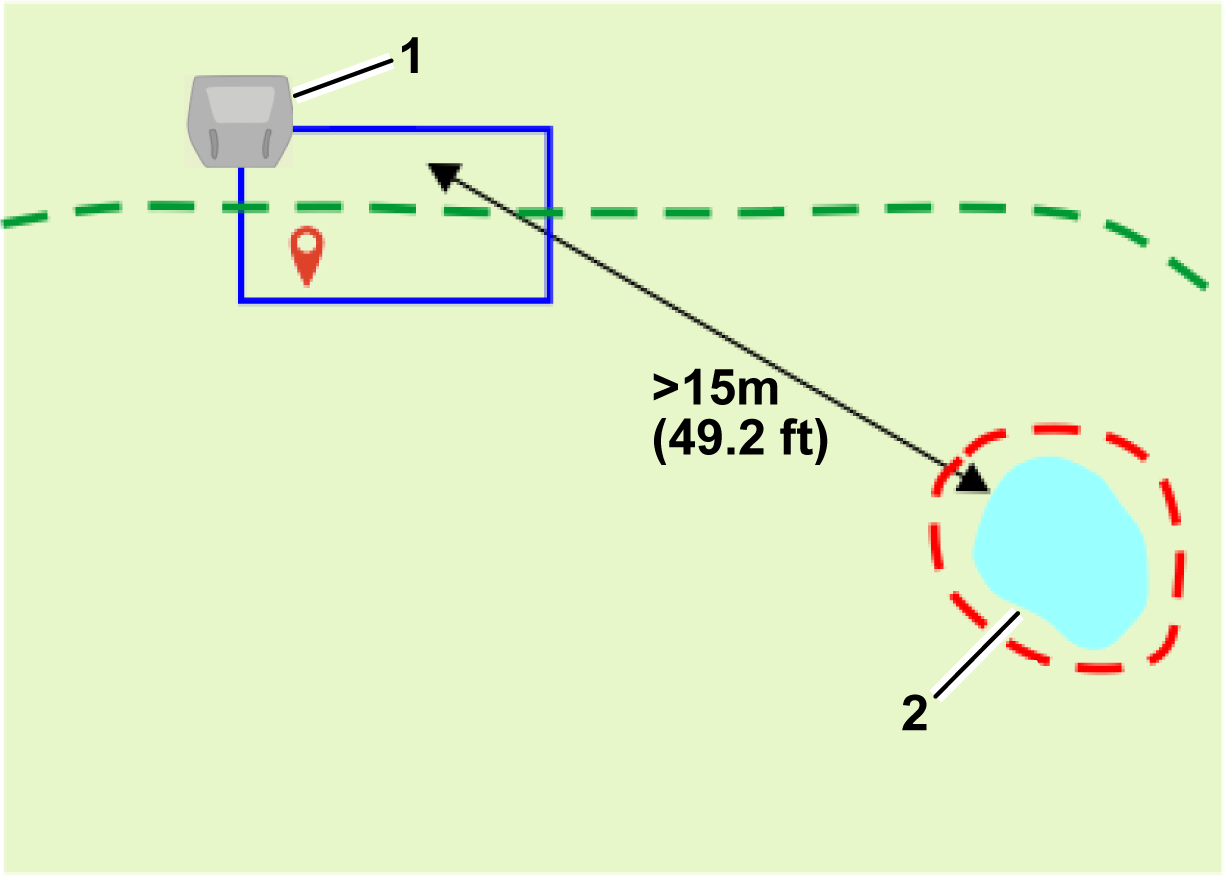
Ladestasjon
Stasjonen må være minst 15 m fra enhver hindring.
Graphic
G614955
  1. Ladestasjon
  2. Hinder
Vann
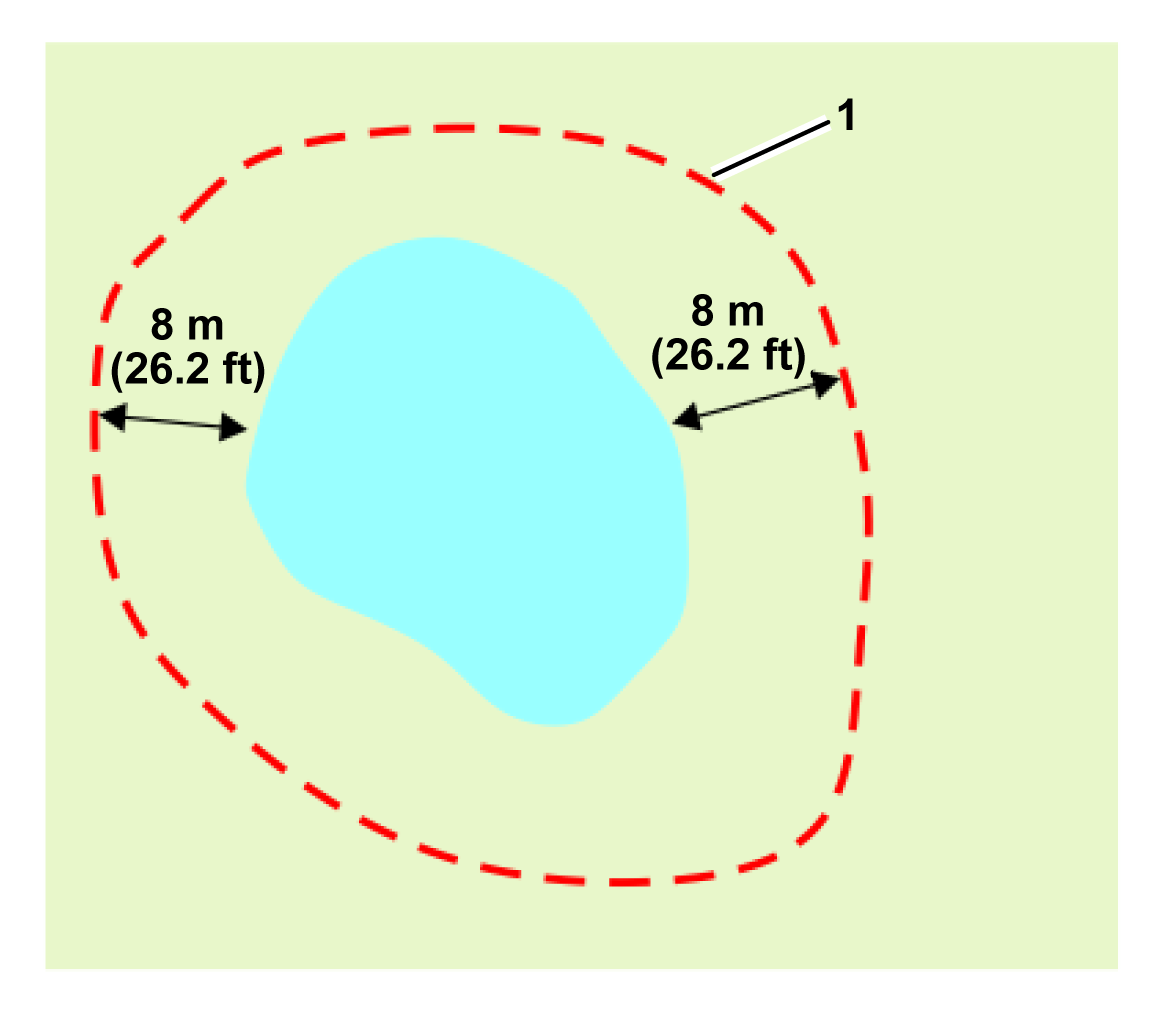
Vann er spesielt farlig for robotene og må være omgitt av en No-Go-sone eller et arbeidsområde.
Grensen til No-Go-sonen eller arbeidsområdet må være minst 8 m fra vannkanten.
Graphic
G578632
  1. No-Go-sone
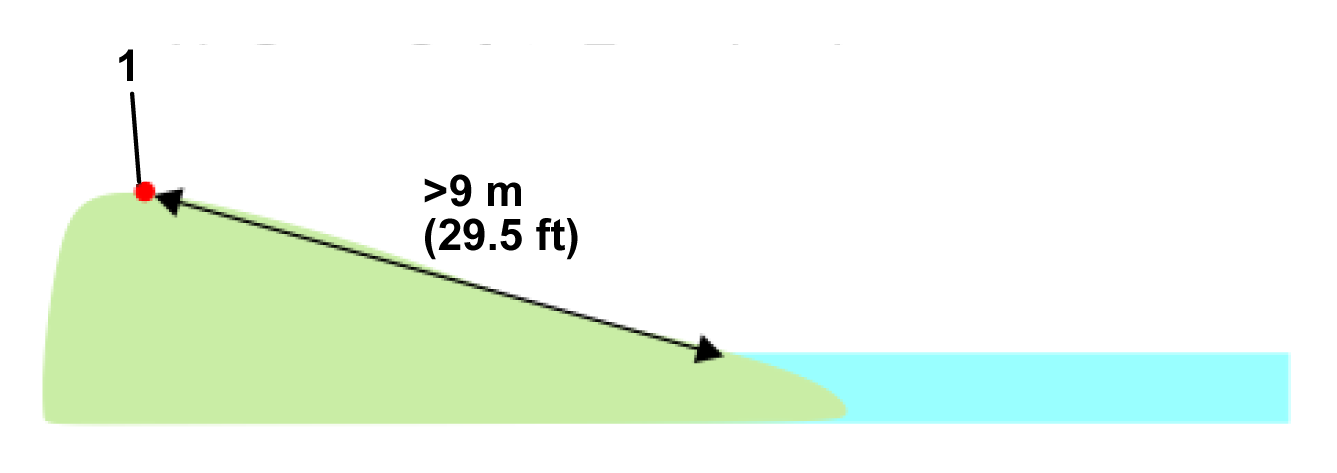
Hvis bakken skråner ned mot vannet, kreves det en avstand på minst 9 m mellom grensen til arbeidsområdet eller No-Go-sonen og vannkanten.
Graphic
G578633
  1. Grense
Hvis det ikke er mulig å ha minst 8 m mellom vannkanten og No-Go-sonen, må det installeres en fysisk barriere på minst 15 cm i høyden rundt vannet.
Graphic
G603251
  1. No-Go-sone
  2. Fysisk barriere
Dimensjoner knyttet til hindringer
En No-Go-sone må være minst 1 m i alle retninger.
Graphic
G578635
Minimumsavstanden mellom No-Go-soner er 5 m.
Graphic
G578636
  1. No-Go-soner
En No-Go-sone må være minst 5 m unna grensen til arbeidsområdet der roboten arbeider.
Graphic
G578637
  1. Grense for arbeidsområde
  2. No-Go-sone
Hvis en hindring er mindre enn 5 m fra grensen til arbeidsområdet der roboten arbeider, bør grensen til arbeidsområdet utformes for å gå rundt hindringen. Som vist i følgende figur går grensen til arbeidsområdet rundt hindringen:
Graphic
G580699
  1. Grense for arbeidsområde
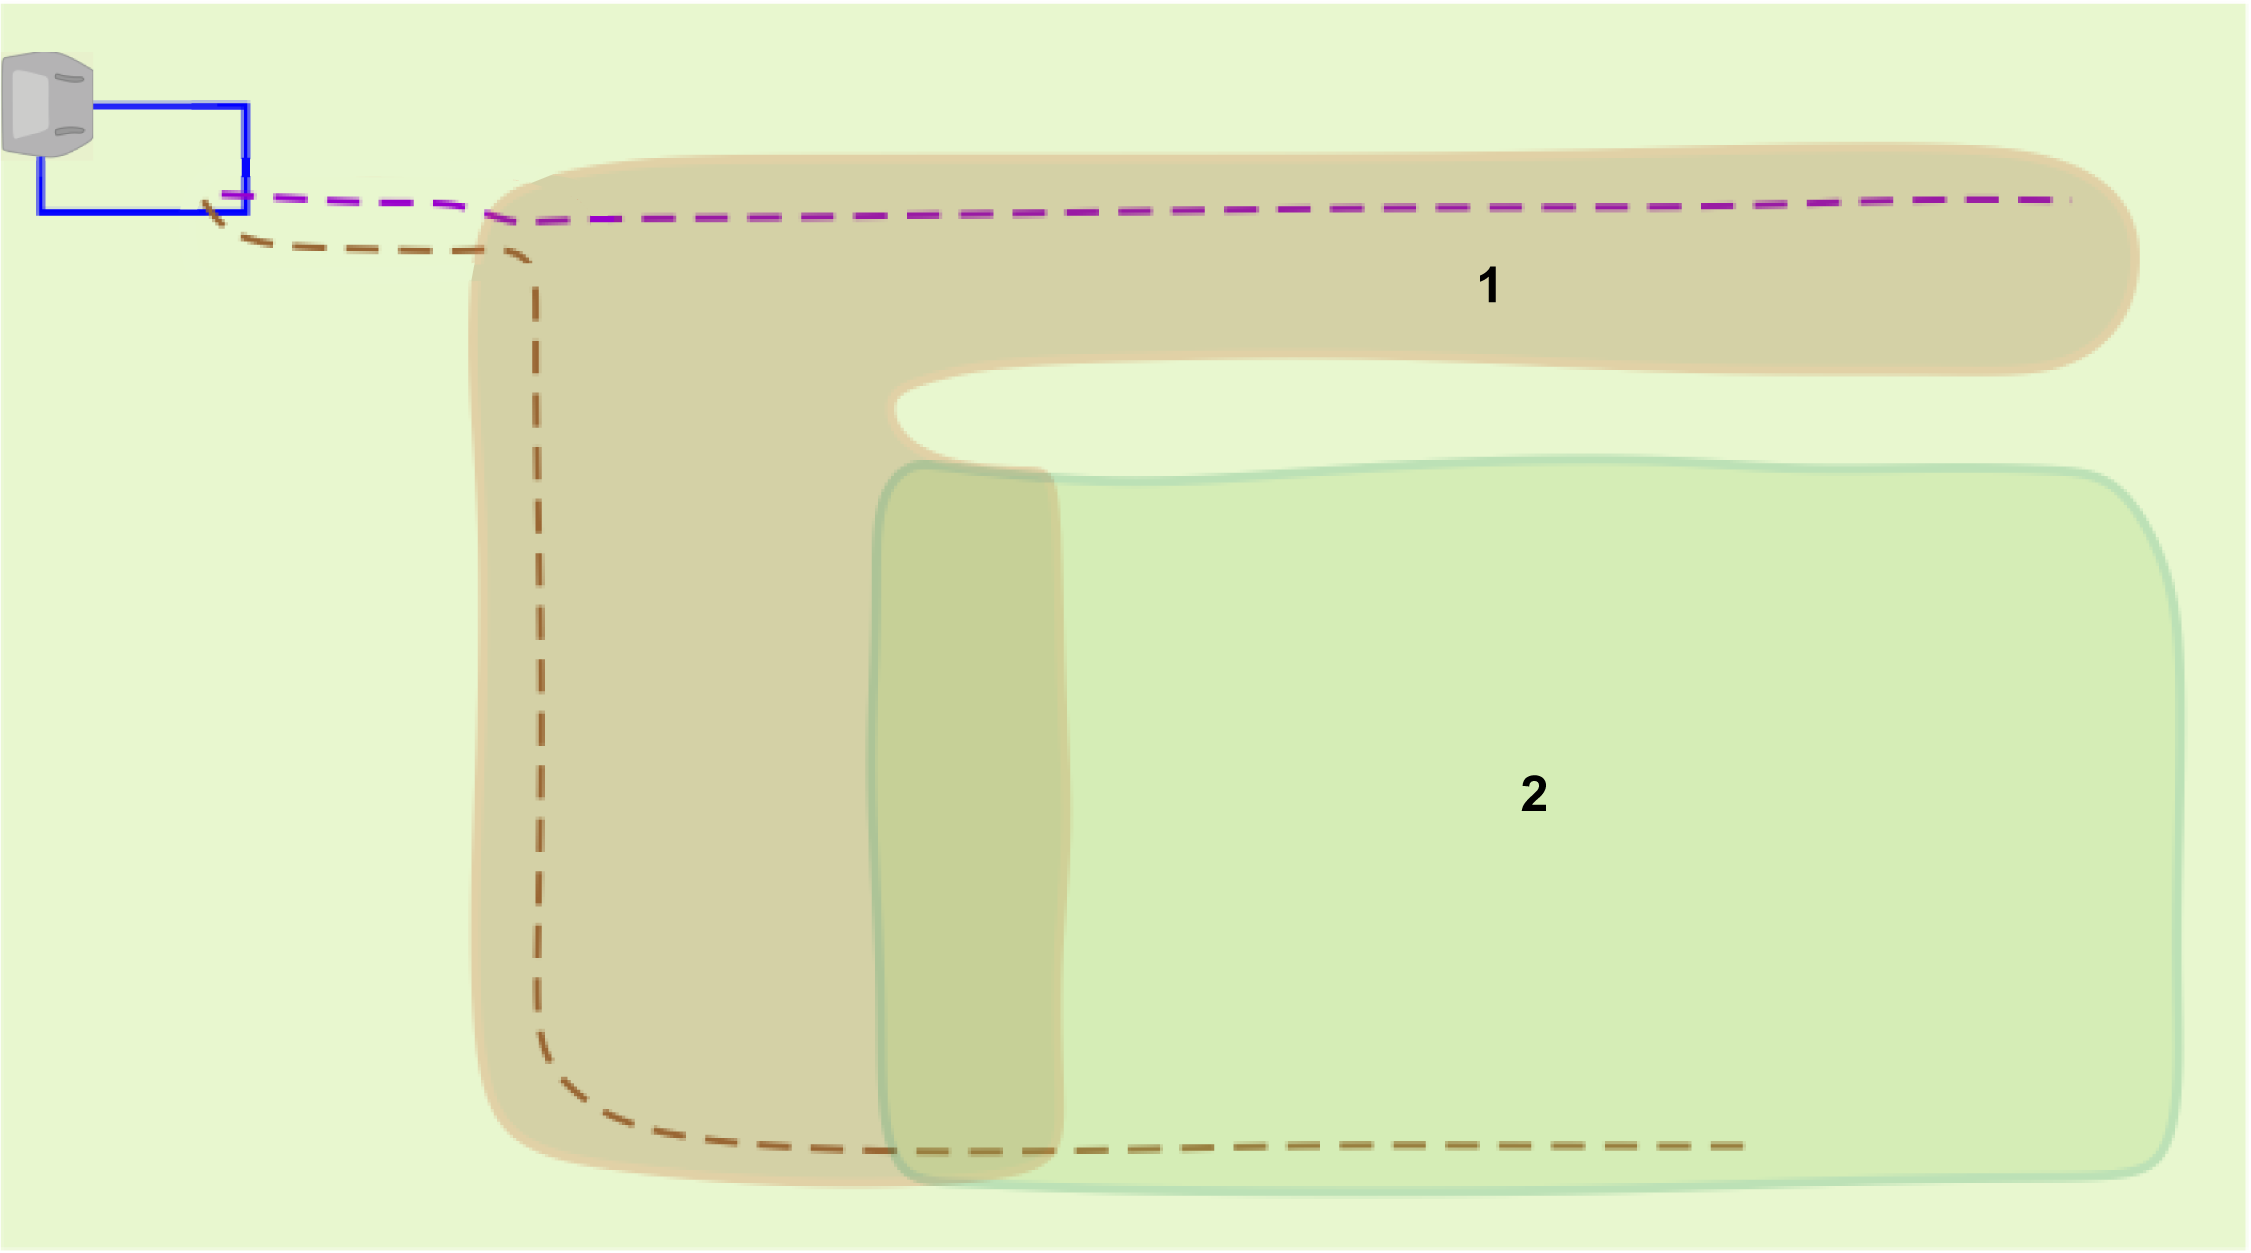
Det må være en minimumsavstand på 5 m mellom delene av grensen som nærmer seg og forlater hindringen. Dette betyr at det vil være et område med en bredde på minst 5 m der roboten ikke arbeider. For å overkomme dette kan du bruke to overlappende arbeidsområder.
Graphic
G578638
  1. Grense til arbeidsområde 1
  2. Grense til arbeidsområde 2


Implementere en 4G RTK-installasjon
 

Planlegge installasjonen

En installasjon uten perifer ledning krever et strengt sett med kriterier som skal oppfylles. Vurder kriteriene som er angitt tidligere i denne håndboken, før du starter installasjonen.
Vurdere området
  1. Kontroller at det er fri himmelutsikt for robotene og basen.
  2. Kontroller at GPS-signalet er sterkt.
Lage en plan
  1. Lag en blåkopi av områdeoppsettet.
  2. Bestem plasseringen av stasjonen og sløyfen(e).
  3. Bestem hvor mange arbeidsområder som kreves. Dette vil avhenge av kompleksiteten til området.
  4. Bestem hvordan roboten skal navigere fra sløyfen til arbeidsområdet/arbeidsområdene.
  5. Bestem plasseringen av basen.
  6. Bestem om du vil bruke 4G eller wifi.
  7. Bestem plasseringen av wifi-forsterkere om nødvendig.
  8. Bestem antall, størrelse og form på de interne GPS-sonene som trengs.
  9. Bestem deg for hvordan du skal håndtere hindringer. Disse kan administreres med No-Go-soner, eller ved form av arbeidsområdet og/eller fysiske barrierer.
Hvis du er i tvil, kontakter du din forhandler/leverandør for hjelp og råd.
Før du starter
  1. Lad roboten ved hjelp av ladestasjonen.
  2. Oppdater programvaren til den nyeste versjonen.
  3. Sjekk kvaliteten på overflaten av området.
    1. Fyll ut fordypningene i overflaten der det kan dannes vannpytter.
    1. Sørg for at gresset klippes til en maksimal høyde på 10 cm.
    Merk: En komplett 4G RTK-installasjon kan bare utføres av noen som har brukerrollen som tekniker.
Installere RTK-basen, stasjonen og sløyfen
  1. Installer basen i valgt posisjon. Se brukerhåndboken (Operator’s Manual) for RTK-basen.
  2. Installer ladestasjonen på det valgte stedet. Se brukerhåndboken (Operator’s Manual) for ladestasjonen.
  3. Installer stasjonssløyfen i henhold til instruksjonene tidligere i denne håndboken.

Fjernstyre roboten fra smarttelefonens Connect-app

Turf Pro Connect-appen lar deg fjernstyre robotens bevegelser. Dette betyr at du kan utføre en grenseoppdagelse uten å måtte skyve roboten manuelt.
Merk: Appen trenger bare å settes opp én gang for å fjernstyre roboten.

Koble roboten til basen

Roboten bruker 4G-kommunikasjon for å koble til basen.

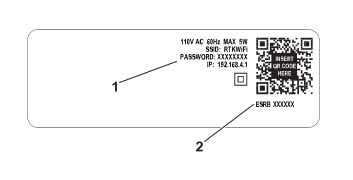
4G RTK-installasjonen krever passordbeskyttelse for wifi-tilkoblingen. Programvareversjon 3.0.0 eller høyere kreves for basen. Detaljer om oppgradering av programvaren finner du i den relevante RTK-basehåndboken. Hvis baseprogramvaren er oppgradert, vil passordet bli definert under oppgraderingen. Ellers finner du standard wifi-passord på identifikasjonsetiketten til RTK-basen. Du må opprette et nytt passord.
Koble til basen for 4G
Merk: RTK 4G-funksjonaliteten på roboten må aktiveres fra smarttelefonens Connect-app eller i portalen. Tilkobling via appen er den foretrukne metoden.
  1. Sørg for at roboten er satt til På (On)-posisjon og er online.
  2. Logg på smarttelefonens Connect-app eller portalen.
Koble til basen for 4G via appen
  1. Velg Teknikerens meny-knappen > RTK-base.
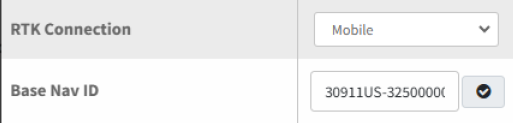
  2. Endre RTK-tilkoblingen til Mobil ved å bruke nedtrekksmenyen.
  3. Merk: For serienummer 324000000 til 324999999
    Skriv inn Nav-ID for basen. Denne finner du på baseetiketten og i QR-koden.
    Merk: Ikke bruk mellomrom når du skriver inn ID-nummeret.
    Graphic
    G539289
    1. Første passord / standardpassordet for base-Wi-Fi
    2. Serienummeret til basen
  4. Merk: For serienumre 325000000 og opp:
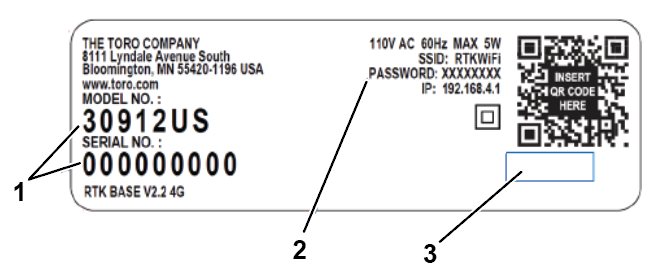
    Skriv inn Nav-ID for basen. Denne finner du på baseetiketten og i QR-koden.
    Merk: Ikke bruk mellomrom når du skriver inn modell- og serienummeret for basen. XXXXX-000000000
    Graphic
    G542400
    1. Base-ID-serienummer, modell og serienummer
    2. Første passord / standardpassord for basens ID
    3. Område tomt
    Graphic
    G542398
  5. Velg tilbakepilen for å forlate siden (data lagres automatisk).
  6. Sett hovedrobotbryteren til Av-posisjon, slå deretter På igjen og trykk på av/på-knappen på tastaturet.
  7. Se på signalets kvalitetsnivå og sørg for at det er 2,0. Bruk en av følgende metoder:
    • I appen velger du Teknikerens meny-knappen > Sensordata > GPS.
    • På roboten velger du Teknikerens meny (9) > GPS RTK.
    GPS-signalkvaliteten må være 2,0.
    Merk: Dette kan ta noen minutter.
Koble til basen for 4G via portalen
    Graphic
    G527736
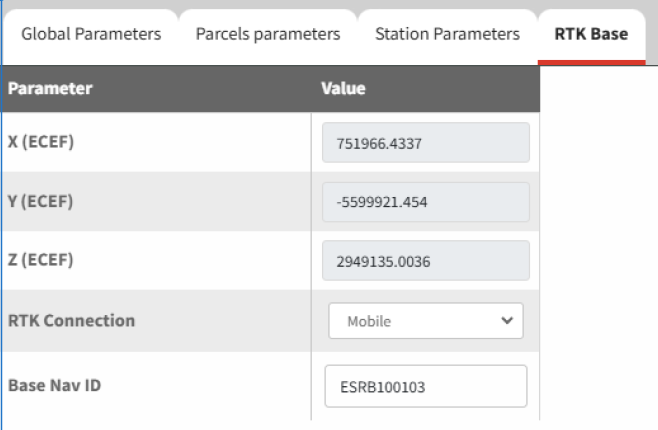
  1. Velg roboten og klikk på Parameters (Parametere).
  2. Velg Image for å laste ned de nyeste konfigurasjonsparametrene fra roboten.
  3. Velg Edit Parameters (Rediger parametere).
  4. Velg fanen RTK-base.
    Graphic
    G540117
  5. Endre RTK Connection (RTK-tilkobling) til Mobile (Mobil) ved å bruke nedtrekksmenyen.
    For serienummer 324000000 til 324999999
  6. Skriv inn Nav-ID for basen. Dette finner du på basisetiketten og QR-koden.
    Merk: Ikke bruk mellomrom når du taster inn base-ID-nummeret.
    Graphic
    G539289
    1. Det første passordet / standardpassordet for basens wifi
    2. Serienummeret til basen
    For serienumre 325000000 og opp:
  7. Skriv inn Nav-ID for basen. Denne finner du på baseetiketten og i QR-koden.
    Merk: Ikke bruk mellomrom når du skriver inn modell- og serienummeret for basen. XXXXX-000000000
    Graphic
    G542400
    1. Base-ID-serienummer, modell og serienummer
    2. Første passord / standardpassord for basens ID
    3. Område tomt
    Graphic
    G542398
  8. Velg Image for å laste opp den nye innstillingen til roboten.
  9. Sett hovedrobotbryteren til Off (Av) -posisjon, slå deretter On (På) igjen og trykk på av/på-knappen på tastaturet.
  10. Signalkvaliteten skal være 2,0. Signalets kvalitetsnivåer kan sees ved å bruke (Technician's menu)(9)(Teknikerens meny) > GPS RTK.
    Merk: Dette kan ta noen minutter.

Koble smarttelefonen din til roboten via Turf Pro Connect-appen

  1. Når telefonen er koblet til internett, åpner du Toro Turf Pro Connect-appen og sjekker at roboten er i flåtelisten.
  2. I telefoninnstillingene kobler du fra internett og kobler til roboten (identifisert i wifi-listen som robotens serienummer).
  3. Skriv inn standardpassordet 123456789.
  4. Velg Koble til, og hvis du blir bedt om det, sier du at du vil være tilkoblet nettverket uten internett (dette kan ta et minutt før det dukker opp).
  5. Åpne Turf Pro Connect-appen.
  6. Velg menyikonet ≡ > Wifi Direct.
    Instrumentbordet til roboten vises.

Fjernstyring av roboten via 4G

Kjøre roboten
  1. Velg Spill av-knappen > Fjernkontroll.
Montere gjenstander
  1. Velg Teknikerens meny-knappen.
  2. Velg ønsket gjenstand for montering.

Opprette et arbeidsområde

Grensen til arbeidsområdet er av avgjørende betydning i en 4G RTK-installasjon. Den definerer grensen for området der roboten kan operere. GPS-signalnivået over hele arbeidsområdet skal være 2. Dette er spesielt viktig ved grensen.
Merk: Opprettelsen av arbeidsområdet kan bare gjøres av en bruker som har brukerrollen som tekniker på nettportalen.
Anbefalte teknikker for grenseoppdagelse
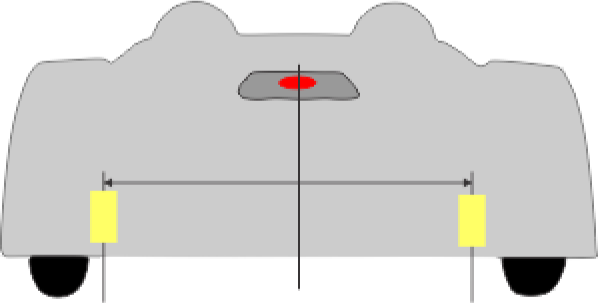
For å sikre gode resultater når roboten klipper grensen, anbefales det at du markerer klippebredden på baksiden av roboten med tape. Dette gjør det lettere å visualisere den faktiske kanten av klippeområdet.
Graphic
G603253
Klippebredden er 420 mm eller 210 mm fra midten av roboten.
Grensen oppdages ved å kontrollere roboten ved hjelp av smarttelefonappen. GPS-punkter legges til med intervaller for å definere grensen.
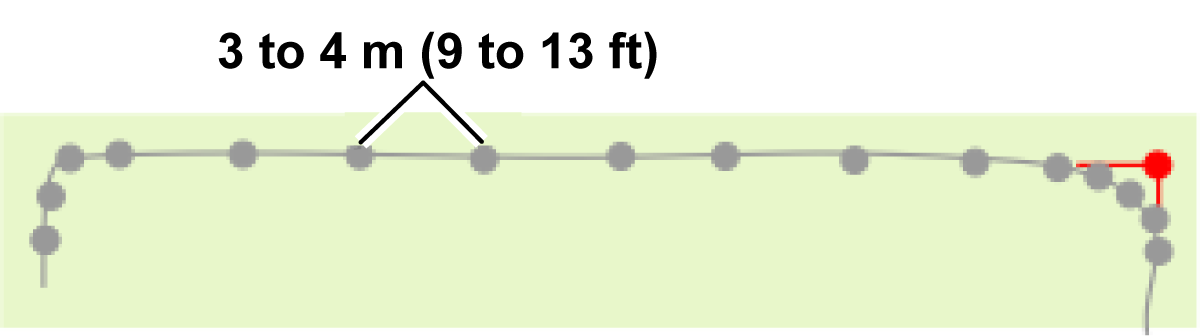
Merk: Ikke legg til for mange punkter. På rette strekninger er et punkt hver 3. til 4. meter tilstrekkelig. Flere punkter bør legges til på svinger.
Graphic
G578739
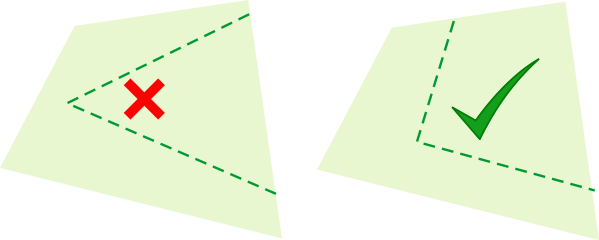
Lag buer i hjørnene, ikke skarpe vinkler.
Graphic
G527750
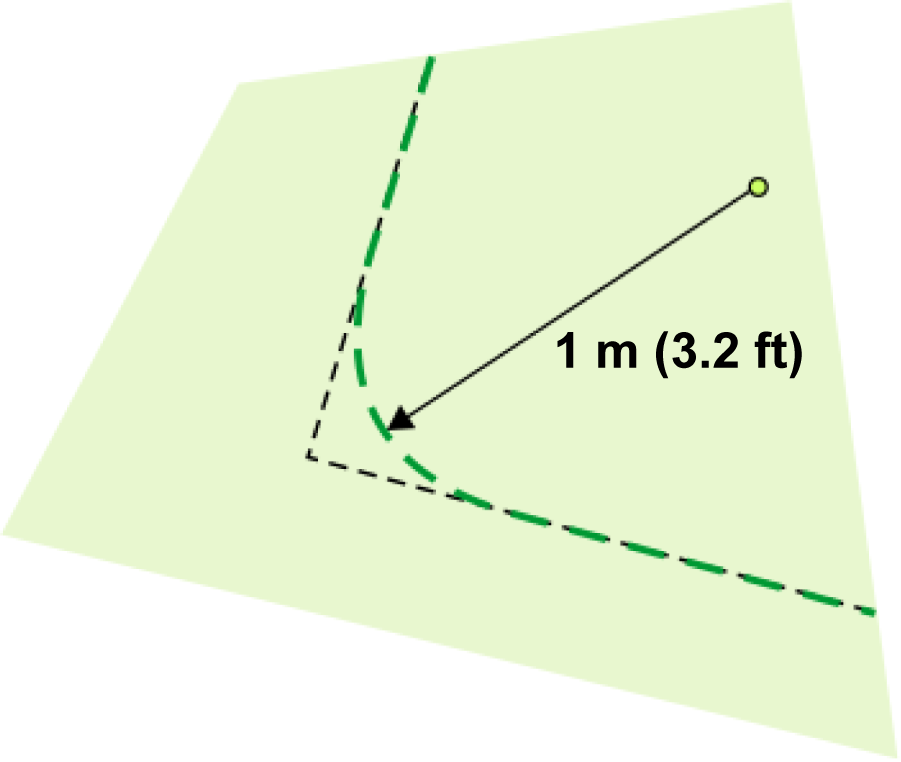
Merk: Vinkler må avrundes med en minimumsradius på 1 m.
Graphic
G603254
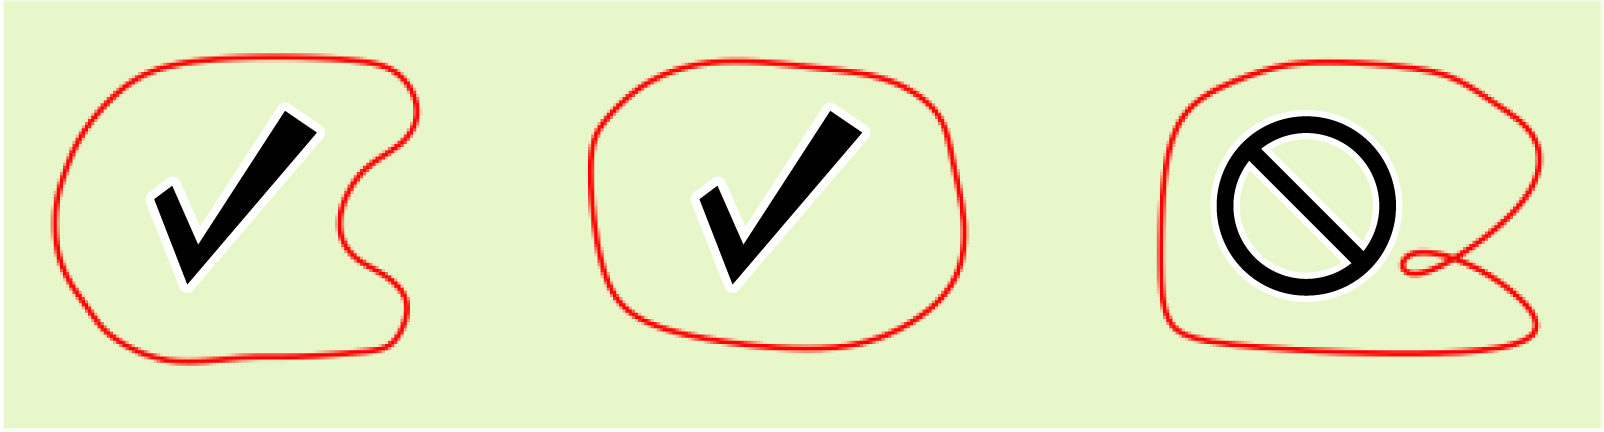
For at buen som definerer grensen, skal anses som gyldig:
  • Den generelle formen på grensen kan være konveks eller konkav.
  • Det må ikke være noen kryssing av punkter.
Graphic
G578740
Merk: På de vanskelige delene av grensen merker du grensen for å hjelpe til med å lede roboten langs den nødvendige grensen.
Punktene på buen kan redigeres (flyttes eller fjernes) fra nettportalen eller appen. Punktene kan også fjernes ved hjelp av smarttelefonappen under grenseoppdagelsen.
Opprette arbeidsområdet
Du kan opprette arbeidsområdet ved å bruke følgende verktøy:
  • På smarttelefonappen med roboten (anbefalt)
  • I appen eller nettportalen
Bruke appen med roboten
  1. Velg Technician's menu-knappen (Teknikerens meny) > Parcels (Områder) > Create (Opprett).
  2. Velg et navn på sonen.
  3. Om nødvendig velger du avkrysningsboksen for konturklippemodus og kopierer GPS-koordinatene fra en eksisterende sone.
  4. Velg Border discovery (Grenseoppdagelse).
  5. Legg til GPS-punkter via robotens fjernkontroll etter behov.
    Merk: Hvis GPS-signalkvaliteten faller under 2,0, vil et stort ikon for Lav GPS-kvalitet hindre tilføyelsen av punkter.
  6. Velg Complete (Fullfør) for å lagre arbeidsområdet når du nærmer deg det første punktet.
  7. Velg bakoverpilen for å gå tilbake til hovedmenyen.
  8. Hvis arbeidsområdet overlapper stasjonssløyfen, velger du Sløyfe fra nedtrekksmenyen for naboområder.
  9. Velg Bekreft grense eller Hopp over grenseverifisering.
    Hvis Bekreft grense er valgt, vil roboten kjøre og verifisere grensen.
  10. Følg de resterende instruksjonene for å fullføre oppsettsprosessen.
Bruke appen eller portalen
  1. Velg Teknikerens meny-knappen > Områder > Opprett.
  2. Velg et navn på sonen.
  3. Om nødvendig velger du avkrysningsboksen for konturklippemodus og kopierer GPS-koordinatene fra en eksisterende sone.
  4. Velg Grenseredigering.
  5. Legg til GPS-punkter med fingeren (eller musen) etter behov for å opprette området
  6. Fullfør området ved å velge det første punktet.
  7. Velg Lagre når du nærmer deg det første punktet for å lagre arbeidsområdet.
  8. Velg bakoverpilen for å gå tilbake til hovedmenyen.
  9. Hvis arbeidsområdet overlapper stasjonssløyfen, velger du Sløyfe fra nedtrekksmenyen for naboområder.
  10. Velg Bekreft grense eller Hopp over grenseverifisering.
    Hvis Bekreft grense er valgt, vil roboten kjøre og verifisere grensen.
  11. Følg de resterende instruksjonene for å fullføre oppsettsprosessen.

Opprette ytterligere arbeidsområder

Et hvilket som helst antall arbeidsområder kan inkluderes i installasjonen. Hver av dem definerer et eget område der roboten kan arbeide.
Følgende kriterier gjelder:
  • Minst ett arbeidsområde eller én bane i den totale konfigurasjonen må overlappe med stasjonssløyfeledningen.
  • Hvert arbeidsområde må overlappe med andre arbeidsområder, sløyfeledningen, ekstra baner eller et kablet område slik at roboten kan navigere over hele området.
    Denne overlappingen bør være minst 4 m x 4 m.
  • Et arbeidsområde må opprettes av en bruker med rollen som tekniker på nettportalen.

Interne GPS-soner

Interne GPS-soner kan opprettes innenfor et arbeidsområde. Disse kan brukes til å optimalisere robotens arbeid gjennom planlegging.
Følgende vilkår gjelder:
  • Alle disse interne sonene må ligge innenfor et GPS-arbeidsområde.
  • De trenger ikke å defineres av noen prosess for grenseoppdagelse. De kan defineres og redigeres på nettportalen eller i appen av alle typer brukere som har tilgang til roboten.
  • Klippehøyden i de forskjellige områdene er den samme som den som er angitt for det omkringliggende arbeidsområdet.
Opprettelsen av en intern GPS-sone kan gjøres enten via nettportalen eller appen.
Opprette og oppdage interne GPS-soner i appen
  1. Velg Teknikerens meny-knappen > Områder > Navn på arbeidssone > Opprett GPS-sone.
  2. Gi sonen et navn og velg Lagre.
    Merk: Hvis du kopierte koordinatene til en annen arbeidssone, kan du hoppe over grenseoppdagelse og velge grenseredigering for å redigere den i appen eller på portalen.
  3. Utfør grenseoppdagelse for GPS-sonen.
  4. Registrer GPS-punkter med robotens fjernkontroll.
    GPS-signalkvaliteten må holde seg over 1,6.
    Merk: Hvis oppdagelsen blir avbrutt eller telefonen din kobler fra, velger du Grenseoppdagelse igjen for å fortsette registreringen. GPS-punkter lagres i sanntid for roboten.

Opprette en No-Go-sone

No-Go-soner er et middel til å unngå permanente hindringer. I fravær av en perifer ledning er det viktig at du er klar over betingelsene knyttet til å unngå hindringer, før du oppretter dem. Permanente hindringer og midler for å unngå dem bør angis i installasjonsplanen.
Du må også ta hensyn til dimensjonene beskrevet nedenfor før du definerer No-Go-sonen.
Graphic
G600757
  1. Grense for arbeidsområde
  2. Arbeidsområde
  3. Område som skal utelukkes fra arbeidsområdet
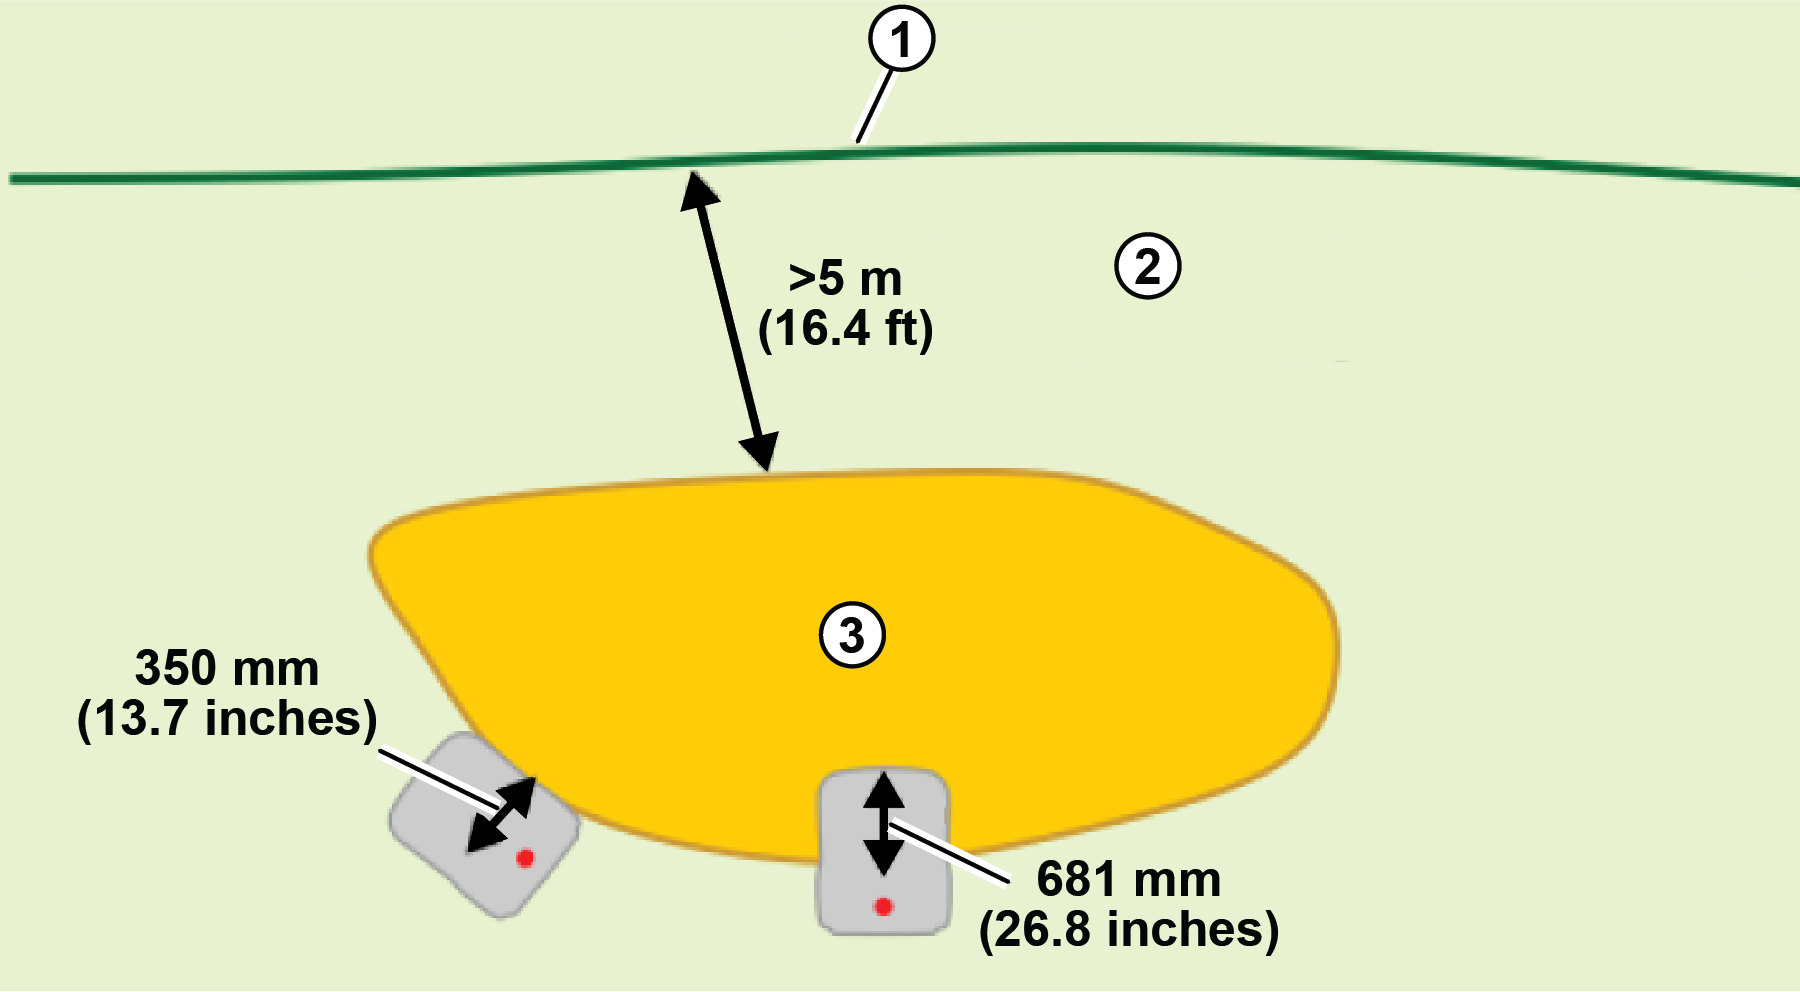
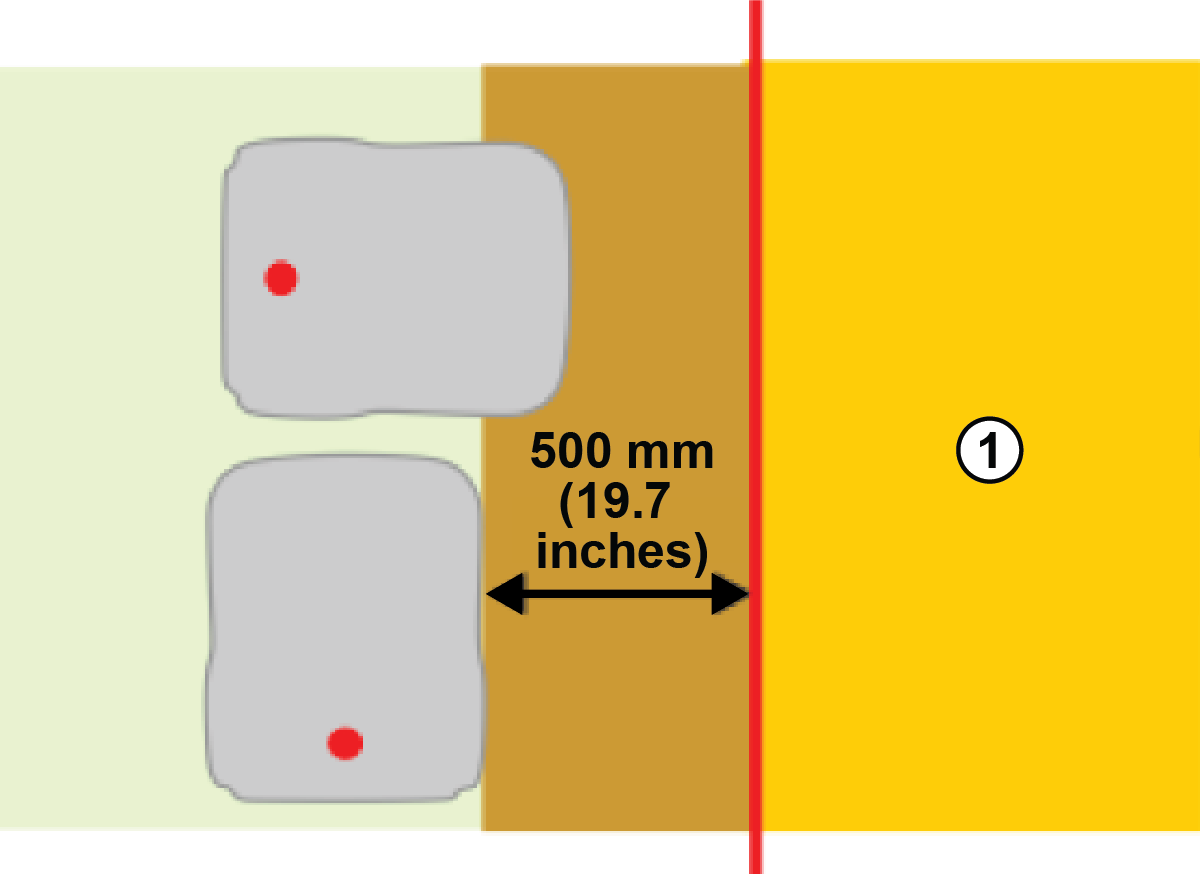
Som det fremgår av figuren ovenfor, når roboten utfører grenseoppdagelsen eller arbeider i en retning parallelt med grensen, vil plasseringen av det registrerte punktet på grensen til No-Go-sonen være unna det faktiske området som skal ekskluderes. Denne avstanden er halvparten av bredden til robotens hoveddel eller 350 mm.
Når mønsterretningen er vinkelrett til kanten av området, vil roboten stoppe når midten av akselen mellom bakhjulene når den registrerte posisjonen til No-Go-sonens grense. I dette tilfellet vil den registrerte GPS-posisjonen til No-Go-sonens grense være unna den fremre støtfangeren til roboten. Avstanden mellom midtpunktet på bakakselen og fronten av hoveddelen er 681 mm. Når mønsterretningen er vinkelrett til kanten av området, vil nesen til roboten gå lenger over grensen til No-Go-sonen sammenlignet med siden av roboten når mønsteret er parallelt med kanten av området.
For å unngå at roboten kommer inn i området som skal ekskluderes eller kolliderer med en hindring, bør en minimumsavstand på 500 mm mellom det ekskluderte området og siden av roboten respekteres ved registrering av No-Go-sonen.
Roboten vil arbeide opptil en avstand unna den definerte marginen (som skal være minimum 300 mm fra siden av roboten) når sonen registreres. For roboten er denne avstanden 123 mm.
Graphic
G600758
  1. Område som skal utelukkes fra arbeidsområdet
No-Go-soner opprettes ved hjelp av smarttelefonappen sammen med roboten.
Opprette og oppdage en No-Go-sone i appen
  1. Velg Teknikerens meny-knappen > GPS No-Go-soner.
  2. Velg Opprett.
  3. Tildel et navn til No-Go-sonen.
  4. Velg Grenseoppdagelse.
  5. Mens du går bak roboten, legger du til GPS-punkter med +-knappen. Punkter kan fjernes med X-knappen.
  6. Velg Fullfør mens du er nær det nærmeste første punktet for å lagre No-Go-sonen.
  7. Velg venstre pil for å gå tilbake til menyen.
  8. Velg Bekreft GPS-grense eller Hopp over grenseverifisering.
    Hvis Bekreft GPS-grense er valgt, vil roboten kjøre og verifisere grensen.
  9. Følg de resterende instruksjonene for å fullføre oppsettsprosessen.
Endre en eksisterende No-Go-sone i appen
Punkter i en eksisterende No-Go-sone kan endres for å opprette en ny No-Go-sone.
  1. Velg en eksisterende No-Go-sone.
  2. Velg Grenseredigering.
  3. Legg til eller endre No-Go-sonepunktene:
    1. Velg og dra i eksisterende punkter.
    2. Velg områder mellom eksisterende punkter for å legge til mellomliggende punkter
    3. Velg Angre / Gjør om eller Fjern alle punkter for å fjerne punkter.
    4. Etter å ha gjort noen endringer velger du Lagre.
  4. Velg Bekreft GPS-grense eller Hopp over grenseverifisering.
    Hvis Bekreft GPS-grense er valgt, vil roboten kjøre og verifisere grensen.
Endre No-Go-soneinnstillinger
  • No-Go-soner kan aktiveres eller deaktiveres via Turf Pro Nav-innstillingene i Teknikerens meny.
  • Grensemodus kan aktiveres eller deaktiveres.
No-Go-soner valideres automatisk. Hvis formen ikke er gyldig, blir fargen rød.

Opprette baner

Baner gir roboten en effektiv måte å navigere mellom arbeidsområder og stasjonen på. Siden de opererer i begge retninger, kan de brukes til å forlate og returnere til stasjonen.
Et typisk eksempel på bruk av en bane er å oppgi en rute mellom stasjonen og dens sløyfe og arbeidsområdet. Dette betyr at stasjonen kan installeres i en praktisk posisjon vekk fra travle områder. Baner kan også brukes til å navigere mellom vidt adskilte arbeidsområder.
Baner kan opprettes på smarttelefonappen eller portalen.
Egenskaper ved baner
  • Baner trenger ikke å være i noe arbeidsområde. De vil opprette sitt eget arbeidsområde, som deretter må verifiseres.
  • Flere baner kan kobles sammen. De må kobles sammen med ett punkt på hver bane. Når baner kobles sammen, vil en blå sirkel vises.
  • Sammenkoblede baner kan ha ulik bredde.
  • Bredden på banen avgjør hvor raskt roboten kan bevege seg langs banen. Bruk brede baner for mer effektiv drift når det er mulig. Smale baner bør brukes i områder med smale passasjer og flere permanente hindringer.
  • Én av banene må starte i stasjonssløyfen.
  • Sammenkoblede sløyfer må ha minst én bane som starter i stasjonssløyfen.
  • Når man bruker sammenkoblede baner, er det bare banen som starter i stasjonssløyfen, som må angi de tilkoblede perifere ledningene til sløyfen.
Opprette en bane i appen
Merk: Startpunktet for banen må være innenfor stasjonssløyfen.
  1. Velg Teknikerens meny-knappen > GPS-baner.
  2. Velg Opprett, og gi banen et navn.
  3. Velg Oppdag-banen.
  4. Kjør roboten og legg til punkter med smarttelefonen din.
    Startpunktet for banen er grønt. Sluttpunktet er hvitt. Punktene vil være lineært tilkoblet.
  5. Når du er ferdig, velger du Fullfør.
Opprette en forgrenet bane
Forgrenede baner er baner som strekker seg fra en hovedbane. De kan brukes til å forlenge baner til flere arbeidsområder eller skape ekstra dekning.
  1. Velg en hvit prikk på en eksisterende bane.
  2. Opprett den forgrenede banen ved å klikke på kartet.
  3. Når du er ferdig, velger du Fullfør.
Når den er fullført, vil forgreningspunktet vises som en blå prikk på kartet.
Oppdage banen på en smarttelefon
Dette må gjøres ved å fjernstyre roboten fra smarttelefonappen. Dette krever at du har konfigurert appen.
  1. Plasser roboten på det første punktet til banen.
    Merk: Når en bane starter fra stasjonssløyfen, må det første punktet på banen være plassert inne i stasjonssløyfen.
  2. Stå bak roboten, flytt den langs banen, og legg til GPS-punkter ved hjelp av +-knappen.
    Graphic
    G614954
    1. Sløyfeledning
    2. Punkt
  3. Det andre punktet må være plassert utenfor stasjonssløyfen. Oppdagelsen av banen skal alltid gå fra stasjonssløyfen mot de andre sonene.
    Merk: Ikke legg til for mange punkter. På rette deler er den anbefalte avstanden mellom punktene 10 m for baner. Punktene skal være nærmere hverandre på buede deler.
  4. Forleng banen inn i sonen. Dette hjelper navigasjonen når roboten må returnere til stasjonen.
  5. Trykk på hakeknappen når banen er fullført. Appen vil beregne polynomet som dannes av GPS-punktene.
  6. Klikk på Save (Lagre)-ikonet.
    Merk: Punktene som definerer banen som ble oppdaget, kan vises og endres i nettportalen og appen.
  7. Velg Verify GPS border (bekreft GPS-grense) eller Skip Border verification (hopp over grenseverifisering).
    Hvis Verify GPS border (Bekreft GPS-grense) er valgt, vil roboten kjøre og verifisere grensen.
Baneinnstillinger
  • Baner kan aktiveres eller deaktiveres via Turf Pro Nav-innstillingene i Teknikerens meny.
  • Bredden for arbeidsområdet til banen kan endres.
    Standard bredde: 3 m. Hastigheten reduseres når bredden er mindre enn 3 m.
  • Klippehoder kan aktiveres eller deaktiveres.
  • Tilkoblede perifere ledninger (dvs. sløyfeledning) kan aktiveres eller deaktiveres.
Verifisere en bane
Siden banene er omsluttet av et arbeidsområde med en grense, må banene verifiseres. Endringer i bredden eller GPS-punktene på banen krever at banen verifiseres på nytt.
  1. Velg Teknikerens meny-knappen > GPS-bane > Bane som verifiseres > Verifiser GPS-bane eller Hopp over GPS-baneverifisering.

Stille inn klipperetningen

Denne prosedyren lar deg sikre at roboten klipper i en retning som tilsvarer definisjonen av idrettsplassen eller -banen. Denne prosedyren forutsetter at idrettsplassen eller -banen er satt opp for mønsterklipping (dvs. at arbeidsområdet som tilsvarer idrettsplassen eller -banen, er opprettet). Denne prosedyren lar deg angi primære og sekundære arbeidsretninger.
Før du starter denne prosedyren, bør du sjekke at GPS-signalkvaliteten er minst 1,6. I appen velger du Teknikerens meny-knappen > Sensordata > GPS.
Stille inn klipperetningen i appen
  1. Velg tannhjul-knappen.
  2. Velg Klipping.
  3. Velg klipperetningen.
  4. Velg arbeidsområdet.
  5. Roter prikken for å velge en vinkel for arbeidsområdet.
    Du kan velge 1, 2 eller 4 vinkler, eller du kan tilpasse opptil 8 vinkler.
  6. Velg Lagre for å lagre endringene dine.

Konfigurere installasjonen

Velge klippeskivetypen
Hvis arbeidsområdet ditt skal klippes i en lavere klippehøyde (mindre enn 20 mm), kan du velge å bruke en klippeskive med «lav høyde». Rekkevidden til klippeskivene med lav høyde er mellom 15 mm og 90 mm.
Velge klippeskivetypen i appen
  1. Velg tannhjulikonet øverst til venstre.
  2. Velg Maskinvareinformasjon.
  3. Velg Lav klippehøyde.
Stille inn klippehøyden
Klippehøyden på knivene kan stilles inn for hvert arbeidsområde som er definert i installasjonen. Det er ikke mulig å stille inn forskjellige klippehøyder for interne GPS-soner. Disse må ha samme klippehøyde som det overordnede arbeidsområdet.
Merk: Klipping er ikke aktivert som standard når roboten navigerer langs en bane.
Stille inn klippehøyden i appen
  1. Velg Klippehøyde-knappen.
  2. Bruk skyveknappen for å justere klippehøyden.
Definere arbeidsplanen
Arbeidsplanen for roboten kan defineres ved å angi en tidsplan, angi en prosentandel av tiden som er tildelt hvert arbeidsområde, eller ved å angi antall ganger et arbeidsområde kan flyttes i løpet av en dag.
Arbeidsplanen kan også brukes til å angi rekkefølgen roboten klipper arbeidsområdene.
Tidsplanen kan enklest defineres i appen eller nettportalen.
Klipping av grenser
Det er viktig i en 4G RTK-installasjon at grensen til arbeidsområdet klippes regelmessig.
Merk: Det anbefales på det sterkeste at du bruker sekvensiell planlegging til å administrere grensen.
Når sekvensiell planlegging implementeres, vil grensen alltid klippes så snart arbeidsområdet er helt klippet.
Implementere sekvensiell planlegging i appen
  1. Velg knappen for Planlegging (klokke).
  2. Sørg for at sekvensiell planlegging er merket av.
Konfigurere parameterne for utgangsstasjonen
Et GPS-signalnivå på 1,2 er tilstrekkelig for at roboten skal kunne forlate stasjonen, men det kreves et signalnivå på 2 for at roboten skal kunne operere i arbeidsområdet. Når den forlater stasjonen, må roboten reise en avstand X langs sløyfeledningen før den møter et passende signalnivå på 2. Denne avstanden X må angis som en utgangsparameter.
Denne parameteren kan stilles inn manuelt, men det anbefales at du lar roboten stille den inn automatisk.
Stille inn utgangsparameterne i appen
  1. Velg Technician's menu (Teknikerens meny)-knappen > Stations (Stasjoner).
  2. Velg stasjonen som må ha parameterne justert (vanligvis Manuell stasjon 1).
  3. Rediger innstillingen for Exit min distance (minimal utgangsavstand).
  4. Rediger innstillingen for Exit max distance (maksimal utgangsavstand).
    Merk: Maksimal avstand må være større enn minimal avstand.


Slik fungerer Turf Pro i en 4G RTK-installasjon
 

Forlate stasjonen

Roboten forlater stasjonen når:
  • batteriet er helt ladet opp
  • arbeidsplanen tilsier det
Måten roboten forlater stasjonen og går inn i arbeidsområdet/banen på, avhenger av konfigurasjonen av installasjonen:
  • En stasjonssløyfe overlapper arbeidsområdet
  • Roboten bruker én eller flere baner for å navigere til arbeidsområdet
Stasjonssløyfe overlapper GPS-arbeidsområdet
Graphic
G603268
  1. Grense for GPS-arbeidsområde
  2. Angi avstanden som roboten skal bruke for å komme inn i GPS-arbeidsområdet og oppdage et GPS-signalnivå på 2
  3. Sløyfeledning
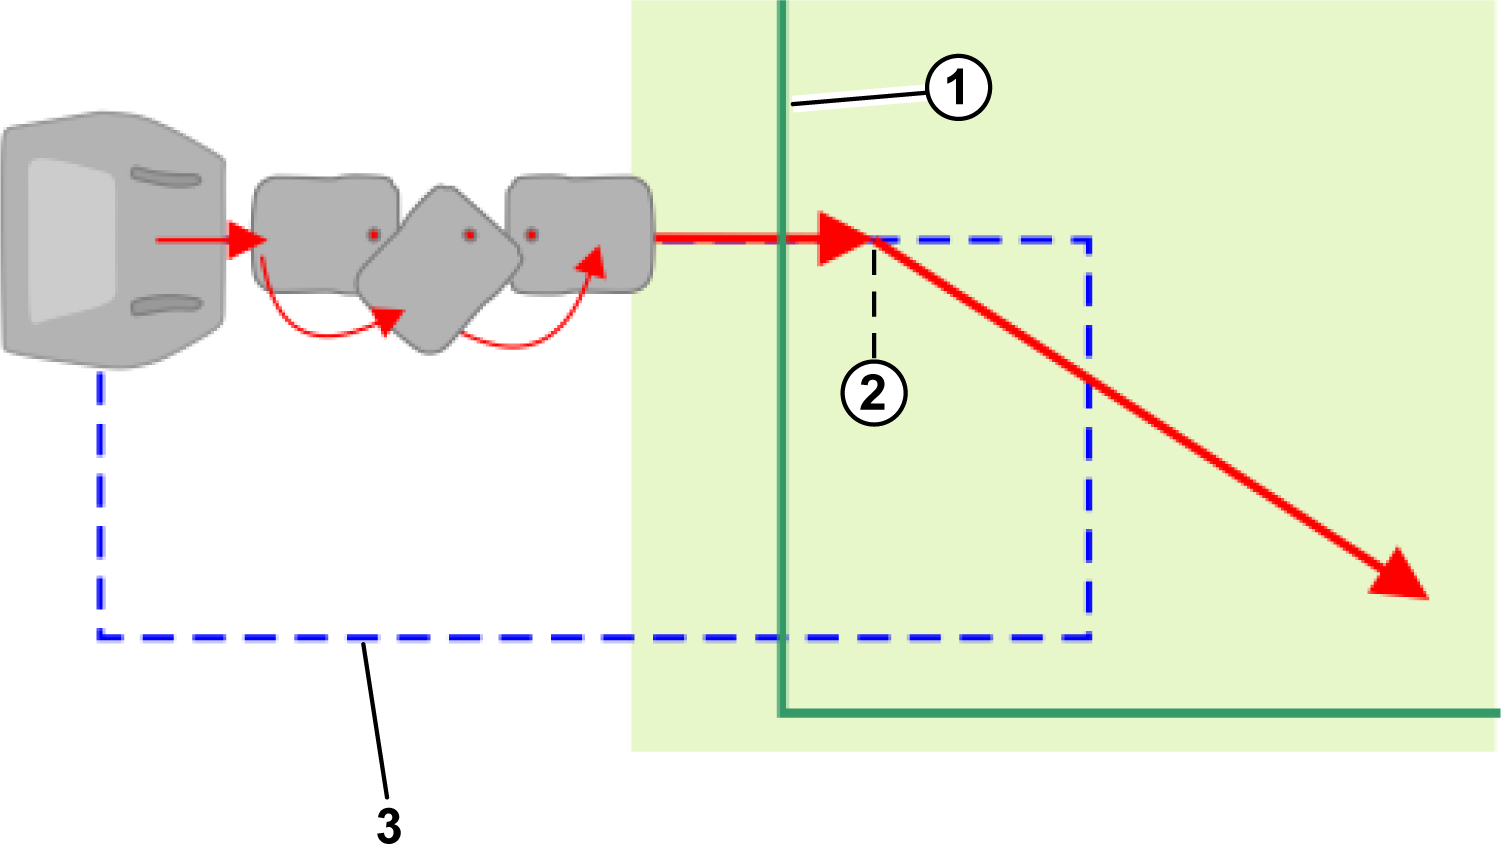
Roboten må oppdage et GPS-signalnivå på minst 1,2 når den er på stasjonen. Når den forlater stasjonen, vil den følge sløyfeledningen i en avstand til den har kommet inn i GPS-arbeidsområdet og den oppdager et GPS-signalnivå på 2 .
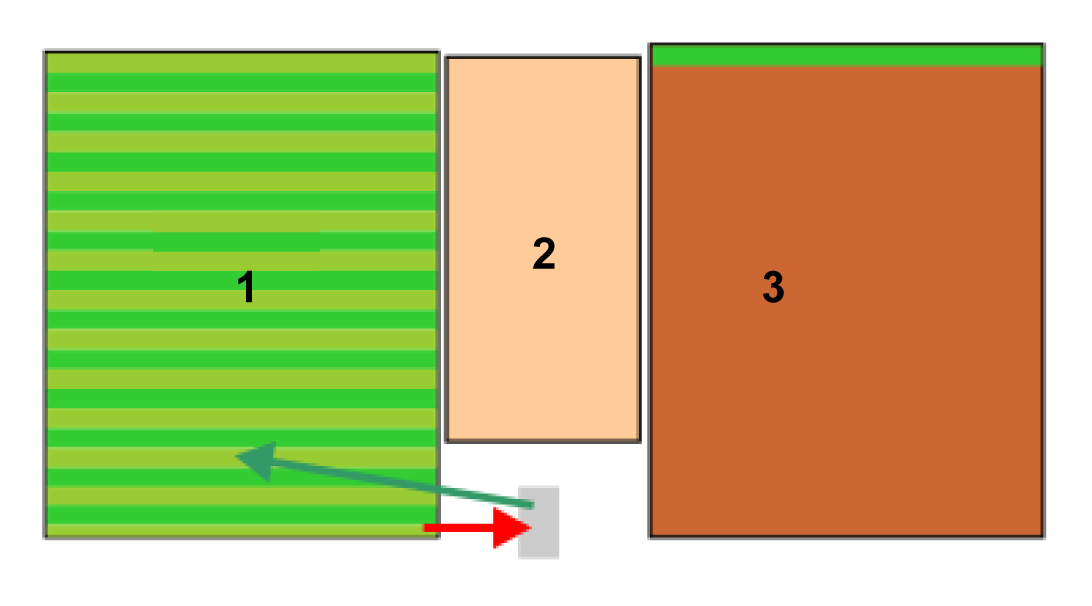
Når roboten når arbeidsområdet og oppdager et GPS-signalnivå på 2, stopper den og beregner ruten mot punktet der den er planlagt å arbeide. Den setter klippehøyden til verdien som er angitt for GPS-arbeidsområdet, og roterer deretter bort fra ledningen og bruker GPS til å navigere dit den skal begynne å arbeide.
Roboten bruker én eller flere baner for å navigere til et arbeidsområde
For store og komplekse installasjoner gir baner en effektiv måte å navigere til arbeidsområdene på. Baner oppretter automatisk egne arbeidsområder, så minst én bane eller ett arbeidsområde må overlappe med stasjonssløyfeledningen.
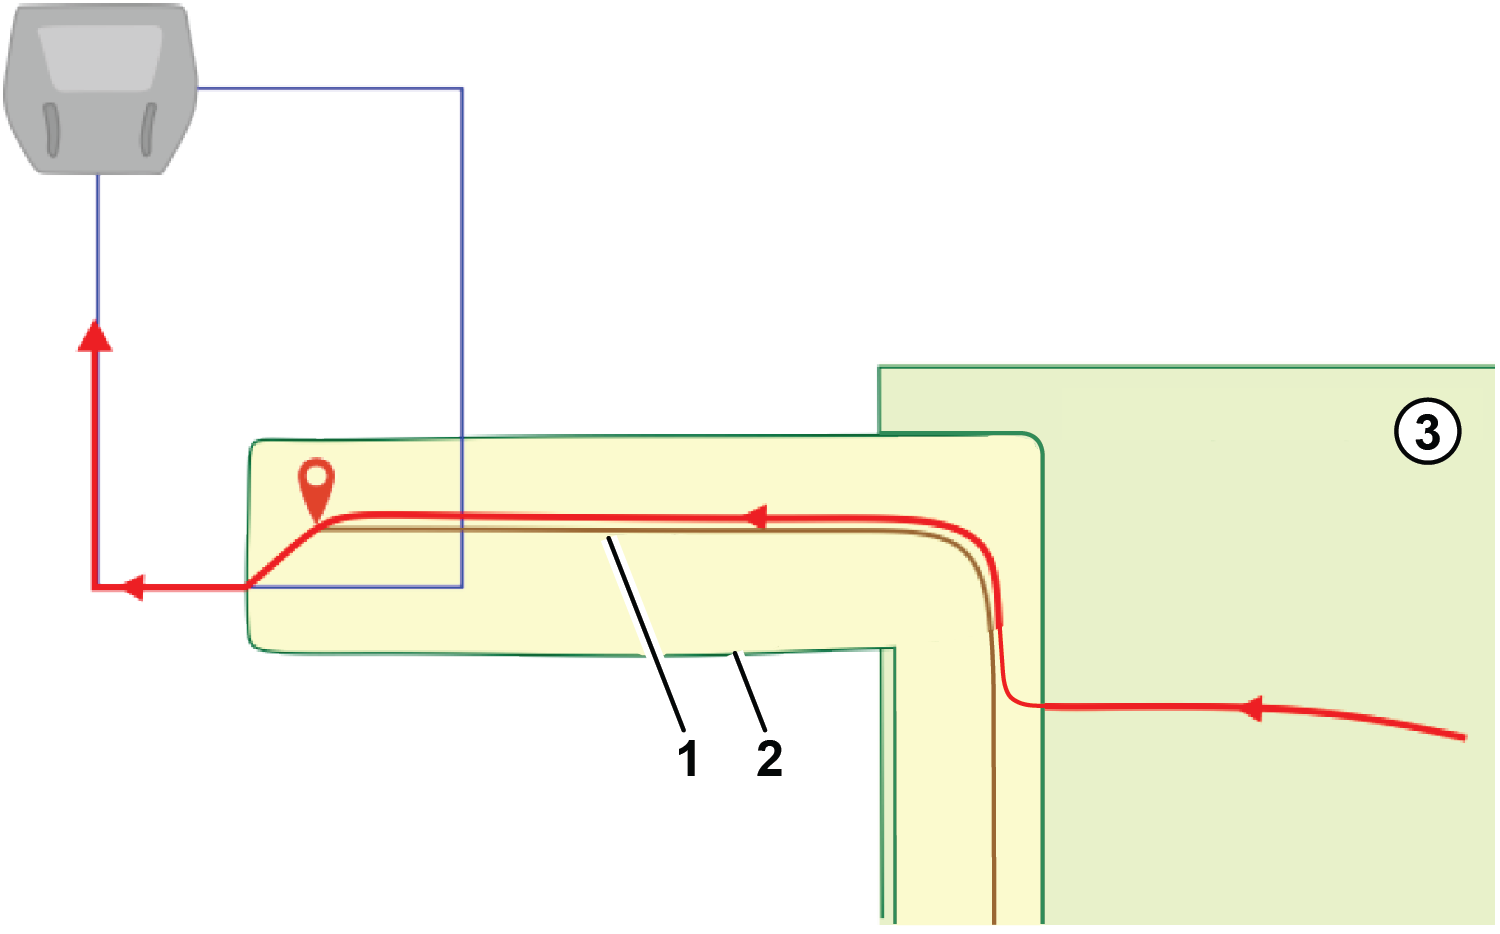
Roboten vil forlate stasjonen og bevege seg langs sporledningen til den registrerer at den har gått inn i et arbeidsområde. Roboten vil deretter rotere bort fra ledningen og bevege seg til enden av banen som vil føre til området der den skal arbeide. Den vil bevege seg langs banen ved å bruke en tilfeldig forskyvning fra banen for å sikre at spor ikke blir liggende igjen i gresset.
Når roboten registrerer at den har kommet inn i arbeidsområdet der den skal arbeide, vil den bevege seg bort fra banen mot punktet der den skal begynne å arbeide.
Graphic
G603279
  1. Bane 1
  2. Arbeidsområde 1
  3. Bane 2
  4. Arbeidsområde 2

Arbeide

Når roboten har forlatt stasjonen, vil den navigere til neste arbeidsområde.
Arbeide i et enkelt område
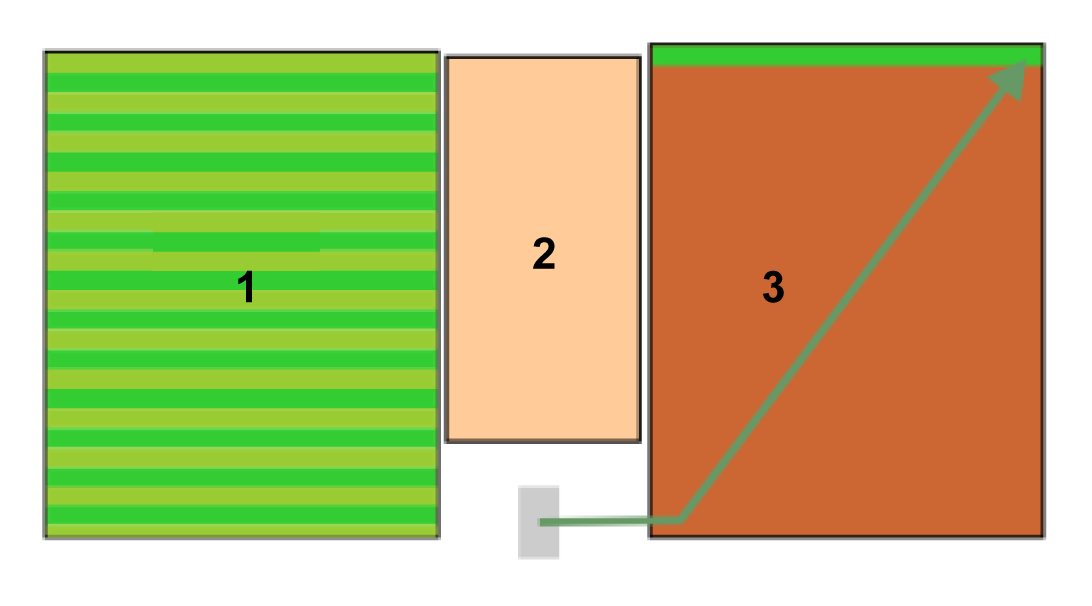
Roboten vil navigere til startpunktet for mønsteret den har beregnet for denne sonen, og begynne å arbeide med en overlapping på 10 cm for hver linje i mønsteret. Den vil fortsette på denne måten til den må returnere til stasjonen.
Graphic
G578665
Graphic
G578666
  1. GPS-sikkerhetssonegrense
  2. Slutt-/startpunkt for syklusen
  3. Start på syklusen
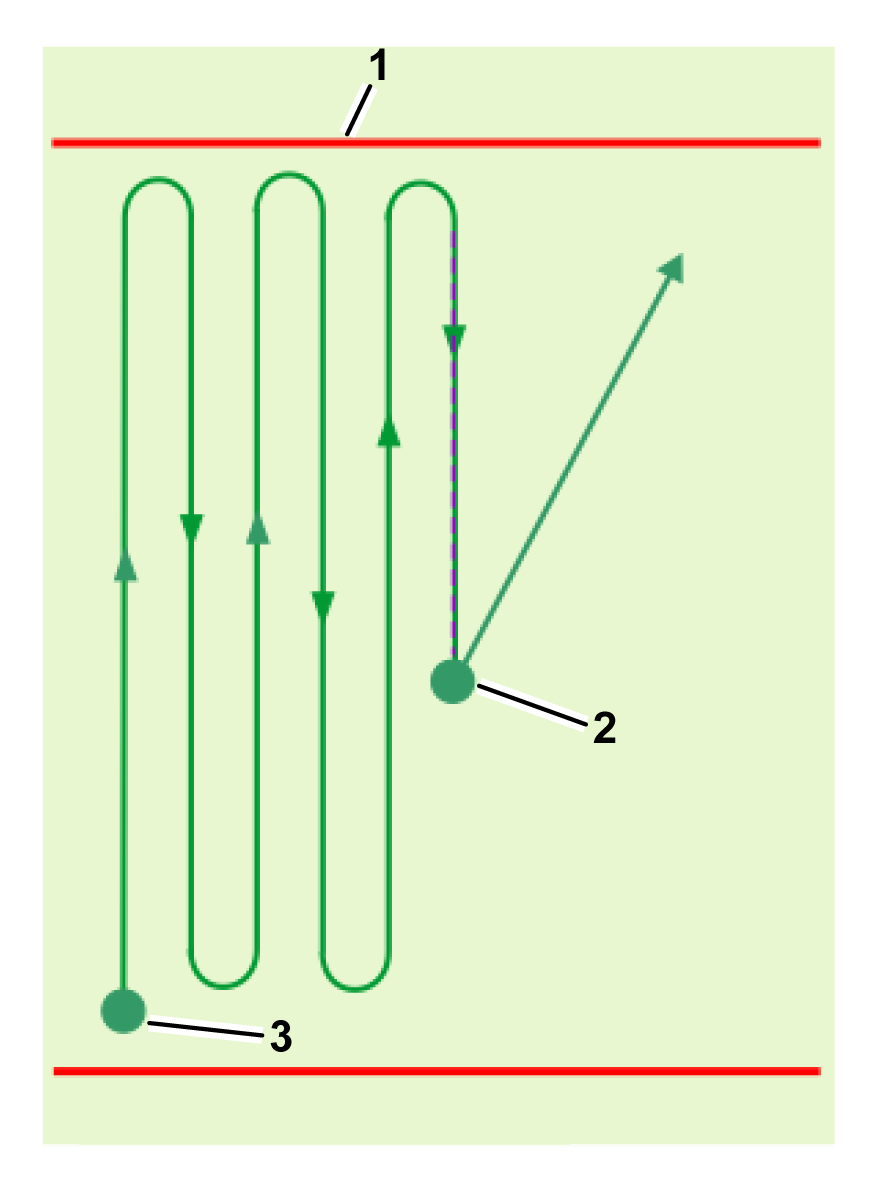
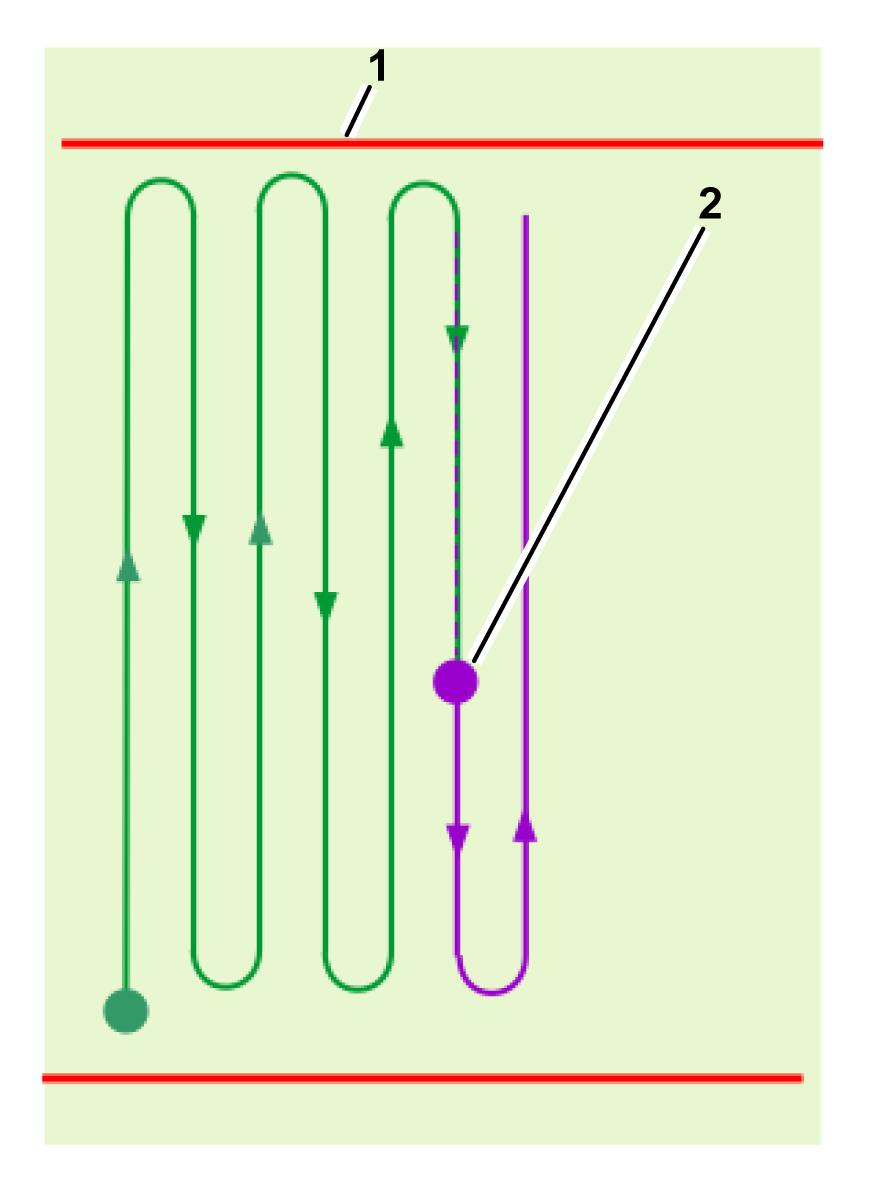
Klippemønsteret utføres over flere arbeidssykluser. Ved starten av hver nye syklus gjenopptar roboten mønsteret, som standard, på det nøyaktige punktet der forrige syklus sluttet. Det er også mulig å gjenoppta klippingen ved starten av linjen som var ufullstendig på slutten av forrige syklus.
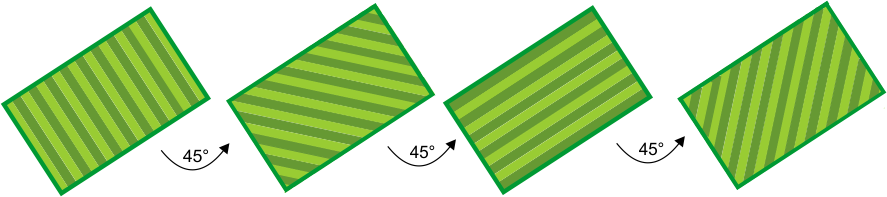
Når mønsteret er fullført, beregner roboten et nytt klippemønster og roterer klipperetningen for å sikre optimal klippekvalitet og full dekning av feltet. I eksemplet vist i følgende figur, spesifiseres fire retninger med vinkler på 45 ° mellom seg. Det er mulig å bruke færre klipperetninger om nødvendig.
Graphic
G527677
Arbeide i et komplekst område
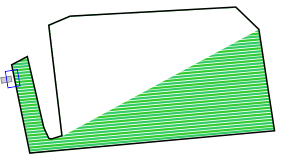
Når roboten opererer i et mer komplekst arbeidsområde, er området delt inn avhengig av retningen på arbeidsmønsteret.
Graphic
G527678
Roboten vil først arbeide i delområde 1 i en bestemt retning. Dekning av et delområde kan kreve mer enn én syklus.
Graphic
G527679
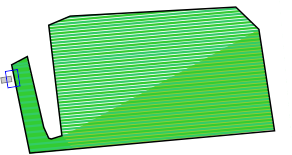
Når delområde 1 er fullført, vil roboten flytte seg direkte for å begynne å klippe delområde 2 i samme retning. En ny syklus startes ikke.
Graphic
G527680
Når hele området er fullført, vil roboten returnere til stasjonen for å lade. Den vil deretter beregne nye delområder som vil dekke arbeidsområdet når den arbeider i en ny retning. En ny arbeidssyklus vil begynne.
Graphic
G527681
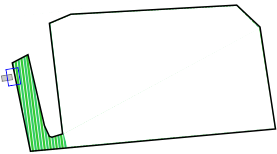
Når delområde 3 er fullført, vil roboten flytte seg direkte for å begynne å klippe delområde 4 i samme retning. En ny syklus startes ikke.
Under mønsterklipping snur roboten seg før kanten av det definerte klippeområdet. Det er viktig å sørge for at roboten klipper grensen regelmessig.

Velge arbeidsområde

Når det er flere klippeområder som skal klippes, er det viktig at hver sone klippes etter behov og i løpet av tidene den er tilgjengelig.
Det er to metoder som roboten bruker til å bestemme hvor den skal arbeide:
  • Implementere sekvensiell planlegging (anbefales)
  • Definere prosentandelen av tid som skal brukes i hver sone
Merk: Det anbefales at du definerer en arbeidsplan for roboten.
Sekvensiell planlegging
Den enkleste måten å sikre at hver sone og dens grense klippes regelmessig, er å implementere sekvensiell planlegging. Når sekvensiell planlegging er implementert, vil roboten arbeide i hver sone etter tur og klippe grensen når klippingen er fullført. Roboten arbeider etter den definerte arbeidsplanen.
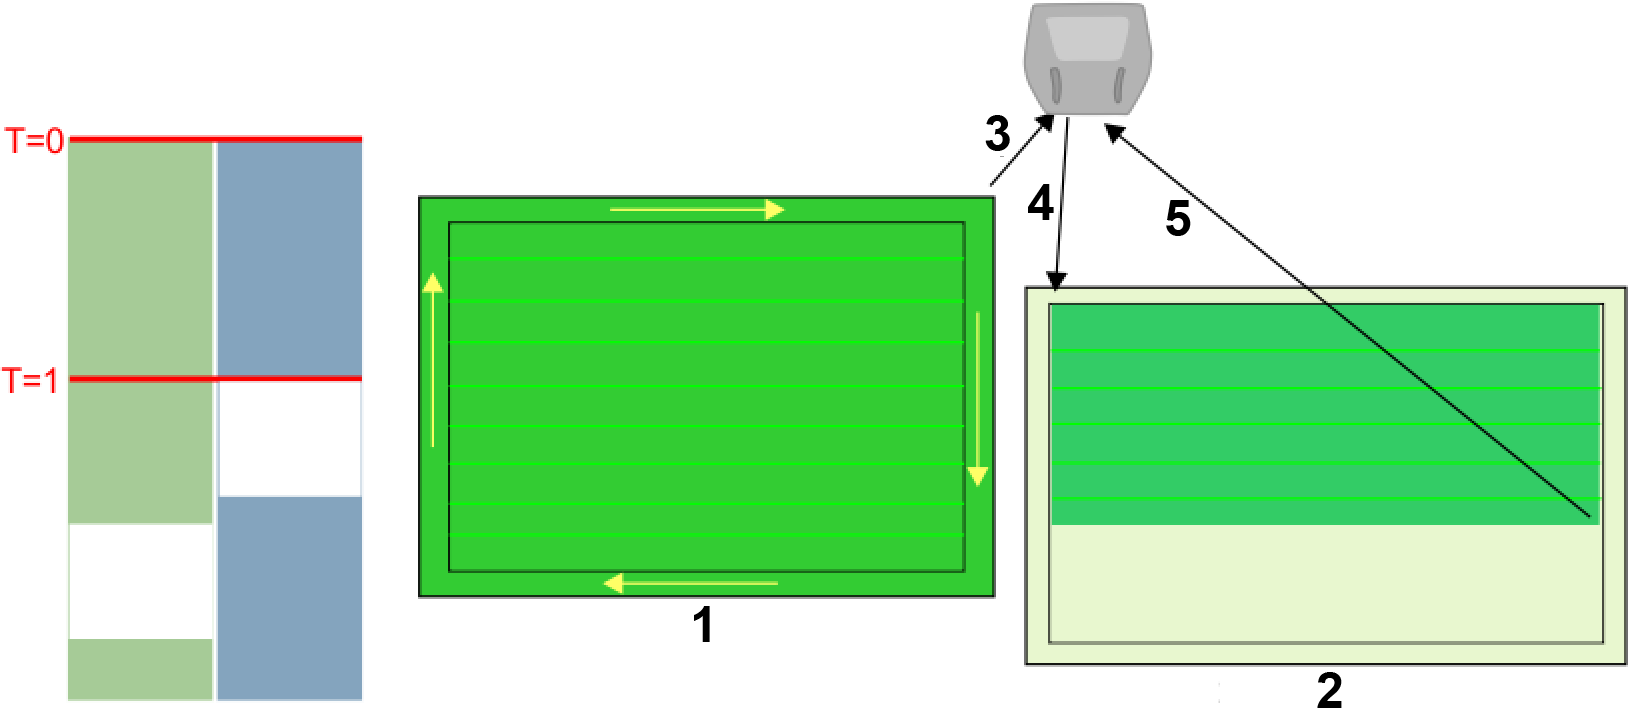
Prosessen med sekvensiell planlegging vises i følgende figurer. Vurder installasjonsoppsettet med to separate soner som skal klippes. Den definerte tidsplanen tilsier at sone 1 og 2 er utilgjengelige på bestemte tider av døgnet.
Graphic
G600641
På tidspunktet T=0 begynner roboten å klippe sone 1. Når hele området er klippet, klipper den grensen og returnerer deretter til stasjon . Deretter beveger den seg til sone 2 og klipper til tidspunktet T=1. På dette tidspunktet tilsier den definerte tidsplanen at sone 2 ikke er tilgjengelig. Roboten returnerer til stasjon .
Merk: Ved klipping av grensen følger roboten samme retning som ble brukt da grensen ble oppdaget.
Graphic
G600642
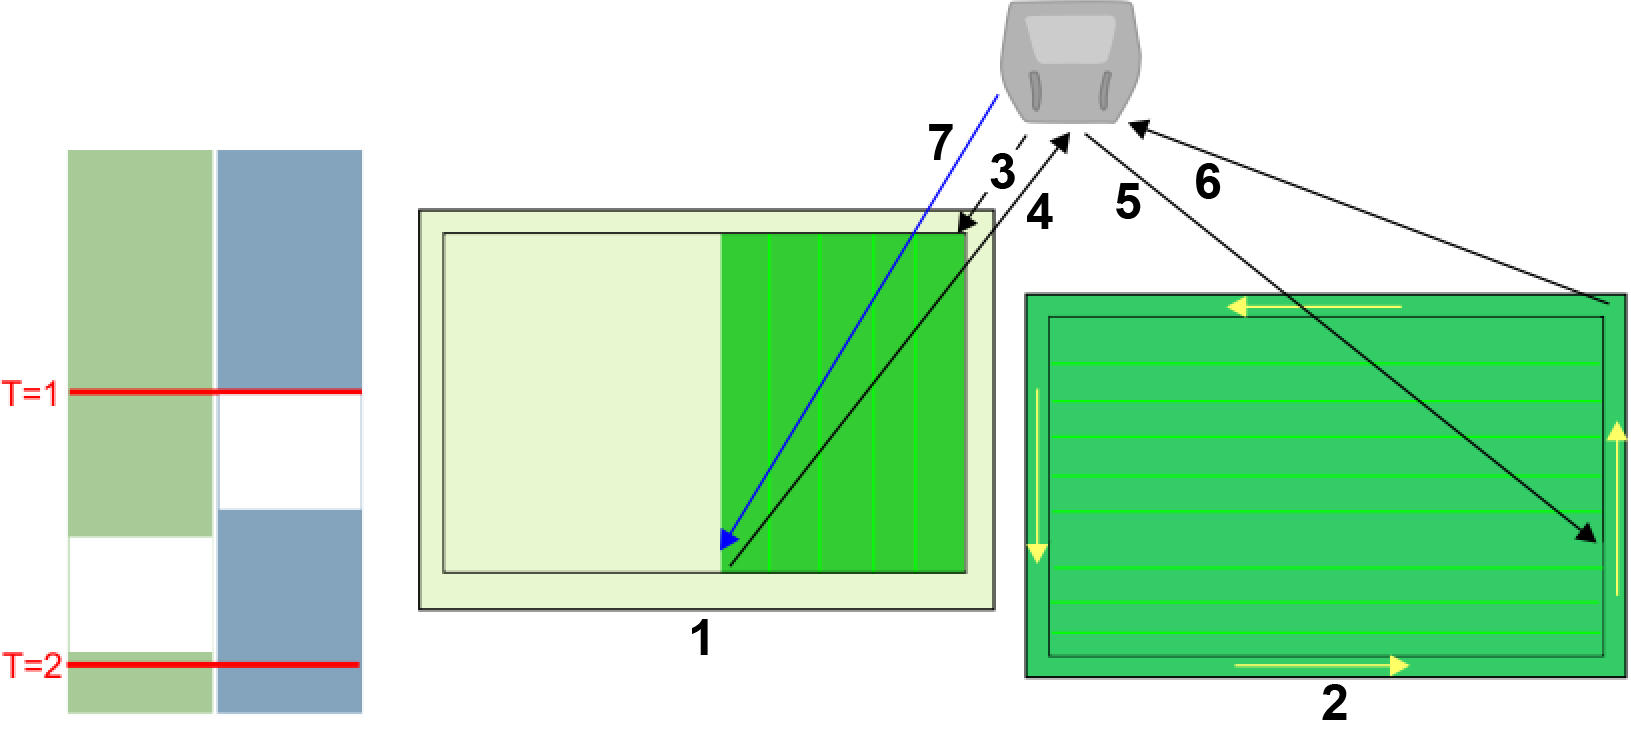
På tidspunktet T=1 vil roboten flytte til sone 1 og klippe i en ny retning til tidsplanen tilsier at sone 1 ikke er tilgjengelig. Roboten vil gå tilbake til stasjon og deretter returnere for å fullføre klippingen av sone 2. Når området er klippet, vil den klippe grensen før den returnerer til en stasjon . Når sone 1 blir tilgjengelig, vil den flytte til sone 1 og begynne å klippe i en ny retning .
Merk: Det anbefales på det sterkeste å bruke sekvensiell planlegging. Hvis det ikke brukes, er det nødvendig å definere prosentandelen av tiden som skal brukes på å arbeide i en bestemt sone og å spesifisere eksplisitt antall ganger per uke grensen skal klippes.
Mønsterarbeid med definerte prosenttider
Dette alternativet anbefales ikke.
Når du arbeider i mønstermodus, vil roboten fortrinnsvis fullføre arbeidet i én sone før den går videre til en annen, og overstyre de tildelte prosenttidene.
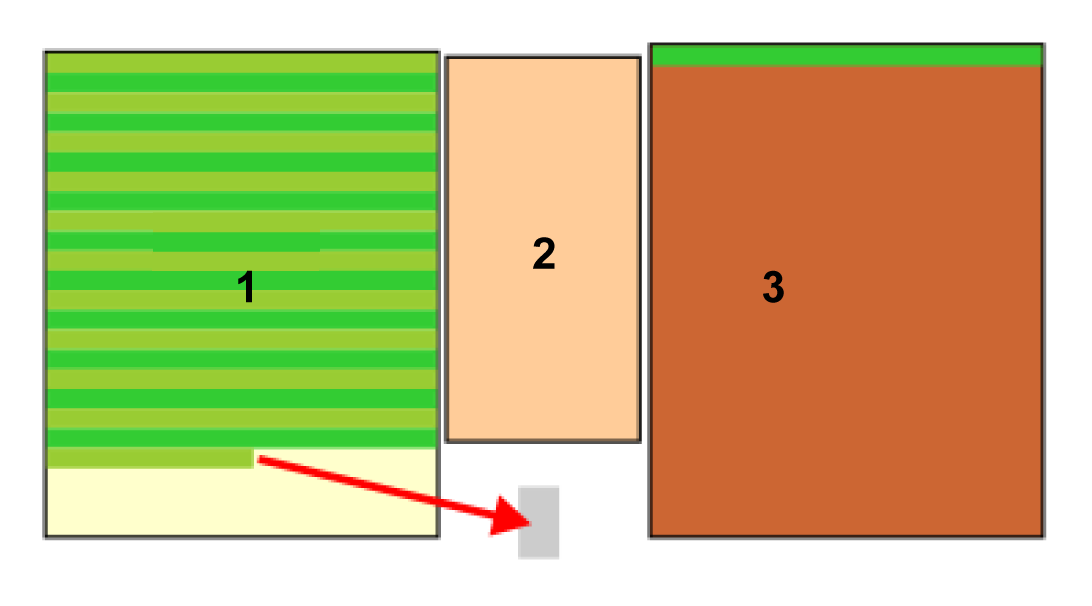
Tenk på situasjonen der det er tre soner:
  • Sone 1 som har en prosenttid på 40 %
  • Sone 2 som har en prosenttid på 20 %
  • Sone 3 som har en prosenttid på 40 %
Graphic
G578668
Roboten arbeider i sone 1, til syklusen avsluttes når den må tilbake til stasjonen for å lade. Arbeidet i sone 1 er ikke fullført.
Graphic
G578669
Når roboten fortsetter å arbeide, vil den ignorere prosenttidene som er tildelt, og returnere til sone 1 for å fullføre mønsteret. Når dette mønsteret er fullført, vil den gå tilbake til stasjonen og en ny syklus vil begynne.
Graphic
G578670
Roboten vil nå starte arbeidet på en ny sone.
Den vil begynne å arbeide i sone 2 som har en høyere prosentandel av tiden som er tildelt. En ny syklus startes.

Unngå hindringer ved klipping

Denne delen beskriver hvordan roboten håndterer små hindringer innenfor arbeidsområdet. Større, permanente og farlige hindringer må unngås ved å ekskludere dem i definisjonen av arbeidsområdet eller ved bruk av No-Go-soner.
Når roboten klipper normalt, beveger den seg med en hastighet på ca. 1 m/s, 3,5 km/t. I områder der gresset er lengre, vil roboten automatisk tilpasse klippemodusen ved å bremse ned.
Roboten kan oppdage en hindring (permanent eller forbigående) gjennom et sett med sonarsensorer. Oppdagelse får roboten til å bremse ned og forsiktig berøre hindringen, med støtfangeren, noe som aktiverer kollisjonssensorene.
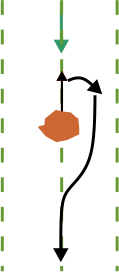
Når roboten oppdager en hindring når den arbeider i mønstermodus, vil den bevege seg bakover og prøve å navigere rundt den ved hjelp av små endringer i vinkel. Hvis dette lykkes, vil den fortsette langs banen den fulgte.
Graphic
G527689
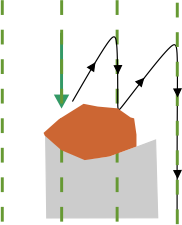
Hvis dette ikke lykkes, vil den bevege seg bakover og deretter til neste klippefelt, og fortsette å gjøre dette til den har passert hindringen.
Graphic
G527690
Dette betyr at det er fare for at områder bak hindringene ikke blir klippet. Men siden klipperetningen endres med hver syklus, kan dette rettes i påfølgende sykluser.

Klippe grensen

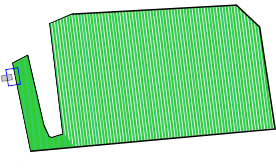
Når roboten klipper, når ikke mønsteret helt til kanten av arbeidsområdet. Det er derfor viktig å konfigurere roboten til å klippe grensen.
Graphic
G600643
  1. GPS-arbeidsområde
  2. Arbeidsområdets grense
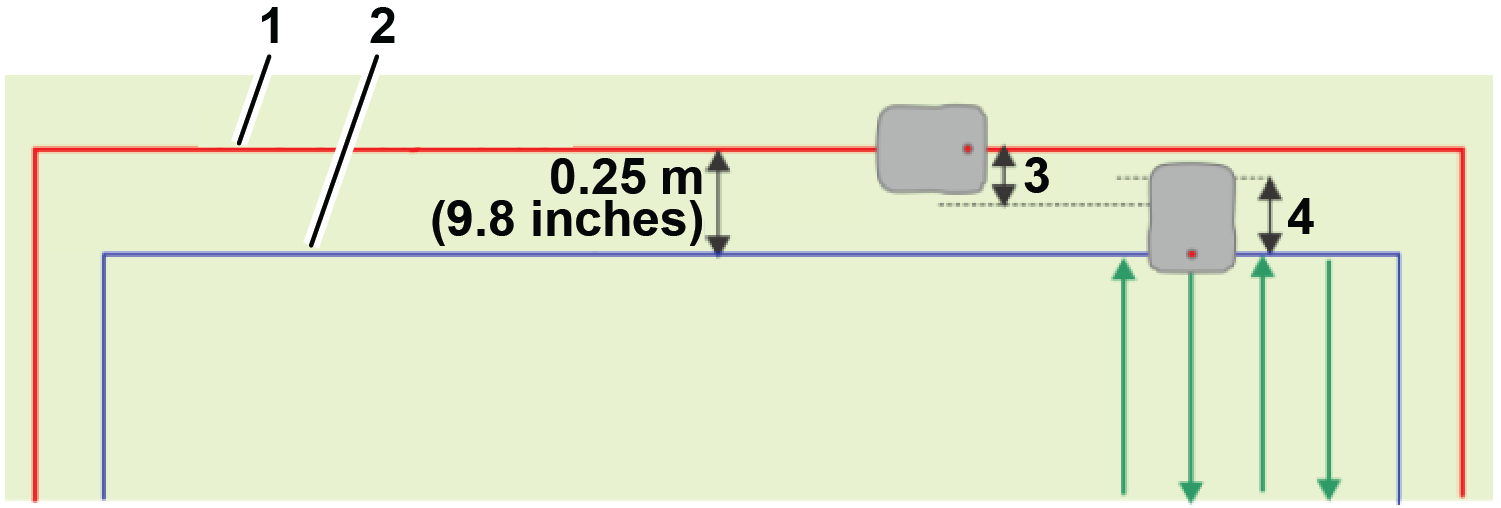
  3. 21 cm
  4. 36 cm
Hver rad i mønsteret strekker seg til punktet der sporingsenheten i smartboksen for roboten når en avstand på 0,25 m fra grensen til GPS-arbeidsområdet. Området som klippes, er innenfor grensen til GPS-arbeidsområdet.
Grensen kan klippes med eller mot klokken. Dette kan endres i appen ved å velge tannhjulikonet øverst til venstre > Grense og endre innstillingen for grensen.
Den foretrukne metoden for å klippe grensen er å implementere sekvensiell planlegging. I dette tilfellet klippes grensen automatisk hver gang roboten fullfører klippingen av arbeidsområdet.
Merk: Det anbefales på det sterkeste at du bruker sekvensiell planlegging.
Hvis sekvensiell planlegging ikke brukes, må roboten konfigureres til å klippe grensen minst to ganger i uken.

Returnere til stasjonen

Roboten returnerer til stasjonen:
  • når batteriet må lades
  • når tidsplanen tilsier det
  • når en kommando er gitt enten fra robotens grensesnitt, nettportalen eller appen
Måten roboten returnerer til stasjonen på, avhenger av om arbeidsområdet er koblet direkte til sløyfen eller om det brukes baner for å koble sammen arbeidsområder.
Returnere til stasjonen ved hjelp av baner
Baner brukes til å muliggjøre navigasjon mellom ulike arbeidsområder.
Graphic
G600654
  1. Bane
  2. Arbeidsområde for bane
  3. Arbeidsområde
Når roboten må returnere til stasjonen, vil den stoppe og beregne en rute til nærmeste posisjon på en bane. Det anbefales å få banene til å strekke seg godt inn i arbeidsområdet for å legge til rette for en kort rute tilbake til en bane for å returnere til stasjonen.
Den vil følge banen ved hjelp av en tilfeldig forskyvning fra den faktiske banen for å unngå spor i gresset. Når roboten registrerer at den har kommet inn i stasjonssløyfeledningen, vil den snu og følge denne ledningen for å nå stasjonen. Derfor må en bane overlappe med stasjonssløyfeledningen.
Returnere til stasjonen direkte fra arbeidsområdet
Denne situasjonen vil mest sannsynlig oppstå i de installasjonene der det er ett enkelt arbeidsområde som direkte overlapper sløyfeledningen.
Graphic
G600655
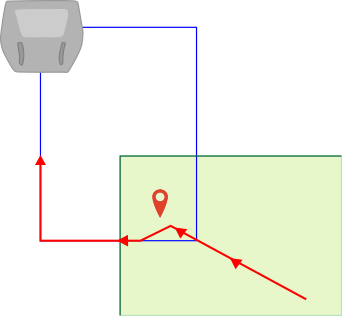
Et GPS-returpunkt må være plassert innenfor området der sløyfen og GPS-arbeidsområdet krysser hverandre.
Når roboten må returnere til stasjonen, vil den stoppe og beregne en rute mot GPS-returpunktet. Når den oppdager at den har krysset sløyfeledningen, snur den og følger sløyfesporledningen til den når stasjonen.
Merk: Det anbefales å bruke baner i stedet for GPS-returpunkter for å lede roboten tilbake til stasjonen. Med baner vil roboten bevege seg langs banen ved å bruke en tilfeldig forskyvning for å sikre at det ikke blir spor igjen i gresset.


4G RTK-brukstilfeller
 

En stasjonssløyfe er nødvendig for at roboten skal få tilgang til stasjonen. Minst ett GPS-arbeidsområde eller én bane må være koblet til stasjonssløyfen. Det anbefales å bruke baner i stedet for et GPS-returpunkt for roboten når den returnerer til stasjonen.
Merk: For en 4G RTK-installasjon må GPS-signalnivået på 2 være tilgjengelig hvis arbeidsområder og No-Go-soner skal aksepteres.

Enkelt GPS-arbeidsområde koblet til sløyfen

Graphic
G601025
  1. RTK-base
  2. Sløyfeledning
  3. Bane (anbefalt)
  4. GPS-arbeidsområde
  • Området er åpent. Ingen trær begrenser sikten mellom robotene, basen og satellittene.
  • GPS-signalnivået er 2 over hele området.
  • Basen kan monteres i en høyde på 4 m på en bygning.
  • GPS-arbeidsområdet eller banen krysser stasjonssløyfeledningen med minst 4 m x 4 m. Sløyfen er angitt som naboområde til arbeidsområdet eller banen.

Enkelt GPS-arbeidsområde koblet til sløyfen med en bane

Graphic
G601026
  1. Sløyfeledning
  2. Bane
  3. RTK-base
  4. GPS-arbeidsområde
  • Området er åpent. Ingen trær begrenser sikten mellom robotene, basen og satellittene.
  • GPS-signalnivået er 2 over hele området (ekskludert ladestasjonen).
  • Basen kan monteres i en høyde på 4 m på en bygning.
  • Banen krysser stasjonssløyfeledningen med minst 4 m x 4 m. Sløyfen er angitt som naboområde til arbeidsområdet eller banen.
  • Banen strekker seg godt inn i arbeidsområdet. Dette hjelper roboten når den navigerer tilbake til stasjonen.

Separate arbeidsområder forbundet med baner

Graphic
G601027
  1. Sløyfeledning
  2. Bane 1
  3. GPS-arbeidsområde 1
  4. No-Go-soner
  5. Intern GPS-sone 1
  6. Bane 2
  7. RTK-base
  8. GPS-arbeidsområde 2
  9. Intern GPS-sone 2
  10. Intern GPS-sone 3
  • To separate arbeidsområder kan kobles sammen med baner.
  • Bane 2 går gjennom begge GPS-arbeidsområder.
  • Banene strekker seg inn i arbeidsområdet for å gjøre det lettere å returnere til stasjonen uansett hvor roboten befinner seg når den må returnere til stasjonen.
  • Arbeidsområde 2 er delt inn i to interne GPS-soner for å optimalisere robotens drift.
  • Arbeidsområde 1 inkluderer to No-Go-soner. No-Go-soner brukes ofte rundt målstengene på fotballbaner for å unngå at roboten blir fanget i nettet.

Arbeidsområde som inneholder en smal passasje

Graphic
G614956
  1. GPS-arbeidsområde
I dette eksemplet inneholder arbeidsområdet en passasje der avstanden mellom deler på hver side av arbeidsområdegrensen er mindre enn 5 m. Dette oppsettet kan by på problemer, og konfigurasjonen vist i følgende figur bør tas i bruk i stedet. I denne konfigurasjonen er det definert to separate soner for å unngå å ha to deler for nært hverandre.
Graphic
G614957
  1. GPS-arbeidsområde 1
  2. GPS-arbeidsområde 2


Feilsøking
 

Ved en 4G RTK-installasjon uten en perifer ledning er robotens sikkerhet for å kun operere innenfor arbeidsområdet avgjørende. Det er en rekke konfigurasjonsparametere som angis i installasjonen, som overvåkes. Hvis noen av disse endres, genereres en feil og roboten stopper.
Følgende er disse kritiske parameterne:
Når et nytt oppdrag startes, oppdages eventuelle endringer automatisk, og roboten vil ikke starte oppdraget. Årsaken til problemet kan sees på GeoLink Summary-skjermen på robotens grensesnitt. Dette skal vises automatisk, men kan vises ved å velge Teknikerens meny (9) > Infrastruktur > GeoLink Summary. Ta tak i alle problemer som mangler et avkrysningspunkt. Denne informasjonen kan også vises i appen ved å velge Teknikerens meny-knappen og velge TURF PRO NAV. Ta tak i alle problemer med en gul trekant eller rød sirkel på skjermen.
Se den tekniske håndboken for mer informasjon om alle meldingene som vises på denne skjermen.

Feilsøke RTK GPS-installasjoner

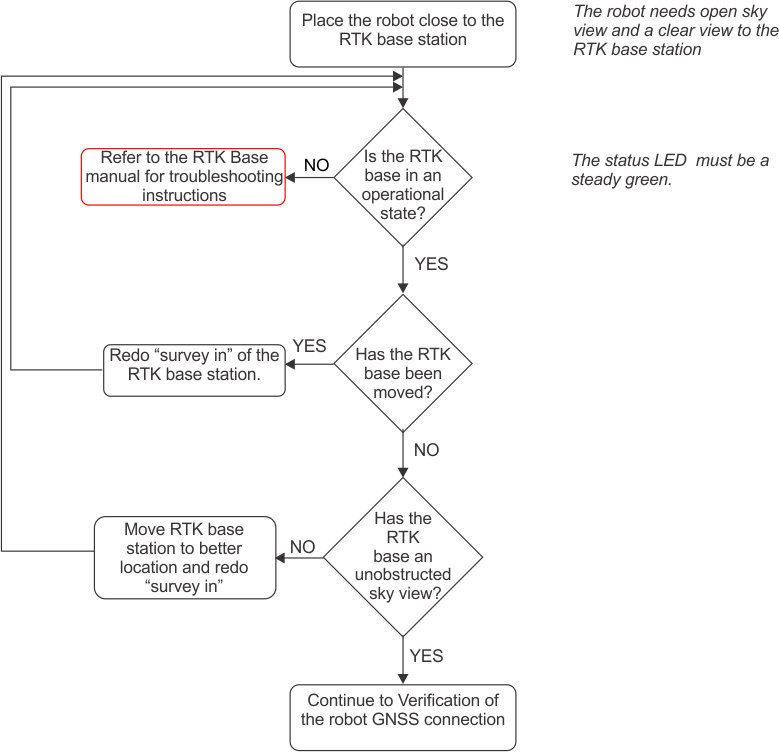
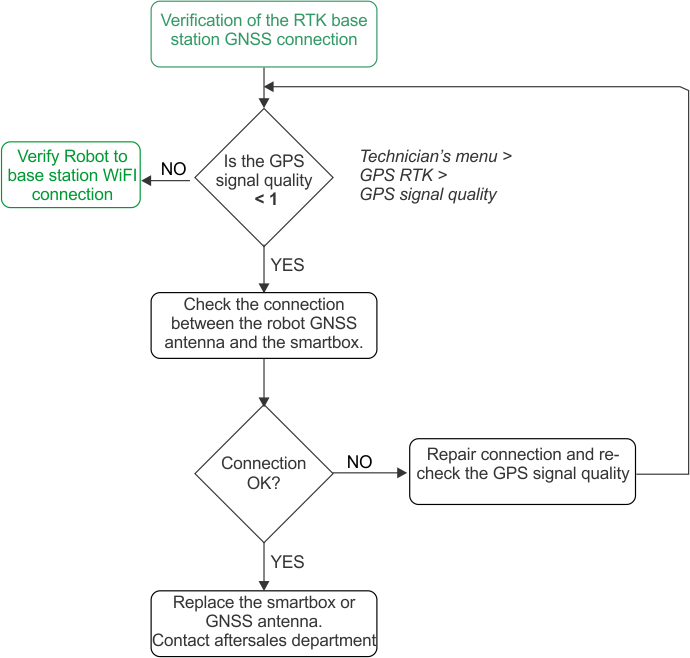
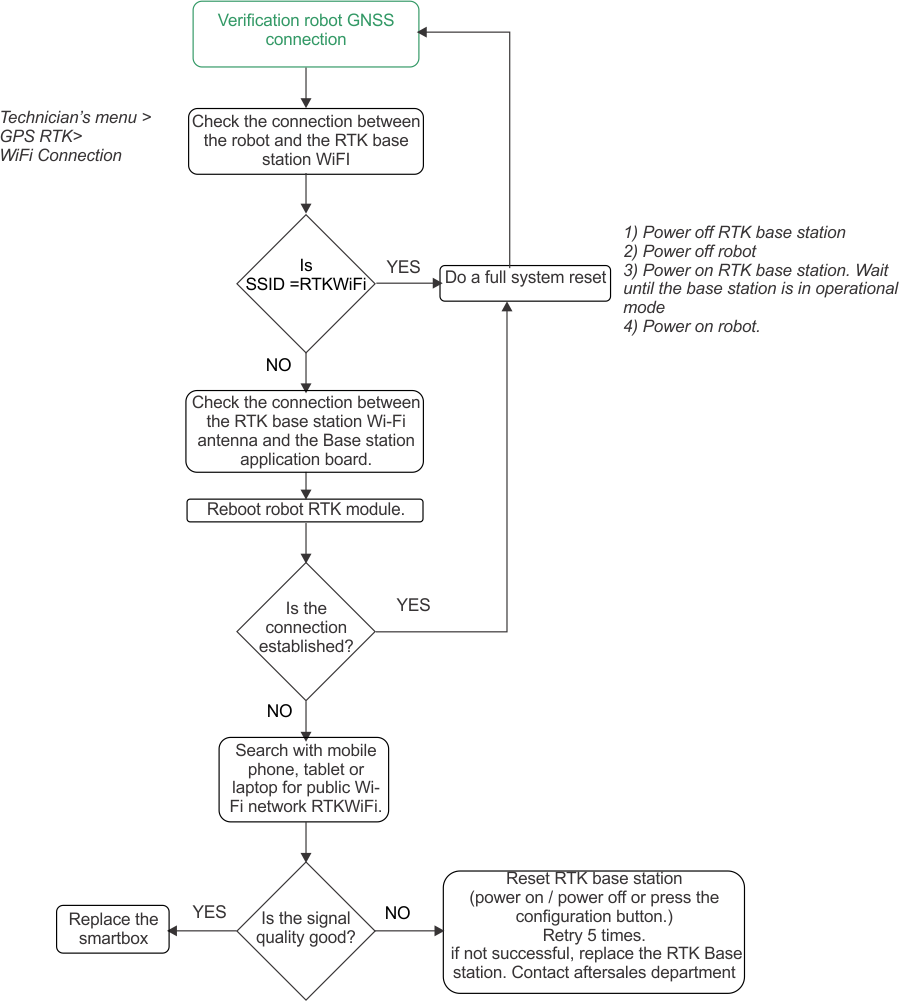
Denne prosedyren brukes til å identifisere problemet når GPS-signalkvaliteten er for lav. Signalkvalitetsnivåer kan sees ved å bruke Teknikerens meny (Technician's menu) (9) > GPS RTK. Denne prosedyren består av en rekke trinn som bør utføres i rekkefølge.
Verifisere GNSS-tilkoblingen til RTK-basestasjonen
Merk: Etter hver handling må du alltid vente noen minutter for å bekrefte om GPS-signalkvaliteten har økt til RTK-kvalitetsnivå > 1,2.
Graphic
G527792
Verifisere robotens GNSS-tilkobling
Merk: Etter hver handling må du alltid vente noen minutter for å bekrefte om GPS-signalkvaliteten har økt til RTK-kvalitetsnivå > 1,2.
Graphic
G527793
Verifisere roboten til RTK-basestasjonens wifi-tilkobling
Merk: Etter hver handling må du alltid vente noen minutter for å bekrefte om GPS-signalkvaliteten har økt til RTK-kvalitetsnivå > 1,2.
Graphic
G527794

Tillegg

Inaktiv tilstand
Det kan oppstå en tilstand som får roboten til å stoppe sitt autonome klippeoppdrag og gå inn i en inaktiv tilstand. Årsaker til dette kan være som følger:
  • Roboten har støtt på et problem og har utstedt en alarm.
  • Oppdraget har blitt stoppet manuelt.
I begge disse situasjonene er det mekanismer for å styre strømforbruket til roboten.
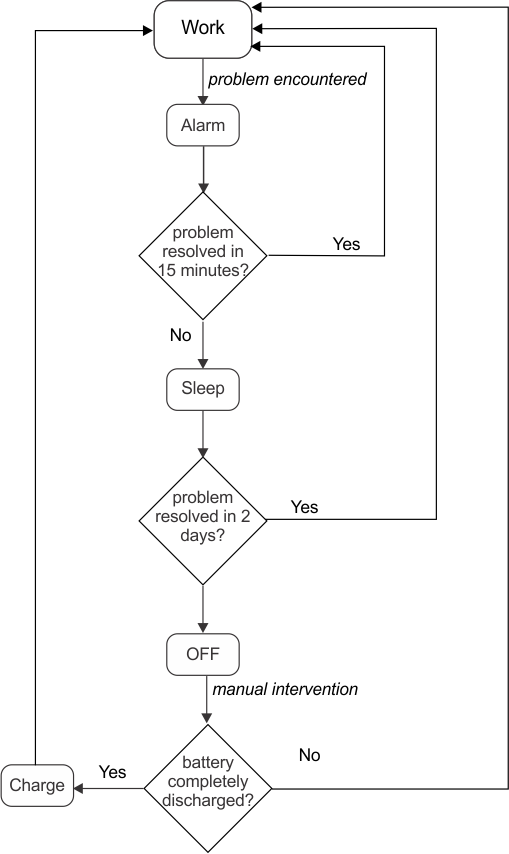
Alarm
Graphic
G527797
Når roboten støter på et problem, vil den registrere en alarm, som til slutt vil kreve manuelle inngrep.
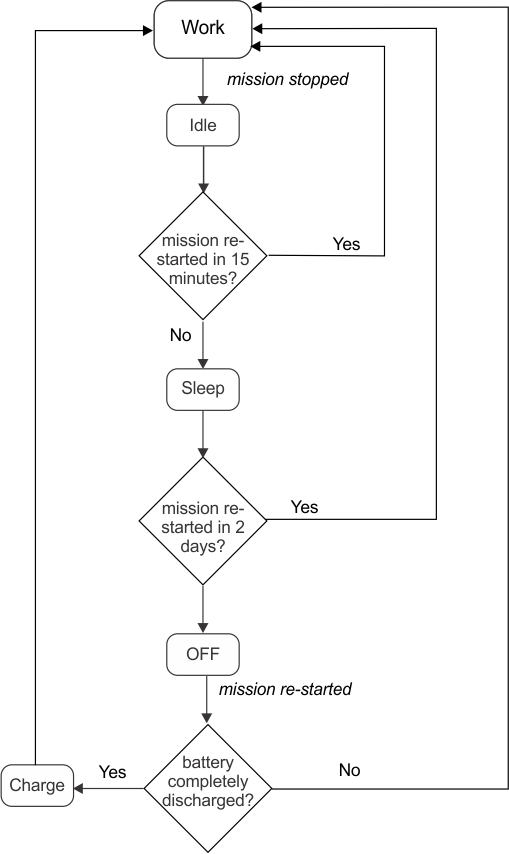
Hvis alarmen ikke er fjernet etter 15 minutter, går roboten inn i hvilemodus. I denne tilstanden vil roboten redusere strømforbruket ved å slå av alt bortsett fra modemet.
Merk: Hvilemodus vil bare være aktivert hvis roboten har vært slått på i mer enn én time.
Den vil fortsette i hvilemodus i to dager, eller til batteriet når et svært lavt nivå, hvoretter den slår seg AV.
Dette vil kreve manuelle inngrep: Fjern alarmen og gjenoppta den autonome arbeidsmodusen, eller skyv roboten til en ladestasjon for å lade batteriet.
Oppdraget stoppet
Graphic
G527798
I dette tilfellet vil roboten gå inn i inaktiv tilstand. Som standard, etter 15 minutter med inaktivitet, vil roboten gå inn i hvilemodus beskrevet ovenfor, der strømforbruket reduseres til et minimum. Den vil fortsette i hvilemodus i to dager, eller til batteriet når et svært lavt nivå, hvoretter den slår seg AV.
Før roboten gjenopptar arbeidet, vil den utføre en selvtest for å kontrollere integriteten til hele systemet (inkludert elektronikk, sensorer, mekanikk og programvare).
  • Hvis resultatet av selvtesten er vellykket, vil roboten gjenoppta den autonome arbeidstilstanden.
  • Hvis resultatet av selvtesten ikke er vellykket, vil roboten registrere en alarm, som vil kreve inngrep.